EYOU PH17 Motore Articolare Robotico, Motore a Coppia con Rotore Interno da 80 mm, Rapporto 51/101
EYOU PH17 Motore Articolare Robotico, Motore a Coppia con Rotore Interno da 80 mm, Rapporto 51/101
EYOU
Prezzo normale
$873.00 USD
Prezzo normale
Prezzo di vendita
$873.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
Il EYOU PH17 Motore a Giunto Robot è un motore torque a rotore interno per giunti robotici, con un alloggiamento cilindrico di 80 mm, un foro passante di 14 mm, un encoder magnetico duale e un rapporto di trasmissione selezionabile di 51 o 101.
Seleziona la versione PH17B con freno o la versione PH17N senza freno, quindi scegli il rapporto di trasmissione 51 o 101. Il rapporto 51 fornisce una velocità nominale di 60 rpm e una coppia nominale di 22 N·m; il rapporto 101 fornisce 30 rpm e 38 N·m.
Caratteristiche
- Design del motore torque a rotore interno con un alloggiamento cilindrico e flangia di uscita circolare.
- Foro passante di 14 mm e diametro nominale di 80 mm.
- Encoder magnetico duale con precisione dell'encoder a 19 bit.
- Versione PH17B selezionabile con freno o versione PH17N senza freno.
- Rapporti di trasmissione selezionabili di 51 e 101.
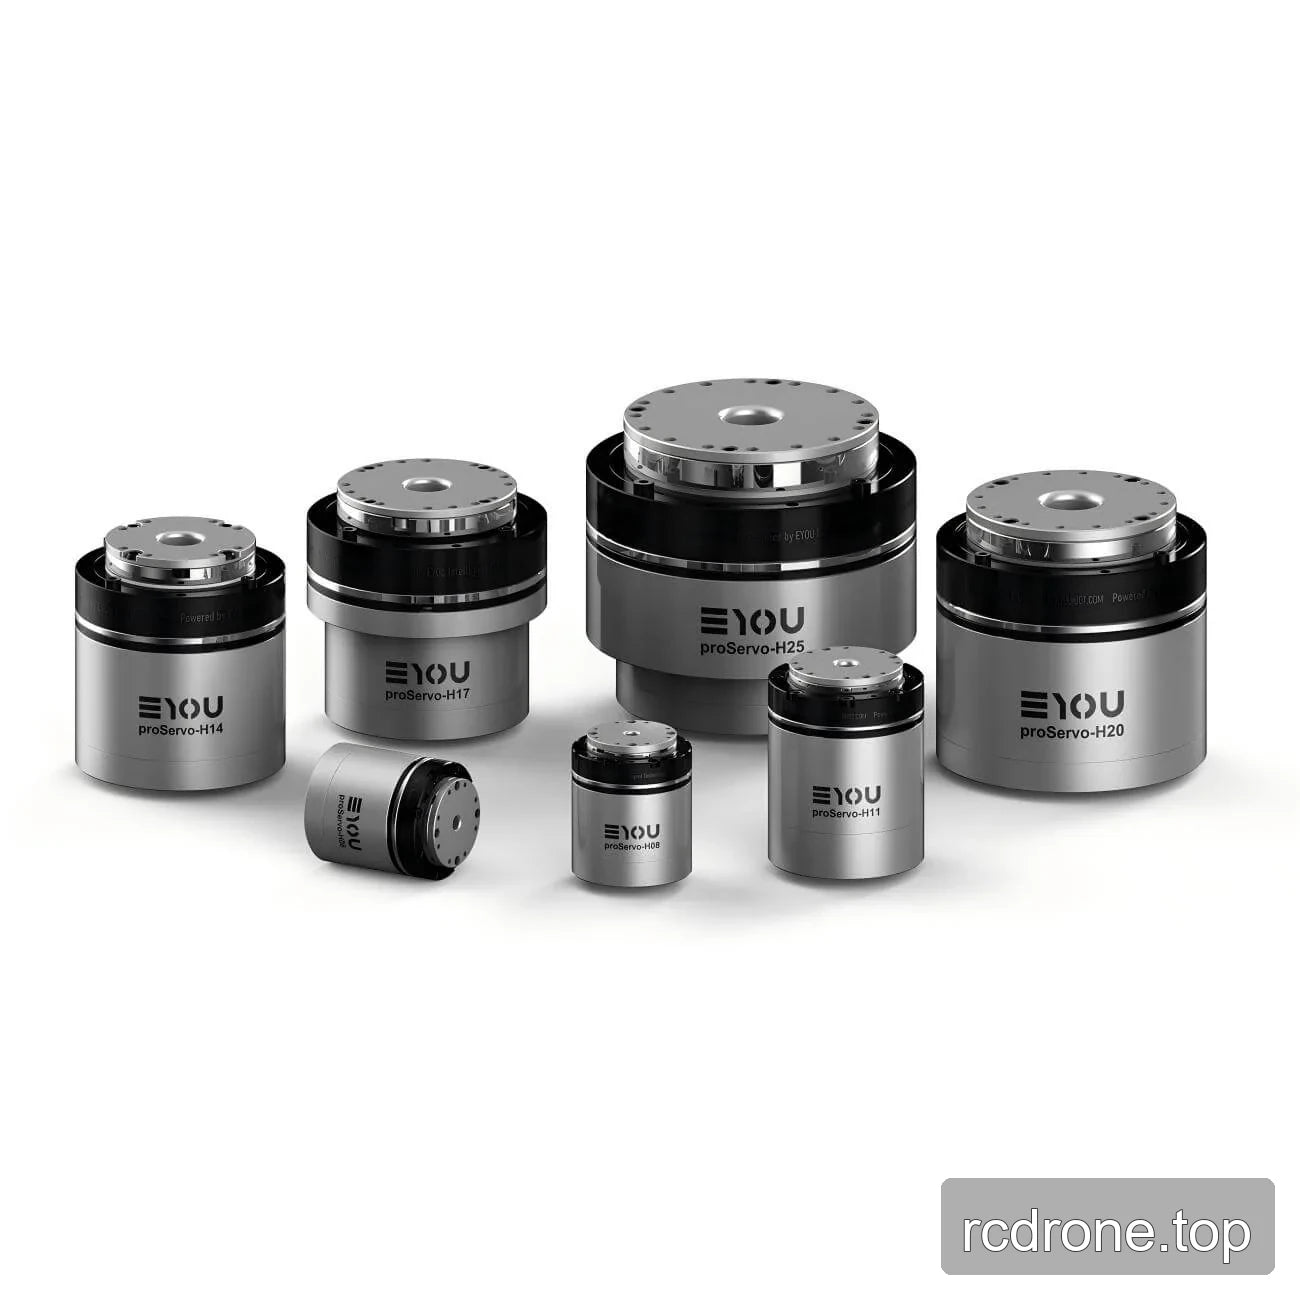
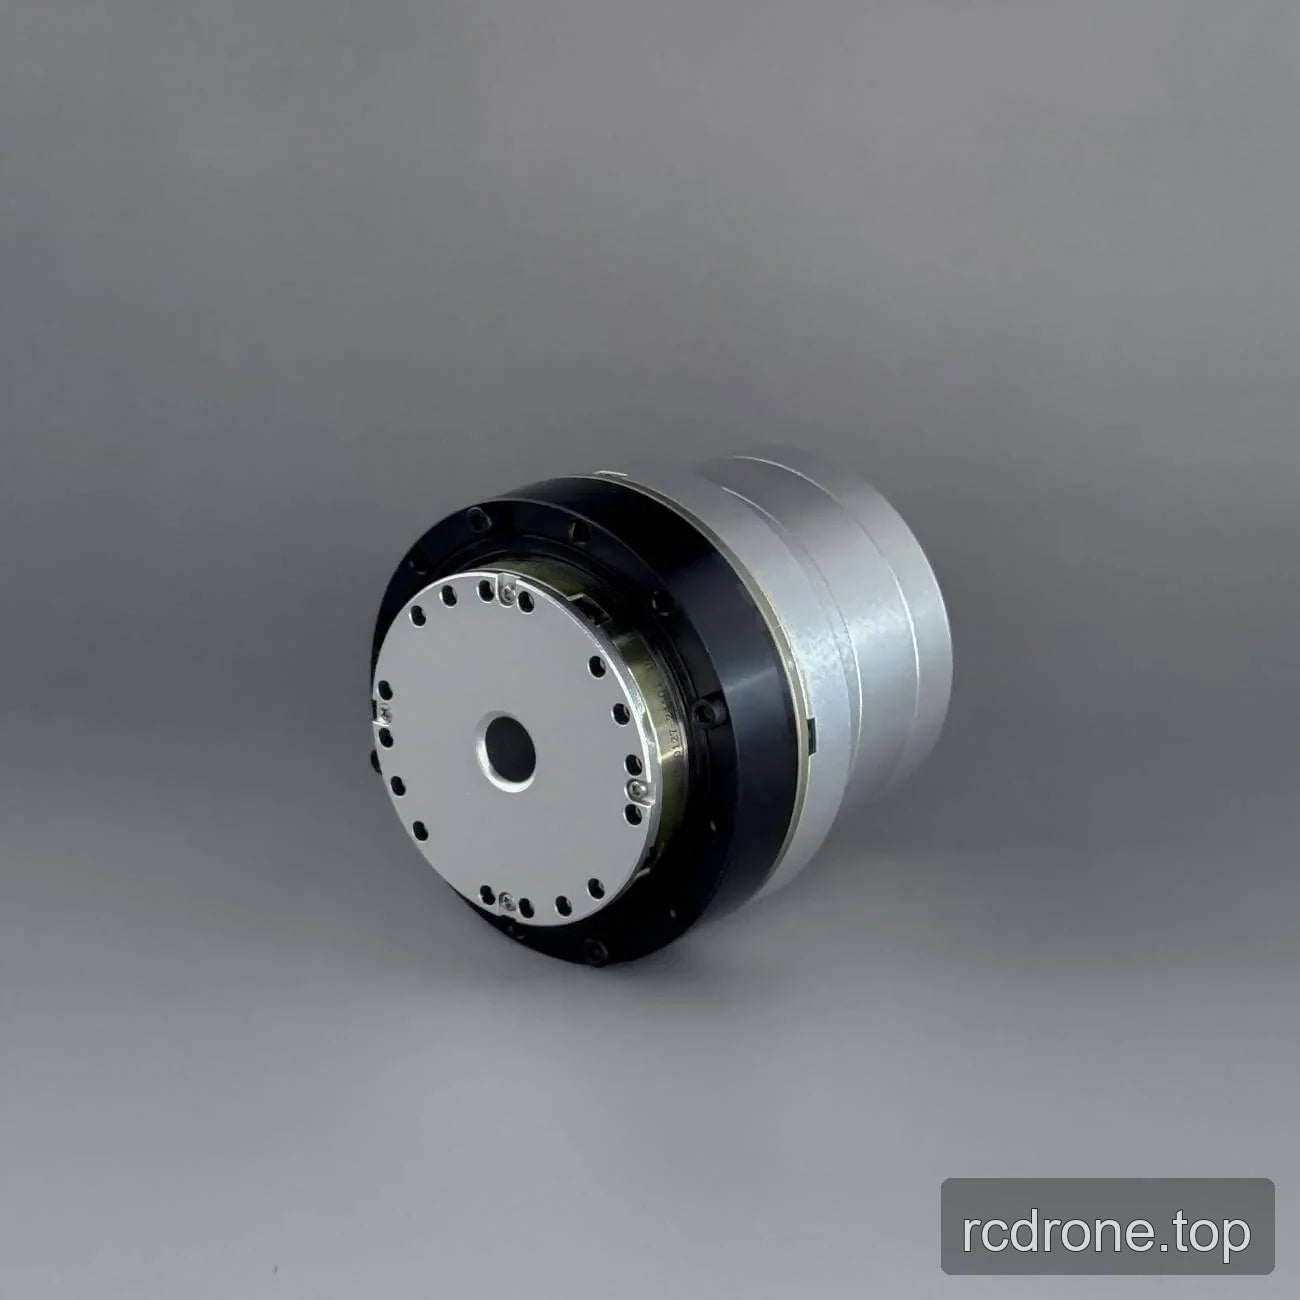
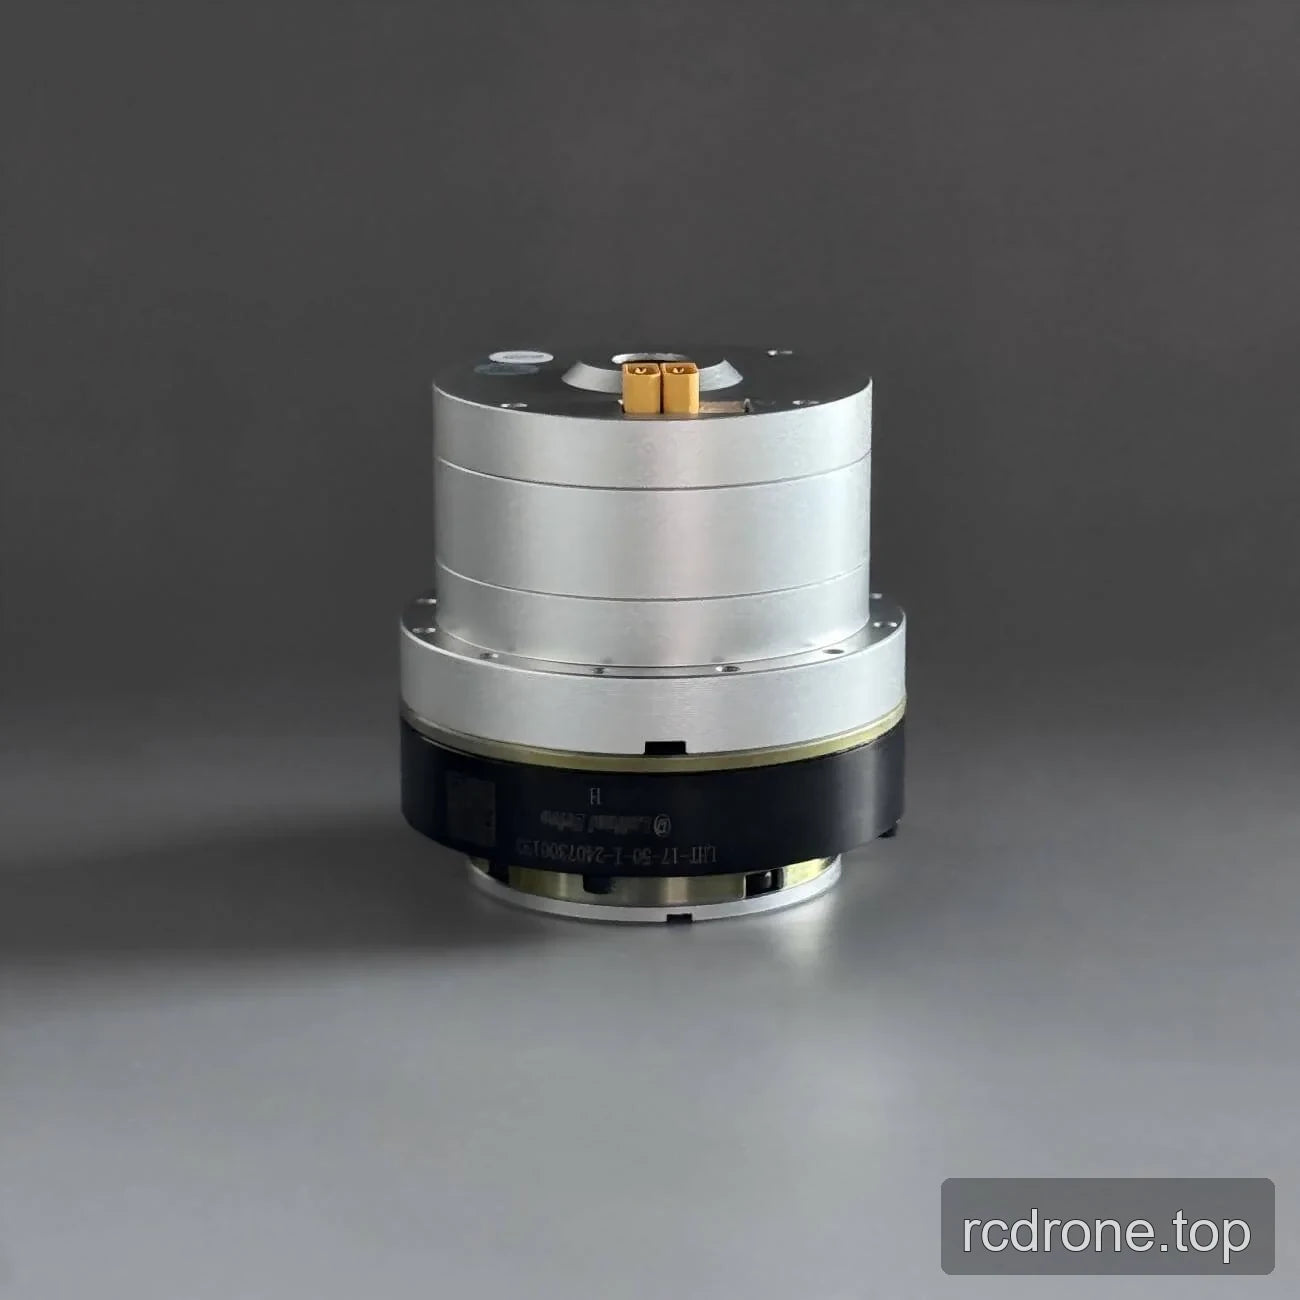
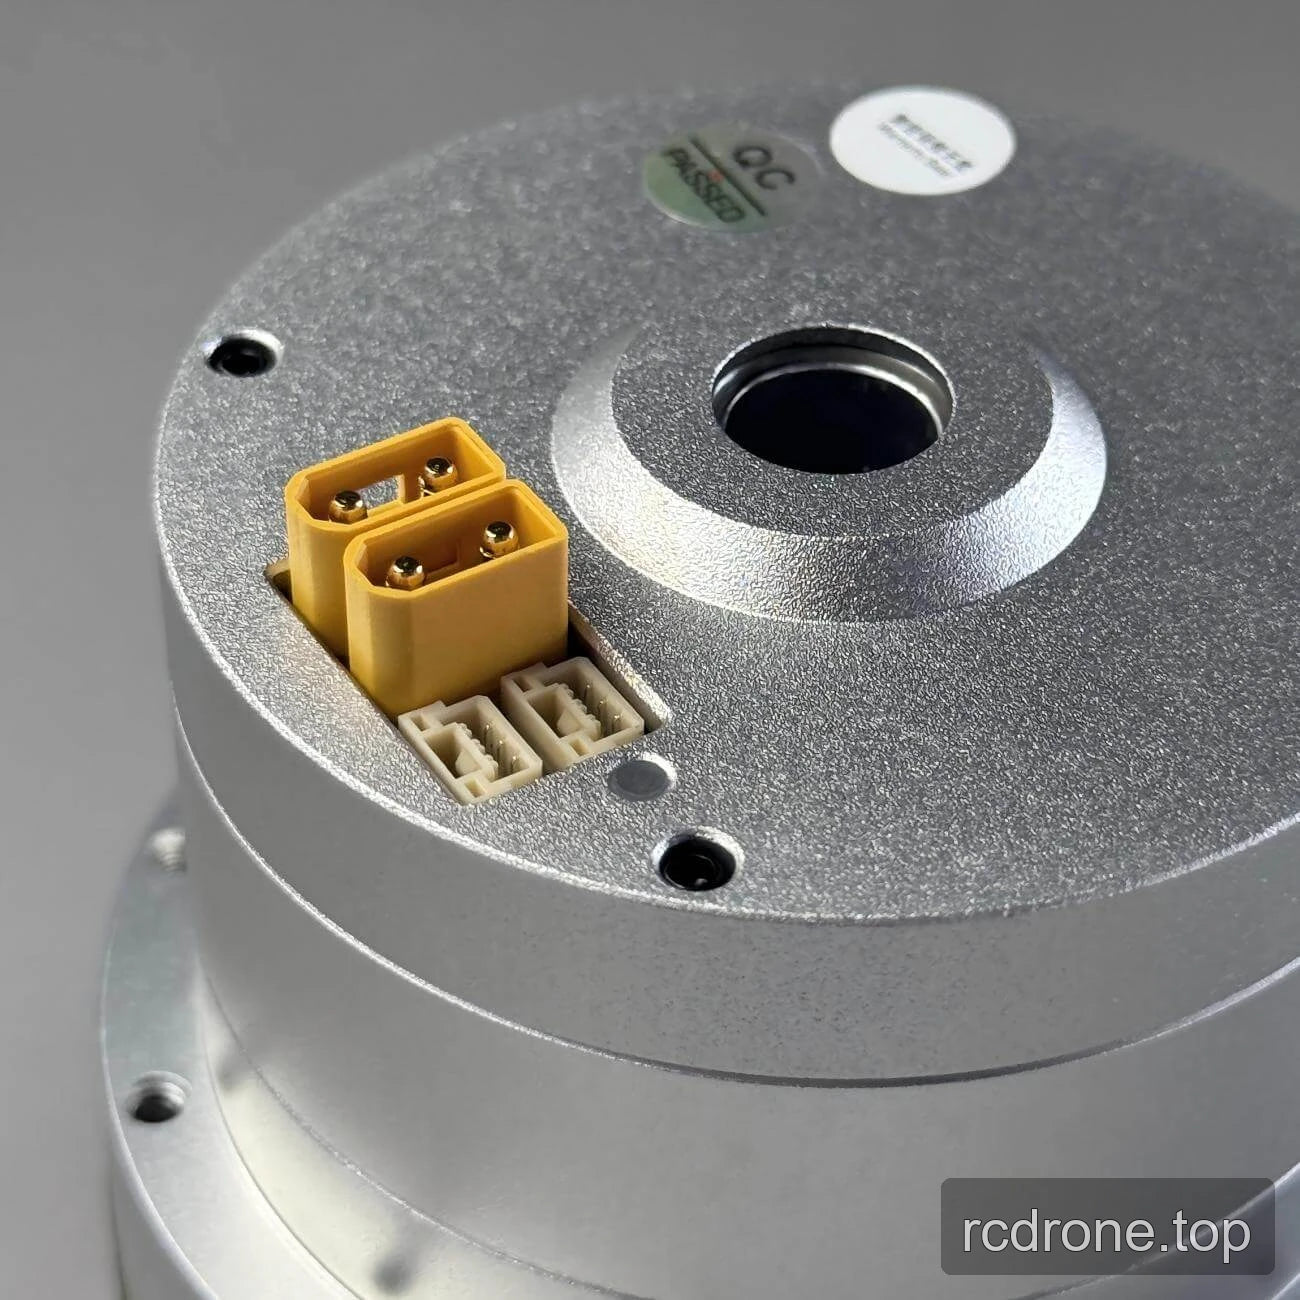
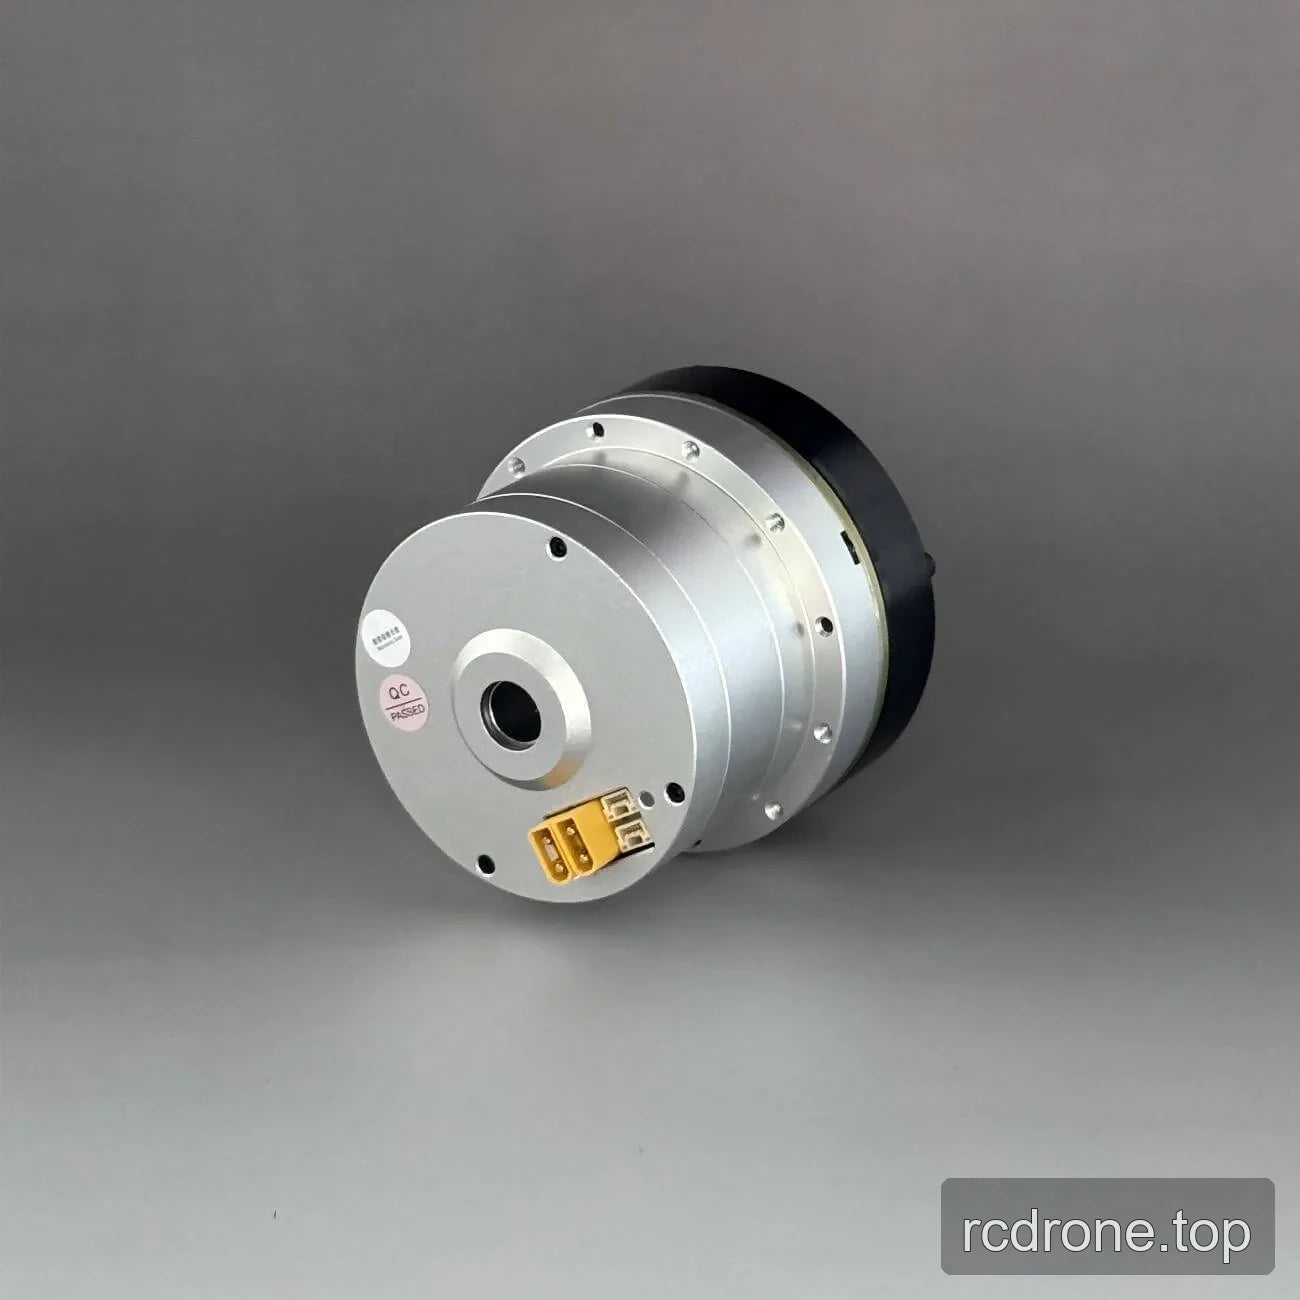
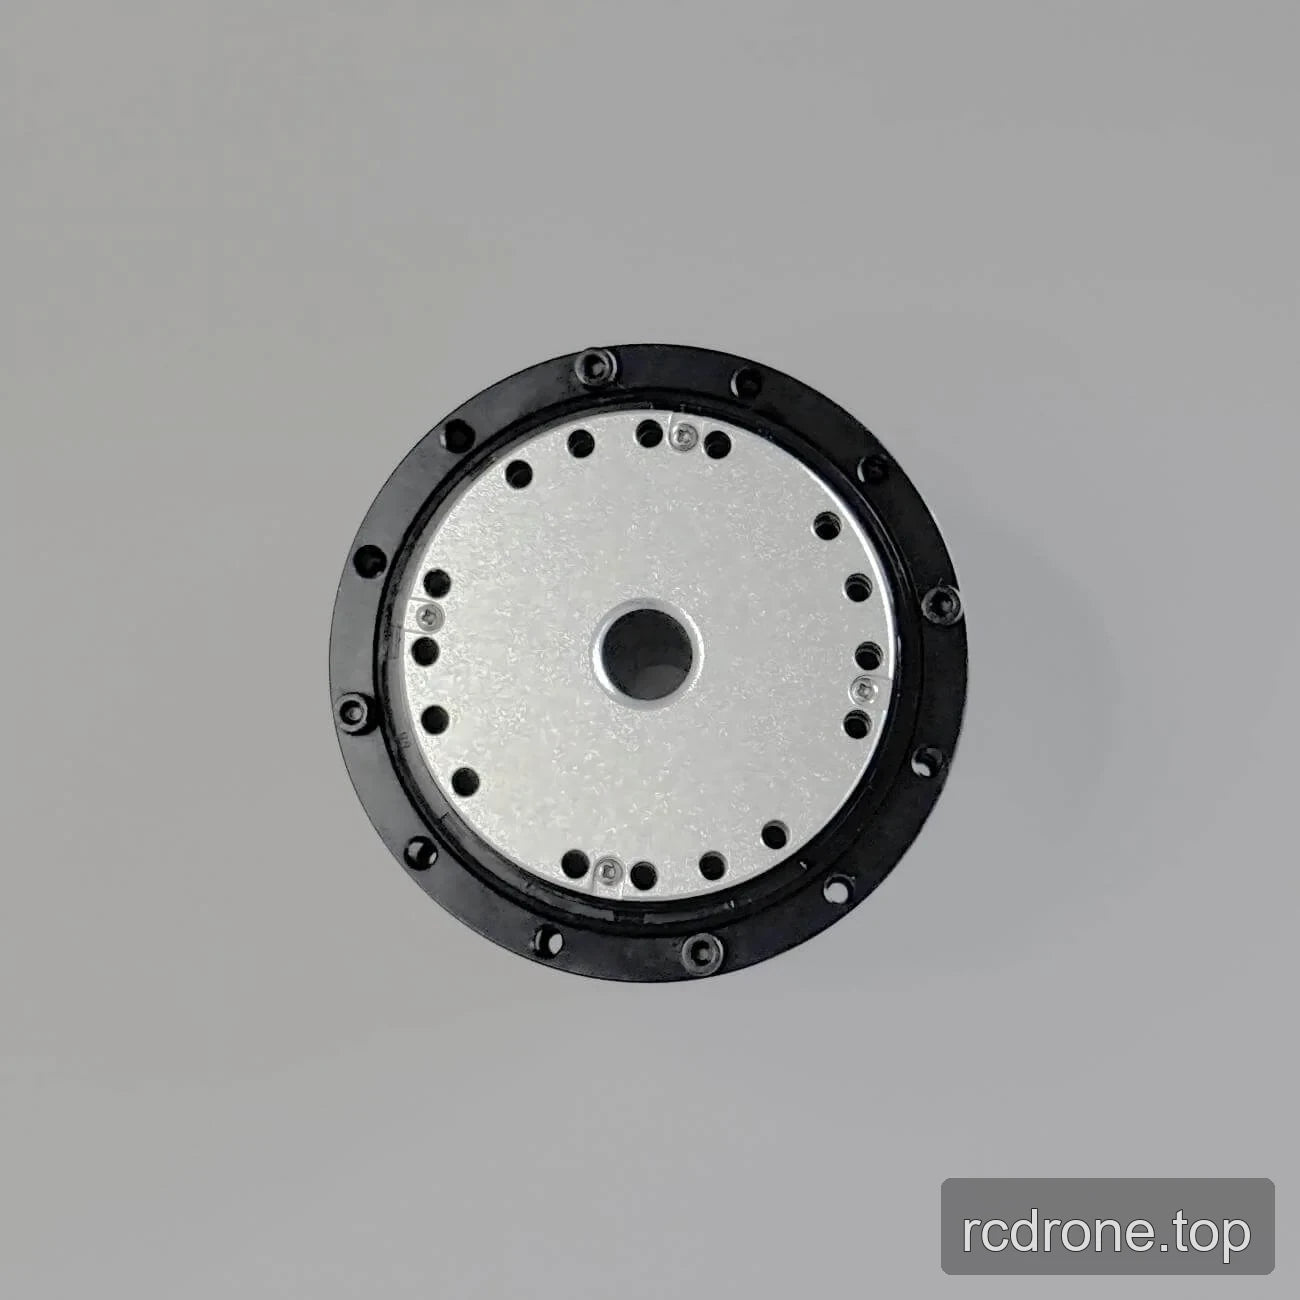
- Le visualizzazioni del prodotto includono flange di montaggio circolari, schemi di fori radiali e diversi alloggiamenti per connettori elettrici.
Specifiche
| Parametro | PH17, Rapporto di trasmissione 51 | PH17, Rapporto di trasmissione 101 |
|---|---|---|
| Modello | PH17 | PH17 |
| Tipo di motore | Motore a coppia con rotore interno | Motore a coppia con rotore interno |
| Diametro | 80 mm | 80 mm |
| Diametro del foro passante | 14 mm | 14 mm |
| Peso | 1,350 g con freno / 1,223 g senza freno | 1,350 g con freno / 1,223 g senza freno |
| Gioco | 15 arcsec | 15 arcsec |
| Rumore | <70 dB | <70 dB |
| Intervallo di temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensione di funzionamento | 24 a 48 V | 24 a 48 V |
| Potenza nominale | 200 W | 200 W |
| Rapporto di trasmissione | 51 | 101 |
| Velocità nominale | 60 rpm | 30 rpm |
| Coppia nominale | 22 N·m | 38 N·m |
| Coppia di picco | 52 N·m | 66 N·m |
| Precisione dell'encoder | 19 bit | 19 bit |
| Tipo di encoder | Encoder magnetico duale | Encoder magnetico duale |
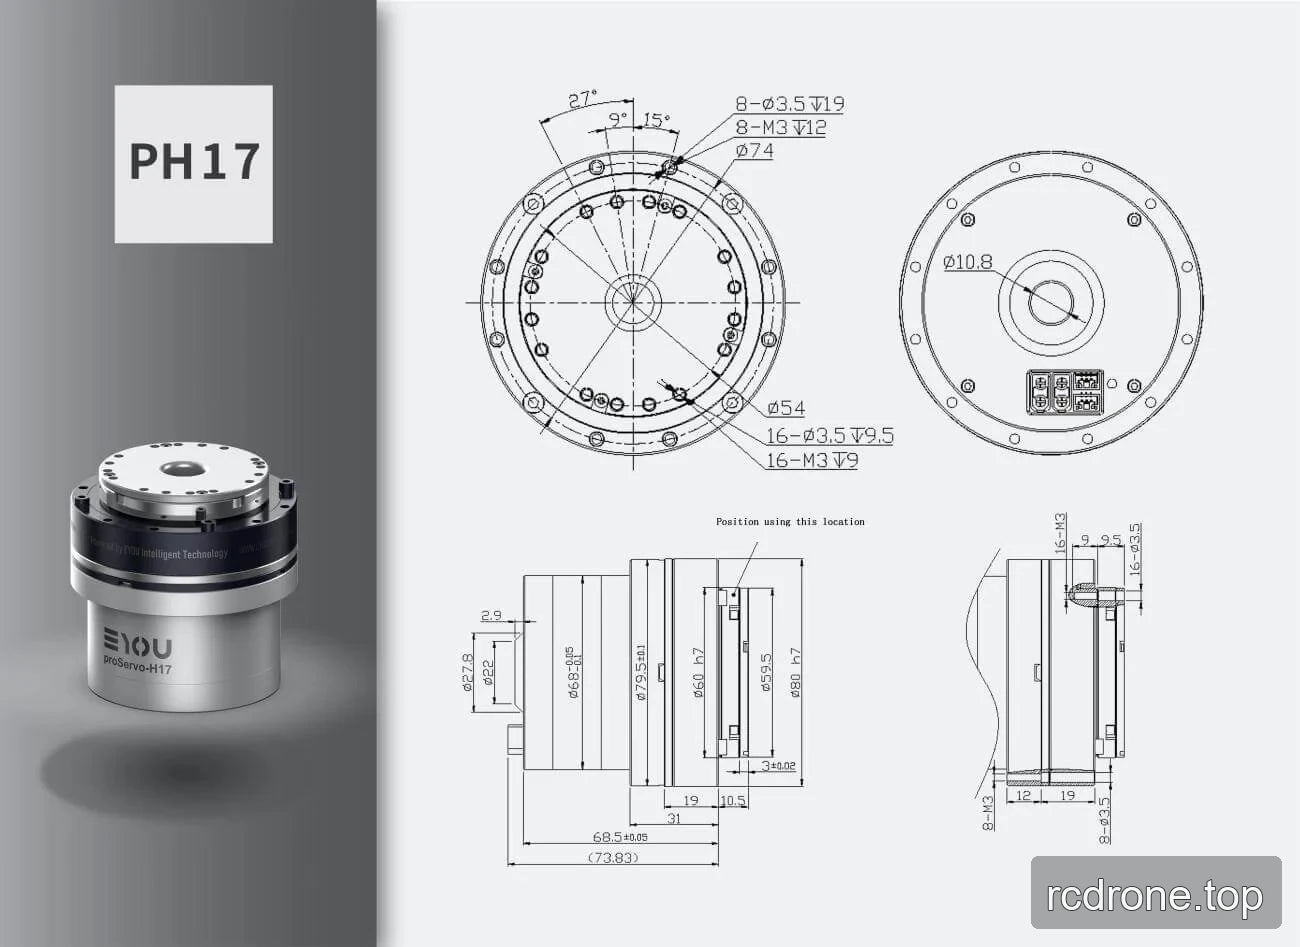
Dimensioni del disegno PH17 e dettagli di montaggio
| Caratteristica del disegno | Dettaglio supportato |
|---|---|
| Schema di montaggio frontale | 8 fori, 3.5 mm di diametro, 19 mm di profondità; 8 fori filettati M3, 12 mm di profondità |
| Dimensioni circolari frontali | Ø74 mm e Ø54 mm |
| Secondo schema di montaggio | 16 fori, 3.5 mm di diametro, 9.5 mm di profondità; 16 fori filettati M3, 9 mm di profondità |
| Diametri del profilo laterale | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 tolleranza), Ø79.5 mm (±0.1 tolleranza), Ø60 h7, Ø58.5 mm, e Ø80 h7 |
| Dimensioni assiali del profilo laterale | 2.9 mm; 68.5 mm (±0.05 tolleranza); 73.83 mm dimensione di riferimento; 31 mm; 19 mm; 10.5 mm; e 3 mm (±0.02 tolleranza) |
| Dettagli di montaggio sul lato posteriore | 16 fori filettati M3, dimensione 9 mm, e 16 fori con diametro di 3.5 mm; 8 fori filettati M3 e 8 fori con 3.5 mm di diametro |
| Dimensioni assiali posteriori | 12 mm e 19 mm |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Dettagli visivi
Visualizzazioni del prodotto
Interfacce e Connessioni
Dimensioni e Costruzione