EYOU PHA14H-101-C Attuatore Giunto Robotico Harmonic Drive, 101:1 CANopen per Robotica
EYOU PHA14H-101-C Attuatore Giunto Robotico Harmonic Drive, 101:1 CANopen per Robotica
EYOU
Prezzo normale
$1,093.00 USD
Prezzo normale
Prezzo di vendita
$1,093.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
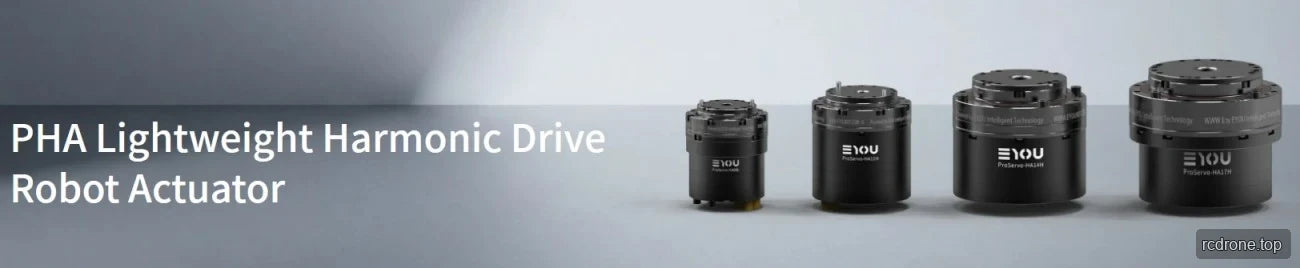
Il EYOU PHA14H-101-C è un attuatore per giunti robotici a drive armonico con un rapporto di riduzione di 101, driver integrato, comunicazione CANopen e doppi encoder assoluti a 16 bit. Progettato per giunti robotici, fornisce una coppia nominale di 9,6 N·m a 2000 rpm in ingresso, una coppia di uscita di picco di 34 N·m e velocità di uscita fino a 33 rpm. La versione selezionata è non frenata (N).
Caratteristiche
- Driver integrato con interfacce di alimentazione (DC in/DC out) e CAN FD (in/out).
- Protocollo di comunicazione CANopen.
- Doppi encoder assoluti: lato motore 16-bit e lato riduttore 16-bit.
- Modalità di controllo: Posizione Profilo (PP), Velocità Profilo (PV), Coppia Profilo (PT), Posizione Sincrona Ciclata (CSP), Velocità Sincrona Ciclata (CSV), ecc.
- Riduttore armonico con un rapporto di riduzione di 101.
- Configurazione non frenata (B/N: N).
- Involucro anodizzato nero opaco e anello esterno del riduttore annerito.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | PHA14 |
| Tipo di riduttore | Armonico |
| Potenza nominale del motore | 105 W |
| Momento torcentale nominale del motore | 0.25 N·m |
| Momento torcentale di picco del motore | 0.5 N·m |
| Rapporto di riduzione | 101 |
| Potenza nominale della giunzione - Vincolo di vita | 20 W |
| Momento torcentale nominale a 2000 rpm in ingresso | 9.6 N·m |
| Momento torcentale medio all'uscita | 13.5 N·m |
| Momento Torcentale di Picco all'Uscita | 34 N·m |
| Momento Torcentale Esterno Massimo Consentito all'Uscita (Istantaneo) | 66 N·m |
| Gioco | ≤20 arcsec |
| Velocità Nominale all'Uscita - Vincolo di Vita | 20 rpm |
| Velocità di Picco all'Uscita | 33 rpm |
| Freno (B/N) | N |
| Dimensioni (Diametro Esterno × Assiale) | Φ70 × 61.5 mm |
| Peso | 0.645 kg |
| Diametro Cavo | 10.8 mm |
| Aspetto dell'alloggiamento (Colore di processo) | Nero opaco anodizzato |
| Aspetto del riduttore (Colore di processo) | Anello esterno annerito |
| Carico ammissibile radiale (dinamico/statico) all'uscita | 270 N |
| Carico ammissibile assiale (dinamico/statico) all'uscita | 270 N |
| Momento flettente all'uscita | 41 N·m |
| Rigidità torsionale del riduttore | 6000 N·m/rad |
| Inerzia di ingresso del riduttore | 27 kg·mm² |
| Inerzia equivalente dell'uscita dell'articolazione | 276651 kg·mm² |
| Tensione nominale di funzionamento | 48 VDC |
| Intervallo di tensione di funzionamento | 24–48 VDC |
| Driver | Integrato |
| Encoder/Bit | Assoluto doppio / Lato motore 16-bit & Lato riduttore 16-bit |
| Interfaccia del driver (vedere descrizione del modello del terminale) | Potenza (DC in/DC out), CAN FD (in/out) |
| Protocollo di comunicazione (vedere descrizione della comunicazione) | CANopen |
| Modalità di controllo | Posizione profilo (PP), Velocità profilo (PV), Coppia profilo (PT), Posizione sincrona ciclica (CSP), Velocità sincrona ciclica (CSV), ecc. |
| Temperatura Ambientale Operativa | -20–60 °C |
| Aumento di Temperatura dell'Involucro | ≤60 °C |
| Rumore | ≤60 dB |
| Vita | >10000 h |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti
- EYOU CANable — Manuale Utente (PDF)
- EYOU PHA14 — Modello 3D (STP)
- EYOU PHA14H 101 C1 Disegno — Disegno (PDF)
- EYOU Catalogo Giunti Robot — Catalogo Prodotti Giunti Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
- EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni del Prodotto

Esempi di Applicazione
Caratteristiche e Design


Dettagli aggiuntivi sul prodotto