


EYOU PHA17H-101-C Motore Giunto Robotico Harmonic Drive, Rapporto di Riduzione 101, CANopen Robotica
EYOU PHA17H-101-C Motore Giunto Robotico Harmonic Drive, Rapporto di Riduzione 101, CANopen Robotica
EYOU
Prezzo normale
$1,199.00 USD
Prezzo normale
Prezzo di vendita
$1,199.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
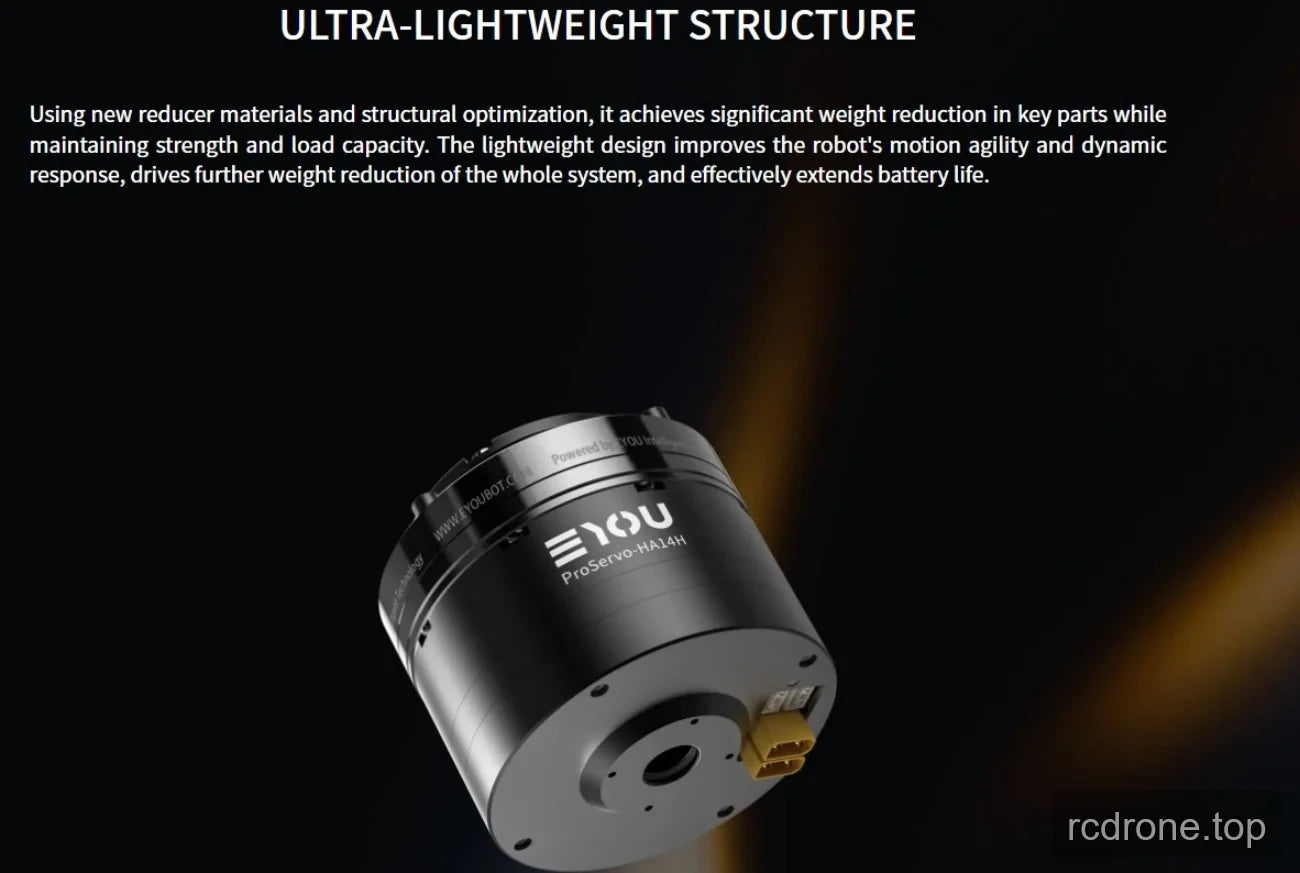
Il EYOU PHA17H-101-C è un motore per giunti robotici a riduzione armonica con driver integrato, rapporto di riduzione 101, comunicazione CANopen e interfaccia CANFD in/out. Funziona con una tensione di 24–48 VDC ed è specificato per applicazioni di robotica tra cui robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Le sue valutazioni di uscita, il fattore di forma Φ80 × 68 mm e il diametro cavo di 10,8 mm supportano la selezione a livello di giunto.
Caratteristiche
- Driver integrato con interfacce di alimentazione (DC in/DC out) e CANFD (in/out).
- Encoder assoluto duale: lato motore 16Bit e lato riduttore 16Bit.
- Protocollo di comunicazione CANopen.
- Modalità di controllo: Posizione Profilo (PP), Velocità Profilo (PV), Coppia Profilo (PT), Posizione Sincrona Ciclica (CSP), Velocità Sincrona Ciclica (CSV), ecc.
- La fine del connettore include due connettori gialli e due porte bianche più piccole.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | PHA17 |
| Tipo di riduttore | Armonico |
| Potenza nominale del motore | 188 W |
| Momento torcentale nominale del motore | 0.45 N·m |
| Momento torcentale di picco del motore | 1.35 N·m |
| Rapporto di Riduzione | 101 |
| Potenza Nominale della Giuntura - Vincolo di Vita | 63 W |
| Momento Torcentale Nominale a 2000 rpm di Ingresso | 30 N·m |
| Momento Torcentale Medio all'Uscita | 49 N·m |
| Momento Torcentale di Picco all'Uscita | 66 N·m |
| Momento Torcentale Esterno Massimo Consentito all'Uscita (Istantaneo) | 134 N·m |
| Gioco | ≤20 Arcsec |
| Velocità Nominale all'Uscita - Vincolo di Vita | 20 rpm |
| Velocità di Picco all'Uscita | 33 rpm |
| Freno (B/N) | N |
| Dimensioni (Diametro Esterno × Assiale) | Φ80 × 68 mm |
| Peso | 0.9 kg |
| Diametro Vuoto | 10.8 mm |
| Aspetto dell'alloggiamento (Colore di processo) | Nero opaco anodizzato |
| Aspetto del riduttore (Colore di processo) | Anello esterno annerito |
| Carico ammissibile radiale (dinamico/statico) all'uscita | 400 N |
| Carico ammissibile assiale (dinamico/statico) all'uscita | 400 N |
| Momento flettente all'uscita | 72 N·m |
| Rigidità torsionale del riduttore | 13000 N·m/rad |
| Inerzia di ingresso del riduttore | 49 kg·mm² |
| Inerzia equivalente all'uscita della giunzione | 502909 kg·mm² |
| Tensione nominale di funzionamento | 48 VDC |
| Intervallo di tensione di funzionamento | 24–48 VDC |
| Driver | Integrato |
| Encoder/Bit | Assoluto duale / Lato motore 16Bit & Lato riduttore 16Bit |
| Interfaccia del driver (vedere descrizione del modello del terminale) | Potenza (DC in DC out), CANFD (In,Out) |
| Protocollo di comunicazione (vedere descrizione della comunicazione) | CANopen |
| Modalità di controllo | Posizione profilo (PP), Velocità profilo (PV), Coppia profilo (PT), Posizione sincrona ciclica (CSP), Velocità sincrona ciclica (CSV), ecc. |
| Temperatura Ambientale Operativa | -20–60 °C |
| Aumento di Temperatura dell'Involucro | ≤60 °C |
| Rumore | ≤60 dB |
| Vita | >10000 h |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Download
- EYOU CANable — Manuale Utente (PDF)
- EYOU PHA17 — Modello 3D (STP)
- EYOU PHA17H 101 C Disegno — Disegno (PDF)
- EYOU Catalogo Giunti Robot — Catalogo Prodotti Giunti Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuale dell'utente (PDF)
- Modulo di debug EYOU UART — Manuale dell'utente (PDF)
Dettagli visivi
Visualizzazioni del prodotto

Caratteristiche e Design



Dettagli Aggiuntivi sul Prodotto





