EYOU PP05 24 V Motore Brushless a Coppia con Riduzione 6:1 per Giunti Robotici
EYOU PP05 24 V Motore Brushless a Coppia con Riduzione 6:1 per Giunti Robotici
EYOU
Prezzo normale
$211.00 USD
Prezzo normale
Prezzo di vendita
$211.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro

Panoramica
Il EYOU PP05 è un motore torque senza spazzole da 24 V con un rapporto di riduzione di 6:1, encoder assoluto e protocollo di comunicazione CAN. Il suo diametro compatto di 32 mm, lunghezza di 33,4 mm e peso di 86 g supportano l'integrazione in sistemi di giunti robotici. La velocità nominale di 50 rpm, la coppia nominale di 0,2 N·m e la coppia di picco di 0,48 N·m aiutano gli acquirenti a valutarlo per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU.
Caratteristiche
- Design del motore torque senza spazzole con una presentazione di giunto integrato planetario e soluzione di guida FOC.
- Encoder assoluto; la presentazione del prodotto identifica anche il feedback dei dati di precisione del doppio encoder.
- Protocollo di comunicazione CAN; la presentazione del prodotto identifica la comunicazione bus CAN 2.0.
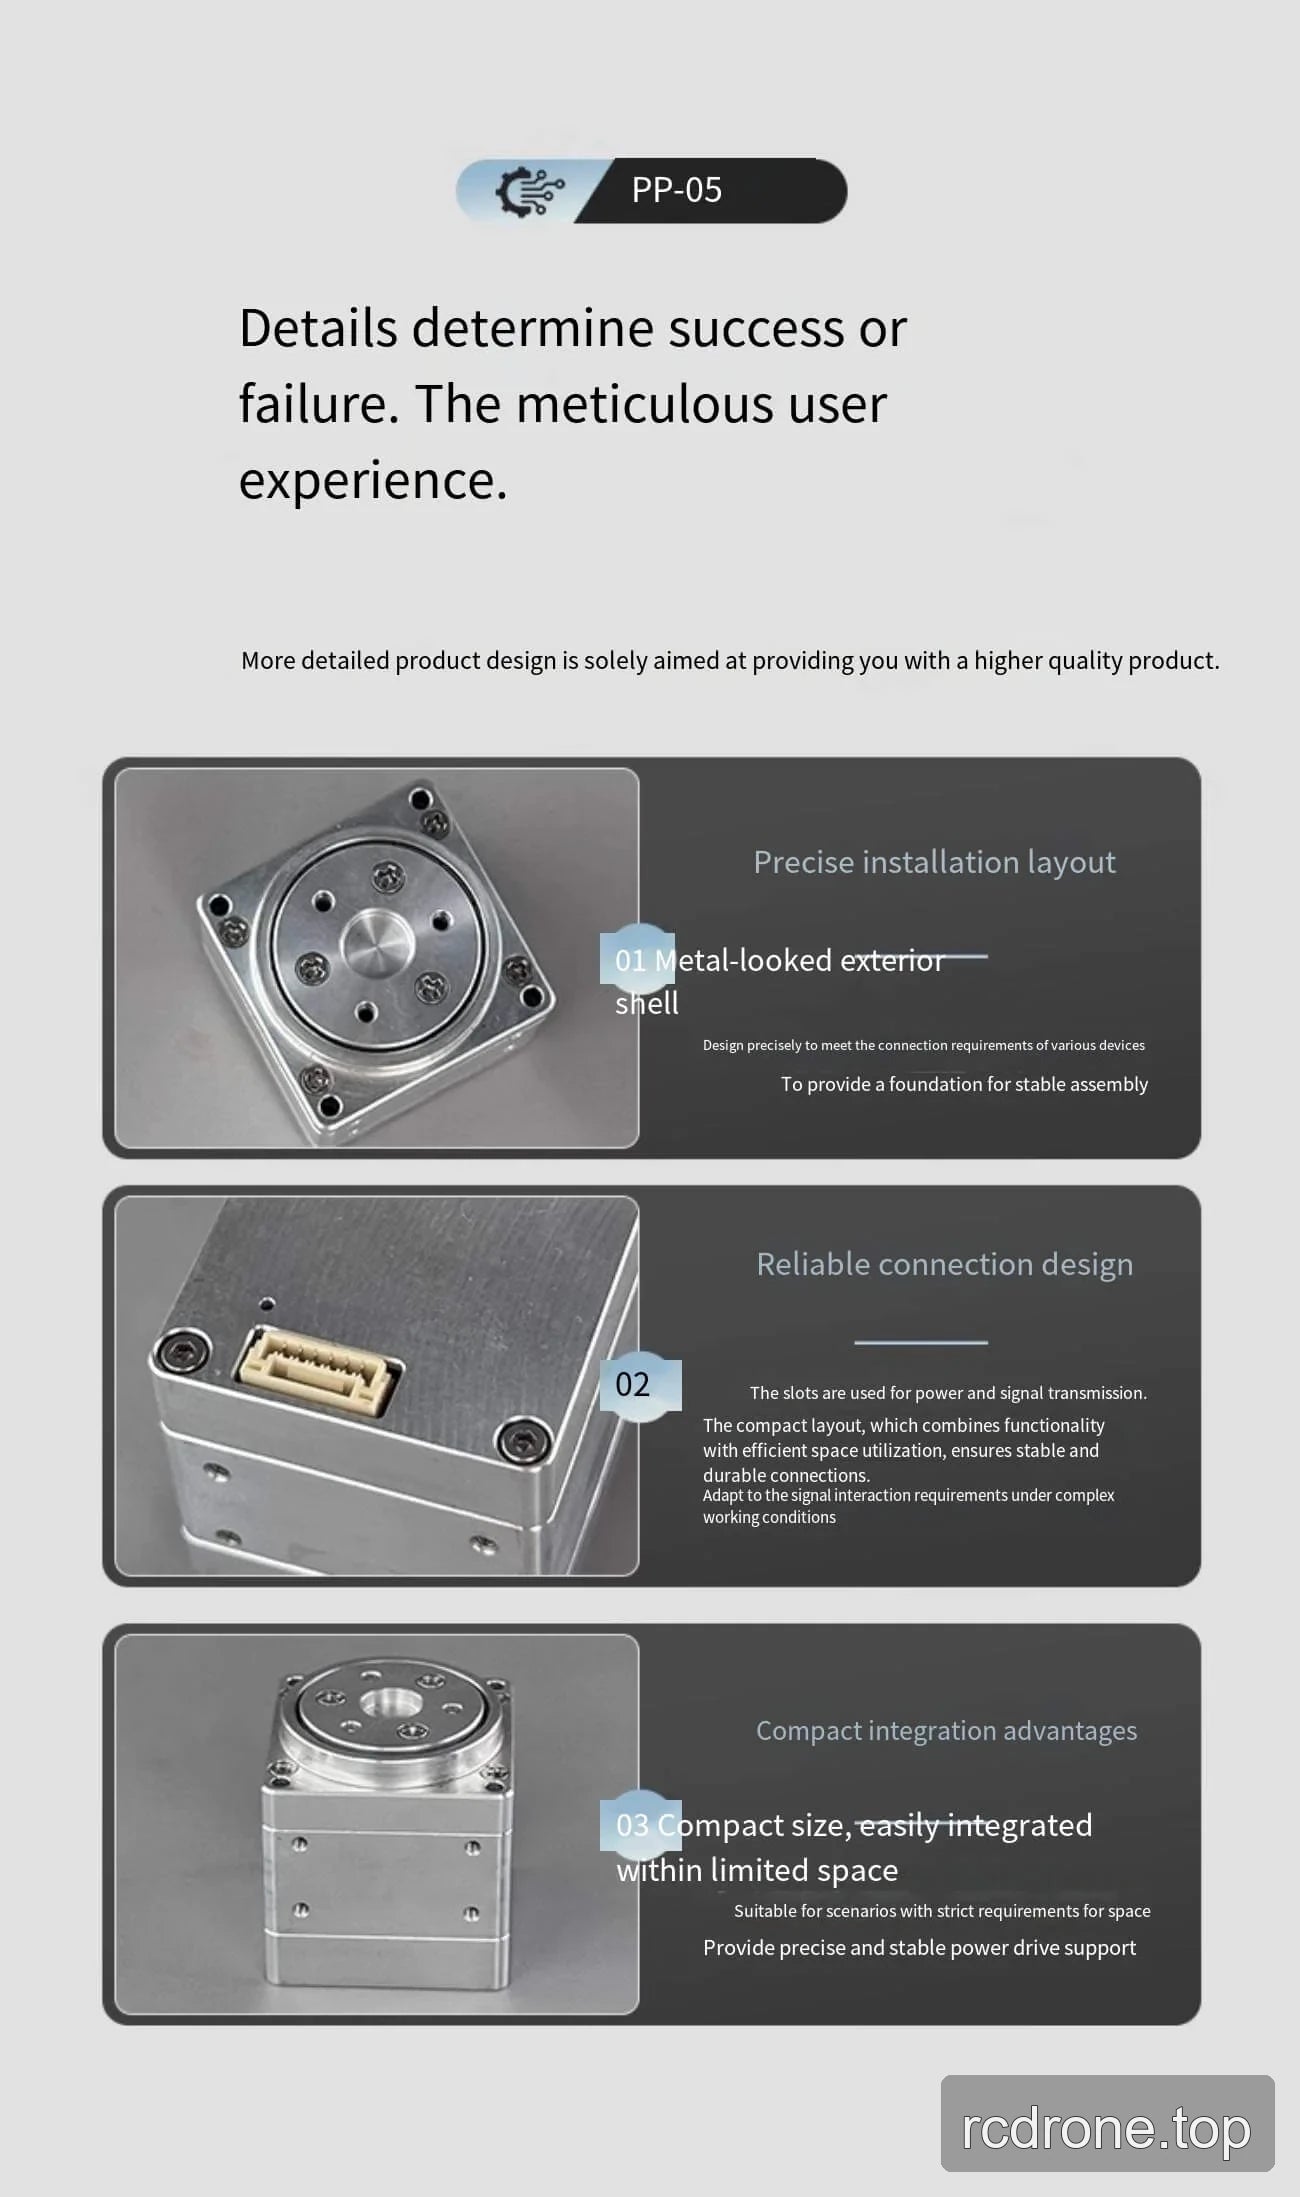
- Slot di trasmissione di potenza e segnale e un layout di installazione sono identificati nella presentazione del prodotto.
- Grado di protezione: IP54.
Specifiche
| Parametro | Valore |
|---|---|
| Modello | PP05 |
| Tipo di motore | Motore senza spazzole |
| Tipo di encoder | Encoder assoluto |
| Diametro | 32 mm |
| lunghezza | 33.4 mm |
| Peso | 86 g |
| Rapporto di Riduzione | 6:1 |
| Gioco | 12 arcmin |
| Rumore | <60 dB |
| Intervallo di Temperatura | -20 a 80 °C |
| Tensione di Funzionamento | 24 V |
| Potenza Massima | 35 W |
| Velocità Nominale | 50 rpm |
| Momento Torcentale Nominale | 0.2 N·m |
| Momento Torcentale di Picco | 0.48 N·m |
| Grado di protezione | IP54 |
| Protocollo di comunicazione | CAN |
Installazione del motore EYOU PP05 — Disegno di installazione (PDF)
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Dettagli visivi
Video del prodotto
Caratteristiche e design
Interfacce e Connessioni