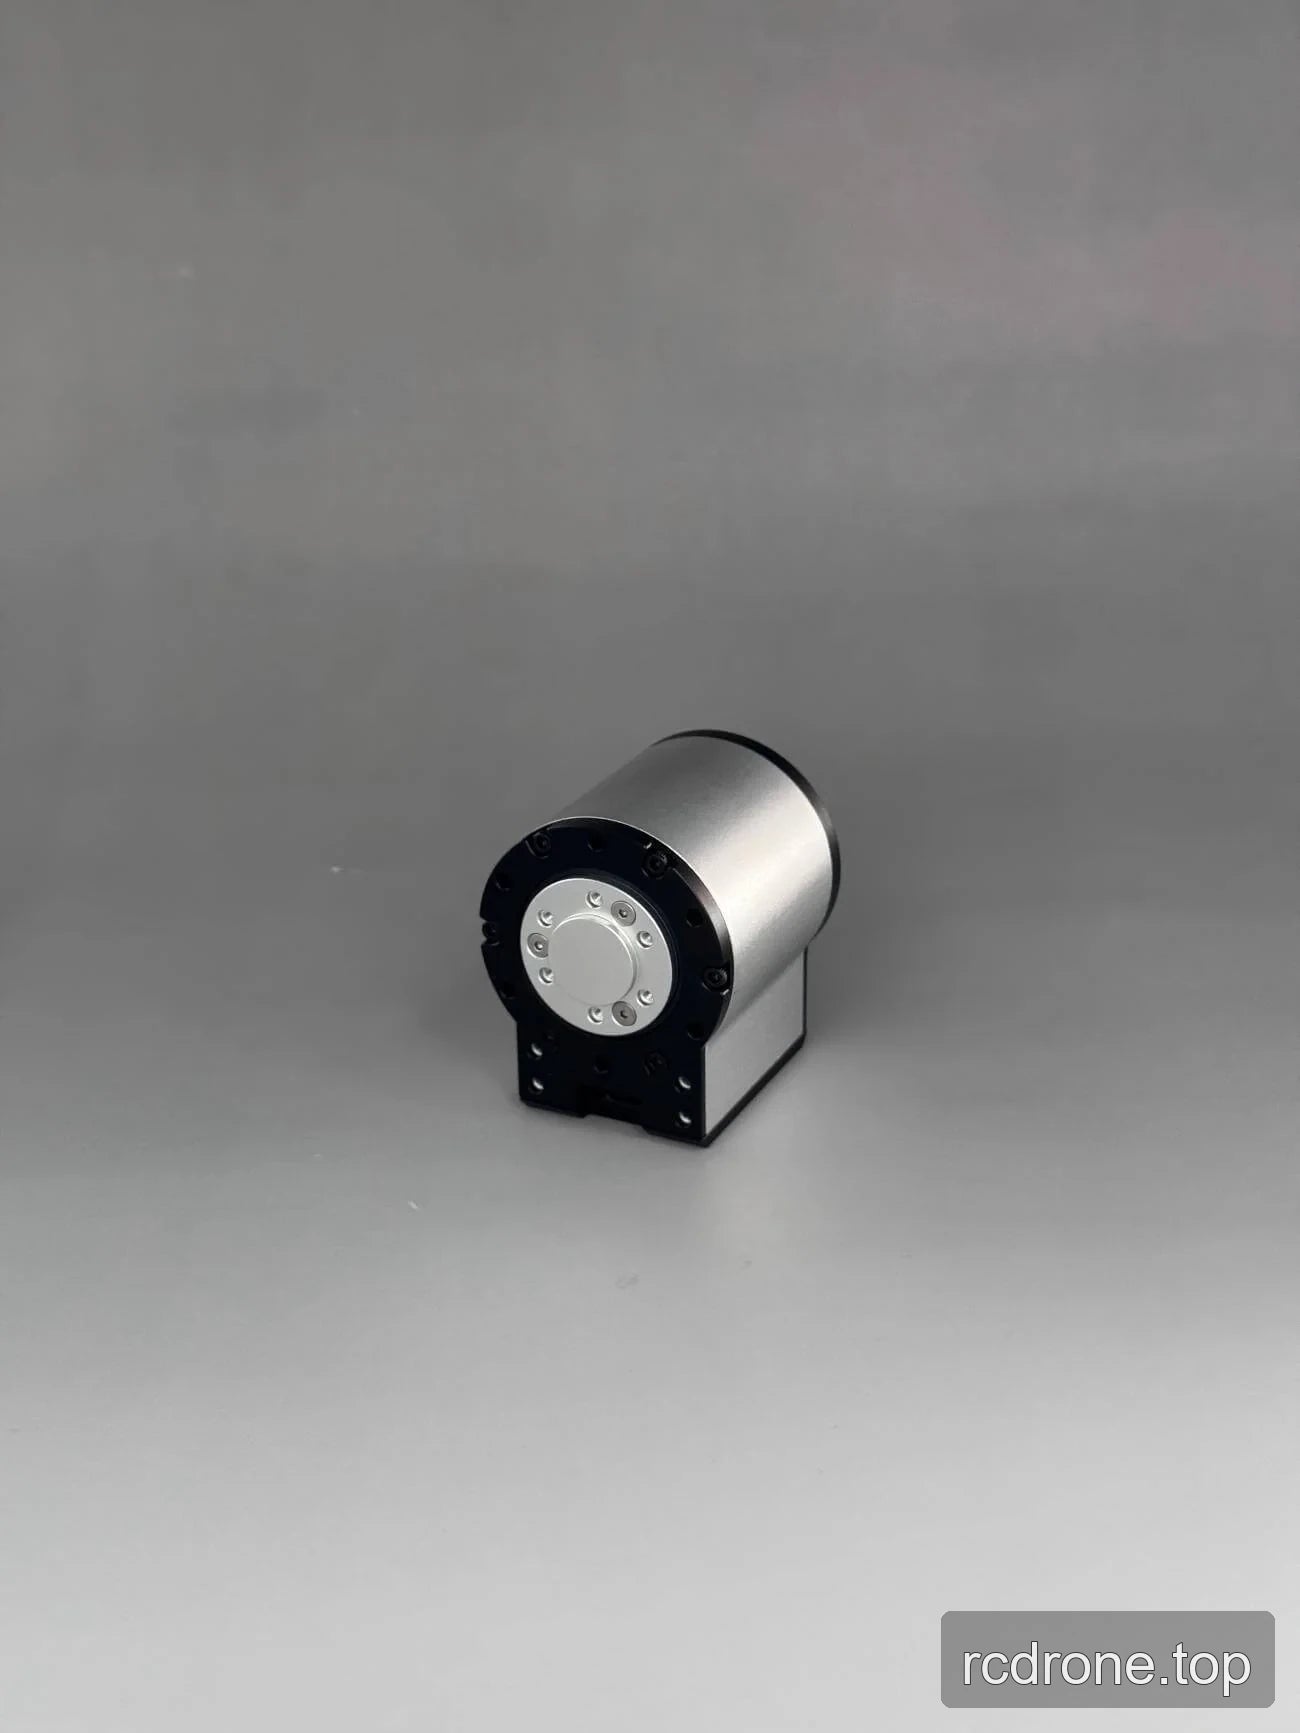
EYOU Serie PP11 Motore Brushless Planetario 24 V, 36:1
EYOU Serie PP11 Motore Brushless Planetario 24 V, 36:1
EYOU
Prezzo normale
$375.00 USD
Prezzo normale
Prezzo di vendita
$375.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
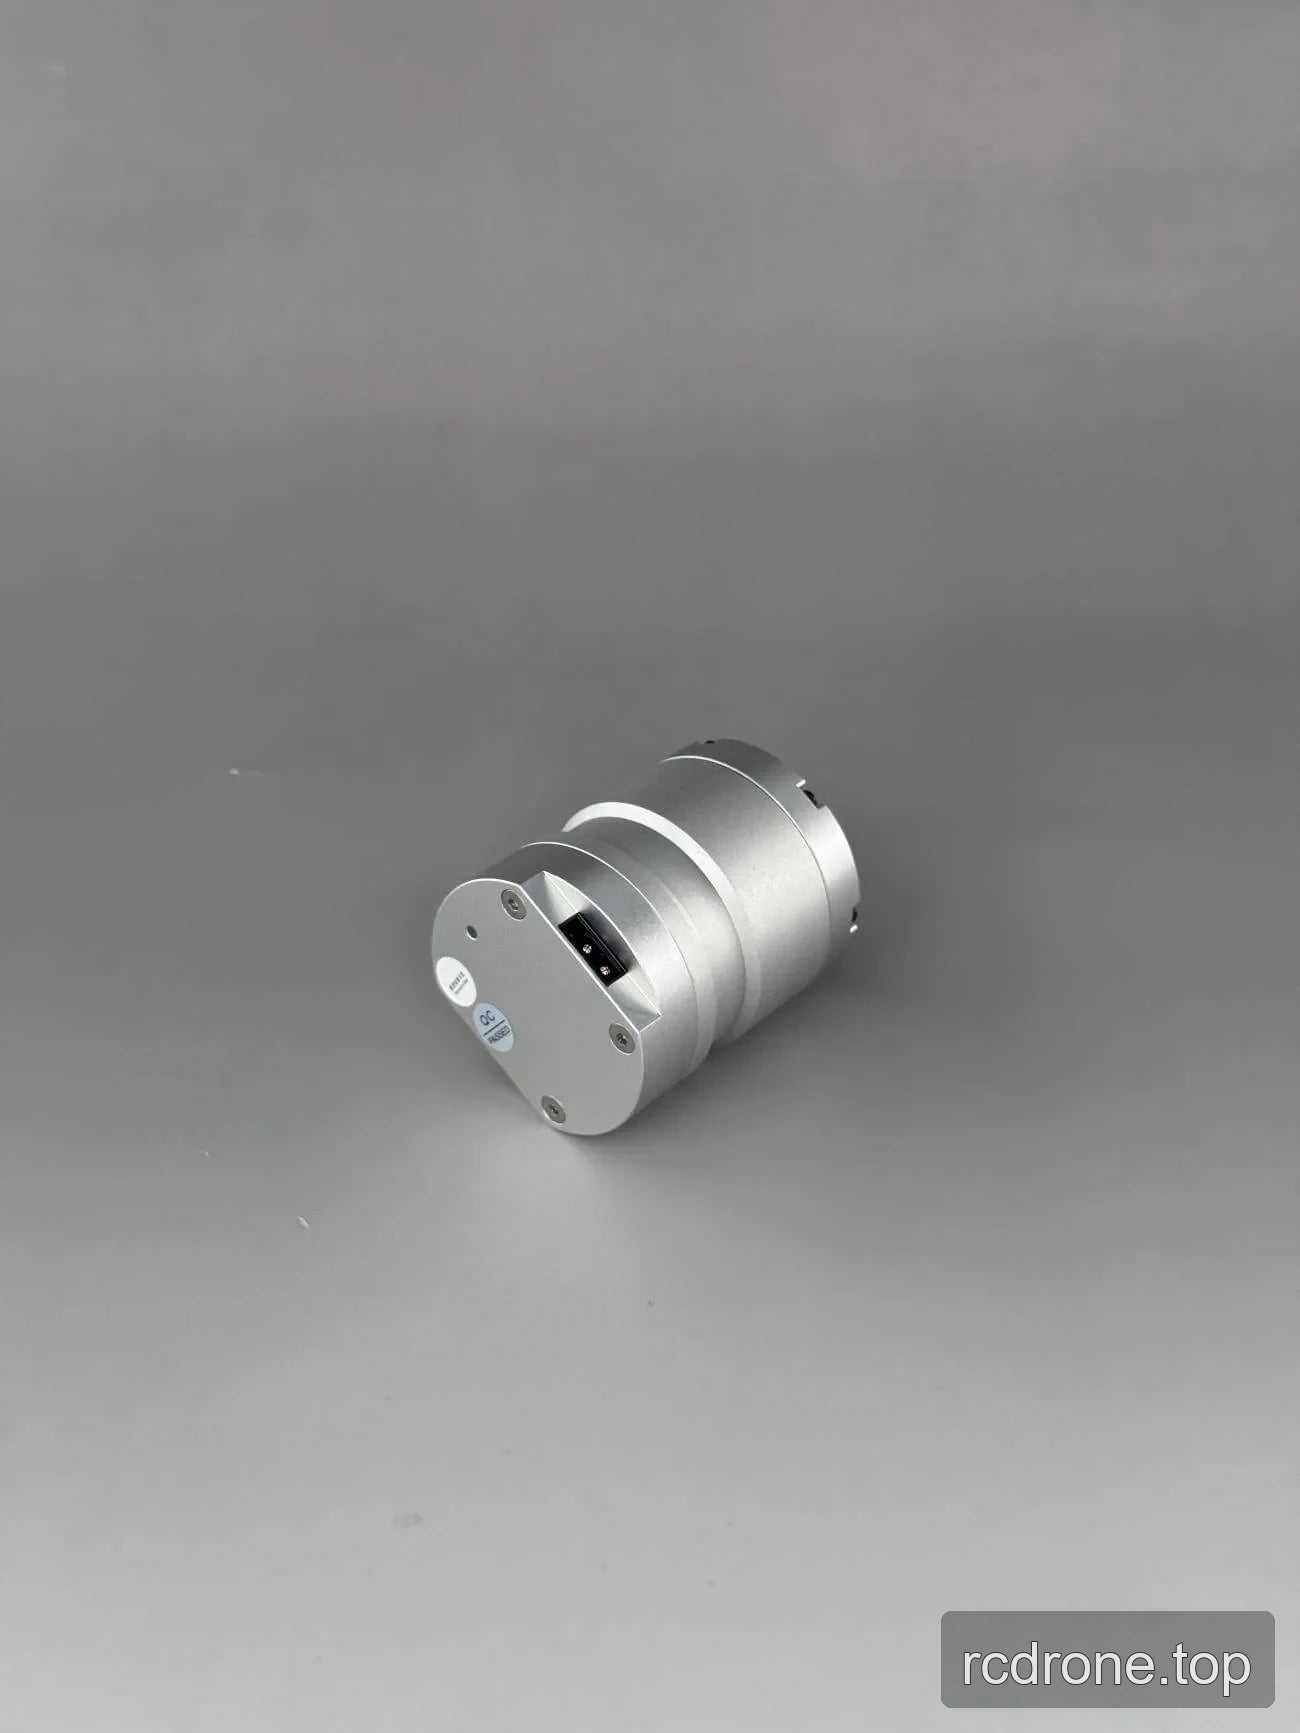
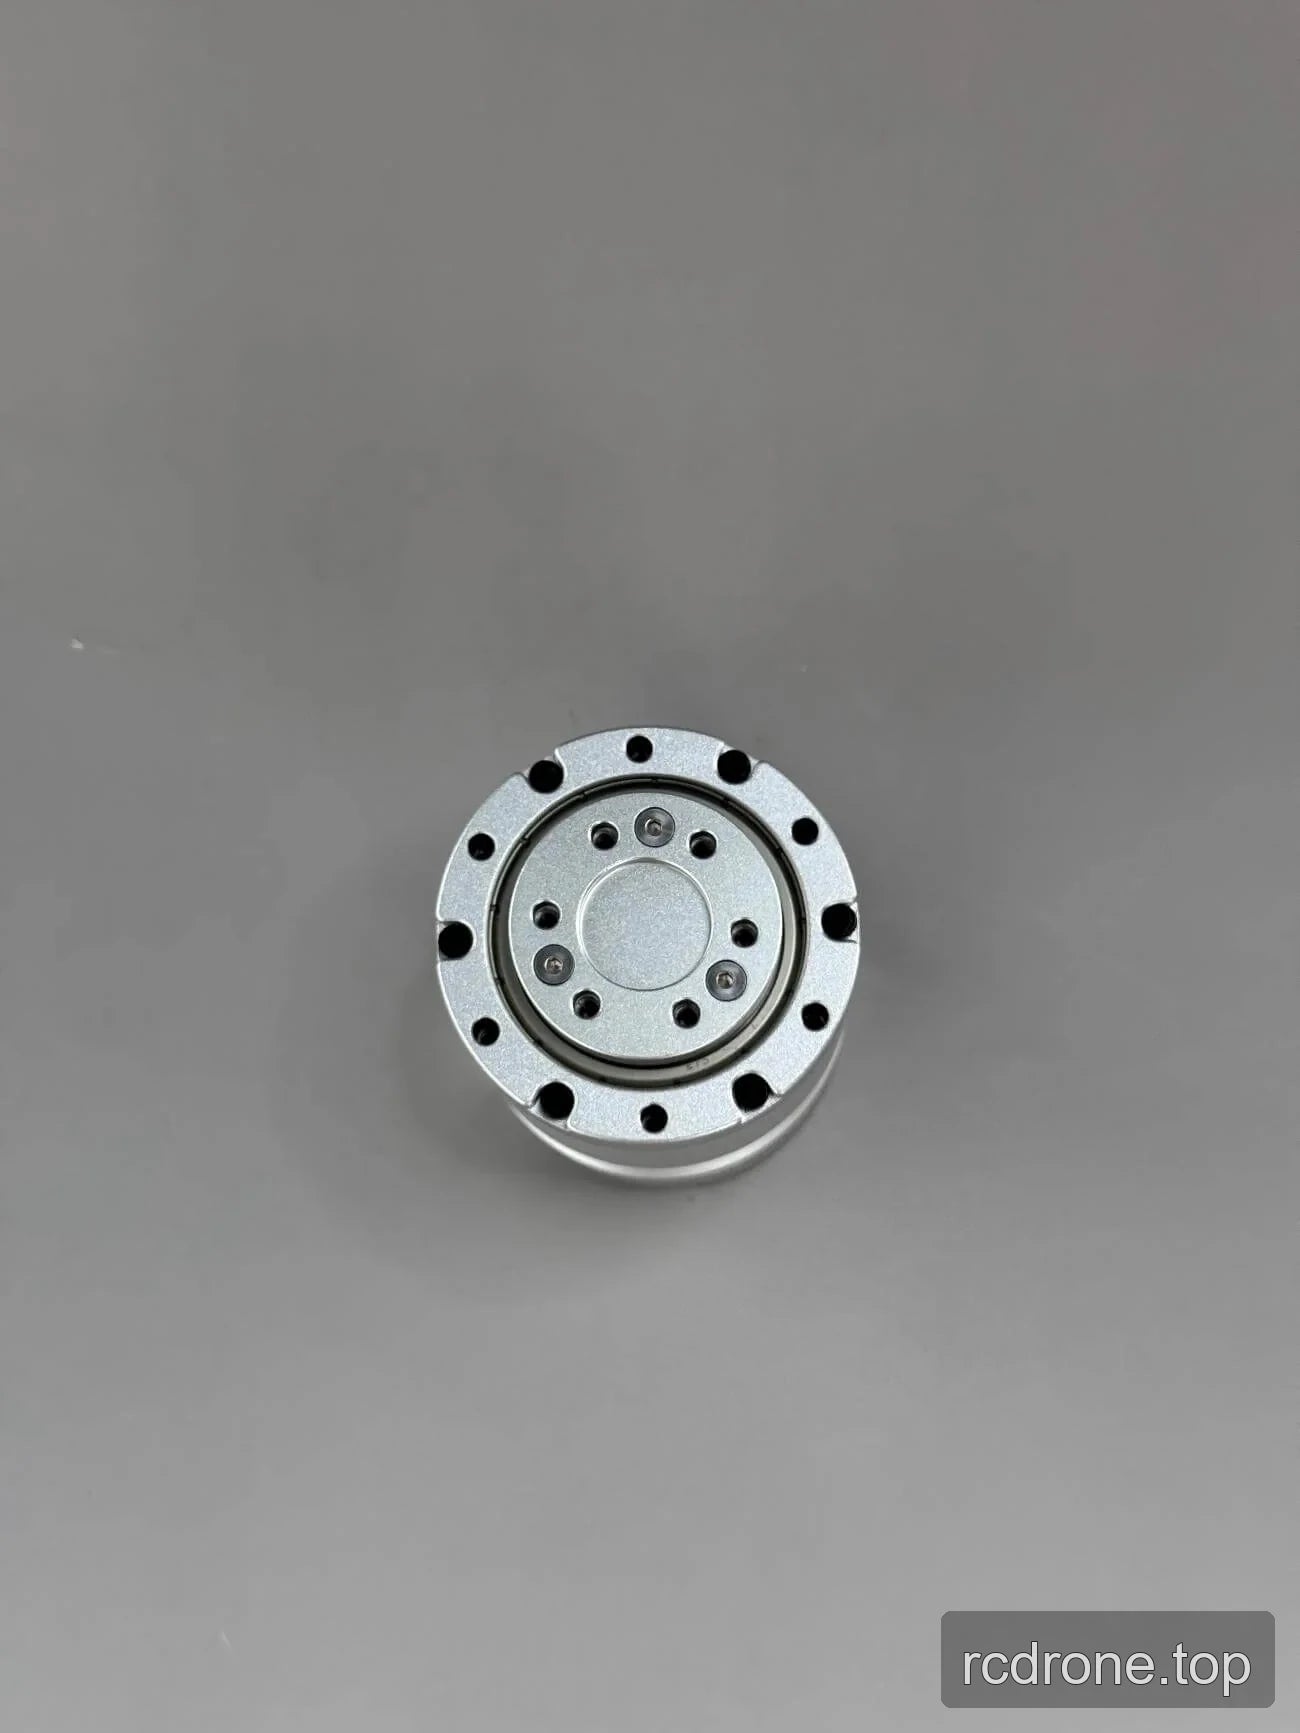
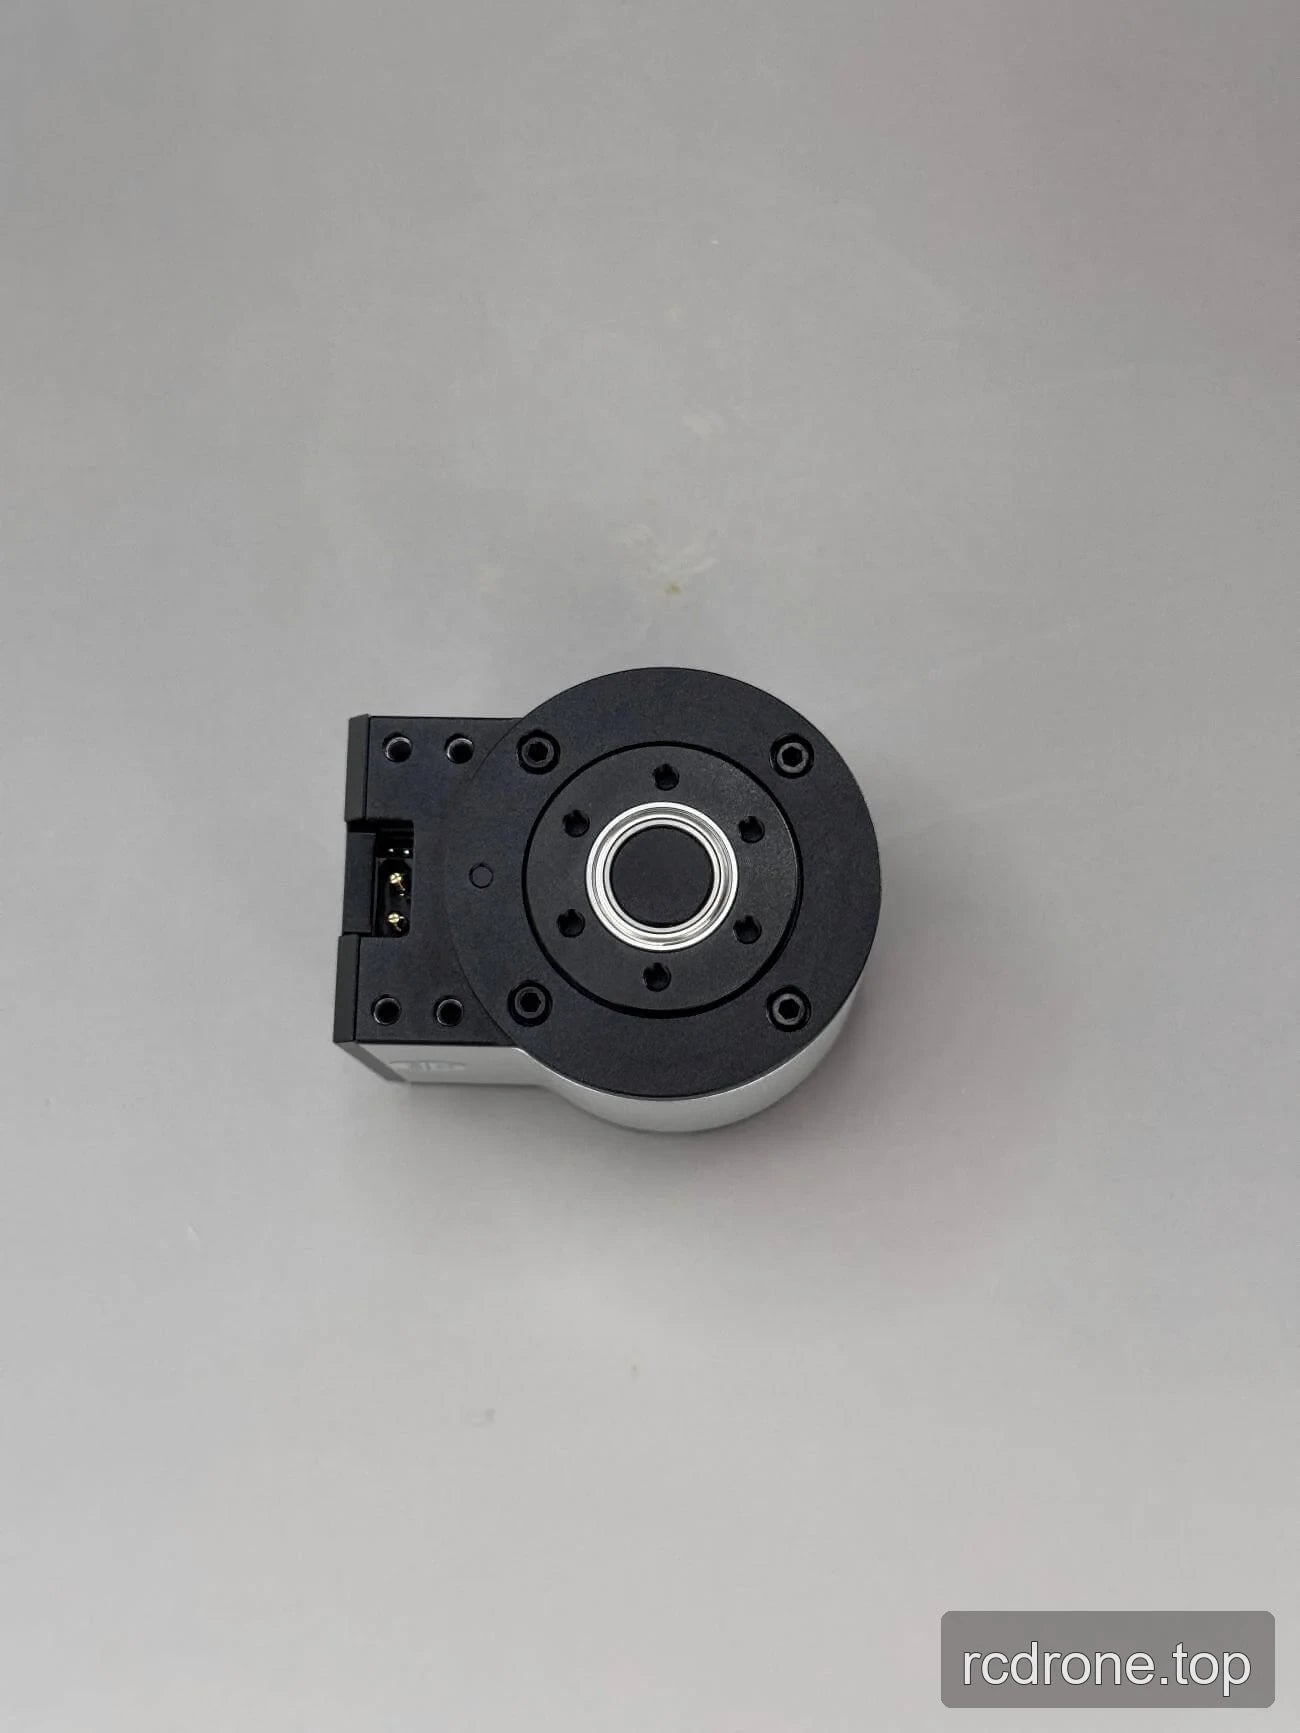
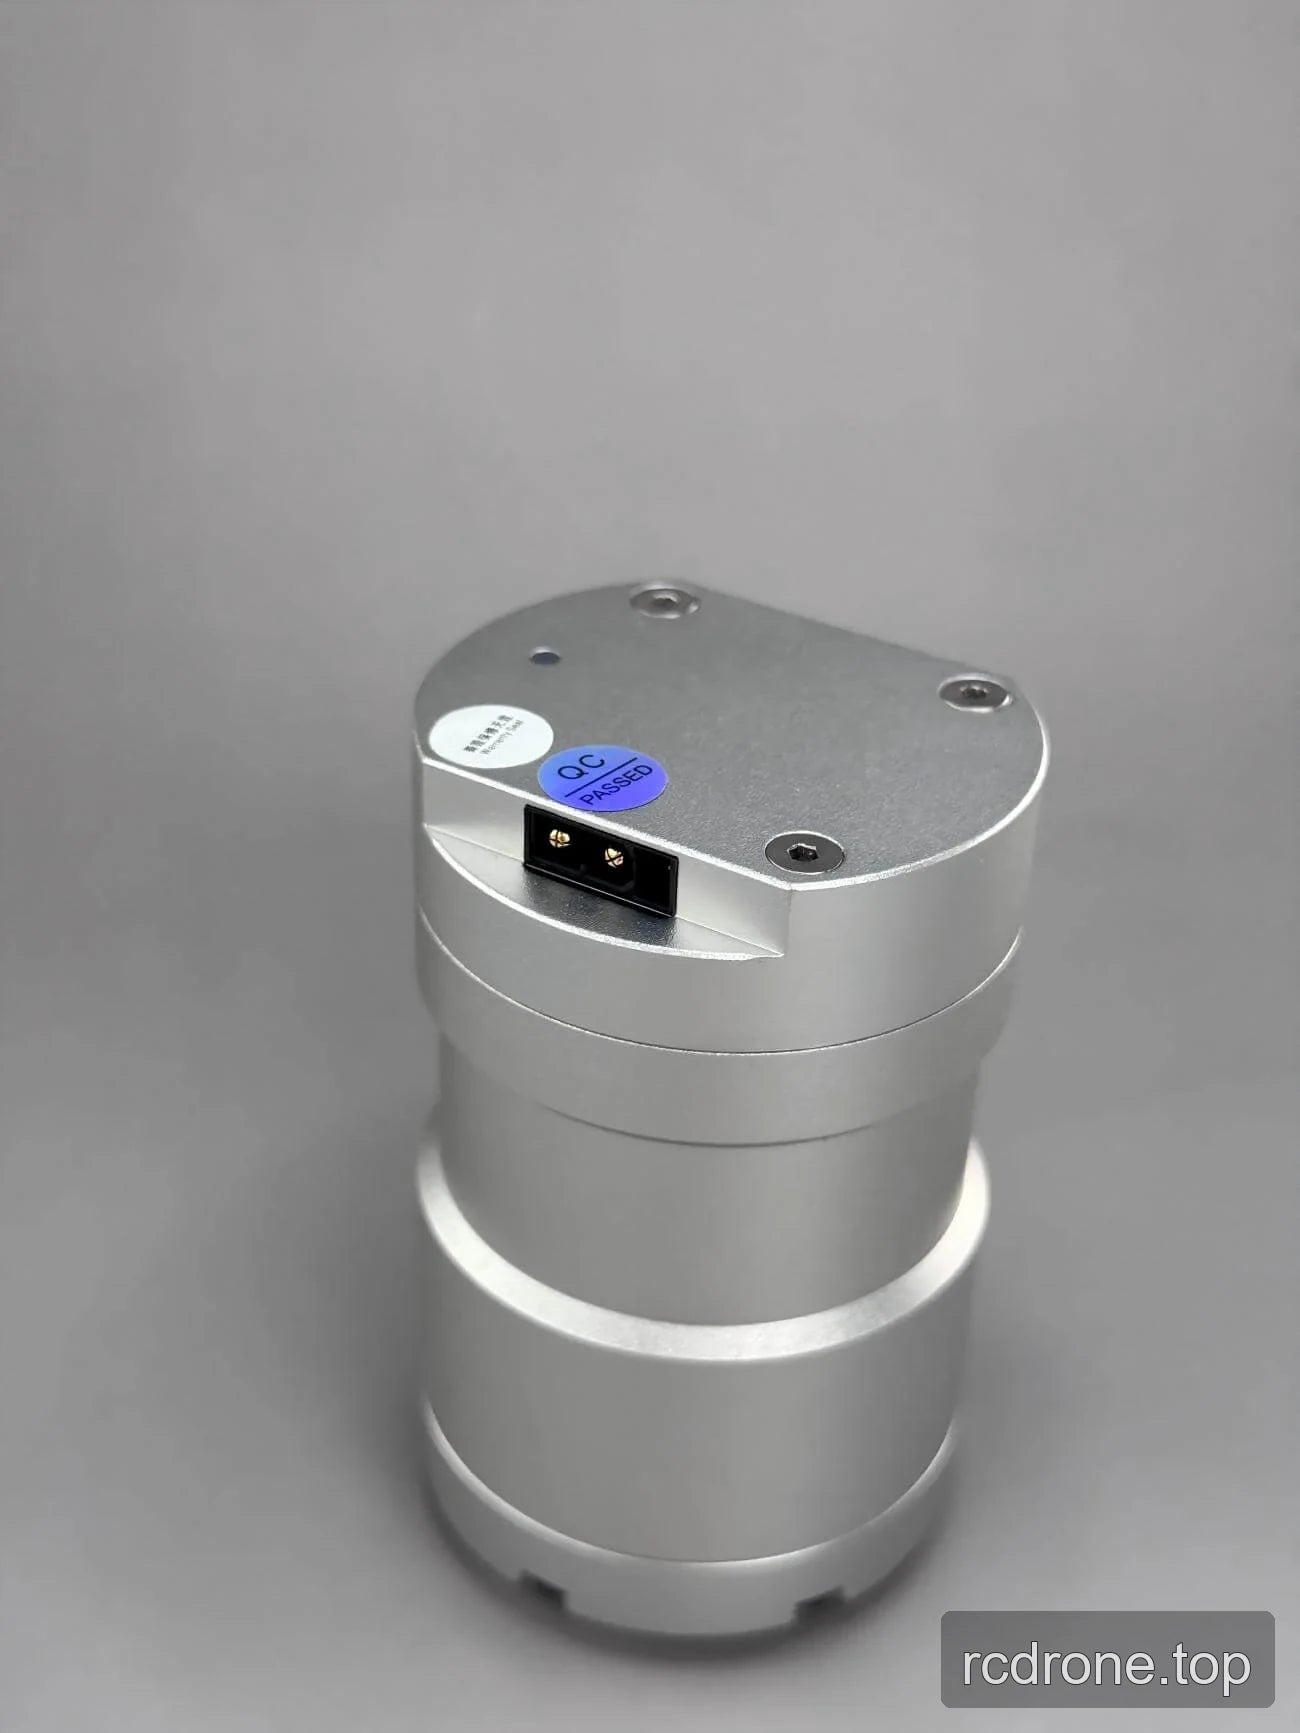
La EYOU serie PP11 è una famiglia di motori a corrente continua senza spazzole da 24 V con un riduttore planetario 36:1, offerta nelle versioni PP11-36, PP11D-36 e PP11L-36.
Caratteristiche
- Motore planetario senza spazzole con un rapporto di riduzione di 36:1.
- Diametro di 52 mm e rapporto di riduzione di 36:1 in tutte le versioni elencate.
- Gioco specificato di 12 arcmin, rumore al di sotto di 70 dB e intervallo di temperatura da −20 a 80 °C.
Specifiche
| Parametro | PP11-36 | PP11D-36 | PP11L-36 |
|---|---|---|---|
| Tipo di motore | Motore senza spazzole a coppia | Motore senza spazzole a coppia | Motore senza spazzole a coppia |
| Tipo di riduttore | Riduttore planetario | Riduttore planetario | Riduttore planetario |
| Diametro | 52 mm | 52 mm | 52 mm |
| lunghezza | 64 mm | 61 mm | 82 mm |
| Peso | 391 g | 436 g | 517 g |
| Rapporto di riduzione | 36:1 | 36:1 | 36:1 |
| Gioco | 12 arcmin | 12 arcmin | 12 arcmin |
| Rumore | <70 dB | <70 dB | <70 dB |
| Intervallo di temperatura | −20 a 80 °C | −20 a 80 °C | −20 a 80 °C |
| Tensione di funzionamento | 24 V | 24 V | 24 V |
| Potenza massima | 60 W | 60 W | 72 W |
| Velocità nominale | 50 rpm | 50 rpm | 50 rpm |
| Coppia nominale | 6.6 N·m | 6.6 N·m | 12 N·m |
| Momento torcentale massimo | 14 N·m | 14 N·m | 18 N·m |
| Costante di coppia | 2.2 N·m/A | 2.2 N·m/A | 6 N·m/A |
| Capacità di carico assiale | 1605 N | 1605 N | 1605 N |
| Capacità di carico radiale | 3150 N | 3150 N | 3150 N |
Disegni di installazione e indicazioni di montaggio
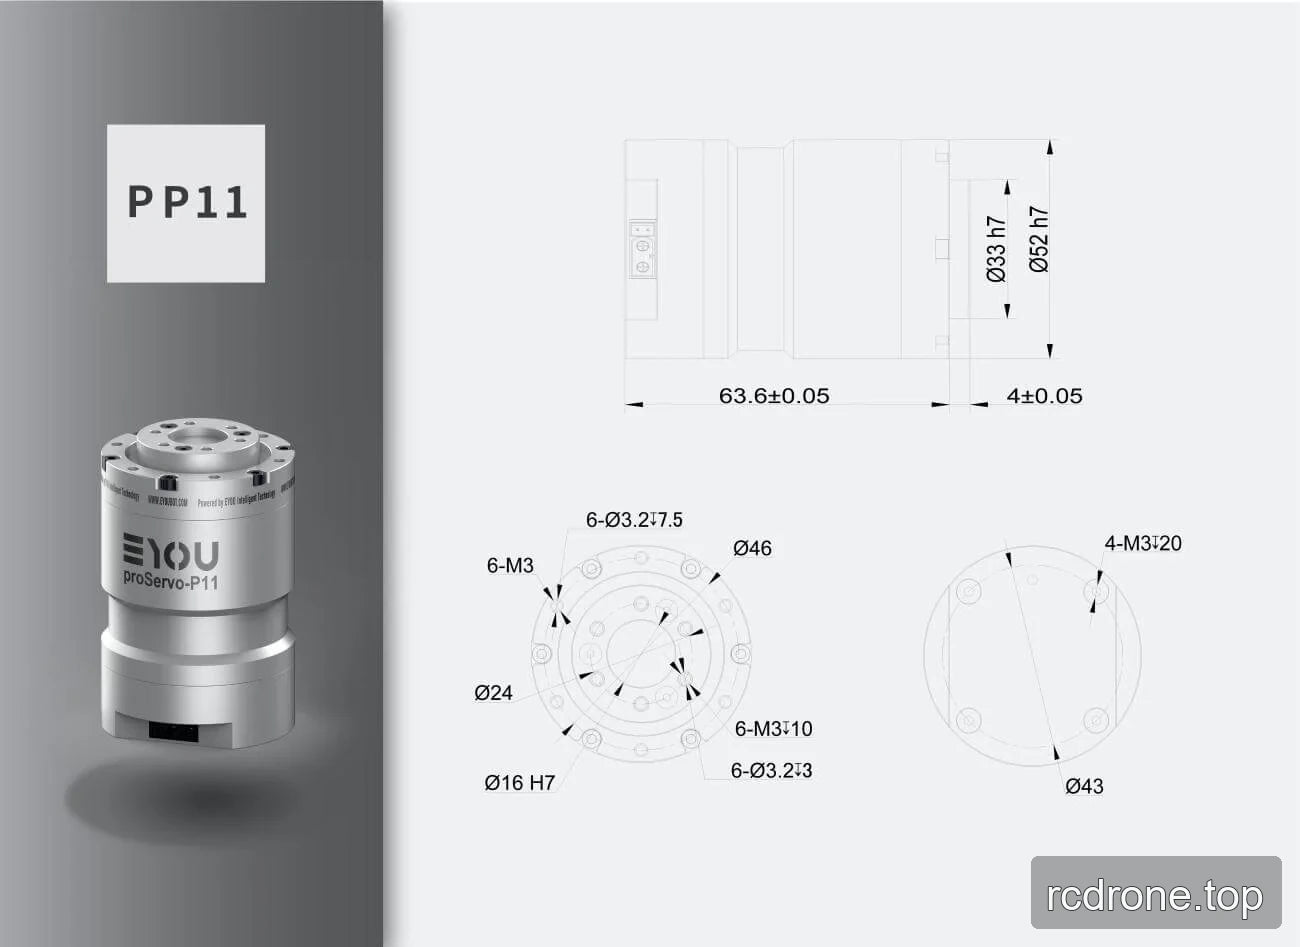
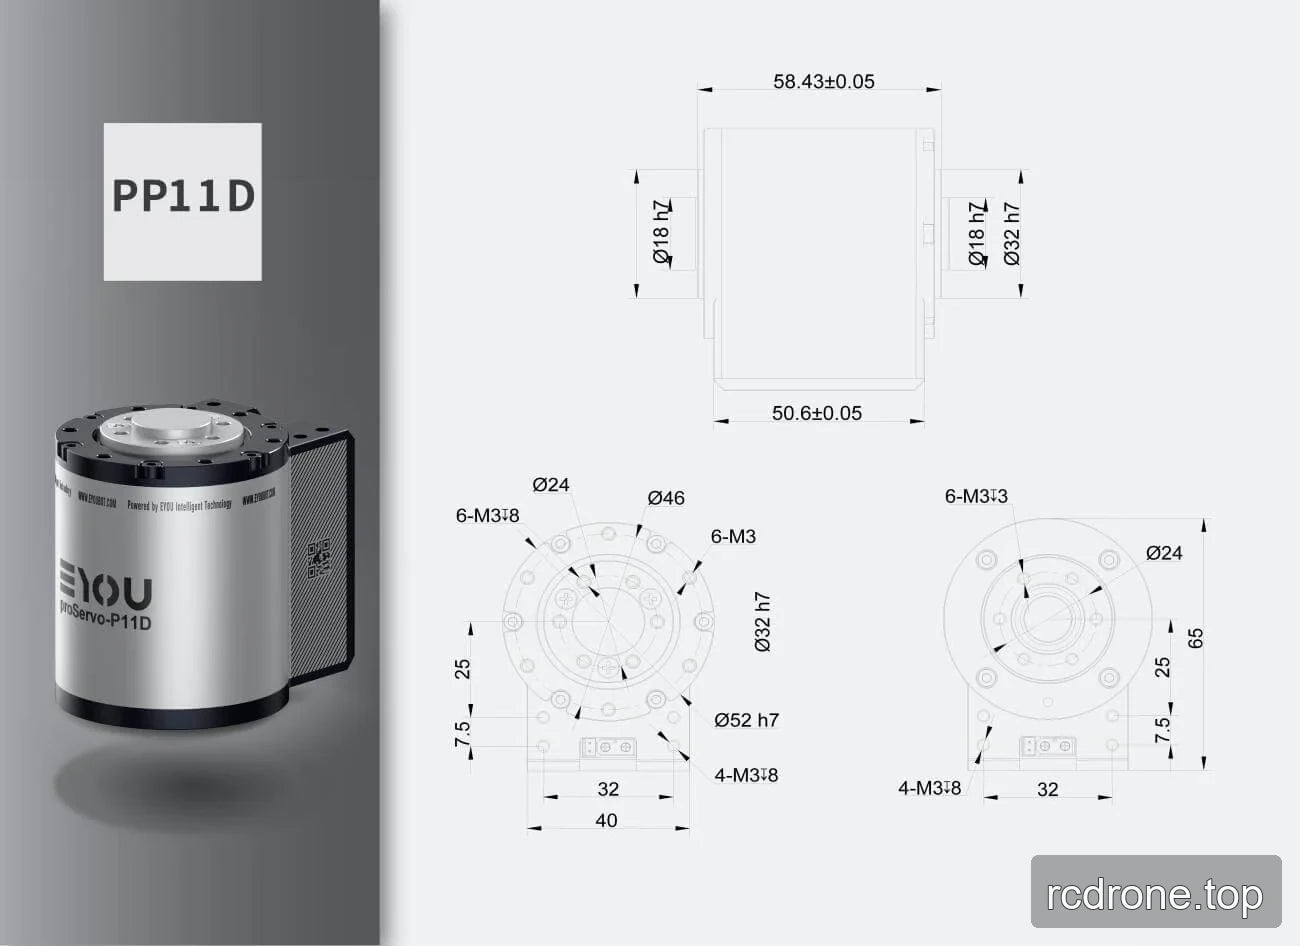
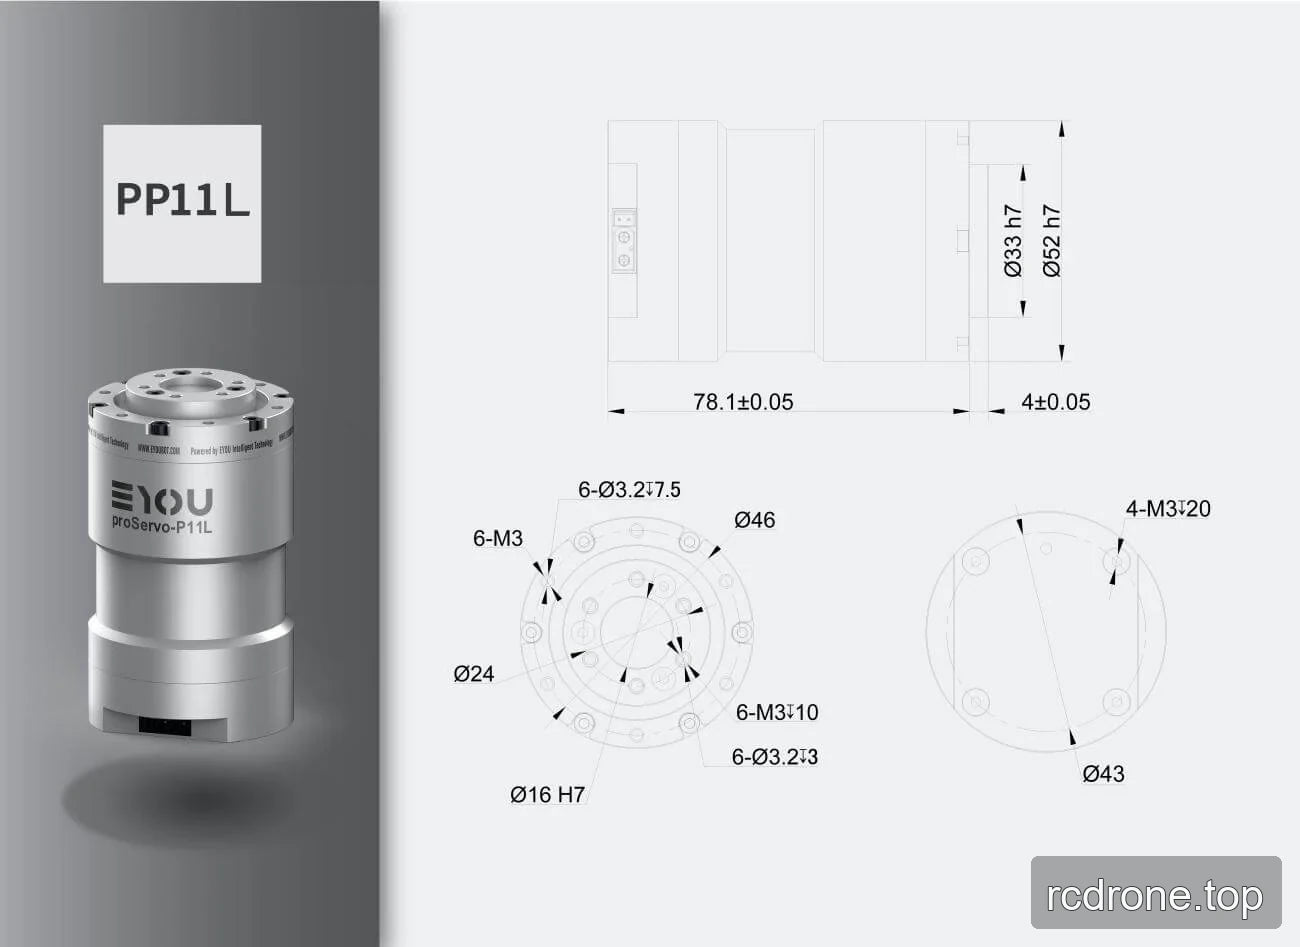
Seleziona il disegno di installazione specifico per la versione per dettagli dimensionali e di riferimento per il montaggio. Le indicazioni del disegno qui sotto sono mantenute separatamente dai valori di lunghezza riassuntivi nella tabella delle specifiche.
PP11-36
| Richiamo disegno | Valore |
|---|---|
| Lunghezza totale | 63.6 ±0.05 |
| Dimensione sezione finale | 4 ±0.05 |
| Diametri cilindrici | Ø33 h7; Ø52 h7 |
| Dimensioni circolari frontali | Ø46; Ø24 |
| Caratteristica | Ø16 H7 |
| Schema di montaggio frontale | 6 fori filettati M3; 6 fori Ø3.2, profondità 7.5; 6 fori M3, profondità 10; 6-Ø3.2 fori, 3 profondità |
| Montaggio su faccia opposta | 4 fori M3, 20 profondità; Ø43 dimensione circolare |
PP11D-36
| Richiamo del disegno | Valore |
|---|---|
| lunghezza totale | 58.43 ±0.05 |
| dimensione del corpo inferiore | 50.6 ±0.05 |
| Caratteristiche cilindriche | Ø18 h7; Ø32 h7 |
| Dimensioni circolari | Ø24; Ø46 |
| Dimensioni di layout | Totale 65; 25; 7.5; 32; 40 |
| Schema di montaggio | 6 fori M3; 6 fori M3, 8 di profondità; 6 fori M3, 3 di profondità; 4 fori M3, 8 di profondità |
| Dettaglio di assemblaggio del lato inferiore | Connettore o blocco terminale raffigurato |
PP11L-36
| Richiamo del disegno | Valore |
|---|---|
| Lunghezza totale | 78.1 ±0.05 |
| Dimensione della sezione finale | 4 ±0.05 |
| Diametri cilindrici | Ø33 h7; Ø52 h7 |
| Dimensioni circolari frontali | Ø46; Ø24 |
| Caratteristica | Ø16 H7 |
| Schema di montaggio frontale | 6 fori filettati M3; 6 fori Ø3.2, profondità 7.5; 6 fori M3, profondità 10; 6-Ø3.2 fori, 3 profondità |
| Montaggio su faccia opposta | 4 fori M3, 20 profondità; Ø43 dimensione circolare |
PP11 — Disegno di installazione (PDF)
PP11D — Disegno di installazione (PDF)
PP11L — Disegno di installazione (PDF)
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
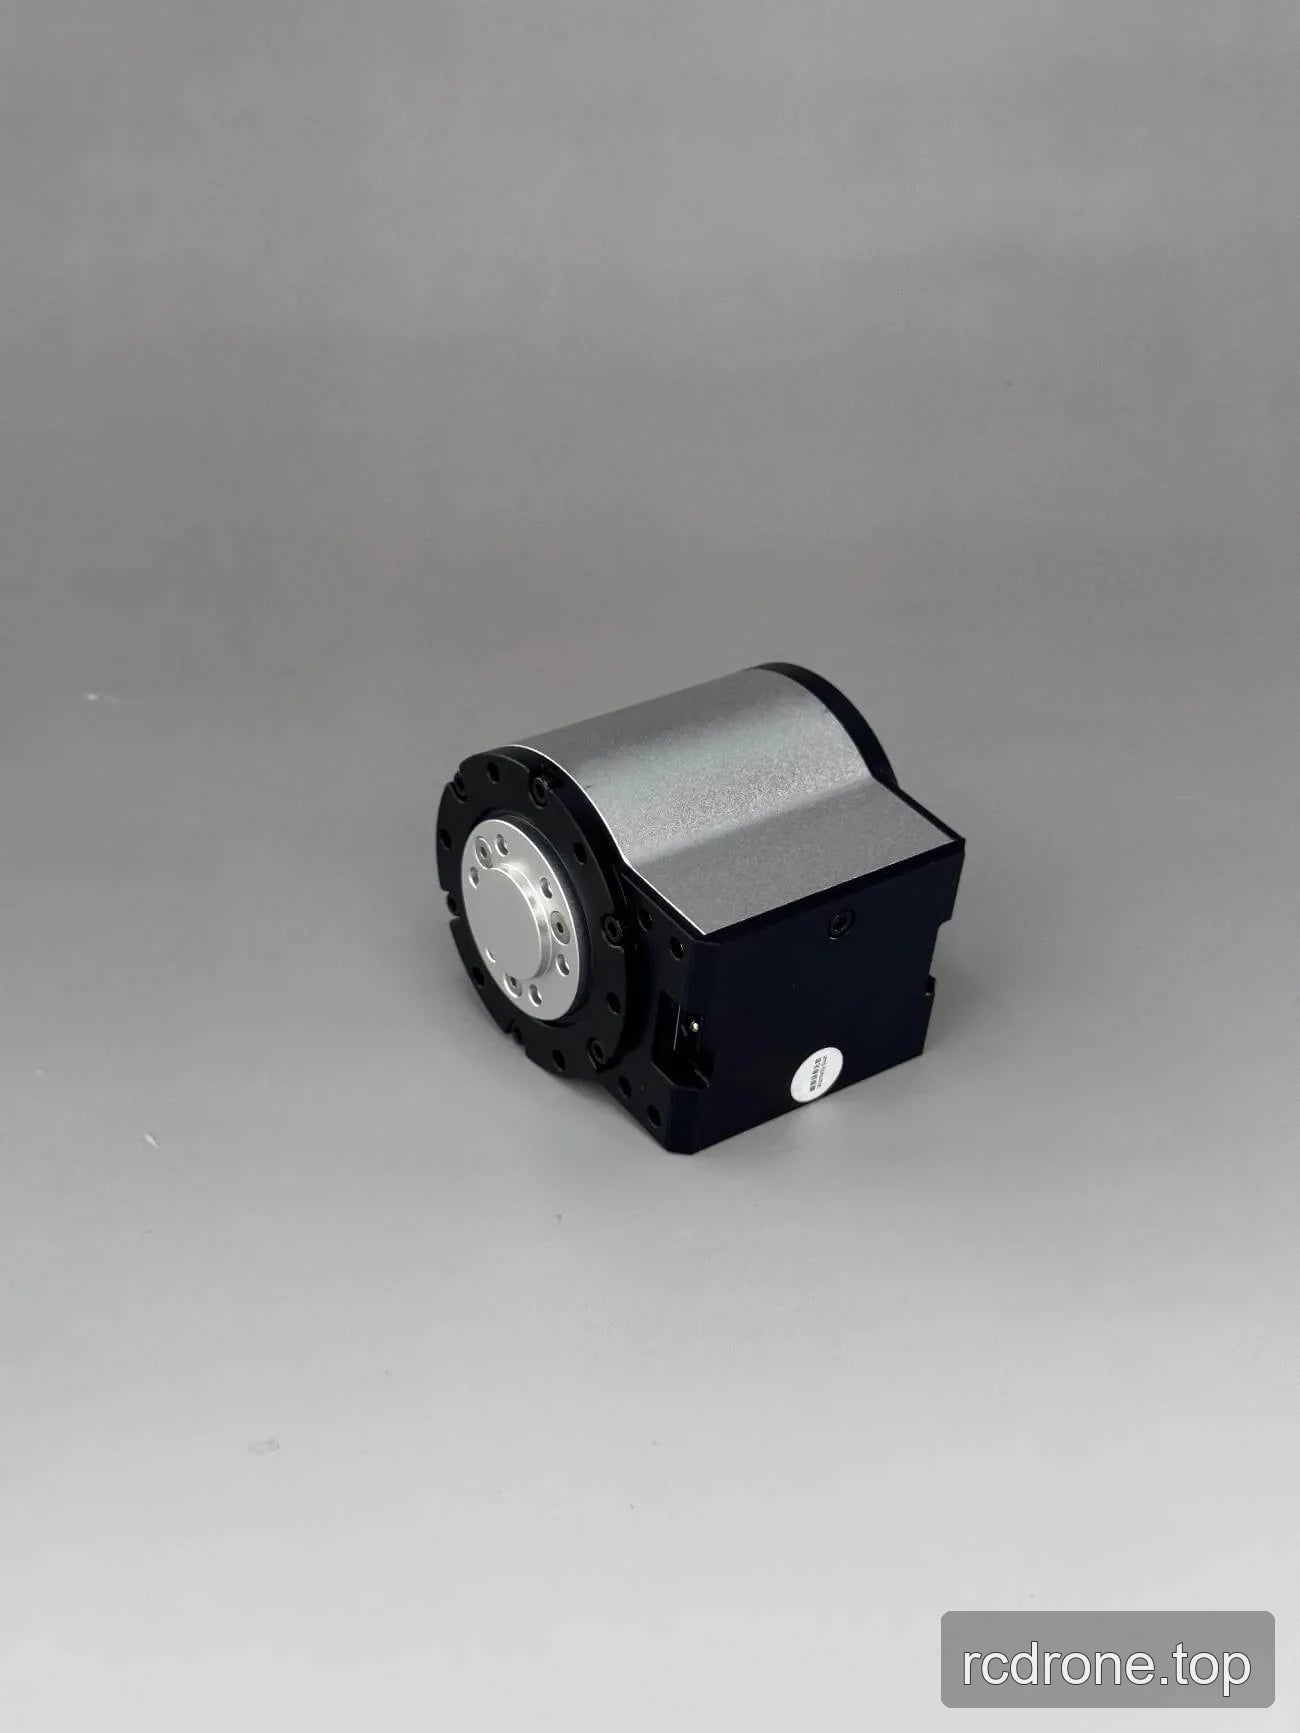
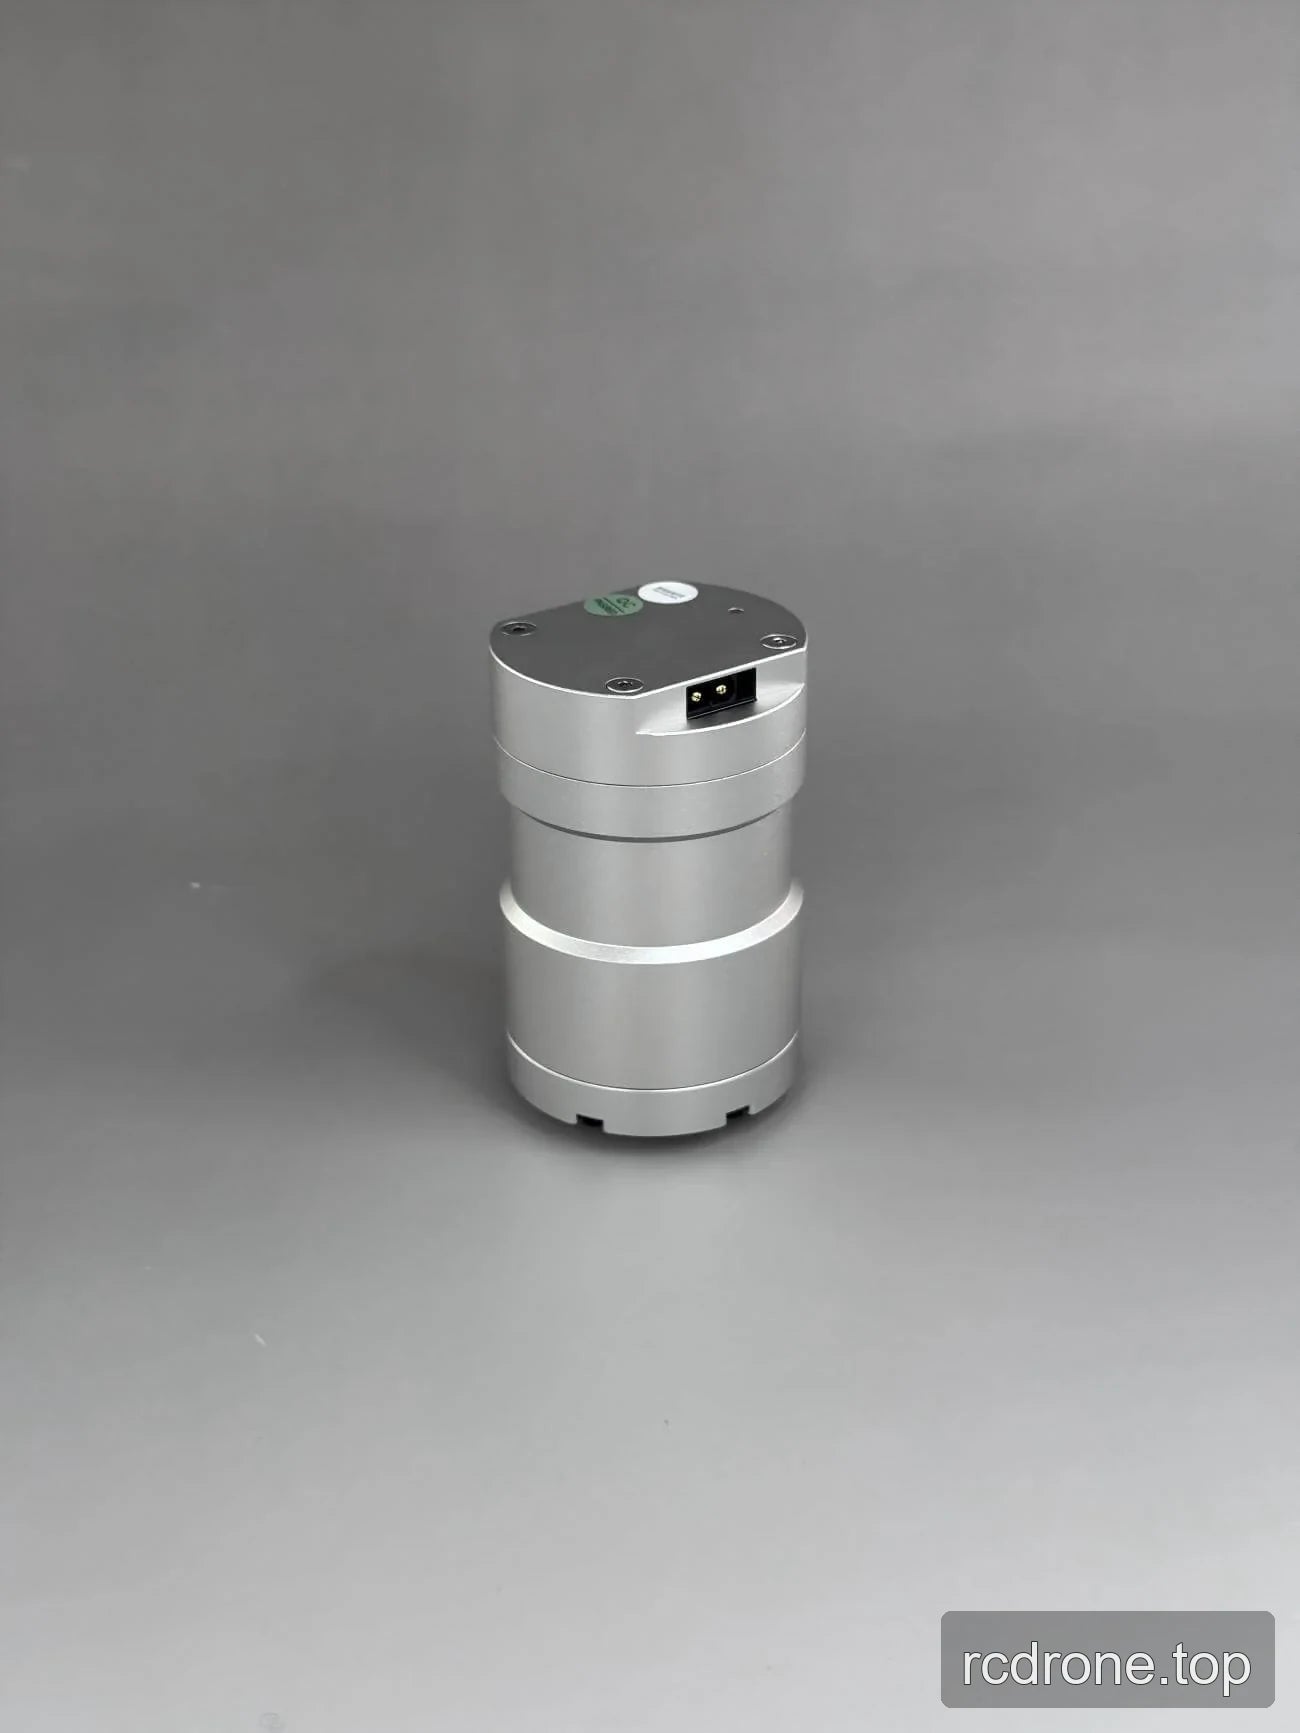
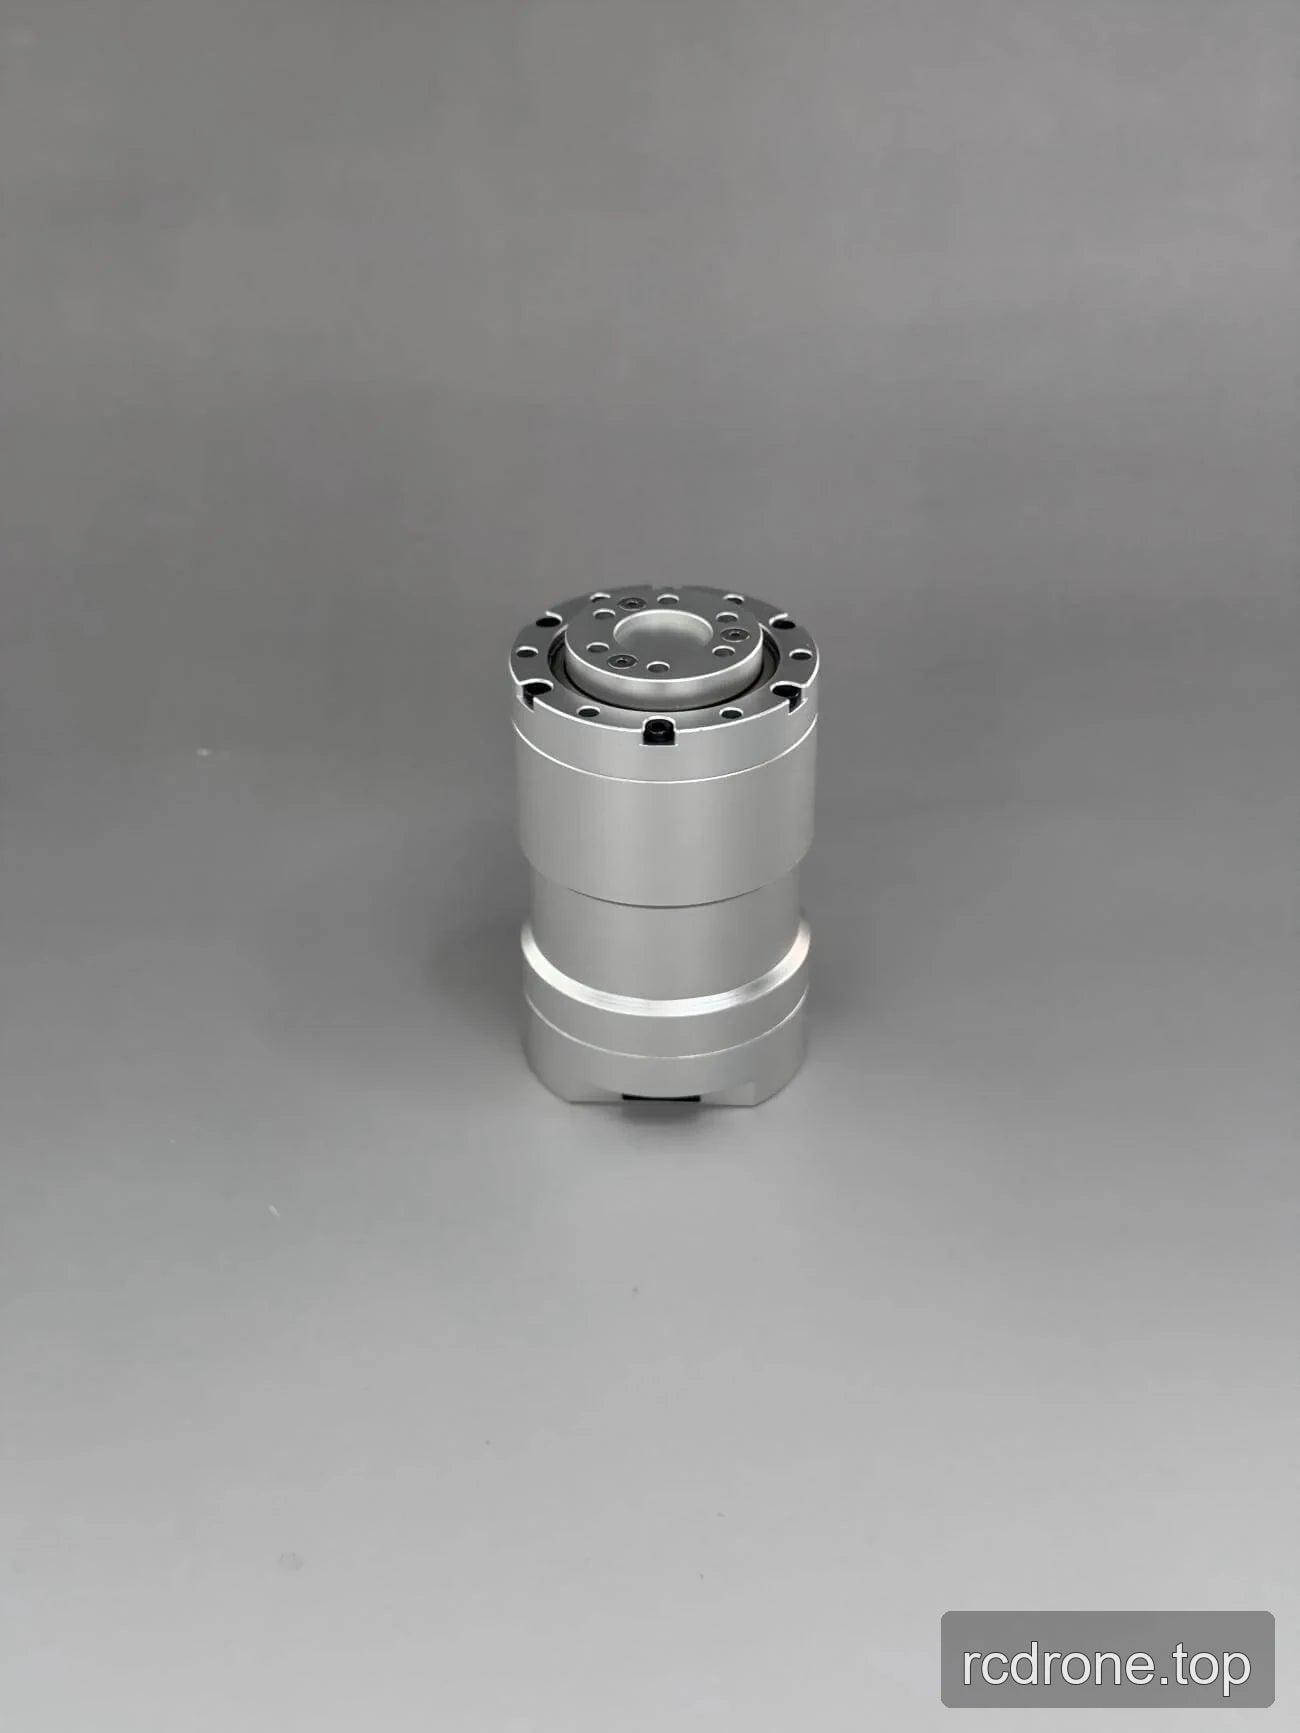
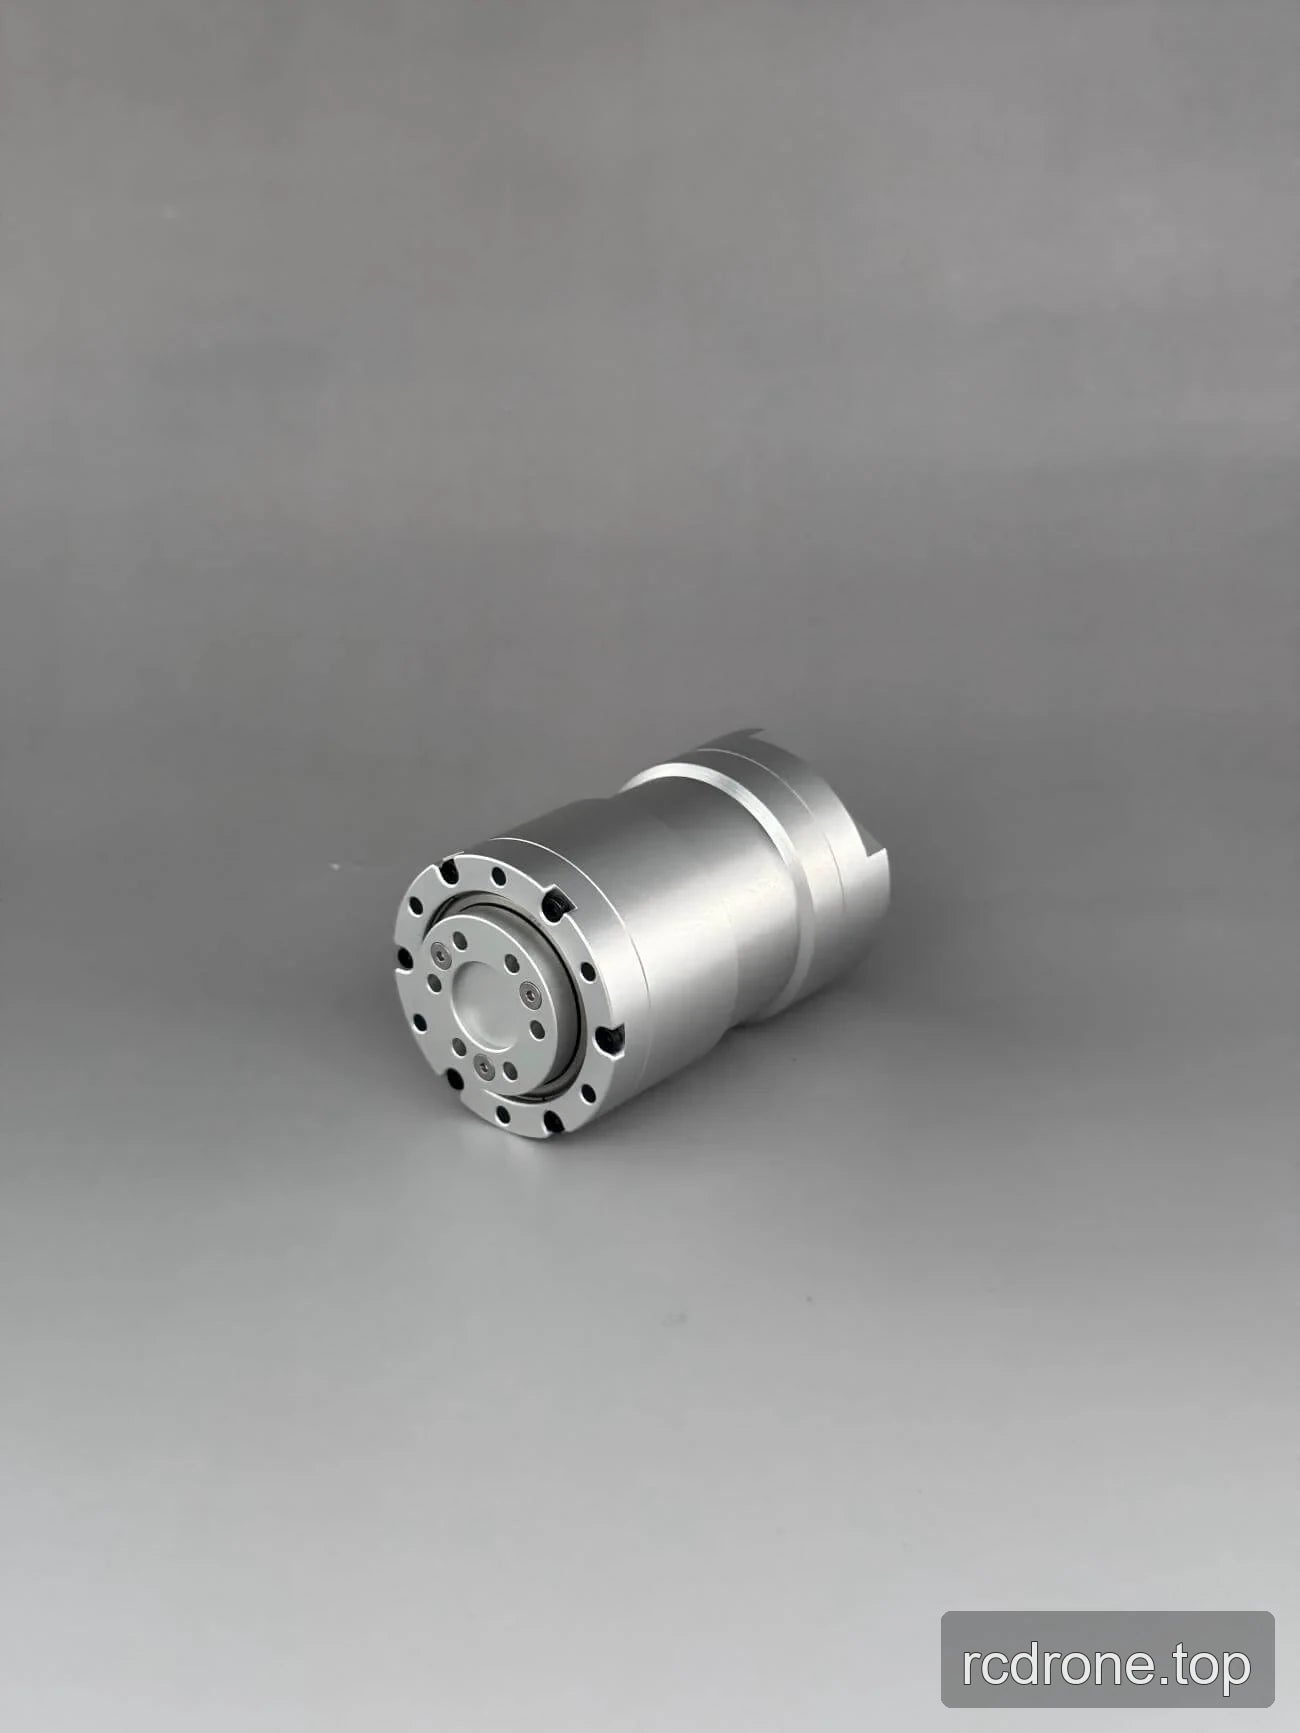
Dettagli visivi
Visualizzazioni del prodotto
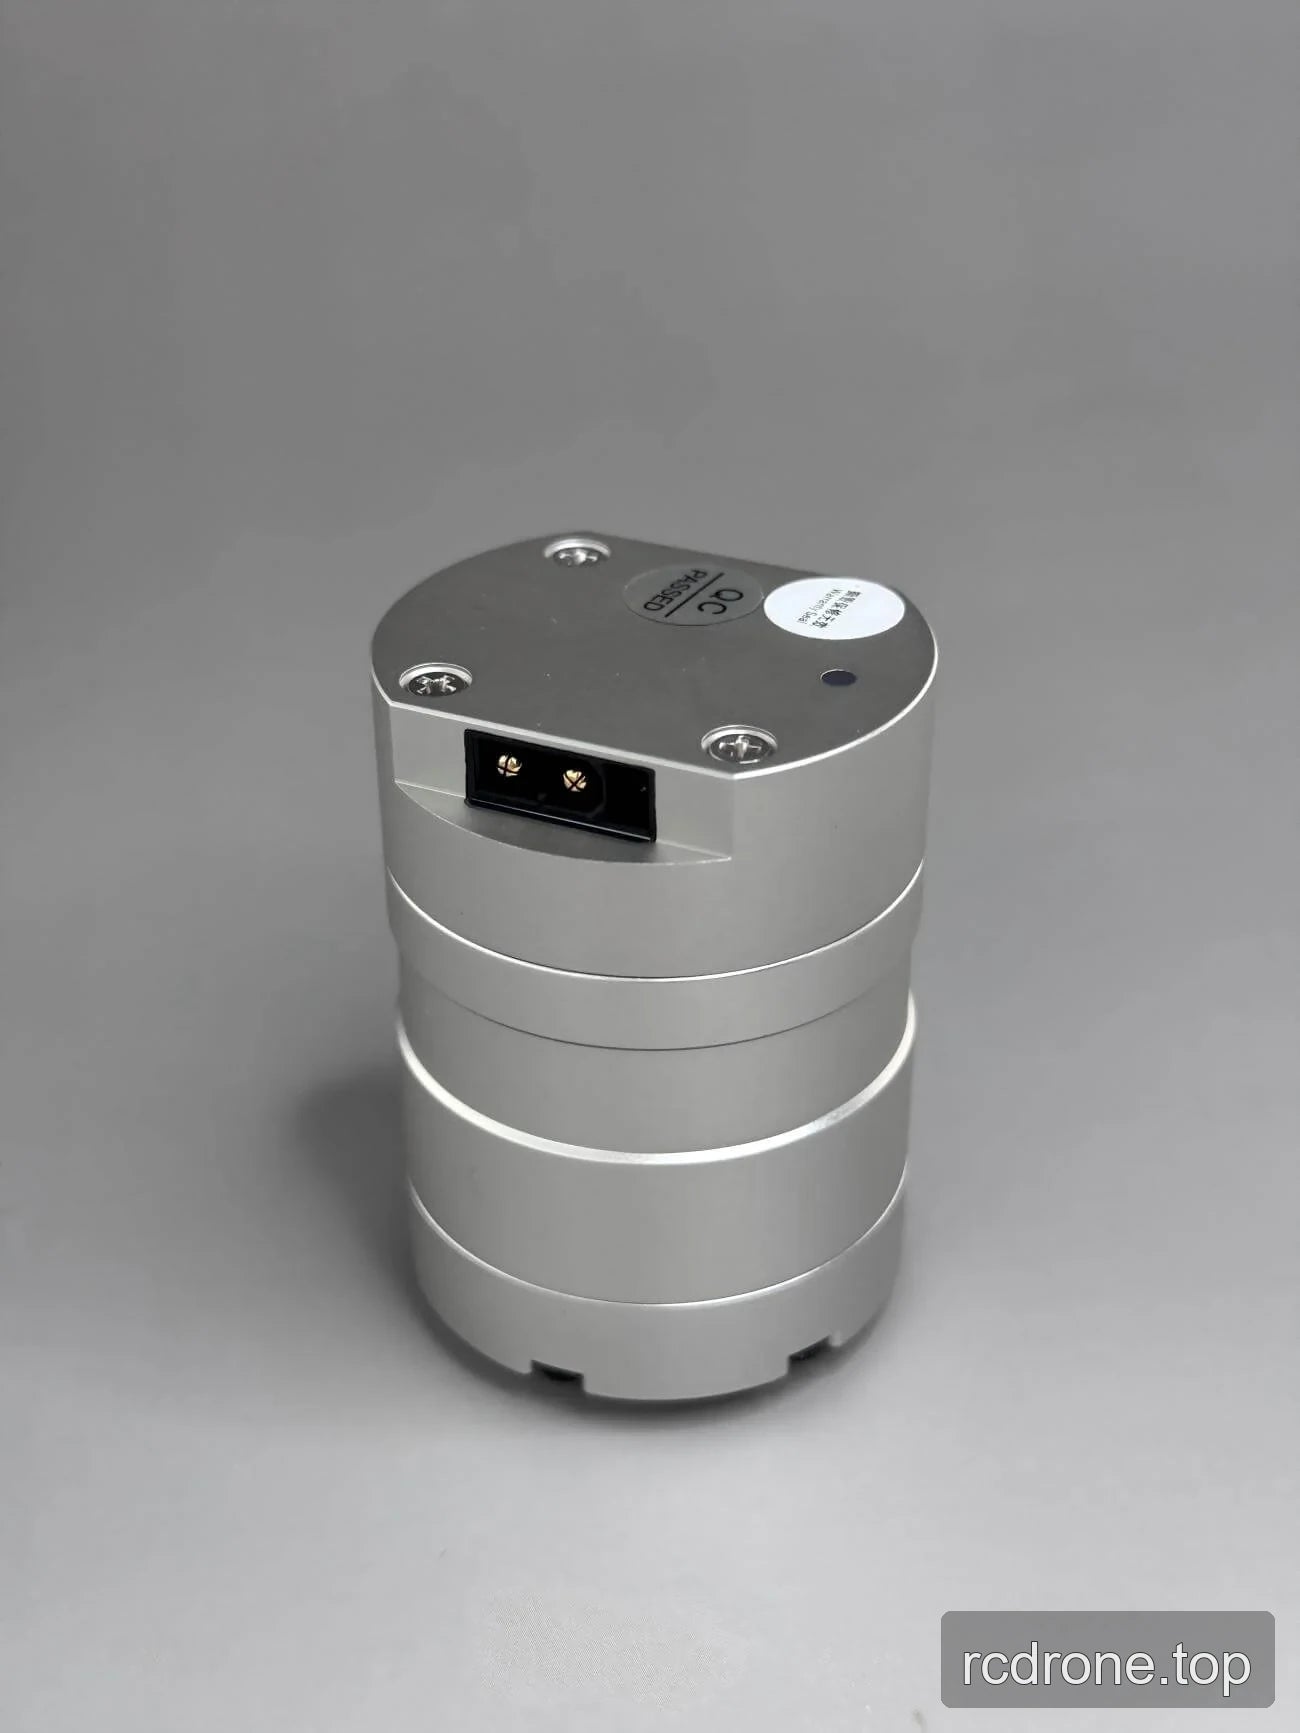
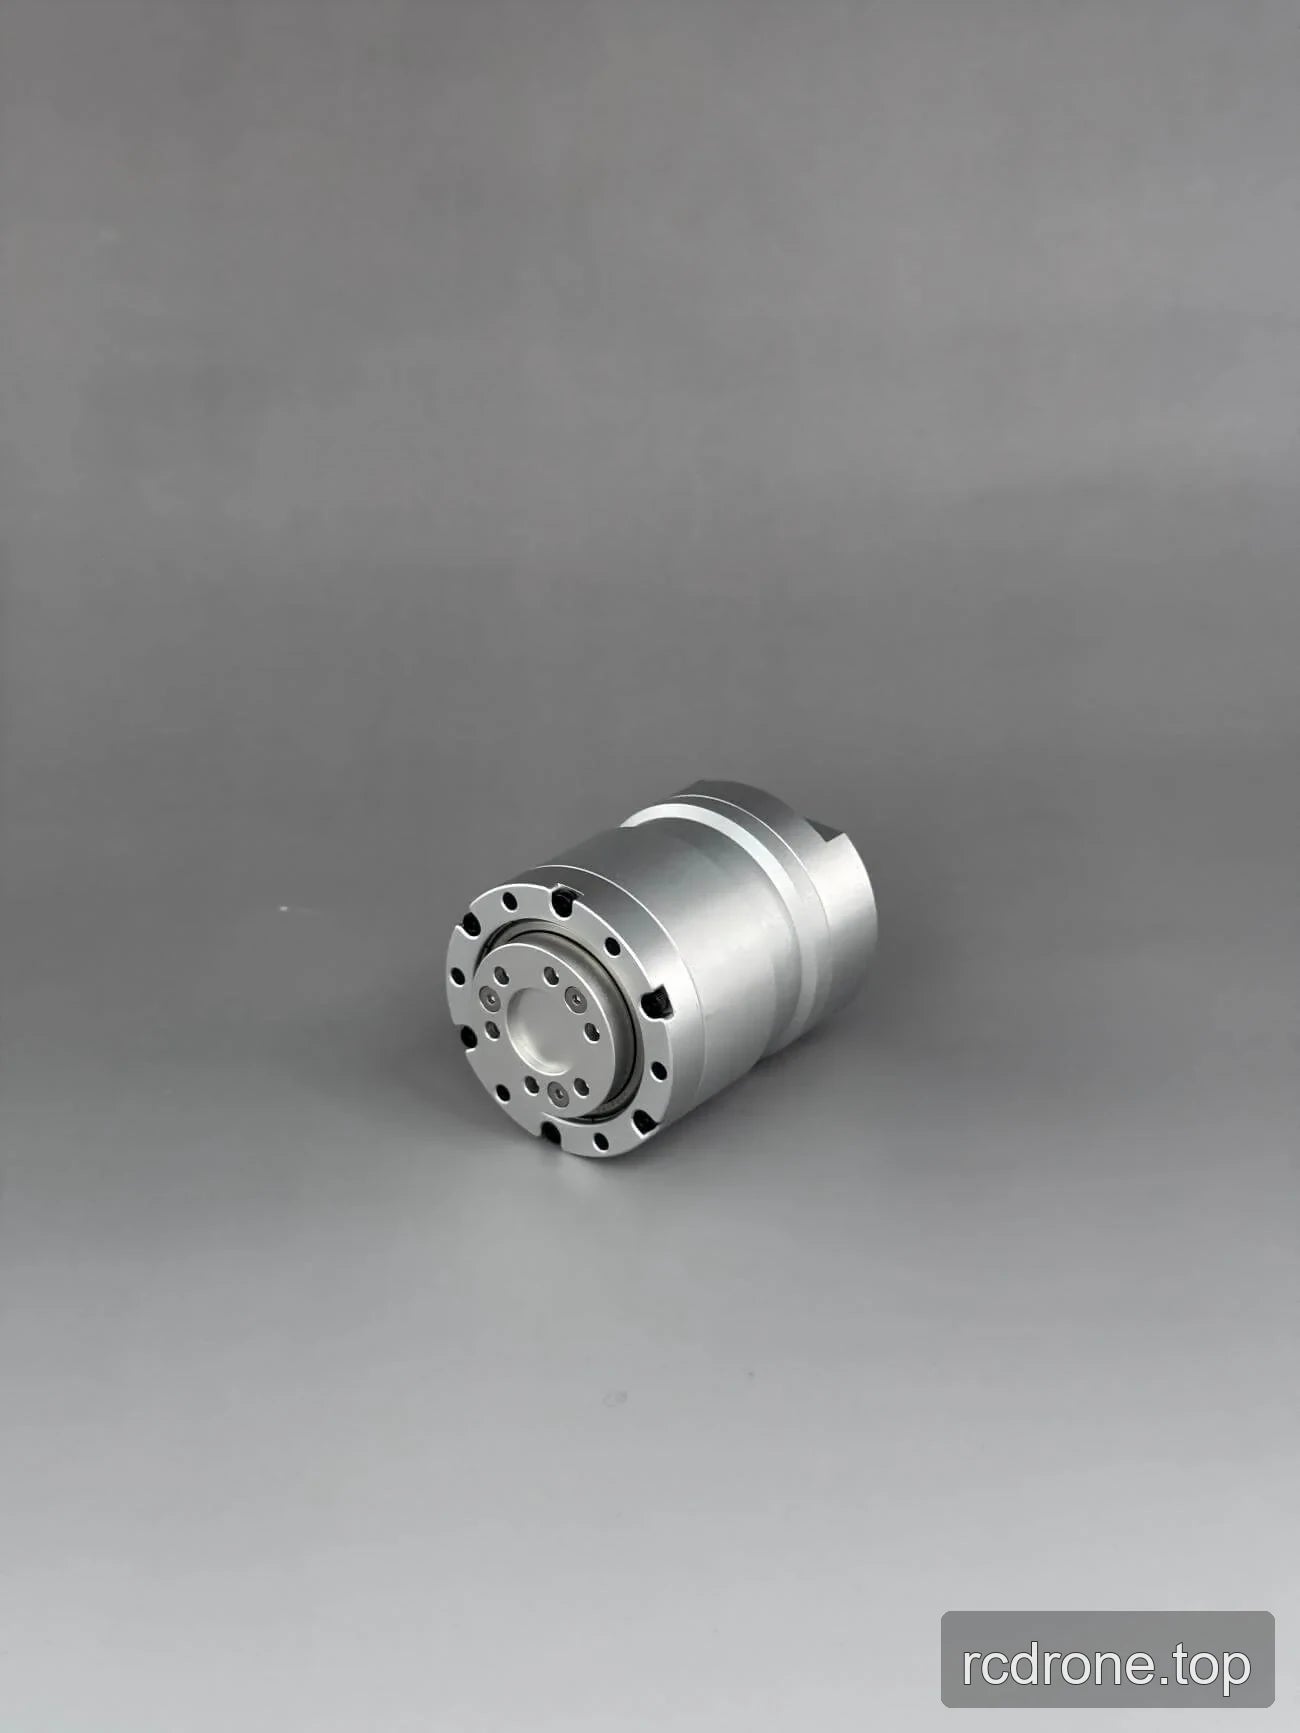
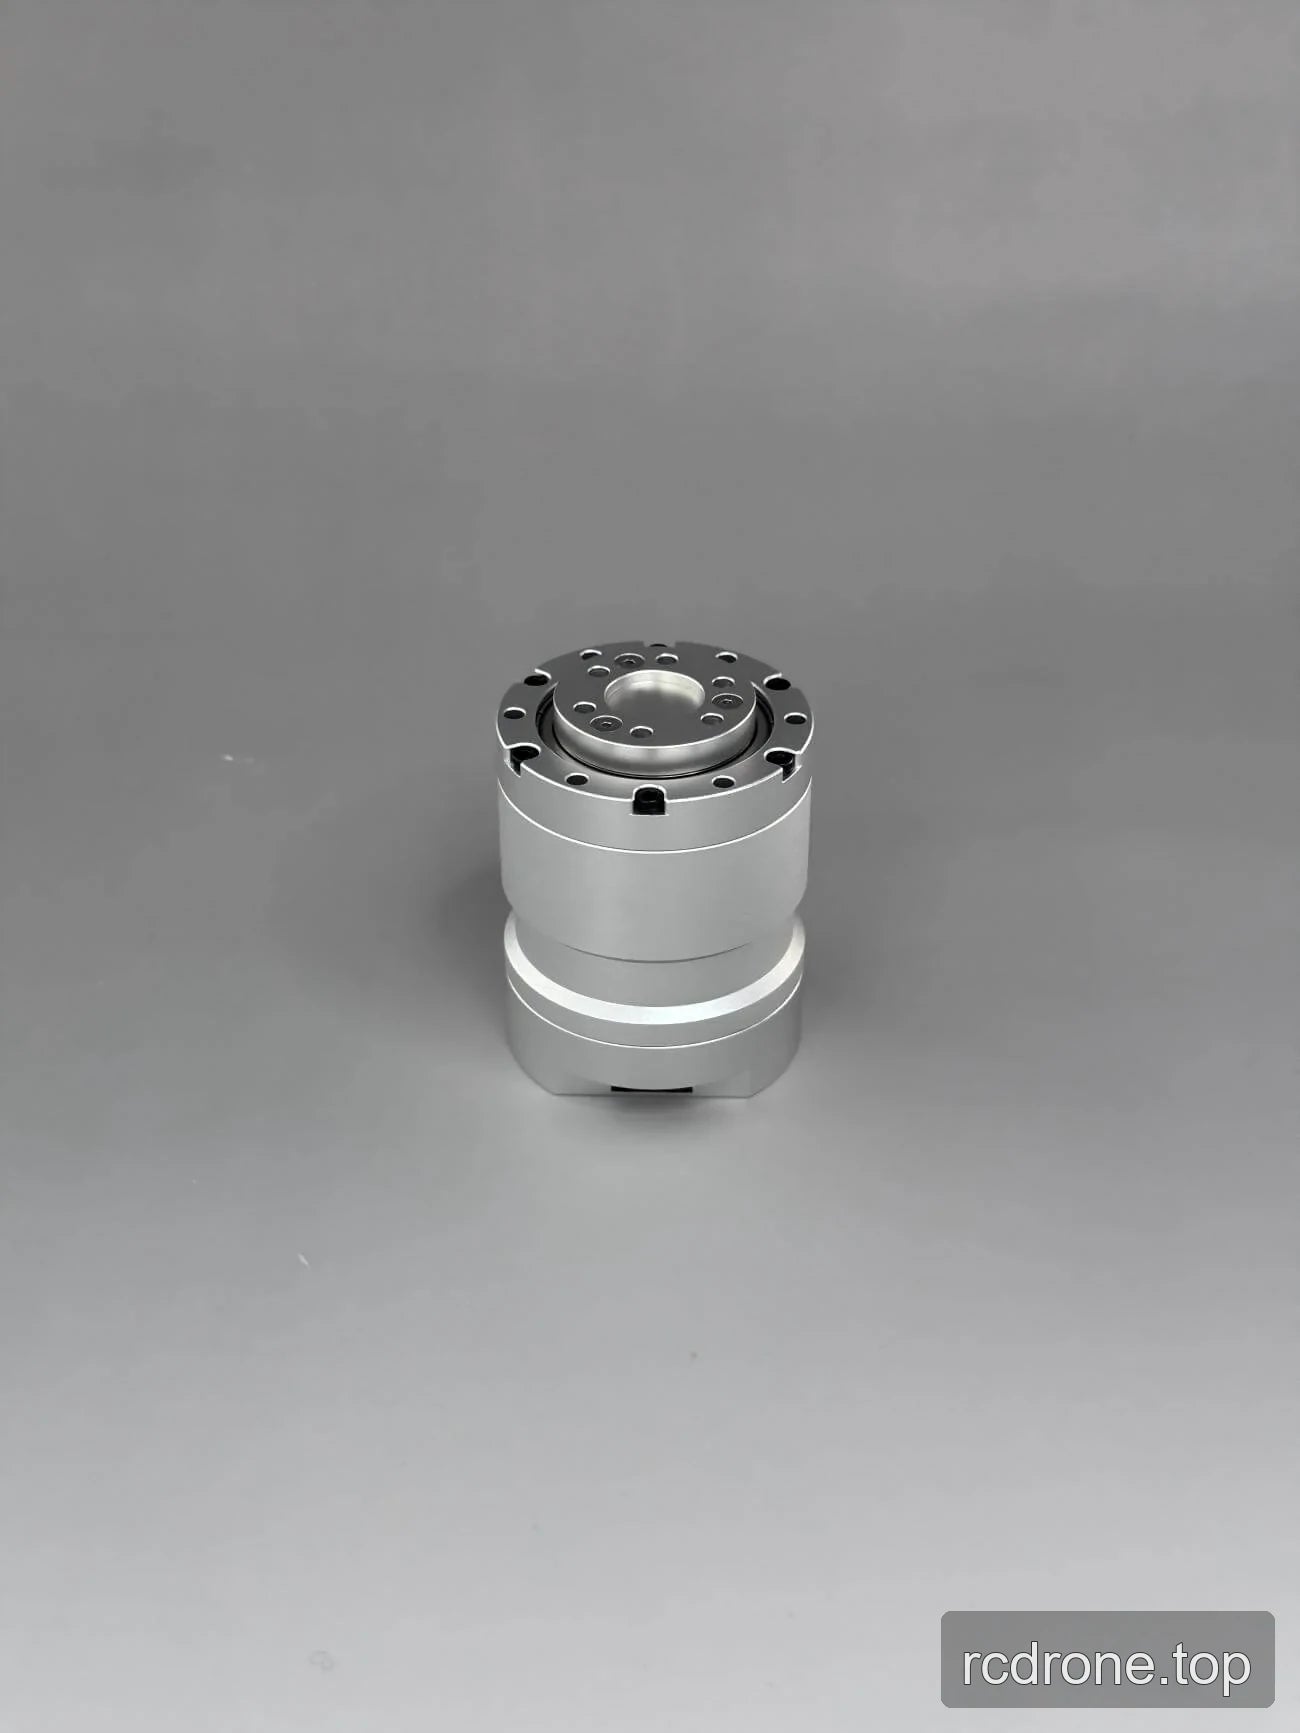
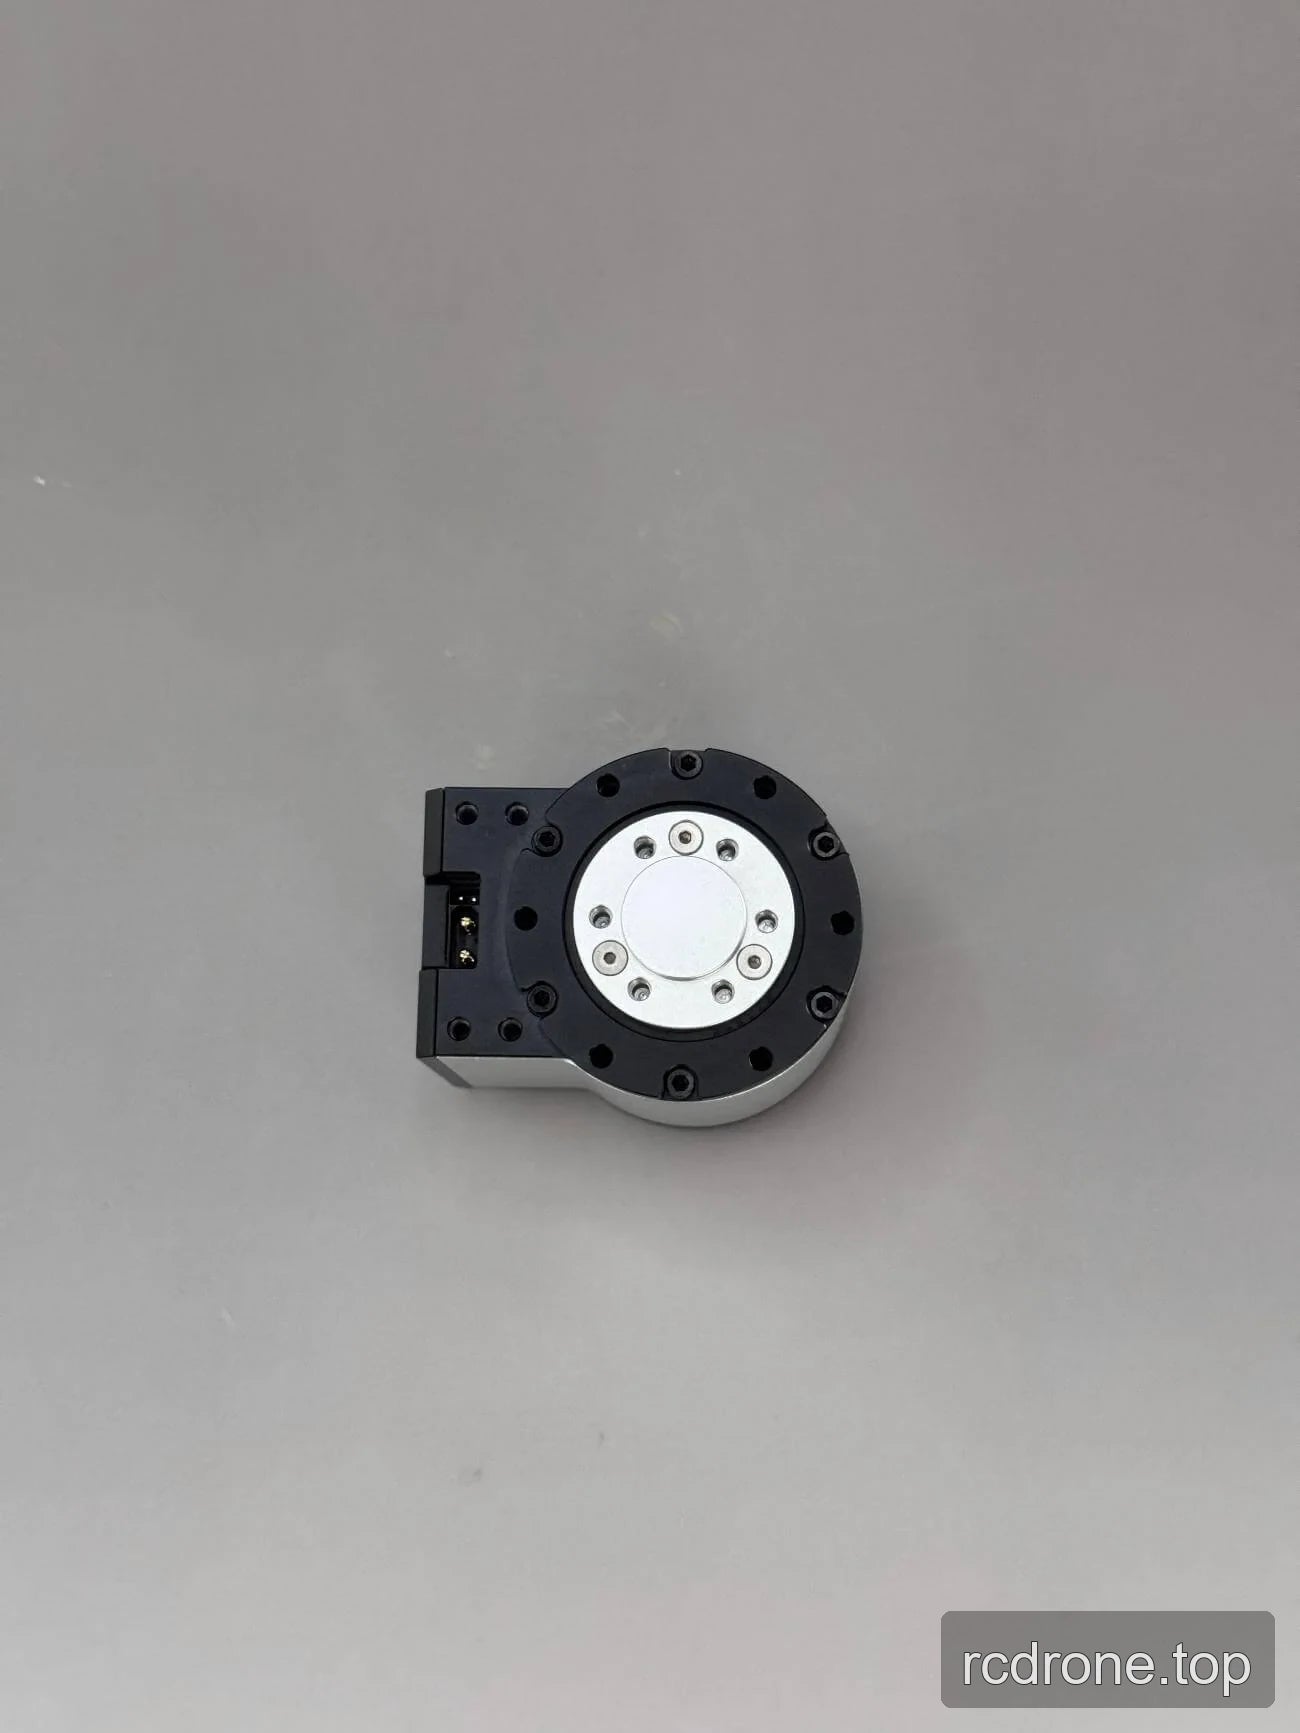
Interfacce e Connessioni
Opzioni e Confronto Modelli
Dimensioni e Costruzione