EYOU RHU14L-52-N-F Attuatore Armonico per Giunto Robotico, 48 V, Rapporti 50/80/100 per Robot Umanoidi
EYOU RHU14L-52-N-F Attuatore Armonico per Giunto Robotico, 48 V, Rapporti 50/80/100 per Robot Umanoidi
EYOU
Prezzo normale
$669.00 USD
Prezzo normale
Prezzo di vendita
$669.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
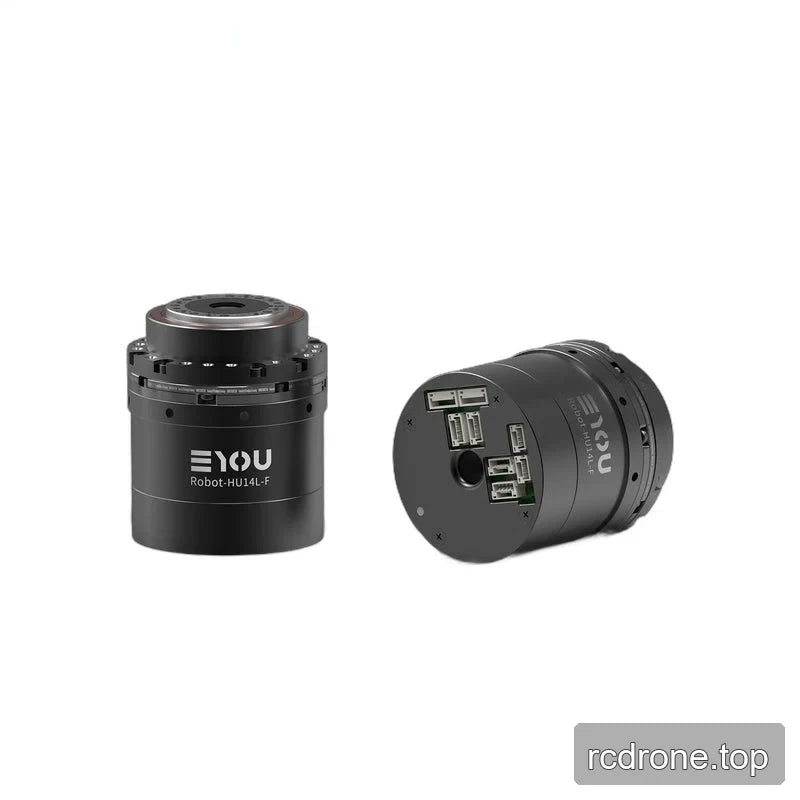
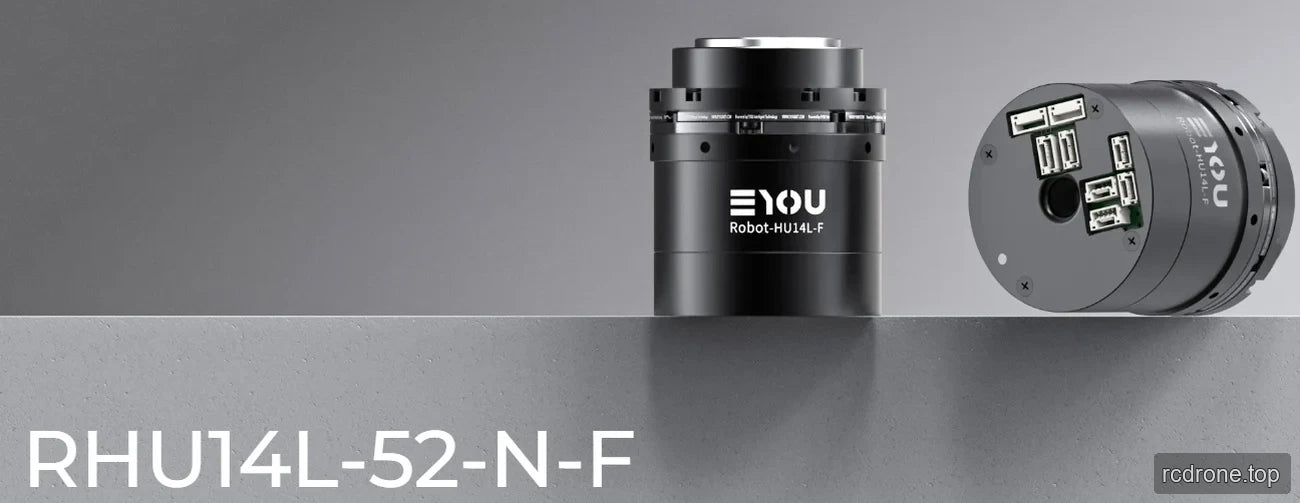
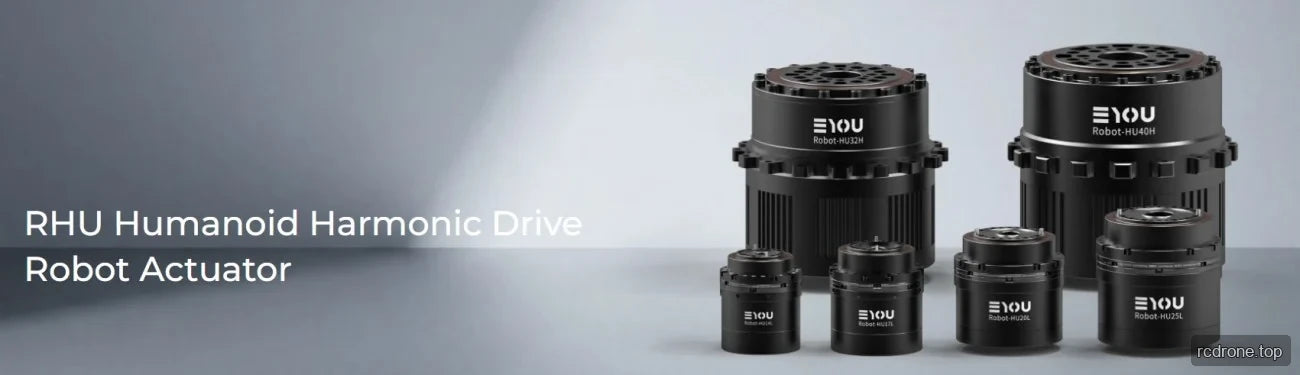
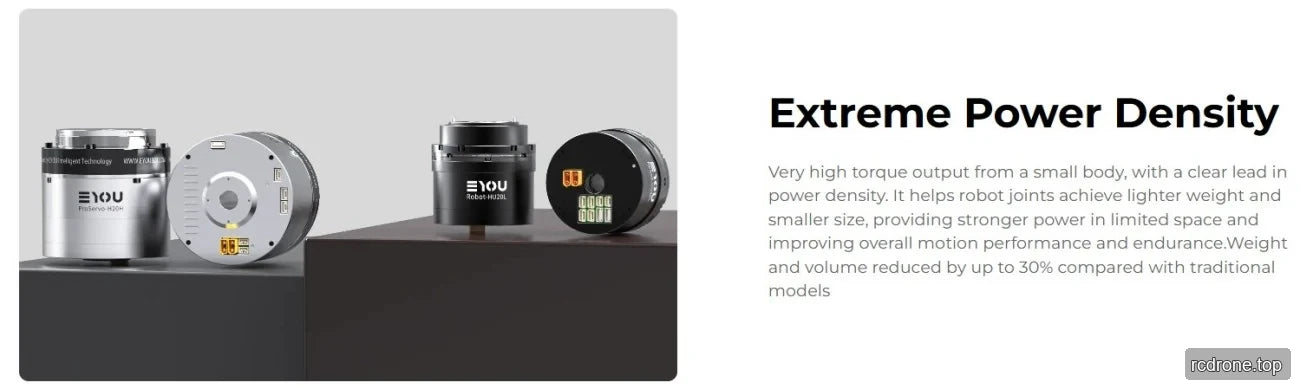
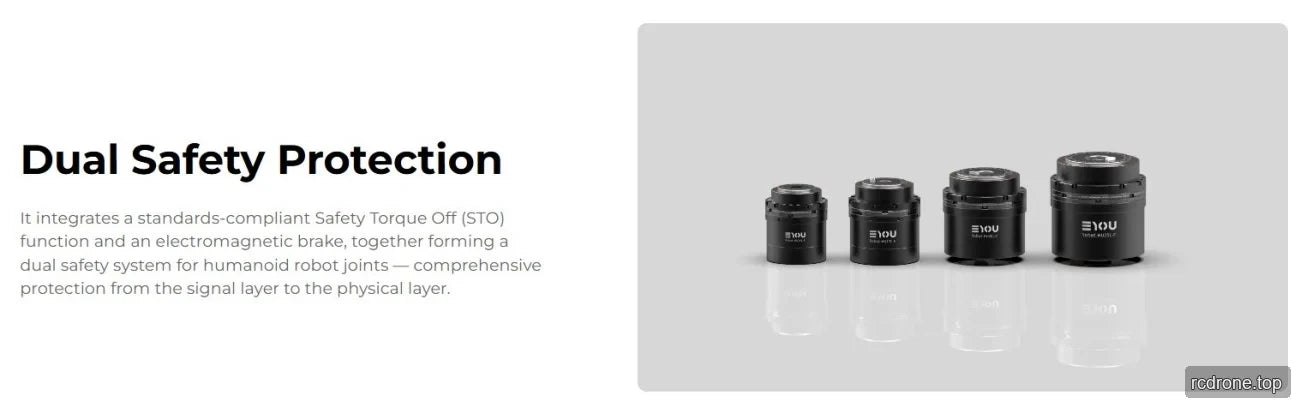
Il EYOU RHU14L-52-N-F è un attuatore di giunto robotico armonico per giunti di robot umanoidi , con opzioni di rapporto di riduzione 50, 80 e 100 e selezioni con freno o senza freno. Combina un motore da 46 W, driver integrato, sensore di coppia, encoder assoluto duale e comunicazione EtherCAT/CANopen. La sua alimentazione nominale a 48 VDC e le dimensioni compatte di Φ52 × 65 mm aiutano gli acquirenti a valutare l'integrazione nei giunti robotici.
Caratteristiche
- Riduttore armonico con opzioni di rapporto di riduzione 50, 80 o 100.
- Potenza nominale del motore di 46 W, coppia nominale del motore di 0,11 N·m e coppia di picco del motore di 0,33 N·m.
- Driver integrato, intervallo del sensore di coppia di 18 N·m e encoder assoluto duale: lato motore 17 bit e lato riduttore 19 bit.
- Protocolli di comunicazione EtherCAT e CANopen; le modalità di controllo supportate includono Posizione Profilo (PP), Velocità Profilo (PV), Coppia Profilo (PT), Posizione Sincrona Ciclata (CSP) e Controllo di Forza (CSF).
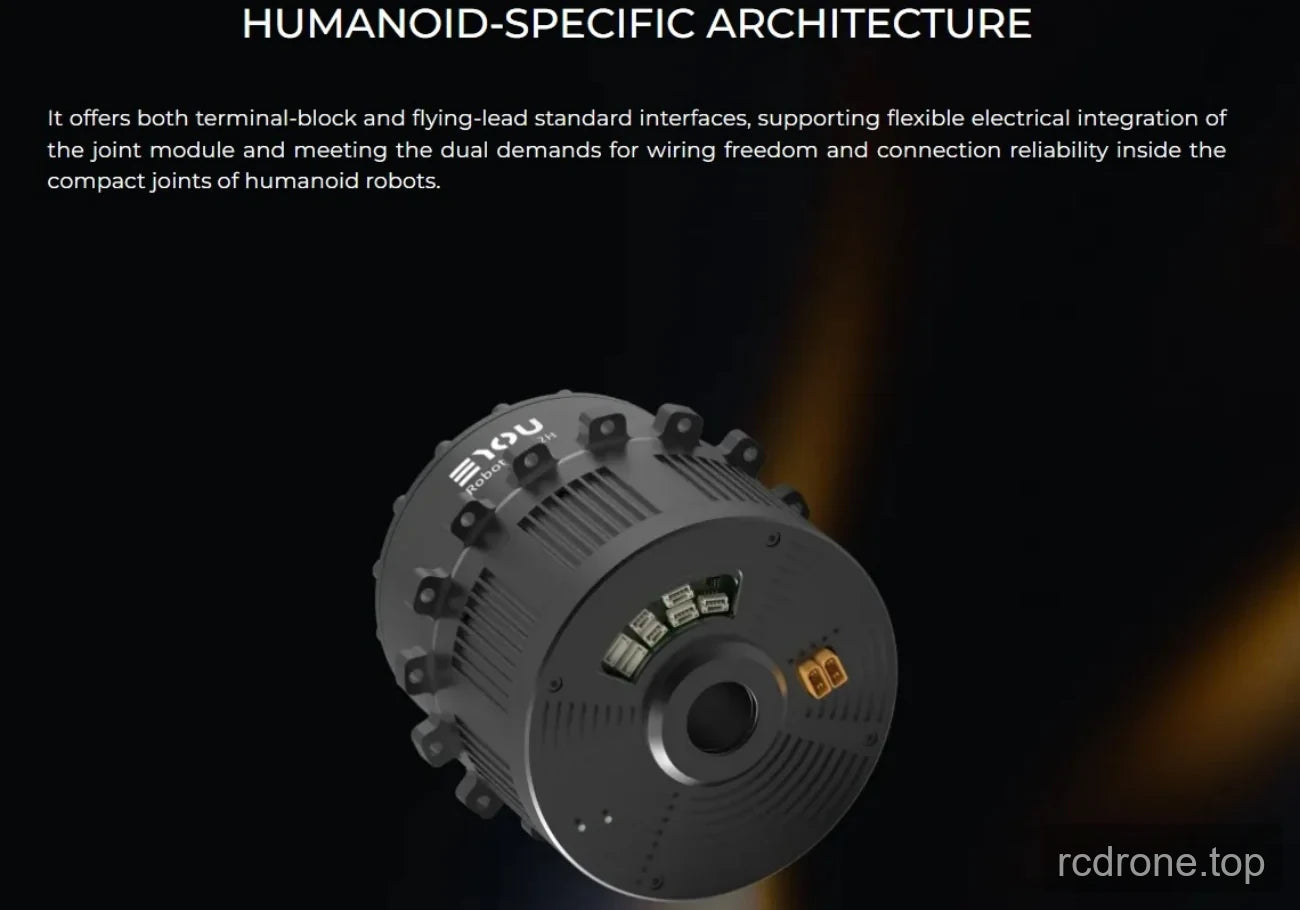
- Tipo di cavo di alimentazione (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out) e interfacce driver STO (1/2).
- Opzioni con freno e senza freno sono disponibili.
Specifiche
| Parametro | 50 rapporto | 80 rapporto | 100 rapporto |
|---|---|---|---|
| Modello del modulo | RHU-14L-52-N-F | ||
| Tipo di riduttore | Armonico | ||
| Potenza nominale del motore (W) | 46 | ||
| Coppia nominale del motore (N·m) | 0.11 | ||
| Momento torcentale di picco del motore (N·m) | 0.33 | ||
| Rapporto di riduzione | 50 | 80 | 100 |
| Potenza nominale del giunto (W) — vincolo di vita | 15 | 14 | 11 |
| Momento torcentale nominale a 2000 rpm in ingresso (N·m) | 3.7 | 5.4 | 5.4 |
| Momento torcentale medio in uscita (N·m) | 4.8 | 7.7 | 7.7 |
| Momento torcentale di picco all'avvio/arresto in uscita (N·m) | 12 | 16 | 19 |
| Max.coppia esterna consentita all'uscita, istantanea (N·m) | 24 | 35 | 35 |
| Gioco (arcsec) | ≤20 | ≤20 | ≤20 |
| Velocità nominale all'uscita (rpm) — vincolo di vita | 40 | 25 | 20 |
| Velocità di picco all'uscita (rpm) | 99 | 62.5 | 50 |
| Freno (B/N) | B/N | ||
| Dimensioni, diametro esterno × assiale (mm) | Φ52 × 65 | ||
| Peso (kg), B/N | 0.397 / 0.382 | ||
| Diametro interno (mm) | 8 | ||
| Aspetto dell'alloggiamento (colore di processo) | Anodizzato nero (non sabbiato) | ||
| Aspetto del riduttore (colore di processo) | Anello esterno annerito | ||
| Carico ammissibile radiale (dinamico/statico) all'uscita (N) | 180 | ||
| Carico ammissibile assiale (dinamico/statico) all'uscita (N) | 180 | ||
| Momento flettente all'uscita (N·m) | 12 | ||
| Rigidità torsionale del riduttore (N·m/rad) | 5000 | ||
| Inerzia di ingresso del riduttore (kg·mm²), B | 7.71 | 7.71 | 7.71 |
| Inerzia equivalente dell'uscita congiunta (kg·mm²), B | 19275 | 49344 | 77100 |
| Intervallo del sensore di coppia (N·m) | 18 | ||
| Precisione del sensore di coppia (% F.S. ) | ≤±0.5 | ||
| Risoluzione del sensore di coppia (% F.S. ) | 0.1 | ||
| Limite di sovraccarico del sensore di coppia (% F.S. ) | 300 | ||
| Frequenza di campionamento del sensore di coppia (kHz), digitale | 8 | ||
| Bandwith in anello chiuso della coppia (Hz) | 30 | ||
| Frequenza di controllo dell'impedenza (kHz) | 1 | ||
| Tensione nominale di funzionamento (VDC) | 48 | ||
| Intervallo di tensione di funzionamento (VDC) | 24–48 | ||
| Driver | Integrato | ||
| Encoder/bit | Assoluto duale / lato motore 17 bit & lato riduttore 19 bit | ||
| Interfaccia del driver (vedere descrizione del modello del terminale) | Tipo di cavo di alimentazione (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), STO (1/2) | ||
| Protocollo di comunicazione (vedere descrizione della comunicazione) | EtherCAT / CANopen | ||
| Modalità di controllo | Posizione profilo (PP), Velocità profilo (PV), Coppia profilo (PT), Posizione sincrona ciclica (CSP), Controllo della forza (CSF), ecc. | ||
| Temperatura ambiente operativa (°C) | -20–60 | ||
| Temperatura di funzionamento dell'alloggiamento (°C) | ≤60 | ||
| Rumore (dB) | ≤60 | ||
| Valutazione IP | IP54 | ||
| Durata (h) | >10000 | ||
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti
- EYOU CANable — Manuale utente (PDF)
- EYOU RHU 14L 52 N F Disegno — Disegno (PDF)
- EYOU PHU RHU Series Giunto CANopen EtherCAT Comunicazione — Manuale (PDF)
- EYOU Catalogo Giunti Robot — Catalogo Prodotti Giunti Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
- EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni del Prodotto
Esempi di Applicazione
Interfacce e Connessioni
Caratteristiche e Design
Dettagli Aggiuntivi sul Prodotto