EYOU RP40C Attuatore Articolare Robotico Planetario, 25:1, Coppia Nominale 2 N·m, per Robot Umanoidi
EYOU RP40C Attuatore Articolare Robotico Planetario, 25:1, Coppia Nominale 2 N·m, per Robot Umanoidi
EYOU
Impossibile caricare la disponibilità del ritiro


Panoramica
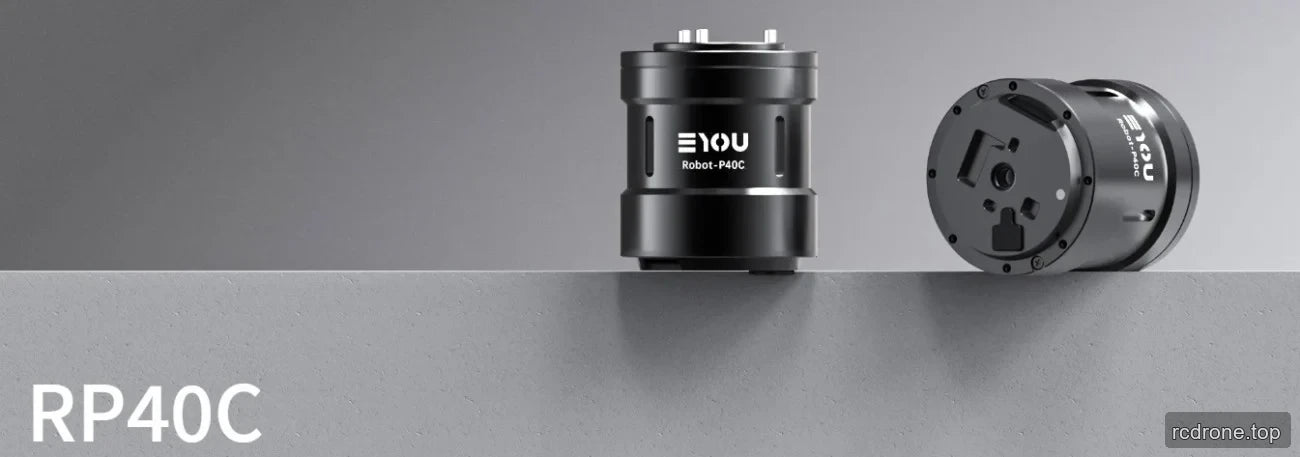
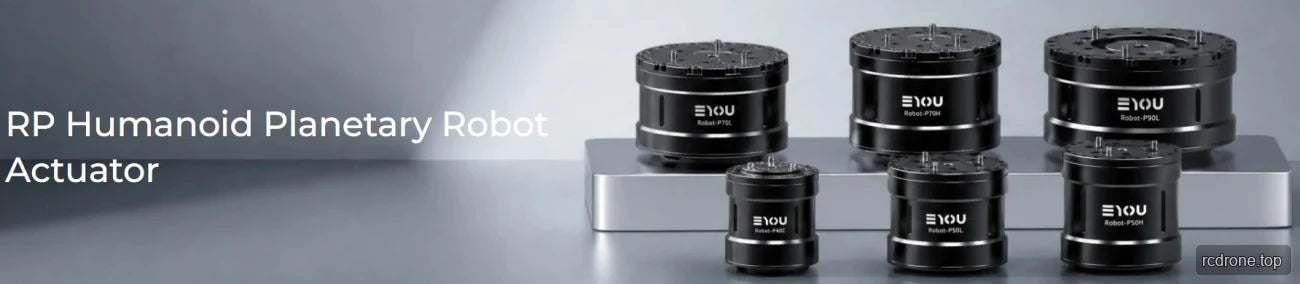
Il EYOU RP40C è un modulo attuatore a giunto robotico con riduttore planetario, drive FOC integrato, doppi encoder assoluti e interfacce CAN FD. È specificato per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Il modulo ha un rapporto di riduzione di 25, una coppia nominale di 2 N·m, una coppia di picco di 6 N·m e una tensione di funzionamento di 48 VDC.
Caratteristiche
- Riduttore planetario con un rapporto di riduzione di 25.
- Drive FOC integrato.
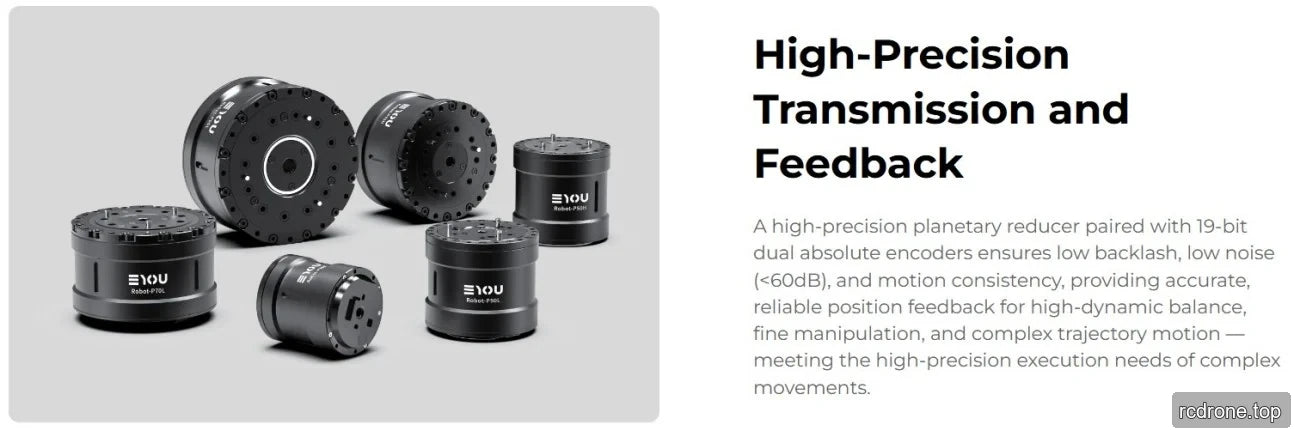
- Doppi encoder assoluti: ingresso a 17 bit e uscita a 19 bit.
- Interfacce di drive di ingresso/uscita DC e CAN FD.
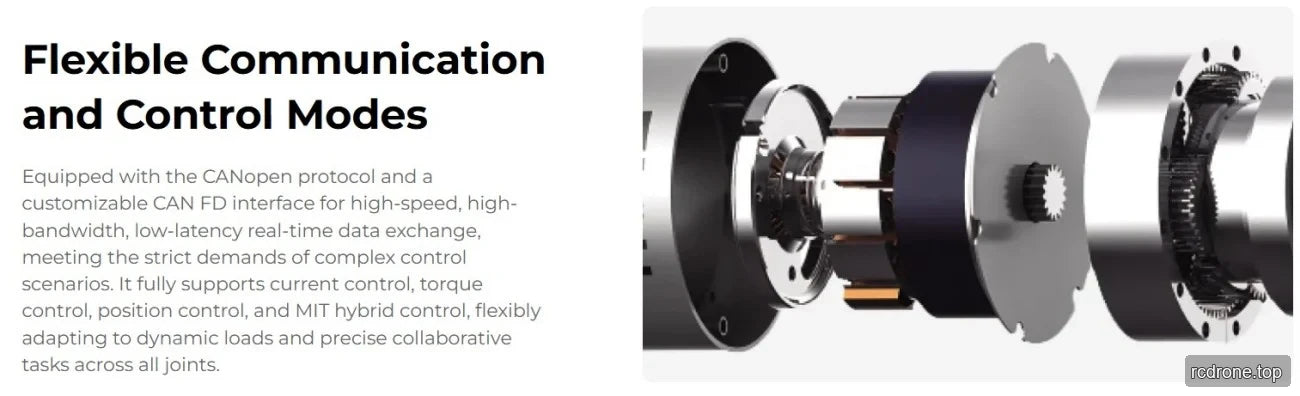
- Modalità di controllo corrente, velocità, posizione e MIT.
- Protocollo di comunicazione CANOpen / CAN FD; è necessaria una sviluppo personalizzato.
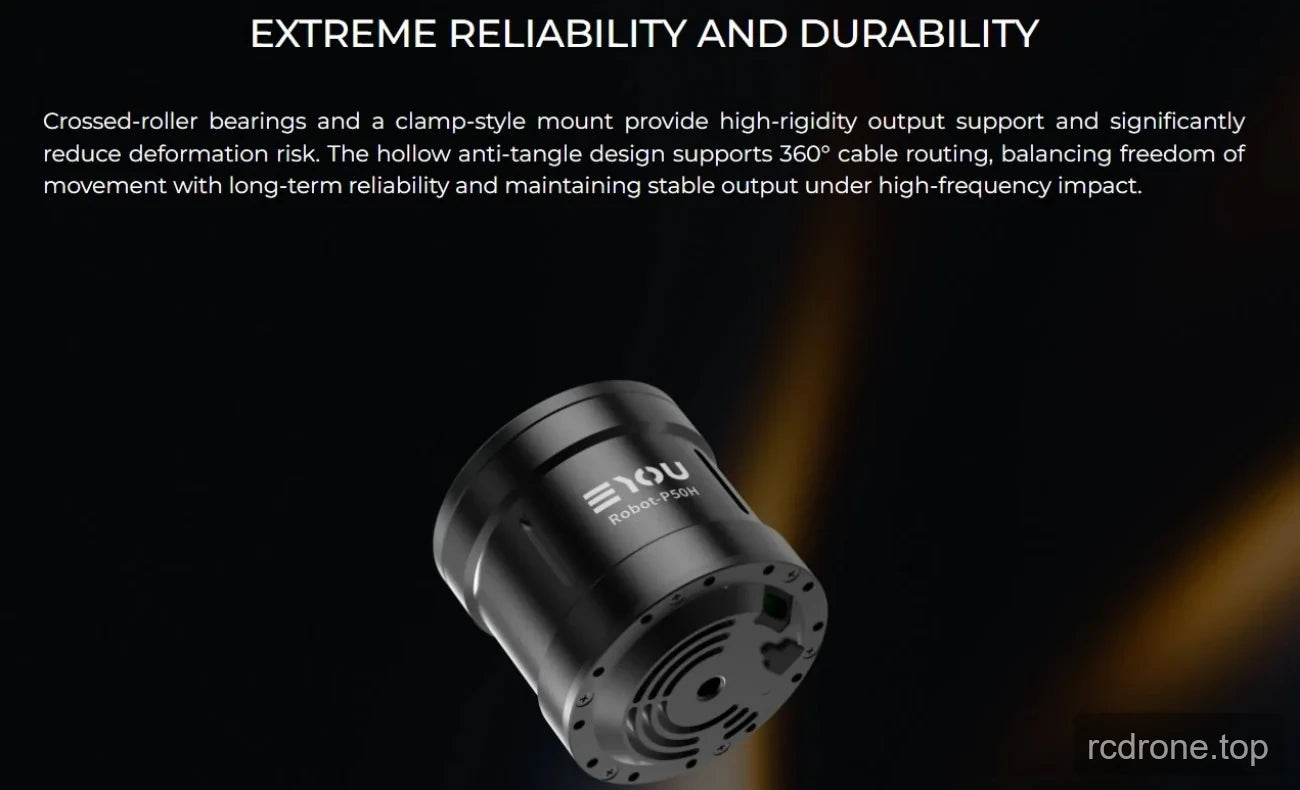
- Finitura della scocca nera opaca regolare e cuscinetto a sfera a gola profonda.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | RP40C |
| Modalità riduttore | Pianeta |
| Potenza nominale del motore | 31 W |
| Rapporto di riduzione | 25 |
| Momento torcentale nominale | 2 N·m |
| Momento torcentale di picco | 6 N·m |
| Potenza nominale dell'accoppiamento | 25 W |
| Gioco | ≤12 arcmin |
| Velocità nominale dell'uscita | 120 rpm |
| Velocità di picco in uscita | 145 rpm |
| Dimensioni (diametro esterno × assiale) | Φ45 × 52 mm |
| Peso (escluso il cavo) | 225 g |
| Efficienza nominale dell'accoppiamento | 70% |
| Diametro cavo | 4 mm |
| Aspetto della scocca (colore di processo) | Nero opaco regolare |
| Momento d'inerzia | 8.18 kg·m² |
| Tipo di cuscinetto | Cuscinetto a sfere a gola profonda |
| Carico ammissibile radiale (dinamico/statico) all'estremità di uscita | 1170/980 N |
| Carico ammissibile assiale (dinamico/statico) all'estremità di uscita | / |
| Momento di flessione dell'albero di uscita | / |
| Tensione di funzionamento | 48 VDC ±10% |
| Tensione massima di sopportazione | 90 VDC |
| Corrente di bus | 1.2 Bracci |
| Azionamento | FOC integrato |
| Encoder/bit | Dual Absolute / 17 (ingresso), 19 (uscita) |
| Lunghezza del cavo di alimentazione | ≥35 cm |
| Interfaccia di azionamento | Alimentazione (DC in, DC out), CAN FD (In, Out) |
| Protocollo di comunicazione | CANOpen / CAN FD (sviluppo personalizzato richiesto) |
| Modalità di controllo | Corrente, Velocità, Posizione, Modalità MIT |
| Temperatura ambiente di lavoro | -10 a 45 °C |
| Aumento della temperatura di funzionamento dell'involucro | ≤60 °C |
| Rumore a 1 m | ≤60 dB |
| Valutazione IP | IP54 |
| Vita | >3000 h |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Download
EYOU CANable — Manuale utente (PDF)
EYOU RP40C — Modello 3D (STEP)
EYOU RP40C Disegno — Disegno (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU RP Series — Specifiche (PDF)
EYOU CANable — Manuale Utente (PDF)
EYOU Robot Joint Catalog — Catalogo Prodotti Giunti Robot (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni Prodotto
Opzioni e Confronto Modelli
Caratteristiche e Design
Interfacce e Connessioni
Dettagli Aggiuntivi sul Prodotto