


Attuatore articolare robotico planetario EYOU RP50H, coppia nominale 10 N·m, per robotica
Attuatore articolare robotico planetario EYOU RP50H, coppia nominale 10 N·m, per robotica
EYOU
Impossibile caricare la disponibilità del ritiro


Panoramica
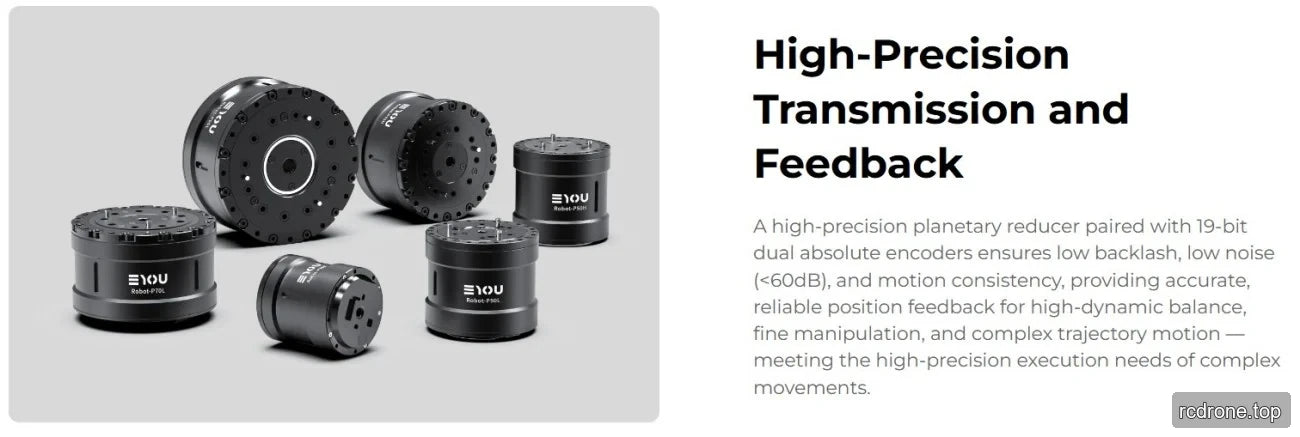
EYOU RP50H è un modulo di giunto robotico planetario per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Combina un rapporto di riduzione di 19.5278 con una coppia nominale di 10 N·m e una coppia di picco di 30 N·m, un'unità FOC integrata, doppi encoder assoluti e comunicazione CANOpen. Selezionalo per giunti robotici a 48 VDC che richiedono controllo di corrente, velocità, posizione o MIT.
Caratteristiche
- Riduttore planetario con un rapporto di riduzione di 19.5278.
- Unità FOC integrata e disposizione di doppi encoder assoluti: ingresso a 17 bit e uscita a 19 bit.
- Cuscinetto a rulli incrociati, diametro cavo di 5 mm e aspetto esteriore regolare in nero opaco.
- Interfacce di guida pass-through (DC in/DC out) e CAN FD in/out.
- Modalità di controllo: corrente, velocità, posizione e modalità MIT.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | RP50H |
| Modalità di riduzione | Pianeta |
| Potenza nominale del motore (W) | 184 |
| Rapporto di riduzione | 19.5278 |
| Momento Torcentale Nominale (N·m) | 10 |
| Momento Torcentale di Picco (N·m) | 30 |
| Potenza Nominale del Giunto (W) | 157 |
| Gioco (arcmin) | ≤12 |
| Velocità nominale dell'estremità di uscita (rpm) | 150 |
| Velocità di picco in uscita (rpm) | 180 |
| Dimensioni (Diametro Esterno × Assiale) (mm) | Φ59 × 59.5 |
| Peso (g) (escludendo il filo) | 465 |
| Efficienza nominale della giuntura | 78% |
| Diametro cavo (mm) | 5 |
| Aspetto della scocca (Colore di processo) | Nero opaco regolare |
| Momento d'inerzia (kg·m²) | 28.66 |
| Tipo di cuscinetto | Cuscinetto a rulli incrociati |
| Carico ammissibile radiale (dinamico/statico) (N) all'estremità di uscita | 2140/2740 |
| Carico ammissibile assiale (dinamico/statico) (N) all'estremità di uscita | 5100/18700 |
| Momento di flessione dell'albero di uscita (N·m) | 22.8 |
| Tensione di funzionamento (VDC) | 48 ±10% |
| Tensione massima di tenuta (VDC) | 90 |
| Corrente di bus (Arms) | 4.5 |
| Guida | FOC integrato |
| Encoder/Bit (bit) | Dual Absolute / 17 (ingresso), 19 (uscita) |
| lunghezza del cavo di alimentazione | ≥35 cm |
| Interfaccia di guida | Potenza (DC in/DC out), CAN FD (in/out) |
| Protocollo di comunicazione | CANOpen / CANFD (sviluppo personalizzato richiesto) |
| Modalità di controllo | Corrente, Velocità, Posizione, Modalità MIT |
| Temperatura ambiente di lavoro (°C) | -10 a 45 |
| Aumento della temperatura di funzionamento dell'involucro (°C) | ≤60 |
| Rumore (dB) @ 1 m | ≤60 |
| Valutazione IP | IP54 |
| Vita (h) | >3000 |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documentazione
EYOU CANable — Manuale utente (PDF)
EYOU RP50H Disegno — Disegno (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU RP Series — Specifiche (PDF)
EYOU CANable — Manuale Utente (PDF)
EYOU Robot Joint Catalog — Catalogo Prodotti Giunti Robot (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni Prodotto

Esempi di Applicazione

Caratteristiche e Design


Interfacce e Connessioni

Dettagli Aggiuntivi sul Prodotto




