


Attuatore articolare planetario EYOU RP50L, coppia nominale 5 Nm, CAN FD, per robotica
Attuatore articolare planetario EYOU RP50L, coppia nominale 5 Nm, CAN FD, per robotica
EYOU
Prezzo normale
$249.00 USD
Prezzo normale
Prezzo di vendita
$249.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
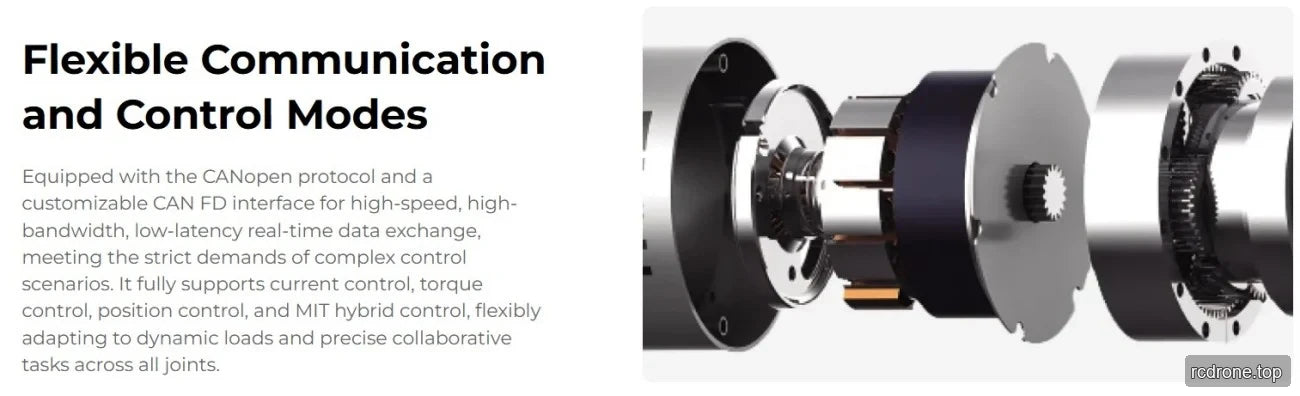
L'EYOU RP50L è un attuatore per giunti robotici con riduttore planetario per applicazioni robotiche, inclusi robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Combina un rapporto di riduzione di 19.5278 con una coppia nominale di 5 N·m, una coppia di picco di 15 N·m e una velocità di uscita nominale di 150 rpm. L'azionamento integrato funziona a 48 VDC ±10% e fornisce comunicazione CANopen/CAN FD e molteplici modalità di controllo.
Caratteristiche
- Riduttore planetario con un rapporto di riduzione di 19.5278.
- Azionamento FOC integrato e encoder assoluto duale: ingresso a 17 bit e uscita a 19 bit.
- Cuscinetto a rulli incrociati.
- Interfacce di azionamento DC in/DC out e CAN FD in/out.
- Modalità di controllo corrente, velocità, posizione e MIT.
- Finitura della scocca nera opaca regolare.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | RP50L |
| Modalità riduttore | Pianeta |
| Potenza nominale del motore | 92 W |
| Rapporto di riduzione | 19.5278 |
| Momento torcentale nominale | 5 N·m |
| Momento torcentale di picco | 15 N·m |
| Potenza nominale del giunto | 79 W |
| Gioco | ≤12 arcmin |
| Velocità nominale dell'estremità di uscita | 150 rpm |
| Velocità di picco in uscita | 180 rpm |
| Dimensioni (diametro esterno × assiale) | Φ59 × 53.5 mm |
| Peso (escluso il filo) | 410 g |
| Efficienza nominale della giuntura | 70% |
| Diametro interno | 5 mm |
| Aspetto della scocca (colore di processo) | Nero opaco regolare |
| Momento d'inerzia | 26.15 kg*m^2 |
| Tipo di cuscinetto | Cuscinetto a rulli incrociati |
| Carico ammissibile radiale (dinamico/statico) all'estremità di uscita | 2140/2740 N |
| Carico ammissibile assiale (dinamico/statico) all'estremità di uscita | 5100/18700 N |
| Momento di flessione dell'albero di uscita | 22.8 Nm |
| Tensione di funzionamento | 48 VDC ±10% |
| Tensione massima di tenuta | 90 VDC |
| Corrente di bus | 2.6 Bracci |
| Guida | FOC integrato |
| Encoder/bit | Dual Absolute / 17 (ingresso), 19 (uscita) |
| Lunghezza del cavo di alimentazione | ≥35 cm |
| Interfaccia di guida | Alimentazione (DC in DC out), CAN FD (In, Out) |
| Protocollo di comunicazione | CANOpen / CANFD (sviluppo personalizzato richiesto) |
| Modalità di controllo | Corrente, Velocità, Posizione, MIT Mode |
| Temperatura ambiente di lavoro | -10~45 °C |
| Aumento della temperatura di funzionamento dell'involucro | ≤60 °C |
| Rumore a 1 m | ≤60 dB |
| Valutazione IP | IP54 |
| Vita | >3000 h |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti
- EYOU CANable — Manuale utente (PDF)
- EYOU RP50L — Modello 3D (STP)
- EYOU RP50L Disegno — Disegno (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
- EYOU RP Series — Specifiche (PDF)
- EYOU CANable — Manuale Utente (PDF)
- EYOU Robot Joint Catalog — Catalogo Prodotti Giunti Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
- EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni Prodotto

Esempi di Applicazione

Caratteristiche e Design


Interfacce e Connessioni
Dettagli aggiuntivi sul prodotto




