


EYOU RP70H Attuatore Giunto Robotico Planetario, 48 VDC, Rapporto di Riduzione 19.5278 per Robotica
EYOU RP70H Attuatore Giunto Robotico Planetario, 48 VDC, Rapporto di Riduzione 19.5278 per Robotica
EYOU
Impossibile caricare la disponibilità del ritiro


Panoramica
Il EYOU RP70H è un attuatore di giunto robotico planetario per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Il suo drive FOC integrato a 48 ±10% VDC supporta connessioni CAN FD e controllo di corrente, velocità, posizione e MIT. Il modulo utilizza un rapporto di riduzione di 19.5278, con una coppia nominale di 17 N·m e una coppia di picco di 60 N·m.
Caratteristiche
- Modalità riduttore planetario con un rapporto di riduzione di 19.5278 e cuscinetto a rulli incrociati.
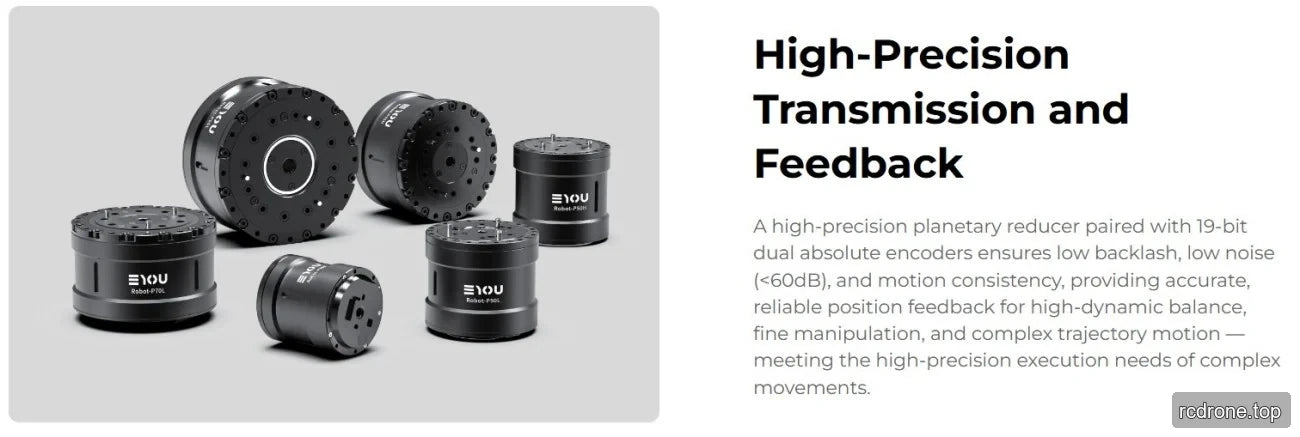
- Drive FOC integrato con doppi encoder assoluti: ingresso a 17 bit e uscita a 19 bit.
- Interfacce di ingresso/uscita di alimentazione e CAN FD.
- Protocollo di comunicazione CANOpen / CAN FD; è necessaria una sviluppo personalizzato per CAN FD.
- Modalità di controllo di corrente, velocità, posizione e MIT.
Specifiche
| Parametro | Valore |
|---|---|
| Modello del modulo | RP70H |
| Modalità riduttore | Pianeta |
| Motore potenza nominale | 314 W |
| Rapporto di riduzione | 19.5278 |
| Momento torcenti nominale | 17 N·m |
| Momento torcenti di picco | 60 N·m |
| Potenza nominale del giunto | 223 W |
| Gioco | ≤12 arcmin |
| Velocità nominale di uscita | 125 rpm |
| Velocità di picco in uscita | 150 rpm |
| Dimensioni (diametro esterno × assiale) | Φ77 × 58.3 mm |
| Peso, escluso il filo | 760 g |
| Efficienza nominale del giunto | 78% |
| Diametro interno | 6 mm |
| Aspetto della scocca (colore del processo) | Bianco opaco regolare |
| Momento d'inerzia | 93.21 kg·m² |
| Tipo di cuscinetto | Cuscinetto a rulli incrociati |
| Carico radiale ammissibile all'estremità di uscita (dinamico/statico) | 2430/3490 N |
| Carico assiale ammissibile all'estremità di uscita (dinamico/statico) | 5500/22700 N |
| Momento di flessione dell'albero di uscita | 38.3 N·m |
| Voltaggio operativo | 48 ±10% VDC |
| Massima tensione di tenuta | 90 VDC |
| Corrente di bus | 7.5 Bracci |
| Guida | FOC integrato |
| Encoder/bit | Dual Absolute / 17 (ingresso), 19 (uscita) |
| Lunghezza del cavo di alimentazione | ≥35 cm |
| Interfaccia di guida | Alimentazione (DC in, DC out), CAN FD (in, out) |
| Protocollo di comunicazione | CANOpen / CAN FD (sviluppo personalizzato richiesto) |
| Modalità di controllo | Corrente, Velocità, Posizione, Modalità MIT |
| Temperatura ambiente di lavoro | -10 a 45 °C |
| Aumento della temperatura di funzionamento dell'involucro | ≤60 °C |
| Rumore a 1 m | ≤60 dB |
| Valutazione IP | IP54 |
| Vita | >3000 h |
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti e Download
EYOU CANable — Manuale utente (PDF)
EYOU RP70H — Modello 3D (STEP)
EYOU RP70H Disegno — Disegno (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU RP Series — Specifiche (PDF)
EYOU CANable — Manuale Utente (PDF)
EYOU Robot Joint Catalog — Catalogo Prodotti Giunti Robot (PDF)
EYOU RP Series EN V1.0 20260608 — Manuale Utente (PDF)
EYOU UART Debug Module — Manuale Utente (PDF)
Dettagli Visivi
Visualizzazioni Prodotto


Caratteristiche e Design


Interfacce e Connessioni

Ulteriori Dettagli sul Prodotto




