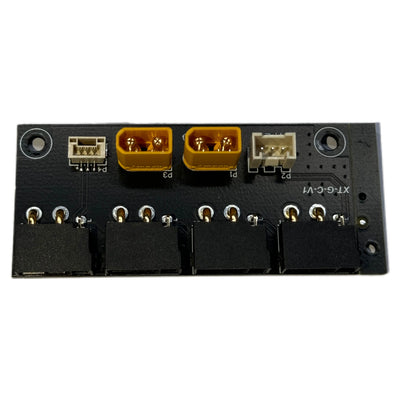
EYOU XT30PW (2+2) Cavo di alimentazione e CAN Bus 18AWG 9A Connessione a catena per attuatori articolari robotici planetari
EYOU XT30PW (2+2) Cavo di alimentazione e CAN Bus 18AWG 9A Connessione a catena per attuatori articolari robotici planetari
EYOU
Impossibile caricare la disponibilità del ritiro


Panoramica
Il cavo EYOU XT30PW (2+2) combina la fornitura di energia e la comunicazione CAN bus in un unico cavo per attuatori di giunti robotici planetari. Progettato per connessioni a catena, semplifica il cablaggio, riduce il disordine dei cavi e rende più facile l'assemblaggio multi-giunto.
Dotato di fili di alimentazione 18AWG e fili di segnale CAN 26AWG, il cavo supporta fino a 9A di corrente e comunicazione CAN 2.0A. La sua costruzione flessibile è progettata per resistere a ripetuti piegamenti durante il movimento del robot.
Caratteristiche principali
-
Comunicazione di alimentazione e CAN integrata in un unico cavo.
-
Connettori XT30PW (2+2) per connessioni convenienti e sicure.
-
Fili di alimentazione 18AWG con una capacità fino a 9A.
-
Fili di segnale 26AWG per comunicazione CAN bus.
-
Progettato per il collegamento a catena di giunti robot compatibili e dispositivi I/O.
-
Disponibile in diverse lunghezze per adattarsi a diverse distanze tra i giunti.
Specifiche
| Parametro | Specificazione |
|---|---|
| Marca | EYOU |
| Tipo di connettore | XT30PW (2+2) |
| Configurazione dei fili | 2 fili di alimentazione + 2 fili di segnale CAN |
| Sezione dei fili di alimentazione | 18AWG |
| Corrente massima | 9A |
| Sezione dei fili di segnale CAN | 26AWG |
| Compatibilità di comunicazione | CAN 2.0A |
| Massima Velocità del Bus | 1.0MHz, come specificato dal produttore |
| Capacità di Rete | Fino a 254 giunti / dispositivi I/O, a seconda del sistema connesso |
| Misure Disponibili | 100 / 200 / 300 / 500 mm |
| Colori dei Fili | Rosso: VCC; Nero: GND; Bianco: CAN L; Verde: CAN H |
Cosa è Incluso
-
1 × EYOU XT30PW (2+2) Cavo di Alimentazione e Bus CAN nella lunghezza selezionata.
Applicazioni
Adatto per collegare attuatori di giunti robotici planetari compatibili, giunti di bracci robotici e dispositivi I/O basati su CAN.
Note
Verificare la configurazione dei pin del connettore prima dell'installazione, poiché le assegnazioni dei pin possono variare tra i modelli di motore. La capacità di rete e le prestazioni di comunicazione dipendono dai dispositivi collegati e dalla configurazione complessiva del bus.