Motori articolari a doppio encoder HAITAI OpenArm – HT4510 & HT8116, 24V
Motori articolari a doppio encoder HAITAI OpenArm – HT4510 & HT8116, 24V
HAITAI
Impossibile caricare la disponibilità del ritiro


Panoramica
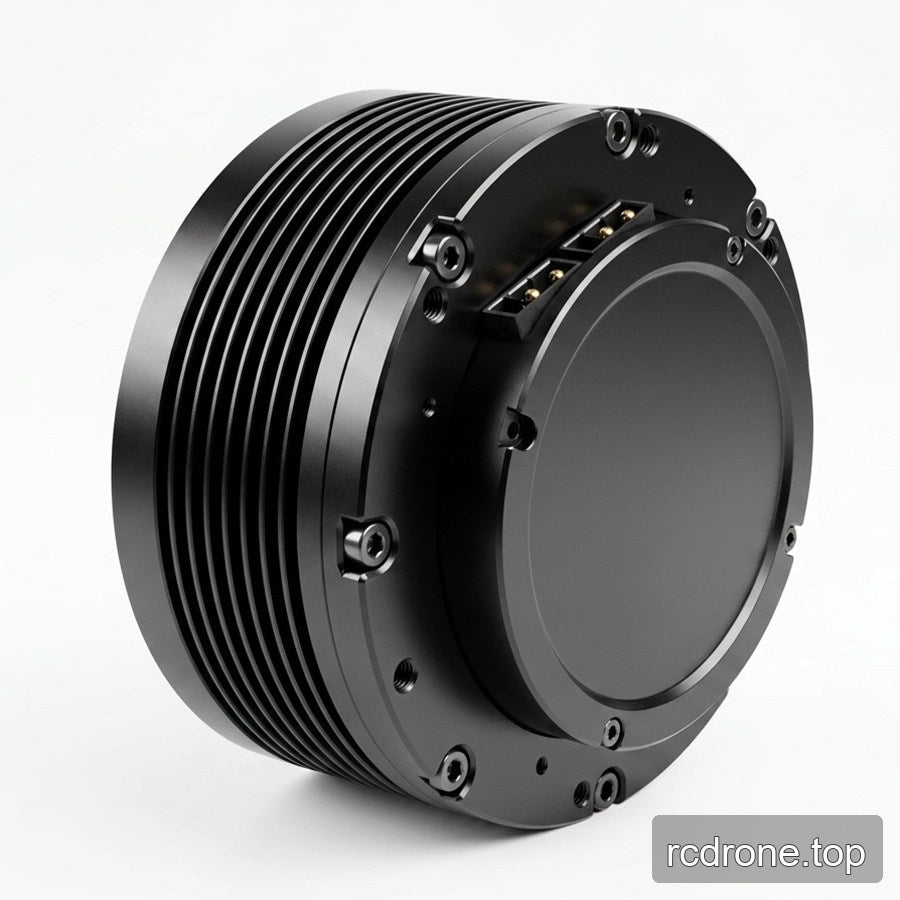
I motori joint motors HAITAI OpenArm combinano un motore senza spazzole, una riduzione planetaria e doppi encoder magnetici in un giunto rotativo compatto. Scegli HT4510-J10-2E, HT4510-J36-2E o HT8116-J9-2E in base ai requisiti di coppia e installazione del tuo braccio robotico.
Tutte le configurazioni selezionabili utilizzano avvolgimenti delta a 24V. Ogni modello è disponibile senza un driver o con un driver GDZ. Questa inserzione è per la configurazione del motore joint selezionato, non per un kit robotico a braccio doppio completo.
Caratteristiche
- Tre livelli di coppia specifici per modello: 2.9 Nm, 9.9 Nm e 20 Nm.
- Doppi encoder magnetici a 14 bit con feedback della posizione dell'albero assoluto a giro singolo.
- Riduzione planetaria integrata con il motore senza spazzole.
- Le configurazioni dotate di GDZ supportano la modalità di controllo MIT; un'utilità di test dedicata è parte della soluzione del motore.
- Layout di montaggio progettato per l'integrazione OpenArm, con disegni specifici per il modello per controlli di adattamento.
- Il layout di alimentazione e comunicazione in/out semplifica il cablaggio delle giunture nelle configurazioni equipaggiate.
Specifiche
| Parametro | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| Tensione nominale | 24 VDC | 24 VDC | 24 VDC |
| Avvolgimento | Delta | Delta | Delta |
| Momento torcentale nominale | 2.9 Nm | 9.9 Nm | 20 Nm |
| Corrente nominale | 4.7 A | 4.8 A | 20 A |
| Velocità nominale | 280 rpm | 74 rpm | 100 rpm |
| Velocità massima | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| Masssa del motore | 0.3 kg | 0.4 kg | 0.95 kg |
| Coppie di poli | 14 | 14 | 21 |
| Costante di coppia | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| Coppia di stallo | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| Corrente di stallo | 30.05 A | 23.62 A | 57.75 A |
| Induttanza fase-fase | 185 μH | 185 μH | 70 μH |
| Resistenza fase-fase | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| Encoder | Dual, 14-bit magnetico | Dual, 14-bit magnetico | Dual, 14-bit magnetico |
| Feedback posizione di uscita | Assoluto a singolo giro | Assoluto a singolo giro | Assoluto a singolo giro |
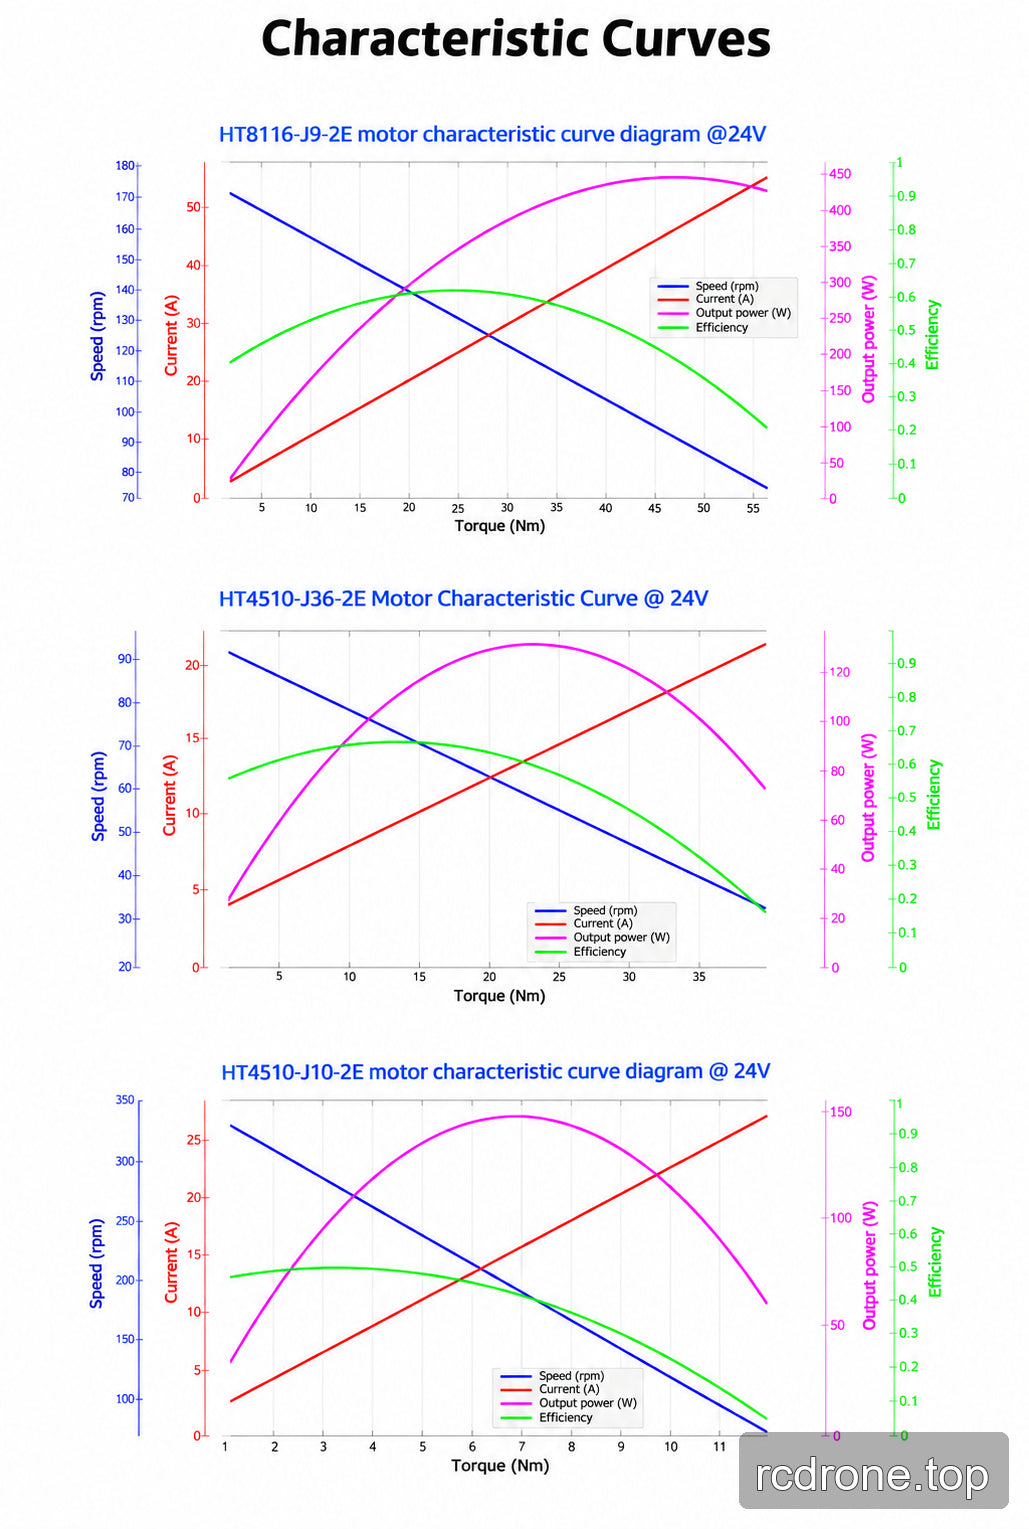
HT8116-J9-2E ha un rapporto di riduzione di 9:1, coppia di picco di 40 Nm, corrente di picco di 50 A e comunicazione CAN a 1 Mbps. I valori di picco e di stallo non sono valutazioni di funzionamento continuo. Le masse del motore sopra indicate sono pesi dei componenti, non pesi di spedizione imballati.
Punti operativi HT4510
| Modello | Durata | Momento torcentale | Velocità | Corrente |
|---|---|---|---|---|
| HT4510-J10-2E | 5 minuti | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 minuti | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | Equilibrio termico | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 minuti | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 minuti | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | Equilibrio termico | 6.7 Nm | 82 rpm | 3.1 A |
Connettore del motore e installazione
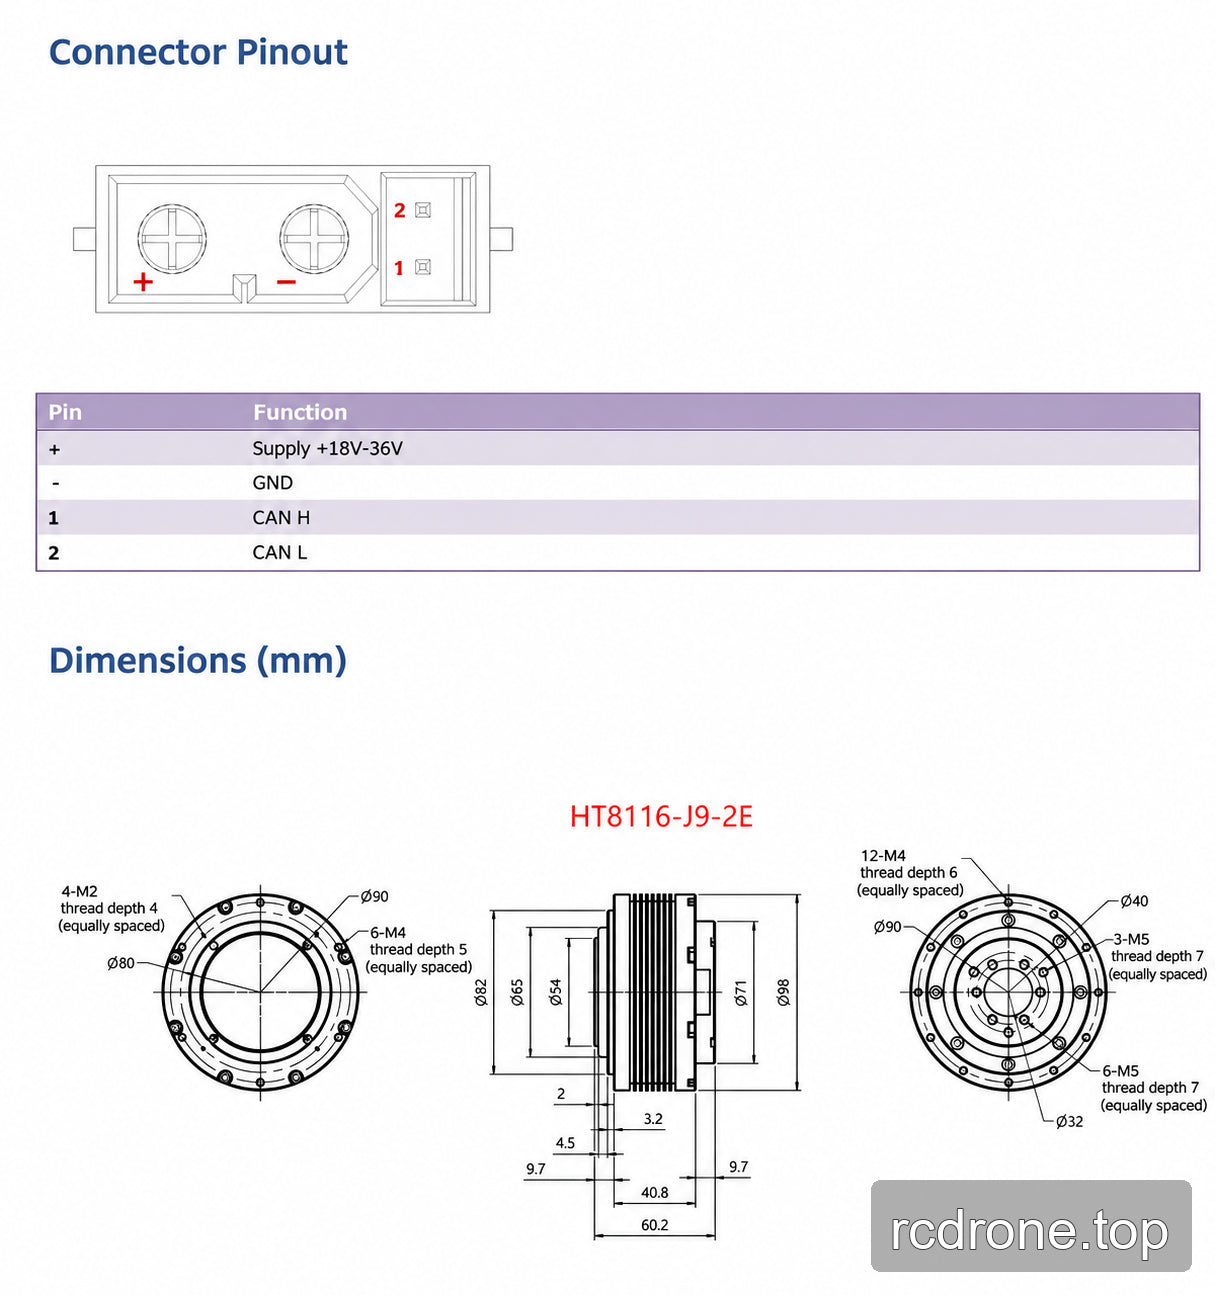
Il connettore del motore illustrato utilizza + per l'alimentazione positiva (18–36 V), − per GND, pin 1 per CAN H e pin 2 per CAN L. Queste sono configurazioni di avvolgimento a 24 V. Controllare il disegno di montaggio specifico per il modello prima dell'installazione. Per HT4510-J10-2E e HT4510-J36-2E, l'inserimento delle viti non deve superare i 7 mm.
Versioni dell'interfaccia del driver GDZ
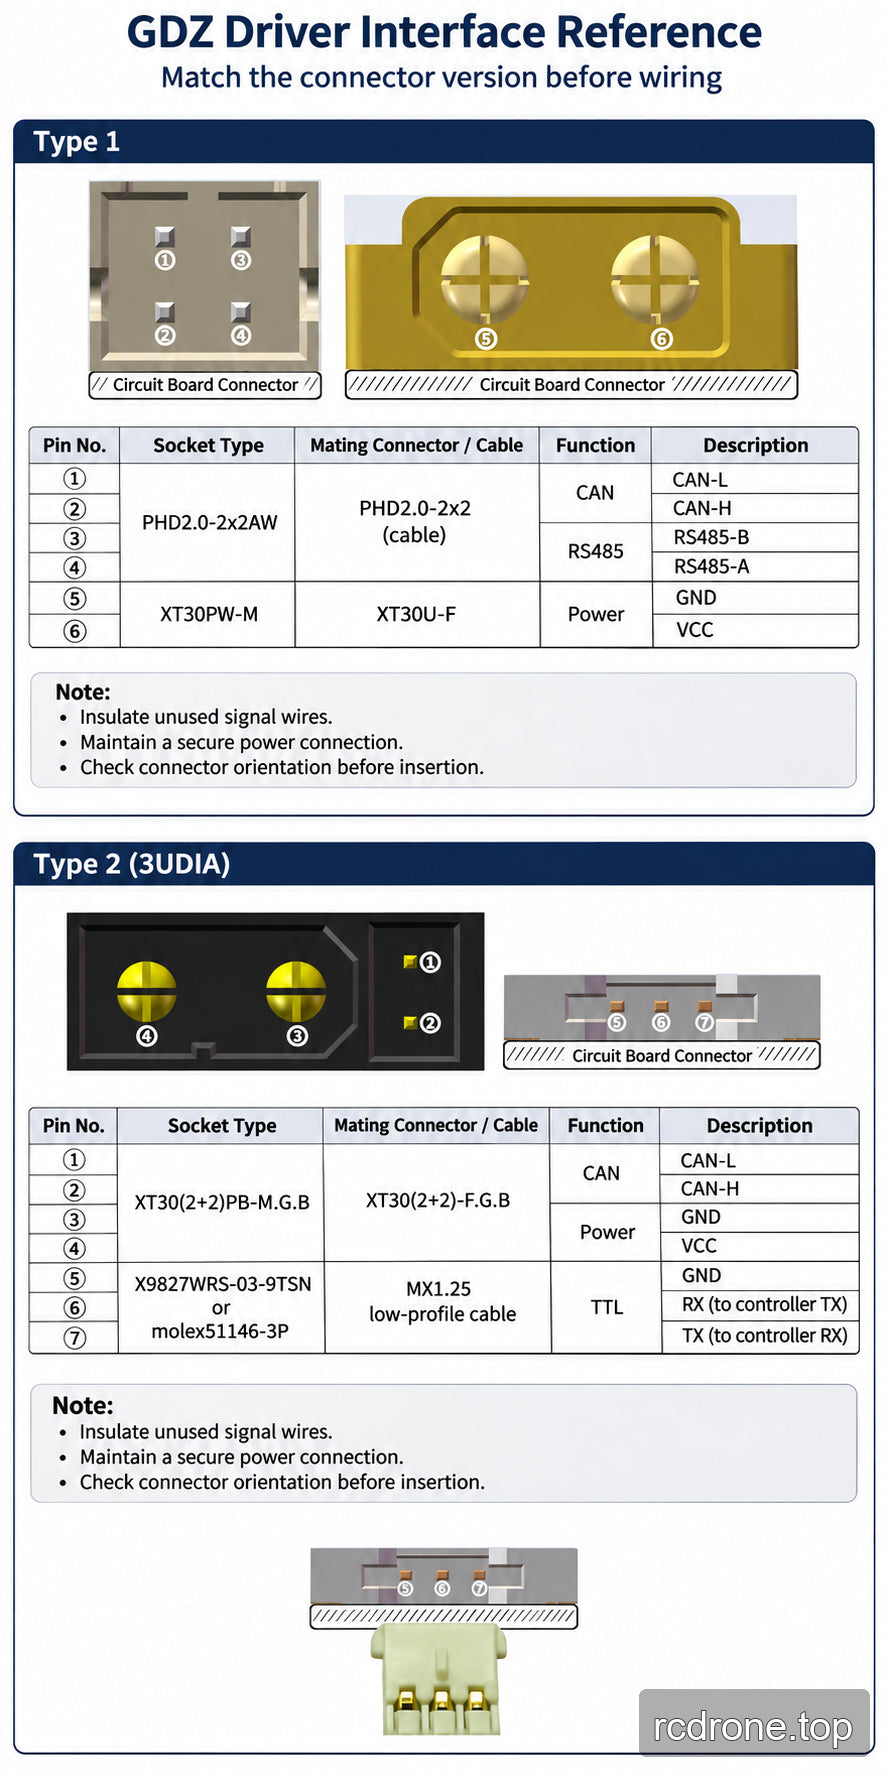
Il tipo 1 dell'interfaccia GDZ utilizza connettori separati CAN/RS485 e di alimentazione; il tipo 2 (3UDIA) utilizza un connettore combinato CAN/alimentazione e un connettore seriale TTL. Abbinare la versione del connettore fisico al suo diagramma. Un'opzione GDZ non implica che entrambe le versioni dell'interfaccia siano incluse.
Per il Tipo 1, il riferimento del driver distingue una presa XT30 gialla (ingresso driver 12–40 V) da una presa XT30 nera (15–60 V). Per il Tipo 2, una presa TTL bianca identifica la versione 12–40 V e una presa TTL nera la versione 15–60 V. Questi intervalli di schede driver non modificano la valutazione di 24 V del motore selezionato o il suo intervallo di alimentazione illustrato di 18–36 V.
Mantenere i conduttori di segnale isolati, inclusi i cavi CAN o RS485 non utilizzati. Mantenere contatti di alimentazione sicuri per prevenire percorsi di corrente indesiderati attraverso le interfacce di comunicazione. Inserire la spina a profilo basso MX1.25 con il gancio rivolto lontano dalla scheda di circuito. I contatti XT30 con una fessura incrociata ristretta o deformata possono causare una connessione intermittente; riparare contatti danneggiati o allentati prima di operare.
Cosa è incluso
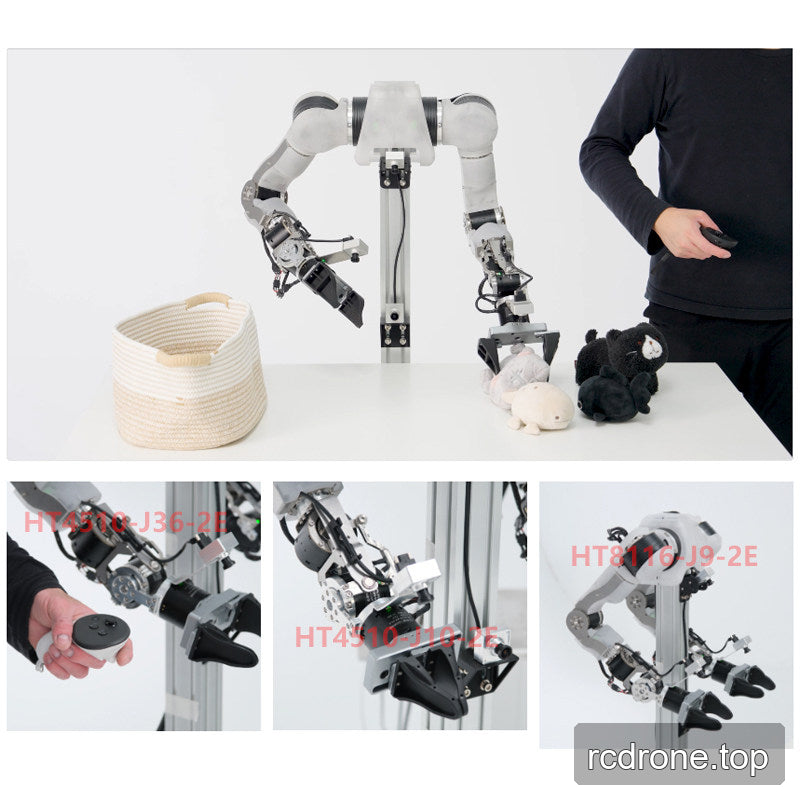
Un motore congiunto nel modello selezionato e nella configurazione di avvolgimento. L'opzione "Con driver GDZ" include il driver GDZ; l'opzione "Senza driver" non lo include.I bracci robotici completi, le pinze, i controller esterni e le alimentazioni mostrati negli esempi di applicazione non sono inclusi.
Applicazioni
Progettato per giunti di bracci robotici OpenArm e progetti personalizzati di robotica e movimento. Le aree di integrazione adatte includono manipolatori articolati, robot a zampe e meccanismi SCARA quando il carico, la velocità, il montaggio e i requisiti di controllo del modello selezionato corrispondono al design.
FAQ
Ogni opzione include un driver GDZ?
No. Seleziona "Con driver GDZ" quando hai bisogno di quel driver. "Senza driver" richiede una soluzione di azionamento compatibile.
Questo è un set completo di motori OpenArm?
No. Scegli il modello di giunto individuale e la configurazione del driver necessari per la tua costruzione. Le immagini delle applicazioni mostrano sistemi completi per contesto.
Posso selezionare un avvolgimento a 48V?
Le configurazioni offerte qui sono solo avvolgimenti delta a 24V.
I valori di coppia nominale e di stallo sono intercambiabili?
No. I valori di stallo e di picco non sono valutazioni continue. La tabella dei punti di funzionamento HT4510 mostra come coppia, velocità e corrente variano con la durata di funzionamento.
Dettagli Visivi