Sensore di forza/coppia a sei assi Hangkai HKVL-56, 56mm, 100–400N
Sensore di forza/coppia a sei assi Hangkai HKVL-56, 56mm, 100–400N
Hangkai Microelectronic
Impossibile caricare la disponibilità del ritiro


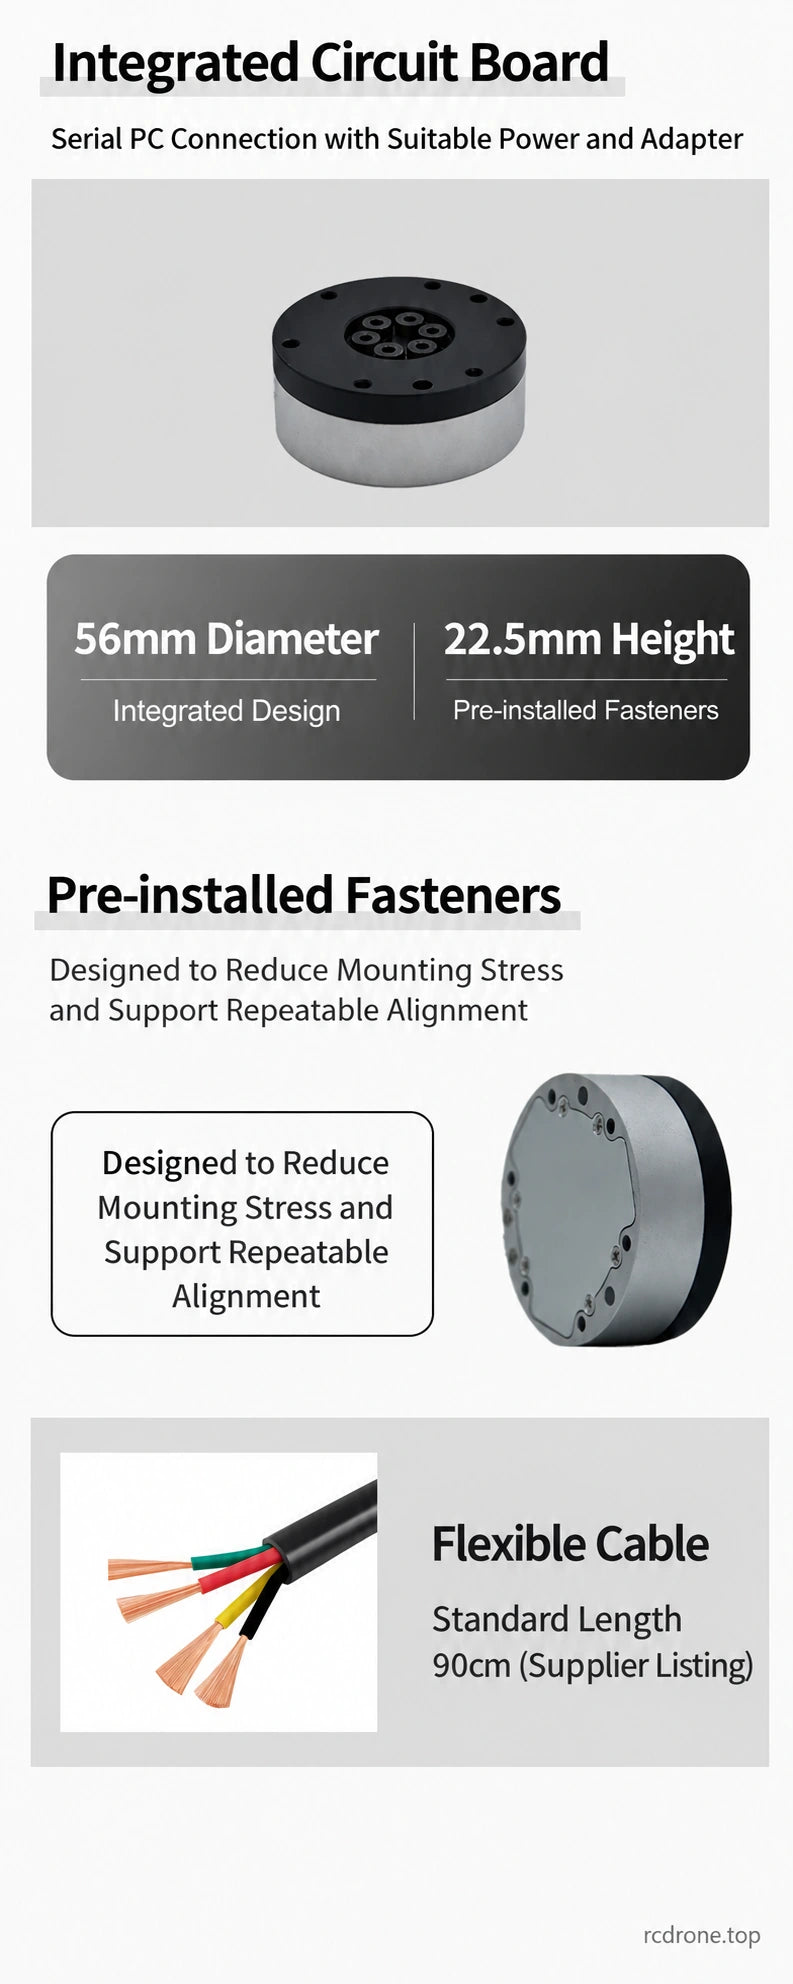
Il Hangkai Microelectronic HKVL-56 è un sensore di forza/torque a sei assi compatto per feedback di contatto robotico, integrazione di robot umanoidi, assemblaggio e lucidatura. Misura Fx, Fy e Fz insieme ai momenti Mx, My e Mz in un alloggiamento in lega di alluminio con un diametro di 56 mm e un'altezza di 22,5 mm con elettronica di segnale integrata.
Seleziona un sensore o un adattatore per PC
Scegli 56A, 56B, 56C o 56D in base ai range di forza e momento su tutti gli assi. Le selezioni RS485-to-USB e CAN-to-USB sono solo adattatori e non includono un sensore. La fonte non nomina un'interfaccia di comunicazione nelle quattro etichette delle opzioni modello: conferma l'interfaccia e il protocollo forniti per il tuo controller prima di ordinare.
Intervalli di Misura
| Parametro | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Intervallo Fx (N) | 100 | 200 | 300 | 400 |
| Intervallo Fy (N) | 100 | 200 | 300 | 400 |
| Intervallo Fz (N) | 100 | 200 | 300 | 400 |
| Intervallo Mx (N·m) | 5 | 7 | 10 | 12 |
| Intervallo My (N·m) | 5 | 7 | 10 | 12 |
| Intervallo Mz (N·m) | 5 | 7 | 10 | 12 |
La tabella sorgente mostra anche un riferimento custom56AS a50N per asse di forza e2N·m per asse di momento.Quell'opzione personalizzata e il segnaposto del servizio clienti sono stati esclusi da questo elenco. I range sono valutazioni di misurazione, non capacità di carico o sollevamento dei robot; la fonte non fornisce una convenzione firmata±.
Specifiche del Fornitore Condiviso
| Diametro | 56mm |
|---|---|
| Altezza | 22.5mm |
| Massa | ≤0.3kg |
| Materiale | Lega di alluminio |
| Sovraccarico | 300%FS |
| Risoluzione | <0.03%FS |
| Precisione | 0.5%FS |
| Ripetibilità | 0.1%FS |
| Frequenza di campionamento | 150–1000Hz, intervallo di personalizzazione del fornitore |
| Fornitura | 12–36VDC |
| Capacità di interfaccia | RS485 / CAN-FD / EtherCAT, dipendente dalla configurazione |
FS significa scala completa. I valori sono specifiche del fornitore. La fonte descrive un elemento elastico forgiato integrato, celle di carico saldate a laser e una struttura meccanica simmetrica progettata per ridurre lo stress di assemblaggio.
Comunicazione e Integrazione
Un grafico di comunicazione nomina inoltre CAN2.0 e illustra le frequenze di uscita di 150, 250, 500 e 100Hz, con esempi di 115200, 460800 e 1000000bps. Il suo esempio di 100Hz differisce dall'intervallo di 150–1000Hz della tabella delle specifiche.Questi esempi non stabiliscono un accoppiamento di tasso/interfaccia fisso né garantiscono tutti i modi su ogni unità; confermare il firmware, il protocollo e le impostazioni consegnate. Un adattatore USB non cambia il protocollo del sensore stesso.
Montaggio e Contenuto della Confezione
Il fornitore mostra fissaggi pre-installati e un cavo flessibile standard di 90 cm. Controllare le dimensioni della flangia, il modello dei bulloni, la documentazione sull'alimentazione e il cablaggio per il proprio robot. Le caratteristiche di montaggio sono destinate a supportare l'allineamento e ridurre lo stress; verificare lo zero e la calibrazione dopo l'installazione.
- Selezioni del sensore: un sensore HKVL-56 selezionato; la fonte illustra un cavo attaccato. L'alimentazione esterna e l'adattatore USB non sono elencati come inclusi.
- Selezioni dell'adattatore: un adattatore di comunicazione PC del tipo RS485 o CAN selezionato; nessun sensore o robot incluso.
Dettagli Visivi