


Hangkai HKVR-TG9811 / TG9812 Pinza Elettrica Tattile Brushless, 98mm
Hangkai HKVR-TG9811 / TG9812 Pinza Elettrica Tattile Brushless, 98mm
Hangkai Microelectronic
Impossibile caricare la disponibilità del ritiro


Il Hangkai Microelectronic HKVR-TG9811 / TG9812 è una serie di pinze elettriche tattili per la manipolazione robotica. La fonte presenta il TG9811 come un aggiornamento con motore senza spazzole con un'apertura di 98 mm, feedback tattile integrato e un meccanismo compatto a due dita. Scegli la configurazione della punta tattile e l'interfaccia di comunicazione attraverso l'opzione di vendita.
Scegli una configurazione del gripper
| Modello | Interfaccia nell'opzione sorgente | Fingerspitz tattili |
|---|---|---|
| TG9811-485 | RS485 | Rilevamento tattile unilaterale della punta delle dita |
| TG9811-CAN | CAN | Rilevamento tattile unilaterale della punta delle dita |
| TG9812-485 | RS485 | Rilevamento tattile bilaterale della punta delle dita |
| TG9812-CAN | CAN | Rilevamento tattile bilaterale della punta delle dita |
La sorgente riutilizza alcune fotografie di famiglia con diverse custodie per motori nelle sue opzioni e dimostrazioni. Le loro associazioni originali opzione-immagine sono mantenute.Utilizzare l'etichetta dell'opzione per l'interfaccia e il conteggio dei polpastrelli tattili, e verificare l'alloggiamento specifico del modello consegnato, il pinout e il disegno meccanico per la vostra integrazione. Le figure TG9811 qui sotto non sono estese silenziosamente a ogni configurazione TG9812.
Azionamento senza spazzole e controllo tattile
I materiali del fornitore descrivono un azionamento senza spazzole progettato per ridurre l'usura, un funzionamento più silenzioso, un movimento più fluido e una manutenzione di routine ridotta rispetto alla versione servo classica illustrata. Questi sono confronti del fornitore, senza una vita quantificata, livello di rumore o test di resistenza comparativa nel materiale salvato. Il confronto con il servo classico è un'illustrazione di riferimento piuttosto che una configurazione di vendita aggiuntiva.
La sensibilità tattile integrata a tre assi supporta il feedback al contatto. Nella modalità di presa stabile descritta dal fornitore, un algoritmo di controllo della forza adattivo regola la presa per materiali e forme diverse.Una modalità passante fornisce segnali tattili grezzi per il controllo personalizzato e la regolazione specifica per l'applicazione. L'affermazione di nessuna programmazione manuale si riferisce al comportamento di presa integrato; la comunicazione del robot, la sicurezza e l'integrazione richiedono comunque una configurazione appropriata.
Figure di origine TG9811
| Apertura / corsa della mascella mostrata | 98mm |
|---|---|
| Carico utile valutato dal fornitore | 1.5kg; dipende dall'oggetto, attrito, presa e movimento |
| Forza di presa a un dito | 0.02–36N, come indicato nell'opera promozionale TG9811 |
| Larghezza totale nel disegno | 160mm |
| Altezza totale nel disegno | 150mm |
| Larghezza del corpo in vista laterale | 67mm |
| Annotazioni aggiuntive del disegno | 17mm, 40mm e 37mm nelle viste indicate; caratteristica Ø19, schema di montaggio Ø40 e indicazione 4-M2 |
Utilizzare il disegno dimensionato per la posizione e il significato di ciascuna annotazione. Il carico utile non è la massa del gripper e non è un carico operativo sicuro garantito per ogni presa. Il materiale TG9811 salvato non fornisce una massa assemblata affidabile, specifiche di tensione di alimentazione, classificazione IP o protocollo di bus completo; confermare questi dati nella documentazione fornita piuttosto che sostituire i valori del modello TG9801 precedente.
Controllo PC, Simulazione e Integrazione Visione
Il fornitore descrive software per PC, feedback tattile/forza in tempo reale e un modello MuJoCo per la simulazione. Le etichette di stato della dimostrazione sono rosse come standby, gialle come oggetto rilevato, verdi come presa stabile e blu come in esecuzione. Le affermazioni di risposta a livello di millisecondo sono dichiarazioni di fonte non verificate e dipendono dal sistema di controllo completo.
Punti di montaggio laterali e fori di montaggio per telecamera riservati supportano la pianificazione dell'integrazione. Gli esempi forniti menzionano bracci DOBOT, FAIRINO, SIASUN, JAKA, RealMan, AUBO e AgileX. Questi esempi non stabiliscono compatibilità universale di flangia, elettrica o software. Controllare l'interfaccia del braccio effettivo e ottenere i file modello corretti e l'hardware di montaggio.
Opzioni Accessori: Venduti Separatamente
- RS485-a-USB o CAN-a-USB: solo un adattatore di comunicazione PC; nessun gripper.
- FAIRINO, AgileX o cavo DOBOT: solo un cavo di connessione specifico per il braccio. I bracci robotici, i sensori di forza e le pinze mostrati nelle immagini di applicazione non sono inclusi.
- Estensione cavo 1m: solo accessorio di estensione. L'opzione sorgente menziona un cavo standard di 50 cm; confermare il connettore e l'arrangiamento dell'estensione forniti.
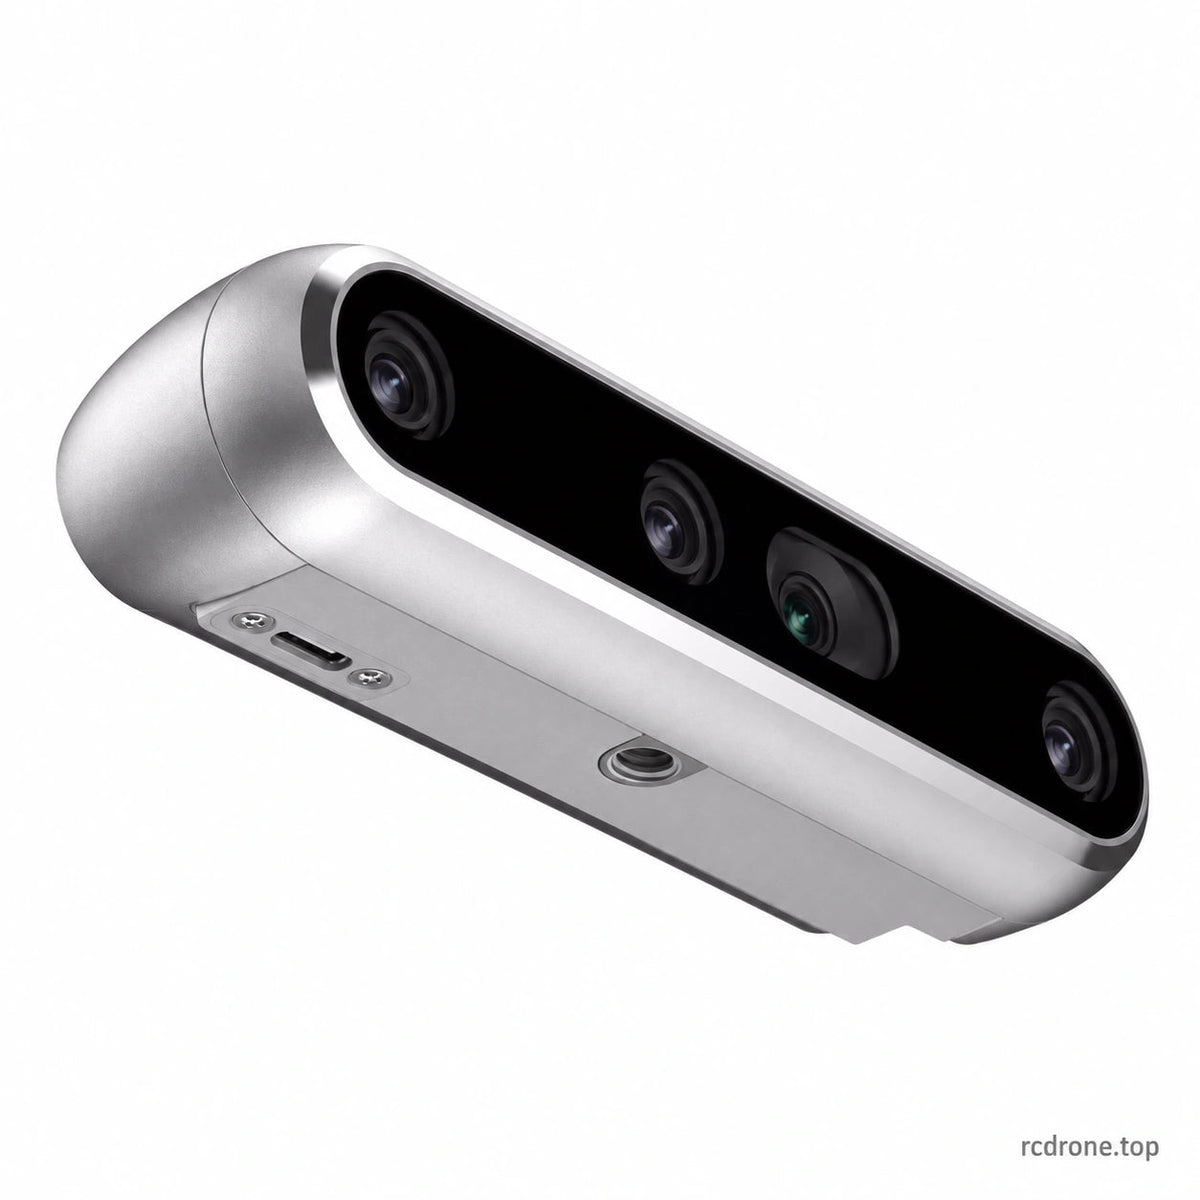
- Intel RealSense D405 + supporto: una configurazione di fotocamera e supporto elencata nella sorgente, senza pinza. La sorgente cita 42 × 42 × 23mm e 60g per il corpo della fotocamera; la massa del supporto è separata.
- Intel RealSense D435i + supporto: una configurazione di fotocamera e supporto elencata nella sorgente, senza pinza.
Le fotografie della fotocamera possono mostrare solo la fotocamera; il supporto è identificato dall'etichetta dell'opzione. Selezionare un'opzione pinza per acquistare una pinza.Le scene di dimostrazione del robot illustrano applicazioni e non trasformano un'opzione di cavo o telecamera in un kit robot completo.
Dettagli Visivi


