HexFellow HEXMOTOR 4342P 48 V Motore CAN-FD con riduzione 42:1
HexFellow HEXMOTOR 4342P 48 V Motore CAN-FD con riduzione 42:1
HexFellow
Prezzo normale
$235.99 USD
Prezzo normale
Prezzo di vendita
$235.99 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
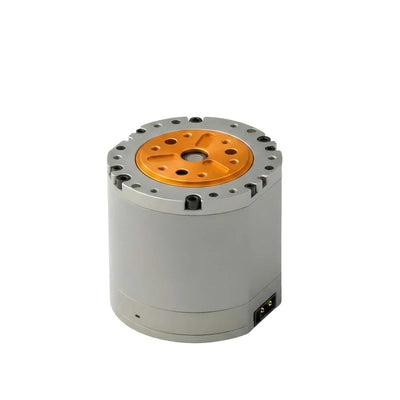
Il HexFellow HEXMOTOR 4342P è un motore da 48 V con un rapporto di riduzione di 42:1, doppi encoder magnetici singoli a 16 bit e un'interfaccia di controllo CAN-FD che opera a 5 Mbps.
Caratteristiche
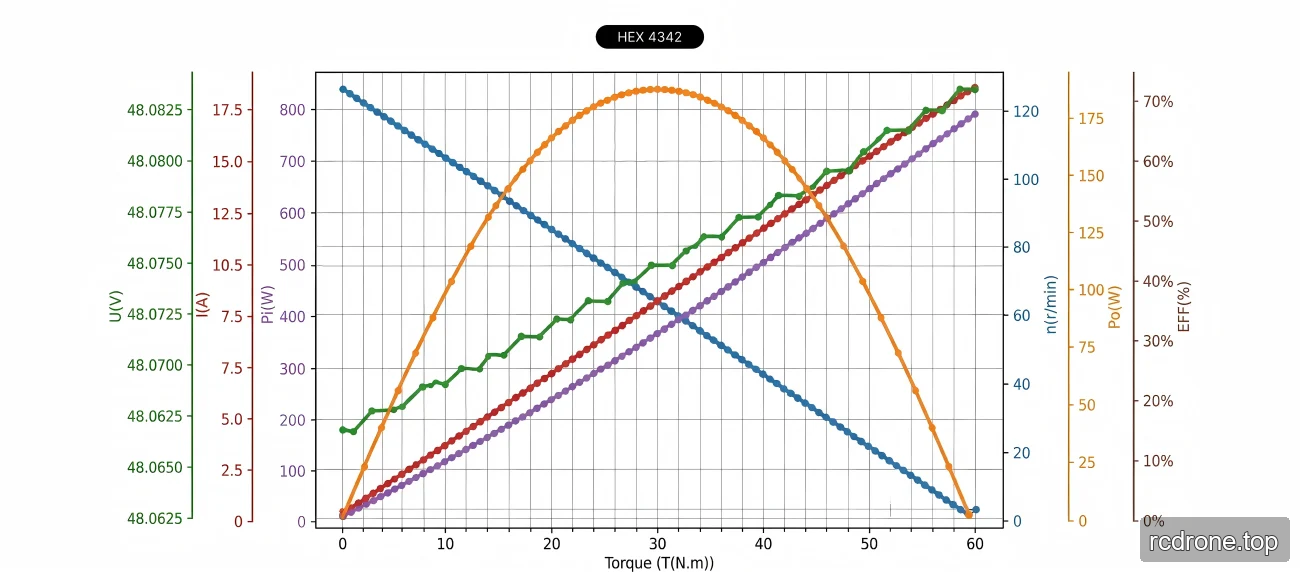
- Momento torcentale nominale: 9 Nm; momento torcentale di picco: 30 Nm.
- Due encoder magnetici singoli a 16 bit.
- Interfaccia di controllo CAN-FD a 5 Mbps.
- Funzioni di protezione da surriscaldamento del driver e del motore, sovratensione, sovracorrente di fase, sottotensione e stallo.
Specifiche
| Parametro | Valore |
|---|---|
| Prestazioni del Motore | |
| Tensione Nominale | 48 V |
| Corrente Nominale | 3 A |
| Velocità Nominale | 105 rpm |
| Momento Torcentale Nominale | 9 Nm |
| Momento Torcentale di Picco | 30 Nm |
| Corrente di Picco | 9.6 A |
| Velocità a Vuoto | 117 rpm |
| Parametri Chiave | |
| Coppie di Poli | 28 |
| Induttanza di Fase | 0.55 mH |
| Resistenza di Fase | 1.05 Ω |
| Rapporto di Riduzione | 42:1 |
| Sensori | |
| Tipo di Encoder | Magnetico (a giro singolo) |
| Bit dell'Encoder | 16-bit |
| Conteggio Encoder | 2 |
| Interfaccia di Comunicazione | |
| Interfaccia di Controllo | CAN-FD a 5 Mbps |
| Dimensioni & Peso | |
| Diametro Esterno | 57 mm |
| Altezza | 53.3 mm |
| Peso | 398 g |
| Temperatura di funzionamento | -20 °C a 40 °C |
| Caratteristiche di protezione | |
| Protezione da surriscaldamento del driver | >120 °C |
| Protezione da surriscaldamento del motore | >110 °C |
| Sovratensione | >65 V |
| Over-current di fase | >14 A (PICCO) |
| Under-voltage | <14 V |
| Protezione da stallo | Il driver rileva lo stallo del motore |
Documenti
HEXFELLOW HEXMOTOR 4342P — Manuale utente (PDF)
HEXFELLOW HEXMOTOR 4342P — Modello 3D (STEP)
Disegno OCServo OCS 351CAN — Disegno Ocservo Ocs 351 Can (PDF)
Applicazioni
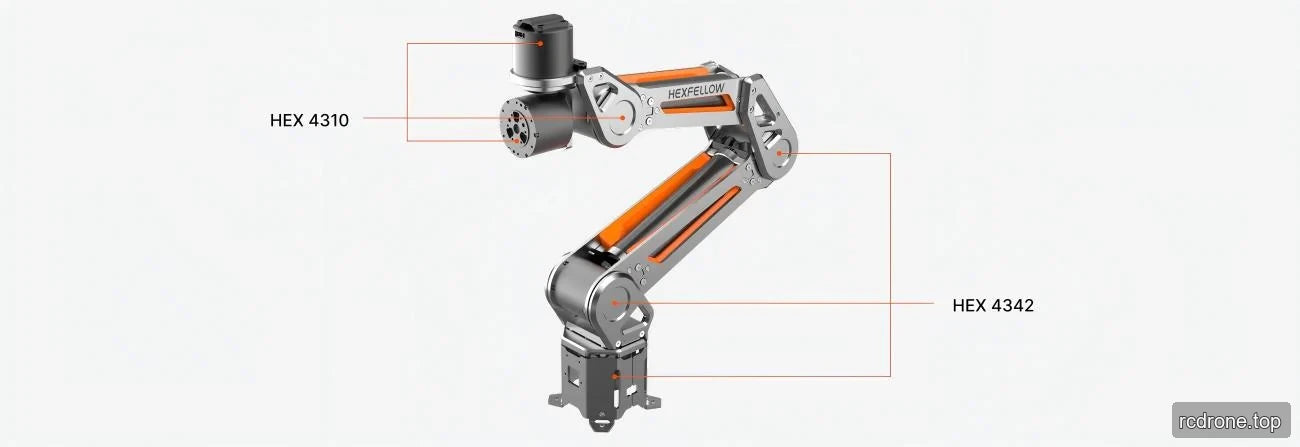
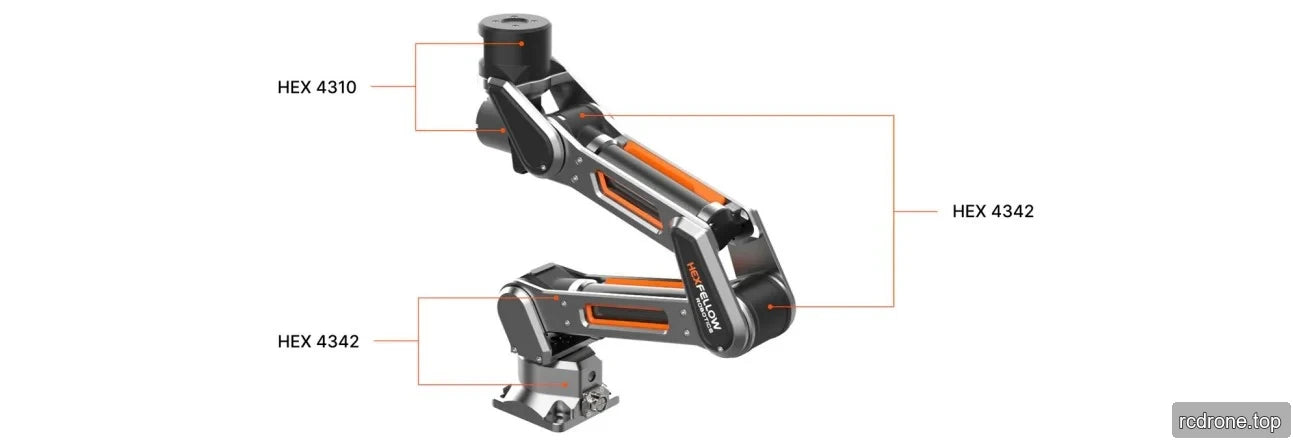
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Dettagli visivi
Esempi di applicazione
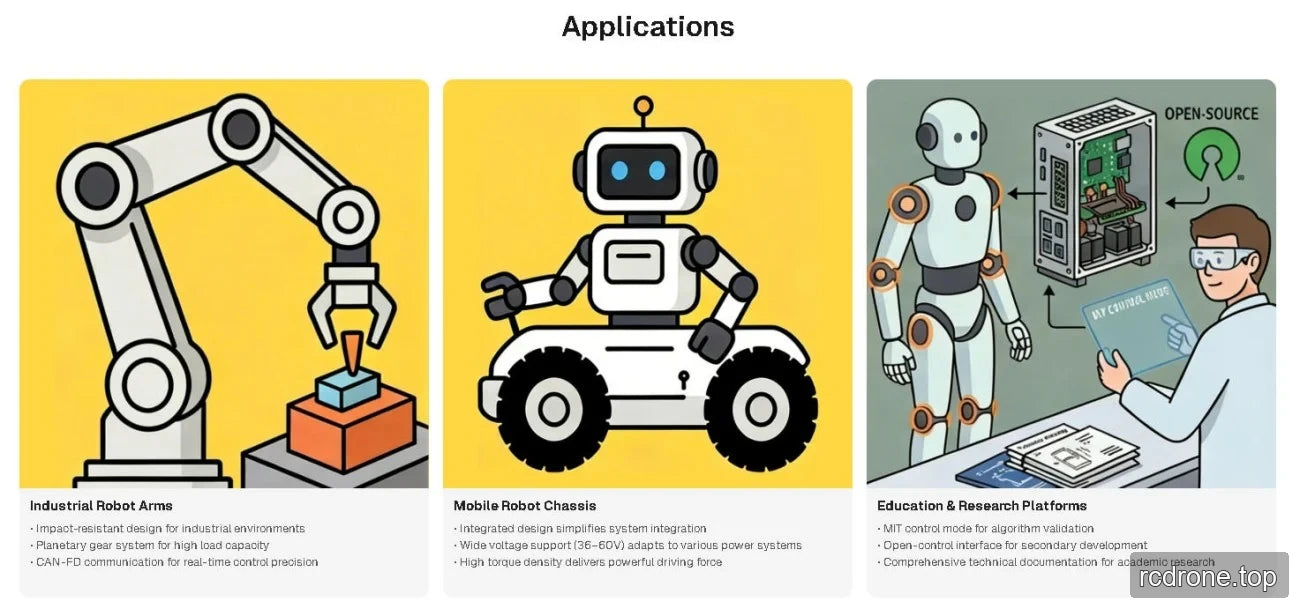
Dettagli aggiuntivi sul prodotto


Dimensioni e costruzione
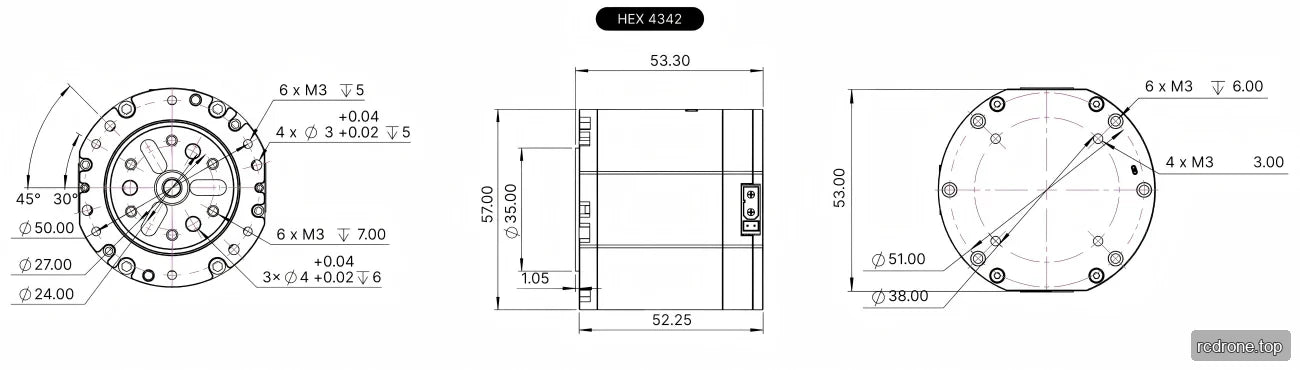
Specifiche e prestazioni