


Motore DC con ingranaggi JGB37-31ZY, 12V/24V, 10–1270 RPM, riduttore in metallo da 37mm e albero a D da 6mm
Motore DC con ingranaggi JGB37-31ZY, 12V/24V, 10–1270 RPM, riduttore in metallo da 37mm e albero a D da 6mm
Jiali Motor
Impossibile caricare la disponibilità del ritiro


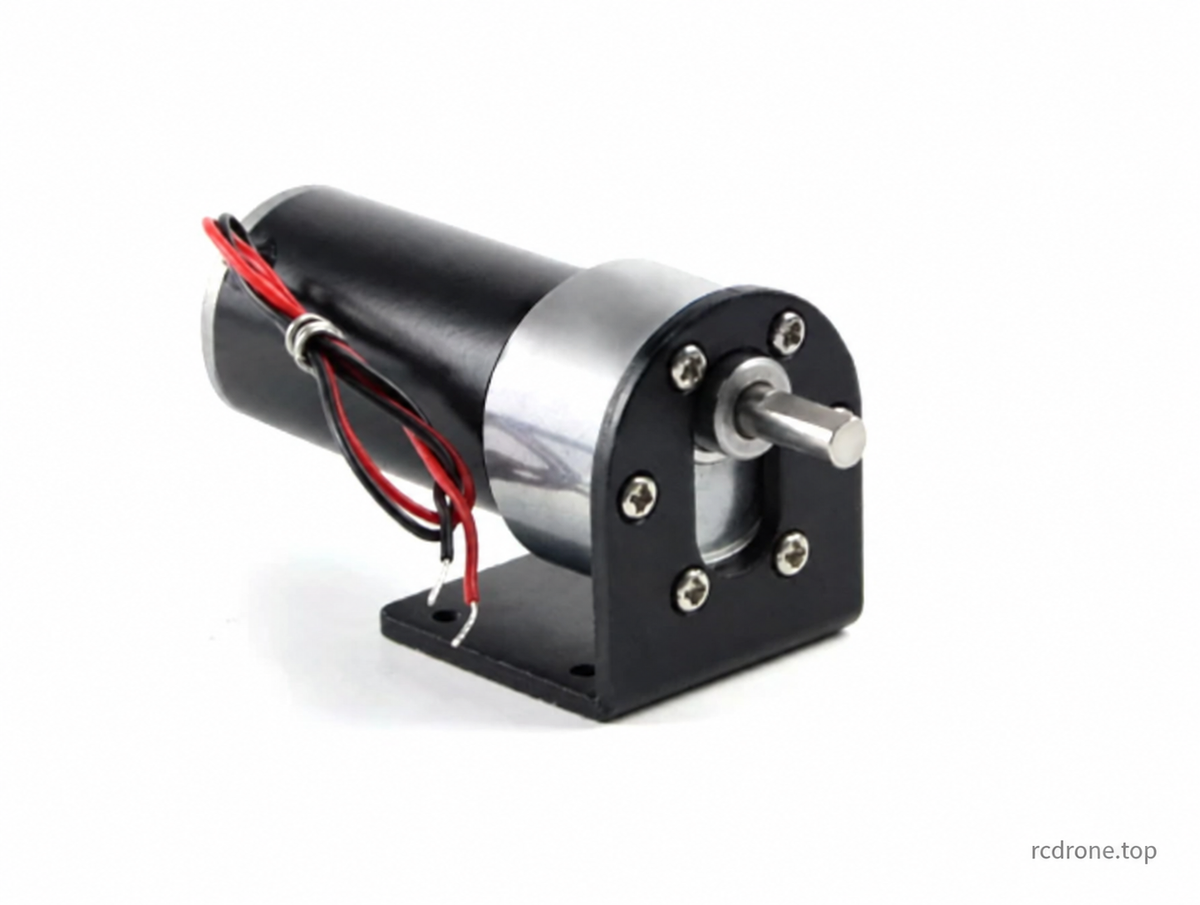
JGB37-31ZY Motore a ingranaggi DC spazzolato
Il JGB37-31ZY è un motore a ingranaggi DC spazzolato compatto con un riduttore in metallo, un albero di uscita a forma di D da 6 mm e rotazione reversibile. Scegli un motore da 12V o 24V, la velocità di uscita a vuoto richiesta e un pacchetto solo motore o accessori per robotica, piccoli meccanismi e progetti elettronici.
Le velocità selezionabili sono 10, 16, 30, 48, 61, 89, 143, 267, 421, 800 e 1270 RPM. Queste opzioni corrispondono alla serie del fornitore di motori 8000RPM prima della riduzione. La RPM di uscita è misurata senza carico; la velocità diminuisce sotto carico. Un supporto mostrato in una fotografia è incluso solo quando il pacchetto selezionato nomina un supporto.
Costruzione e Controllo della Velocità
- Ingranaggi di riduzione in metallo in un arrangiamento multi-stadio, avvolgimento in rame, motore a magnete permanente e spazzole in carbonio.
- Il controllo della velocità PWM è possibile con un controller esterno spazzolato-DC compatibile.Un controller è incluso solo nei pacchetti specificati.
- Per il motore a due terminali nudo, invertire la polarità dei cavi del motore inverte la rotazione. Con un controller installato, utilizzare il suo controllo di direzione e mantenere corretta la polarità dell'alimentazione del controller.
- Il rapporto di trasmissione determina il compromesso tra velocità e coppia. Ridurre la velocità elettricamente non fornisce lo stesso aumento di coppia rispetto alla selezione di un rapporto di riduzione più elevato.
Specifiche Meccaniche
| Parametro | Specifiche |
|---|---|
| Marca / modello | Jiali Motor / JGB37-31ZY |
| Tipo di motore | Motore a corrente continua con spazzole; nessun encoder specificato |
| Tensione nominale | 12V DC o 24V DC, a seconda della variante selezionata |
| Velocità a vuoto prima della riduzione | 8000RPM |
| Diametro del riduttore | 37mm |
| Corpo del motore | Diametro 31mm × Lunghezza 57mm |
| Lunghezza del riduttore L | 19–29mm, a seconda del rapporto di riduzione |
| Albero di uscita | Diametro 6mm, proiezione 15.5mm; lunghezza piatta 12mm; 5.5mm di larghezza piatta |
| Tolleranza del diametro dell'albero | −0.03 / −0.05mm, come indicato nel disegno |
| Boss di posizionamento | Diametro 12mm × altezza 6mm |
| Montaggio frontale | Sei fori filettati M3, profondità 4mm, su un cerchio di passo di 31mm |
| Offset del centro dell'albero | 7mm dal centro del motore, come indicato nel disegno |
| Riferimenti del disegno posteriore | Diametro del boss posteriore 12mm × proiezione 2mm; diametro dell'albero posteriore 2.95mm, con proiezione totale posteriore di 3mm |
| Rapporto di riduzione | 6.3:1–810:1 |
| Peso solo del motore | Circa 250–280g secondo il rapporto; la panoramica indica circa 280g |
| Corrente / potenza nominale | 12V: 1A / 12W; 24V: 0.6A / 14.4W, secondo la tabella delle prestazioni del fornitore |
| Affermate operazioni del fornitore | −10°C a 70°C; la panoramica elenca un utilizzo di 24 ore. L'idoneità effettiva al lavoro dipende dal carico e dal raffreddamento. |
| Rumore | Il fornitore indica circa 55dB, variando con la velocità e il carico; le condizioni di misurazione non sono specificate |
Le dimensioni sono misurazioni di riferimento del fornitore e possono variare. L'aspetto del motore e i componenti possono differire tra le versioni. Non è specificata alcuna funzione di encoder, specifica di frequenza di ingresso del controller o funzione di posizionamento a ciclo chiuso.
Prestazioni in base alla tensione e al rapporto di trasmissione
Le velocità di uscita di seguito sono velocità a vuoto. Le velocità e la coppia caricate sono elencate al punto di funzionamento a massima efficienza del fornitore. I valori sono dati del fornitore, non risultati di test indipendenti. La coppia è in kgf·cm, non in chilogrammi di capacità di sollevamento. I valori di stallo sono limiti, non valutazioni di funzionamento continuo.
12V — 8000RPM Prima della riduzione
| Rapporto | Dimensioni del riduttore L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM caricato | Coppia a massima efficienza (kgf·cm) | Corrente caricata (A) | Potenza (W) | Coppia di stallo (kgf·cm) | Corrente di stallo (A) | Potenza di stallo (W) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.25 | 1000 | 0.3 | 1 | 12 | 1.5 | 5 | 60 | 250 |
| 10 | 19 | 800 | 0.25 | 640 | 0.5 | 1 | 12 | 2.6 | 5 | 60 | 250 |
| 19 | 22 | 421 | 0.25 | 340 | 1 | 1 | 12 | 5 | 5 | 60 | 255 |
| 30 | 22 | 267 | 0.25 | 210 | 1.5 | 1 | 12 | 9 | 5 | 60 | 255 |
| 56 | 24 | 143 | 0.25 | 113 | 3.2 | 1 | 12 | 16 | 5 | 60 | 265 |
| 90 | 24 | 89 | 0.25 | 71 | 5 | 1 | 12 | 25 | 5 | 60 | 265 |
| 131 | 26.5 | 61 | 0.25 | 49 | 6.5 | 1 | 12 | 33 | 5 | 60 | 272 |
| 168 | 26.5 | 48 | 0.25 | 39 | 8.5 | 1 | 12 | 38 | 5 | 60 | 272 |
| 270 | 26.5 | 30 | 0.25 | 24 | 12 | 1 | 12 | 43 | 5 | 60 | 272 |
| 506 | 29 | 16 | 0.25 | 13 | 25 | 1 | 12 | 50 | 5 | 60 | 280 |
| 810 | 29 | 10 | 0.25 | 8 | 35 | 1 | 12 | 65 | 5 | 60 | 280 |
24V — 8000RPM Prima della Riduzione
| Rapporto | Ingranaggio L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM carico | Momento torcentale max.efficienza (kgf·cm) | Corrente caricata (A) | Potenza (W) | Momento torcentale di stallo (kgf·cm) | Corrente di stallo (A) | Potenza di stallo (W) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.12 | 1000 | 0.5 | 0.6 | 14.4 | 2.8 | 3.2 | 76.8 | 250 |
| 10 | 19 | 800 | 0.12 | 640 | 1.2 | 0.6 | 14.4 | 5.5 | 3.2 | 76.8 | 250 |
| 19 | 22 | 421 | 0.12 | 340 | 2.5 | 0.6 | 14.4 | 10 | 3.2 | 76.8 | 255 |
| 30 | 22 | 267 | 0.12 | 210 | 4.5 | 0.6 | 14.4 | 16 | 3.2 | 76.8 | 255 |
| 56 | 24 | 143 | 0.12 | 113 | 6 | 0.6 | 14.4 | 25 | 3.2 | 76.8 | 265 |
| 90 | 24 | 89 | 0.12 | 71 | 8 | 0.6 | 14.4 | 32 | 3.2 | 76.8 | 265 |
| 131 | 26.5 | 61 | 0.12 | 49 | 12 | 0.6 | 14.4 | 35 | 3.2 | 76.8 | 272 |
| 168 | 26.5 | 48 | 0.12 | 39 | 16 | 0.6 | 14.4 | 40 | 3.2 | 76.8 | 272 |
| 270 | 26.5 | 30 | 0.12 | 24 | 25 | 0.6 | 14.4 | 45 | 3.2 | 76.8 | 272 |
| 506 | 29 | 16 | 0.12 | 13 | 32 | 0.6 | 14.4 | 55 | 3.2 | 76.8 | 280 |
| 810 | 29 | 10 | 0.12 | 8 | 35 | 0.6 | 14.4 | 70 | 3.2 | 76.8 | 280 |
Supporto di montaggio opzionale
Il supporto a L illustrato è spesso 1,5 mm, largo circa 40 mm, con una base di 40 mm e un'altezza di 47 mm. Il modello di montaggio del motore è contrassegnato con un diametro di passo di 31 mm con sei fori da 3,2 mm e recessi da 6,3 mm. L'apertura centrale è contrassegnata 2 × R6.5 con uno spazio centrale di 14 mm. Il disegno della base mostra quattro 3.5mm fori a una distanza di 24 × 30mm e un offset laterale di 8mm; il supporto include una dimensione di riferimento di 20mm. Il supporto è fornito solo con il pacchetto applicabile.
Cablaggio e Utilizzo
Utilizzare un'alimentazione DC che corrisponda alla tensione del motore selezionato; non collegare mai il motore direttamente alla rete AC. Nello schema del controller illustrato, collegare l'alimentazione all'ingresso di alimentazione del controller con la polarità corretta e collegare l'uscita del motore del controller ai due terminali del motore. L'illustrazione mostra i cavi del motore rosso positivo e nero negativo, un manopola di velocità, un interruttore di inversione e una connessione di alimentazione DC. Confermare le etichette dei terminali reali prima di accendere. Non invertire mai l'ingresso di alimentazione del controller per invertire il motore e fermare il motore prima di cambiare direzione.
Scegliere il motore in base al suo coppia di carico nominale piuttosto che alla sua coppia di stallo. Non sovraccaricare, fermare o operare vicino allo stallo: il motore o gli ingranaggi possono essere danneggiati.I carichi superiori alla condizione nominale riducono la velocità. Ridurre la velocità elettrica può anche ridurre la coppia disponibile. Le valutazioni del controller, la valutazione dell'alimentazione dell'adattatore, il tipo di spina e i dettagli del cavo/connettore inclusi non sono completamente specificati nell'elenco fornito; verificare questi dettagli per gli accessori selezionati.
Coppia e Riferimento Unità
Per un carico statico, la coppia richiesta in kgf·cm è uguale al carico in kgf moltiplicato per il raggio della leva in cm. Il fornitore illustra un carico di 10kg: 10kgf·cm a un raggio di 1cm, o 100kgf·cm a un raggio di 10cm. Questo è un esempio esplicativo, non la valutazione di sollevamento di questo motore. Considerare l'attrito, l'accelerazione e il carico operativo effettivo del meccanismo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Contenuto del pacco
Un motore JGB37-31ZY nella tensione e velocità selezionate, più solo gli accessori nominati nell'opzione Pacchetto:
- Solo motore
- Motore + Supporto
- Motore + Regolatore di velocità
- Motore + Alimentatore
- Motore + Supporto + Regolatore di velocità
- Motore + Supporto + Alimentatore
- Motore + Regolatore di velocità + Alimentatore
- Motore + Supporto + Regolatore di velocità + Alimentatore
Il Solo motore non include un supporto, regolatore di velocità o alimentatore. Le illustrazioni del prodotto e degli accessori sono viste di riferimento.
Dettagli
Versioni in inglese delle illustrazioni del fornitore, con spiegazioni e note di riferimento specifiche per la serie.
Dimensioni del Motore
Tutte le dimensioni sono in millimetri. Il corpo del motore ha un diametro di 31 mm e una lunghezza di 57 mm; la lunghezza del riduttore L varia con il rapporto di riduzione.

Supporto di Montaggio Opzionale
Il supporto è incluso solo nei pacchetti che menzionano un supporto. Controlla il modello di montaggio e lo spazio libero per il tuo meccanismo.

Specifiche del Motore
La fotografia sorgente mostra l'albero di uscita, i fori di montaggio e l'albero posteriore. Il peso del motore varia da circa 250 g a 280 g a seconda del rapporto.

Cablaggio del Controllore di Velocità
Utilizzare un'alimentazione per motore DC da 12V o 24V che corrisponda alla variante selezionata.Non collegare mai il motore direttamente alla rete AC. Osservare la polarità dell'ingresso del controller e fermare il motore prima di invertire la direzione.

