


Motore DC con ingranaggi JGB37-520 con encoder Hall, 12V/24V, 7–960 RPM, riduttore in metallo da 37mm e albero a D da 6mm
Motore DC con ingranaggi JGB37-520 con encoder Hall, 12V/24V, 7–960 RPM, riduttore in metallo da 37mm e albero a D da 6mm
Jiali Motor
Impossibile caricare la disponibilità del ritiro


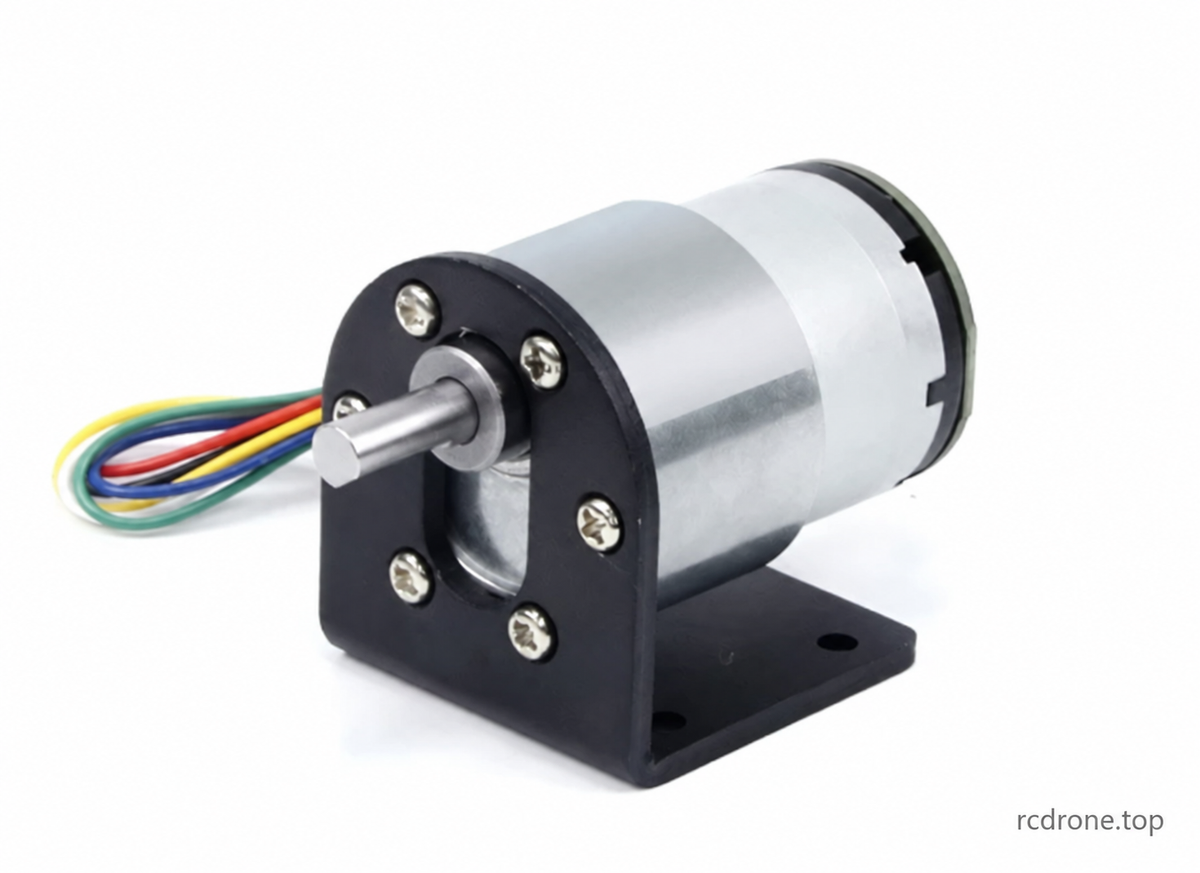
JGB37-520 Motore a corrente continua con ingranaggi spazzolato e encoder Hall
Il JGB37-520 è un motore a ingranaggi DC spazzolato compatto con un encoder Hall incrementale A/B, un riduttore in metallo, un albero di uscita a forma di D da 6 mm e rotazione reversibile. Scegli un motore da 12V o 24V, la velocità di uscita a vuoto richiesta e un pacchetto solo motore o accessori per robotica, piccoli meccanismi e progetti elettronici.
Le velocità selezionabili sono 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 e 960 RPM. Queste opzioni corrispondono alla serie del fornitore di motori 6000RPM prima della riduzione. La RPM di uscita è misurata senza carico; la velocità diminuisce sotto carico. Un supporto mostrato in una fotografia è incluso solo quando il pacchetto selezionato nomina un supporto.
Costruzione e Controllo della Velocità
- Ingranaggi di riduzione in metallo in un arrangiamento multi-stadio, avvolgimento in rame, motore a magnete permanente e spazzole in carbonio.
- Il controllo della velocità PWM è possibile con un controller esterno a corrente continua con spazzole compatibile. Un controller è incluso solo nei pacchetti specificati.
- Invertire solo i cavi di alimentazione del motore rosso e bianco per invertire la rotazione. Mantenere corretta la polarità dell'alimentazione dell'encoder e del controller; fermare il motore prima di cambiare direzione.
- Il rapporto di trasmissione determina il compromesso tra velocità e coppia. Ridurre la velocità elettricamente non fornisce lo stesso aumento di coppia rispetto alla selezione di un rapporto di riduzione più elevato.
Specifiche Meccaniche
| Parametro | Specifiche |
|---|---|
| Marca / modello | Jiali Motor / JGB37-520 |
| Tipo di motore | Motore a corrente continua con spazzole e riduttore, dotato di encoder magnetico Hall incrementale A/B |
| Alimentazione nominale | 12V DC o 24V DC, a seconda della variante selezionata |
| Diametro del riduttore | 37mm |
| Diametro del corpo del motore / lunghezza della sezione | 32mm / 22mm |
| Lunghezza del riduttore L | 19–29mm, a seconda del rapporto di riduzione |
| Albero di uscita | Diametro 6mm, proiezione 15.5mm; lunghezza piatta 12mm; 5.5mm di larghezza piatta |
| Tolleranza del diametro dell'albero | −0.03 / −0.05mm, come indicato nel disegno |
| Boss di posizionamento | Diametro 12mm × altezza 6mm |
| Montaggio | Sei fori filettati M3 su un cerchio di passo di 31mm; il disegno specifica una profondità di 3.5mm, la fotografia specifica 4mm. Verificare l'ingaggio della vite sul motore reale. |
| Encoder e cavo | Diametro dell'encoder 32mm; proiezione dell'assemblaggio posteriore 11.75mm; cavo PH2.0 a sei pin lungo circa 144mm |
| Offset dell'albero | 7mm dalla linea centrale del motore |
| Rapporti di riduzione nel riferimento del fornitore | 6.25:1–810:1; non tutti i rapporti di riferimento sono selezionabili |
| Peso solo motore | Circa 144–170g secondo il rapporto; la panoramica indica circa 170g |
| Valutazioni panoramiche del fornitore | 2.4–10.8W e 0.15–0.65A nella serie illustrata; utilizzare le tabelle specifiche della serie qui sotto |
| Affermate dal fornitore | −10°C a 70°C; la panoramica elenca l'uso per 24 ore. L'idoneità effettiva al lavoro dipende dal carico e dal raffreddamento. |
| Rumore | Il fornitore afferma circa 55dB, variando con la velocità e il carico; le condizioni di misurazione non sono specificate |
Le dimensioni sono misurazioni di riferimento del fornitore e possono variare. L'aspetto del motore e i componenti possono differire tra le versioni.Il codificatore fornisce segnali di feedback; il controllo a ciclo chiuso richiede un controller esterno adeguato. Le affermazioni sulla temperatura del codificatore non estendono l'intera gamma operativa del motore.
Serie Motore 6000RPM — Riferimento Prestazioni
Questa serie corrisponde alla famiglia di velocità selezionabile. Le tabelle mantengono anche le velocità di riferimento non selezionabili del fornitore (85, 28, 15 e 9.5 RPM) per completezza; non creano ulteriori opzioni di acquisto. I valori sono dati del fornitore, non risultati di test indipendenti. La coppia è in kgf·cm, non in chilogrammi di capacità di sollevamento.
12V — 6000RPM Prima della Riduzione
| Rapporto | Ingranaggio L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM carico | Coppia al max.efficienza (kgf·cm) | Corrente caricata (A) | Potenza (W) | Momento di stallo (kgf·cm) | Corrente di stallo (A) | Tensione di avviamento (V) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Prima della Riduzione
| Rapporto | Ingranaggio L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM carico | Momento torcentale al max.efficienza (kgf·cm) | Corrente caricata (A) | Potenza (W) | Momento torcentale di stallo (kgf·cm) | Corrente di stallo (A) | Voltaggio di avviamento (V) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
Serie di Motori 10000RPM — Riferimento Aggiuntivo del Fornitore Solo
L'immagine fornita include anche le seguenti serie di motori ad alta velocità. Queste sono solo informazioni di riferimento: non è una serie selezionabile separatamente in questo elenco.Non applicare queste cifre a una variante acquistata della serie 6000RPM, anche quando un'uscita RPM dovesse sovrapporsi.
12V — 10000RPM Prima della Riduzione (Solo di Riferimento)
| Rapporto | Dimensioni del riduttore L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM carico | Momento torcentale alla massima efficienza (kgf·cm) | Corrente carico (A) | Potenza (W) | Momento torcentale di stallo (kgf·cm) | Corrente di stallo (A) | Tensione di avviamento (V) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Serie — Riferimento aggiuntivo del fornitore solo
Questa tabella di origine è mantenuta per riferimento e non è una tensione o serie selezionabile in questo elenco.
| Rapporto | Ingranaggio L (mm) | RPM a vuoto | Corrente a vuoto (A) | RPM carico | Momento torcentale alla massima efficienza (kgf·cm) | Corrente carico (A) | Potenza (W) | Momento torcentale di stallo (kgf·cm) | Corrente di stallo (A) | Tensione di avviamento (V) | Peso del motore (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Specifiche e cablaggio dell'encoder Hall
Il circuito di alimentazione del motore e quello dell'encoder sono circuiti separati. Utilizzare 12V o 24V per il motore a seconda dell'opzione, e solo 3.3–5V DC per l'encoder. Non applicare mai la tensione del motore all'encoder o ai fili di segnale.
| Parametro dell'encoder | Specifiche |
|---|---|
| Tipo | Encoder magnetico Hall incrementale a due canali A/B |
| Risoluzione di base | 11 impulsi per rivoluzione del motore (11PPR) |
| Riferimento impulso dell'albero di uscita | 11 × rapporto di trasmissione prima della moltiplicazione del bordo in quadratura; i conteggi effettivi dipendono dal metodo di decodifica |
| Alimentazione dell'encoder | 3.3–5V DC |
| Uscita | Onda quadra A/B, standard; versione personalizzata dell'onda sinusoidale non è una configurazione selezionabile qui |
| Interfaccia | PH2.0-6PIN con cavo fornito |
| Circuito di segnale | Resistori di pull-up e condizionamento integrati; verifica la compatibilità del livello logico con il tuo controller |
| Frequenza di risposta | 100kHz, specifica del fornitore |
| Anello magnetico | 22 poli / 11 coppie di poli |
| Temperatura dell'encoder del fornitore | −40°C a 120°C; si applica alla specifica dell'encoder, non all'intero motore |
| Colore dei fili | Connessione |
|---|---|
| Rosso | Alimentazione motore +; scambia solo con il bianco per invertire il motore |
| Bianco | Alimentazione motore −; scambia solo con il rosso per invertire il motore |
| Nero | Alimentazione encoder − / GND |
| Blu | Alimentazione encoder +, 3.3–5V DC |
| Giallo | Canale del segnale dell'encoder |
| Verde | Canale del segnale dell'encoder |
La sorgente identifica il giallo e il verde come le due linee di segnale senza assegnare il loro ordine A/B. Controlla la fase del canale nella tua applicazione. Non invertire mai l'alimentazione dell'encoder blu/nero e non collegare mai l'alimentazione direttamente a nessuna delle linee di segnale.
Supporto di montaggio opzionale
Il supporto a L illustrato è spesso 1,5 mm, largo circa 40 mm, con una base di 40 mm e un'altezza di 47 mm. Il modello di montaggio del motore è contrassegnato con un diametro di passo di 31 mm con sei fori da 3,2 mm e recessi da 6,3 mm. L'apertura centrale è contrassegnata 2 × R6,5 con una distanza centrale di 14 mm. Il disegno della base mostra quattro fori da 3,5 mm a una distanza di 24 × 30 mm e un offset laterale di 8 mm; l'altezza include una dimensione di riferimento di 20 mm.Il supporto è fornito solo con il pacchetto applicabile.
Cablaggio e Utilizzo
Utilizzare un'alimentazione per motori DC che corrisponda alla tensione selezionata e un'alimentazione per encoder regolata separata da 3.3–5V. Se si utilizza un controller per motori PWM, collegare il suo output del motore solo ai cavi del motore rosso e bianco. Mantenere l'alimentazione e i segnali dell'encoder separati dall'output di alimentazione del motore. Fermarsi prima di invertire la direzione e verificare ogni connessione prima di applicare l'alimentazione.
Scegliere il motore in base al suo momento torcentale nominale piuttosto che al suo momento torcentale di stallo. Non sovraccaricare, fermare o operare vicino al punto di stallo: il motore o gli ingranaggi possono essere danneggiati. I carichi superiori alla condizione nominale riducono la velocità. Ridurre la velocità elettrica può anche ridurre il momento torcentale disponibile. Le valutazioni del controller, la valutazione dell'ingresso di rete dell'adattatore, il tipo di spina e i dettagli del cavo/connettore inclusi non sono completamente specificati nell'elenco fornito; verificare questi dettagli per gli accessori selezionati.
Torque e Riferimento Unità
Per un carico statico, la coppia richiesta in kgf·cm è uguale al carico in kgf moltiplicato per il raggio della leva in cm. Il fornitore illustra un carico di 10kg: 10kgf·cm a un raggio di 1cm, o 100kgf·cm a un raggio di 10cm. Questo è un esempio esplicativo, non la valutazione di sollevamento di questo motore. Considerare l'attrito, l'accelerazione e il carico operativo effettivo del meccanismo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Contenuto del pacco
Un motore JGB37-520 con encoder Hall e cavo di connessione a sei pin nella tensione e velocità selezionate, più solo gli accessori nominati nell'opzione Pacchetto:
- Solo motore
- Motore + Supporto
- Motore + Regolatore di velocità
- Motore + Alimentatore
- Motore + Supporto + Regolatore di velocità
- Motore + Supporto + Alimentatore
- Motore + Regolatore di velocità + Alimentatore
- Motore + Supporto + Regolatore di velocità + Alimentatore
Il Solo motore non include un supporto, un regolatore di velocità o un alimentatore. Le illustrazioni del prodotto e degli accessori sono viste di riferimento.
Dettagli
Versioni in inglese delle illustrazioni del fornitore, con spiegazioni e note di riferimento specifiche per la serie.
Panoramica del Motore Encoder
Il JGB37-520 combina un motore DC a spazzole, un riduttore in metallo e un encoder Hall. Scegli la tensione, la velocità a vuoto e il pacchetto accessori sopra.

Controllo di Coppia e Velocità
La riduzione del rapporto determina il compromesso tra velocità e coppia. Il controllo PWM richiede un controller esterno adeguato. Invertire solo i cavi di alimentazione del motore, mantenendo invariata la polarità dell'alimentazione dell'encoder.

Costruzione Interna
La fonte illustra ingranaggi in metallo, avvolgimenti in rame, magneti permanenti, spazzole in carbonio e l'encoder Hall posteriore. I componenti interni possono variare tra le versioni di produzione.

Dimensioni Meccaniche
Le dimensioni sono in millimetri. La lunghezza del riduttore dipende dal rapporto di riduzione. Il disegno specifica una profondità del foro di montaggio di 3,5 mm, mentre la fotografia annotata qui sotto specifica 4 mm; verifica l'ingaggio della vite sul motore reale.

Supporto di Montaggio Opzionale
Questo supporto è incluso solo quando il pacchetto selezionato nomina un supporto. Le sue dimensioni di montaggio sono mostrate qui sotto.

Dimensioni del Motore e dell'Encoder
L'assemblaggio dell'encoder aggiunge una sezione posteriore di 11,75 mm. Il cavo a sei pin fornito è lungo circa 144 mm.Panoramica delle valutazioni che coprono più serie di fonti; fare riferimento alla serie selezionata nelle tabelle delle prestazioni.

Cablaggio e Segnali dell'Encoder
La potenza del motore utilizza i fili rosso e bianco. La potenza dell'encoder utilizza il blu (+3.3–5V) e il nero (GND); il giallo e il verde trasportano i due segnali dell'encoder. La fonte non assegna un ordine A/B a quei due colori. Non applicare mai una tensione di 12V/24V del motore ai collegamenti dell'encoder o ai segnali.

Riferimento per la Selezione della Coppia
Questi esempi di pulegge spiegano la coppia e il raggio della leva; non sono valutazioni di capacità di sollevamento per questo motore. Considerare attrito, accelerazione e carico effettivo.

Serie 6V / 5000RPM — Solo per riferimento
Questa tabella di riferimento aggiuntiva è fornita per riferimento. Né questa tensione né questa serie di motori sono selezionabili in questo elenco.

Serie 12V / 6000RPM
Questa è la famiglia di velocità 12V utilizzata dalle varianti selezionabili. La fonte elenca anche velocità di riferimento di 85, 28, 15 e 9.5RPM che non sono disponibili come opzioni di acquisto. La coppia di stallo non è una valutazione di funzionamento continuo.

Serie 24V / 6000RPM
Questa è la famiglia di velocità 24V utilizzata dalle varianti selezionabili. Tutti i valori sono dati di riferimento del fornitore. Utilizzare la tensione selezionata e i valori di carico nominale durante la progettazione del meccanismo.

Serie 12V / 10000RPM — Solo per riferimento
Questa serie di sorgenti ad alta velocità non è una serie di motori selezionabile qui. Non applicare le sue specifiche al motore della serie 6000RPM elencato, anche quando le velocità di uscita si sovrappongono.

