Kpower DHV300 Servo Digitale, 6.0–7.4 V, 180° di Rotazione per Modelli RC e Robotica
Kpower DHV300 Servo Digitale, 6.0–7.4 V, 180° di Rotazione per Modelli RC e Robotica
Kpower
Prezzo normale
$91.00 USD
Prezzo normale
Prezzo di vendita
$91.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
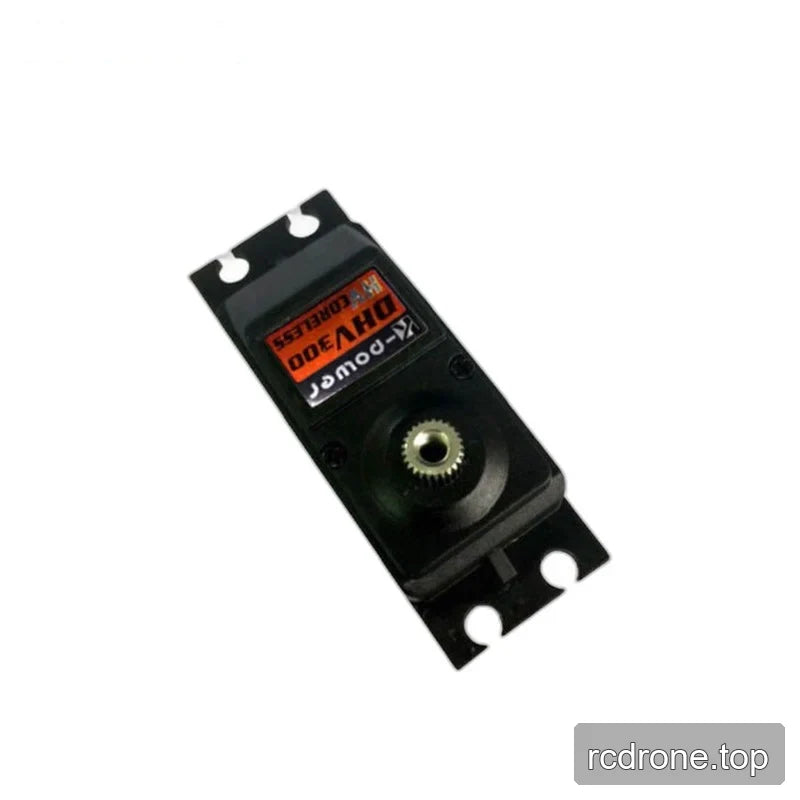
Il Kpower DHV300 è un servo digitale per compiti di posizionamento in modelli RC, meccanismi robotici e collegamenti per smart home. Funziona a 6.0–7.4 V e fornisce un'escursione di 180° ± 3°, con una coppia di stallo elencata di 30.6 ± 0.20 kg·cm a 7.4 V. Un motore brushless, ingranaggi in lega di alluminio e un case centrale in alluminio 7075 supportano un design di servo meccanicamente integrato con un'uscita scanalata e linguette di montaggio con fessure.
Caratteristiche
- Servo digitale DHV300 servo, contrassegnato HV DIGITAL e classificato come modello ad alta coppia.
- Motore brushless con ingranaggi in lega di alluminio.
- Case centrale in alluminio 7075.
- Albero di uscita scanalato con un'apertura filettata centrale per attaccare un collegamento o un corno adatto.
- Lingette di montaggio con quattro fessure di montaggio aperte.
- Intervallo del segnale di controllo 900–2100 μs, banda morta di 3 μs e frequenza di aggiornamento di 50–333 Hz.
Specifiche
| Parametro | DHV300 |
|---|---|
| Marca | Kpower |
| Modello / versione | DHV300 |
| Designazione servo | HV DIGITALE; alta coppia |
| Materiale degli ingranaggi | Lega di alluminio |
| Materiale del case | Case centrale in alluminio 7075 |
| Tipo di motore | Brushless |
| Intervallo di segnale | 900–2100 μs |
| Temperatura di funzionamento | −10 a +50 °C |
| Dead band | 3 μs |
| Angolo di movimento | 180° ± 3° |
| Frequenza di aggiornamento | 50–333 Hz |
| Intervallo di tensione di funzionamento | 6.0–7.4 V |
| Specifiche del cavo | 22 AWG PVC |
| Albero di uscita | Con scanalature, con apertura centrale filettata |
| Montaggio | Tab con quattro slot aperti |
Prestazioni in base alla tensione di alimentazione
| Parametro | A 6.0 V | A 7.4 V |
|---|---|---|
| Velocità a vuoto | 0.16 ± 0.01 s/60° | 0.15 ± 0.01 s/60° |
| Momento torcentale di stallo | 28.5 ± 0.20 kg·cm | 30.6 ± 0.20 kg·cm |
| Corrente a vuoto | 180 ± 30 mA | 190 ± 30 mA |
| Corrente di stallo | 2800 ± 40 mA | 3000 ± 50 mA |
Applicazioni
- Auto RC sterzo e collegamenti di controllo degli aerei: l'uscita scanalata fornisce un punto di attacco per il collegamento, mentre il movimento di 180° ± 3° supporta il posizionamento angolare all'interno dell'intervallo richiesto dal meccanismo.
- Braccio robotico e collegamenti articolari: il posizionamento digitale e i valori di coppia specifici per la tensione supportano la selezione per meccanismi che richiedono movimento angolare controllato.
- Meccanismi smart-home: utilizza il movimento angolare del servo per posizionare un collegamento meccanico progettato in modo appropriato all'interno dell'intervallo operativo di 6.0–7.4 V.
Video del Prodotto
Documenti
- Disegno Kpower DHV300 — Disegno (PDF)
- Disegno OCservo OCS D9501 — Disegno Ocservo Ocs D 9501 (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Manuale OCServo OCS D9501 — Manuale Ocservo Ocs D 9501 (PDF)
- Disegno OCServo OCS 351CAN — Disegno Ocservo Ocs 351 Can (PDF)
Dettagli Visivi
Video del Prodotto
Caratteristiche e Design


Specifiche e Prestazioni

Dettagli Aggiuntivi sul Prodotto


Interfacce e Connessioni

Esempi di Applicazione