


Kpower DHV825 Servo Digitale Coreless, PWM/TTL/RS485, per Aerei RC e Bracci Robotici
Kpower DHV825 Servo Digitale Coreless, PWM/TTL/RS485, per Aerei RC e Bracci Robotici
Kpower
Prezzo normale
$127.00 USD
Prezzo normale
Prezzo di vendita
$127.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
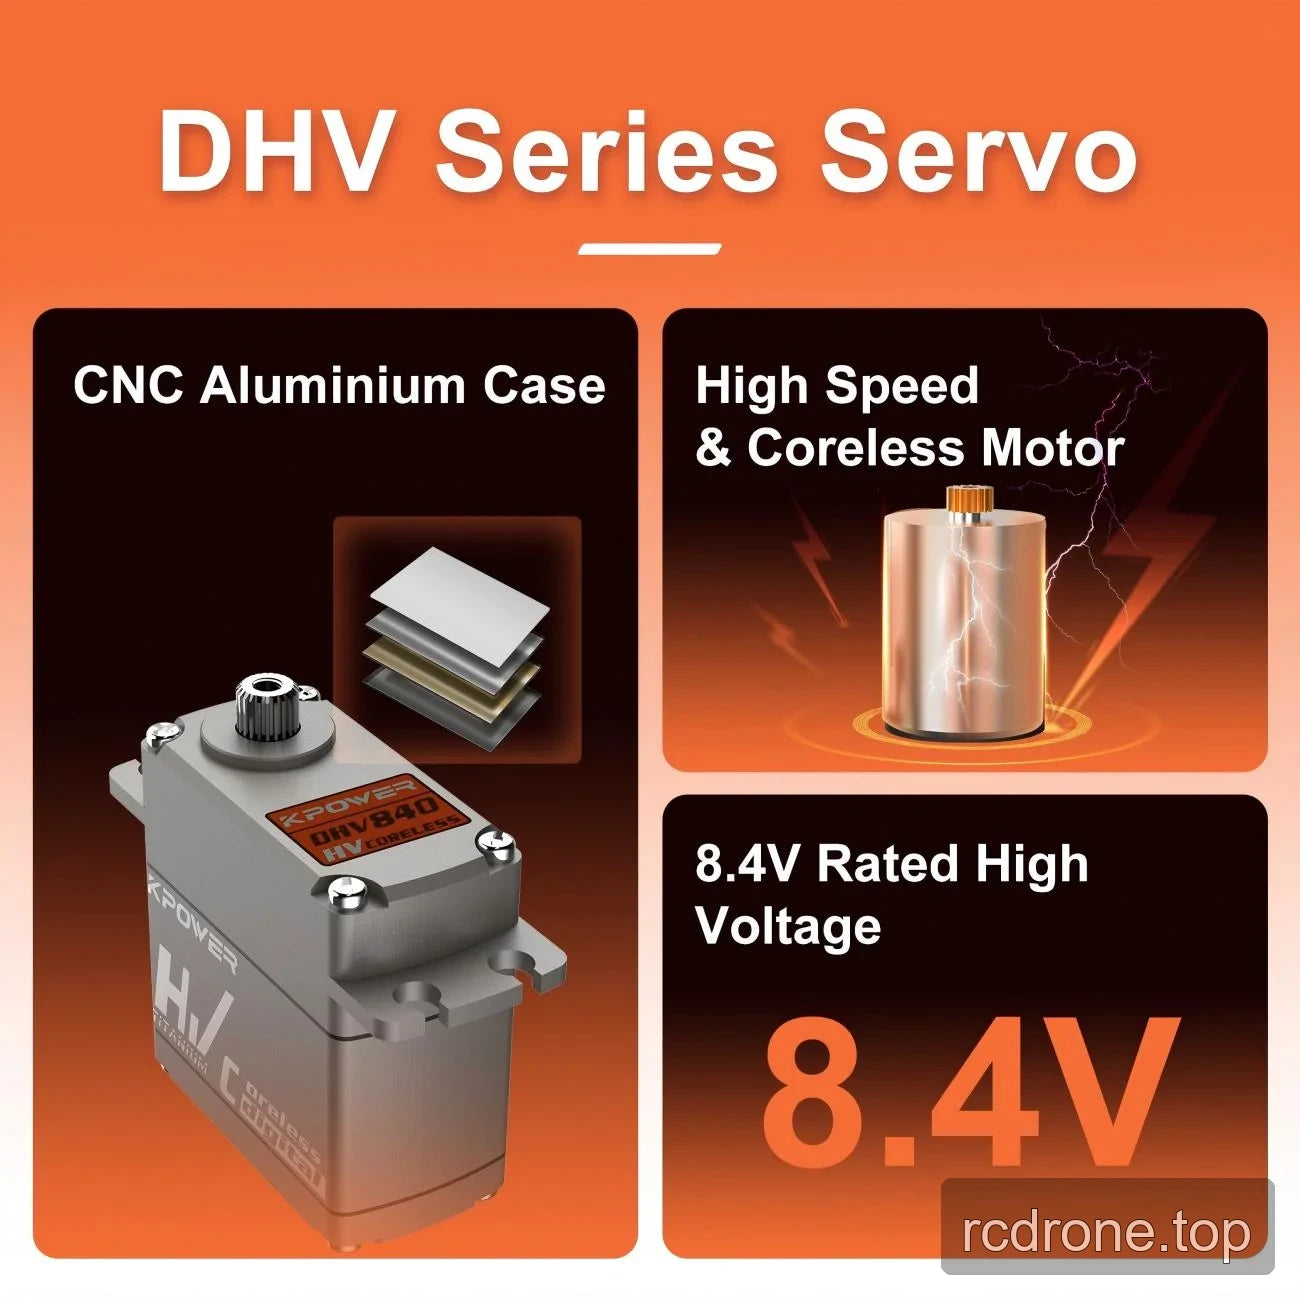
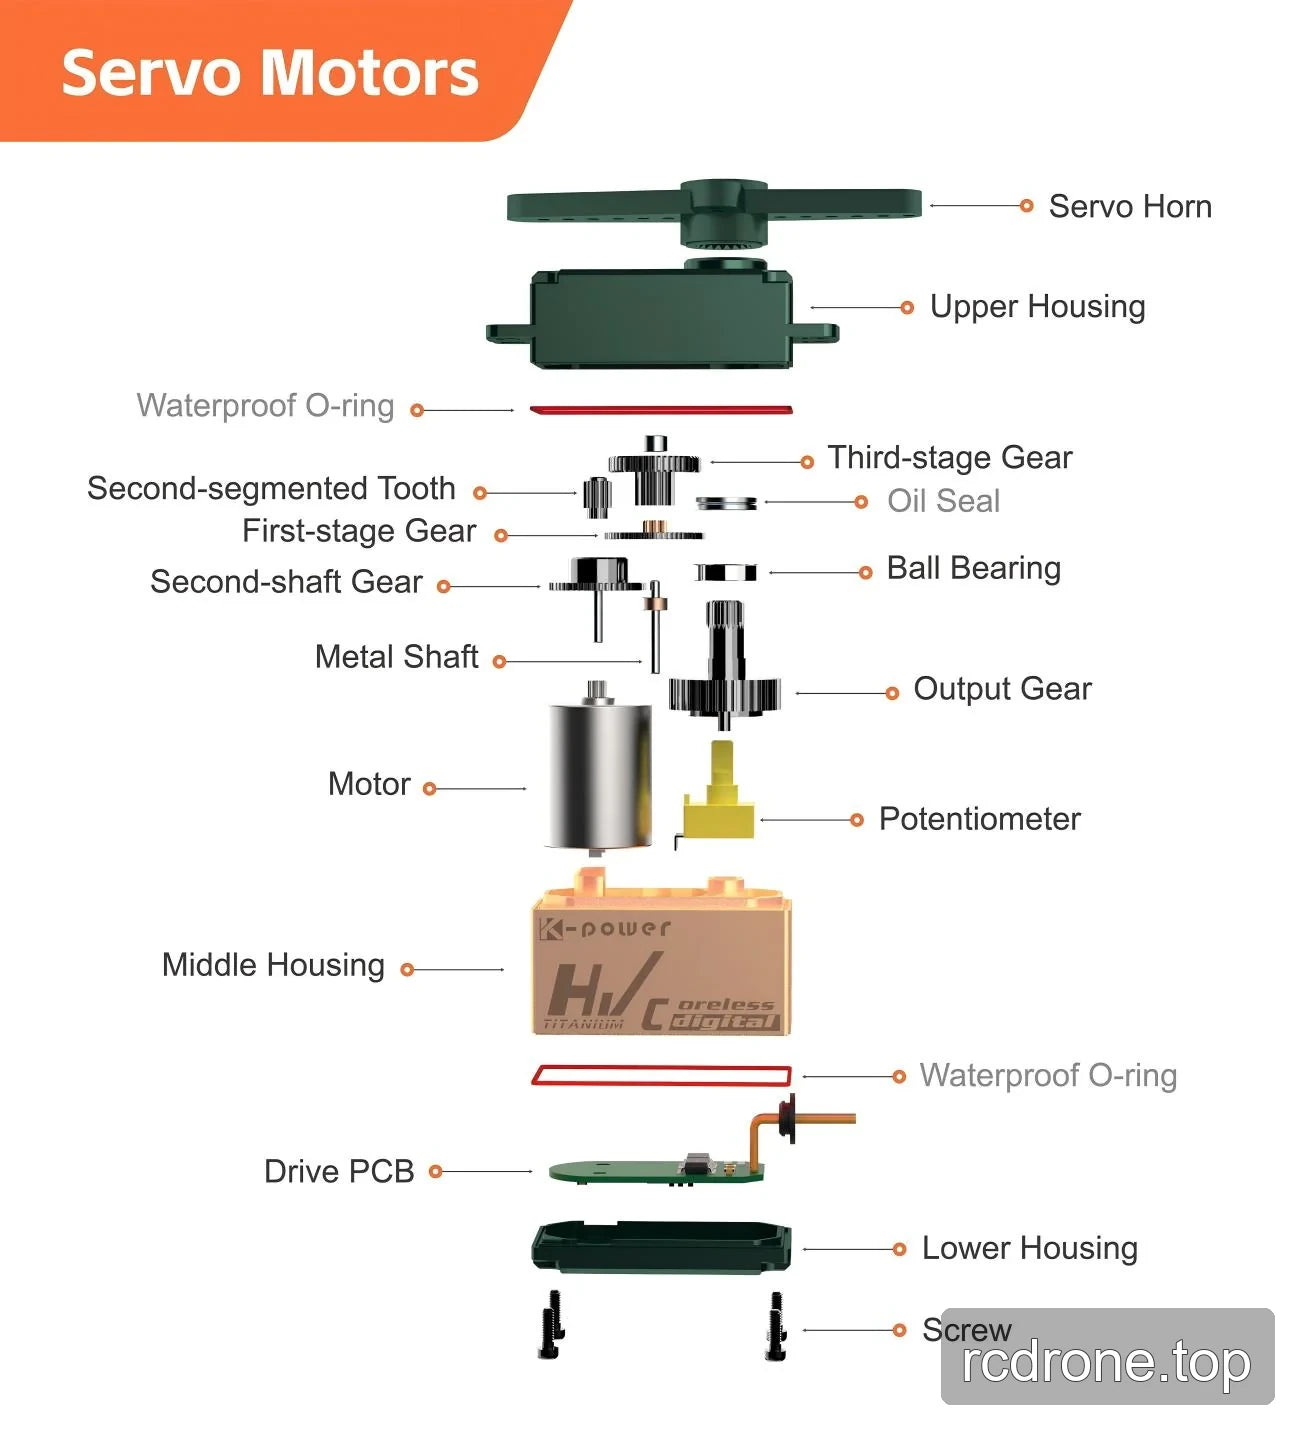
Il Kpower DHV825 è un servo motore coreless digitale per aerei radiocomandati, alianti, droni e bracci robotici. Combina ingranaggi in acciaio ad alta precisione con un involucro in alluminio 7075 e offre interfacce di controllo PWM, TTL e RS485. Il suo movimento di 120° ± 3° e le specifiche di velocità e coppia di stallo specifiche per tensione aiutano gli acquirenti a valutare i requisiti di movimento, mentre le dimensioni di 40 × 20 × 39 mm supportano la pianificazione dell'installazione.
Caratteristiche
- Servo digitale ad alta tensione con motore coreless.
- Ingranaggi in metallo ad alta precisione, specificati come acciaio.
- Involucro in alluminio 7075.
- Interfacce di controllo PWM, TTL e RS485.
- Band di inattività di 3 μs e frequenza di aggiornamento di 50–333 Hz.
Specifiche
| Parametro | Valore |
|---|---|
| Marca | Kpower |
| Modello / versione | DHV825 |
| Tipo di servo | Digitale, alta tensione |
| Designazione del prodotto | 20KG; nessuna unità di coppia-lunghezza o condizione di test specificata per questa designazione |
| Materiale degli ingranaggi | Acciaio |
| Intervallo di segnale | 900–2100 μs |
| Materiale della custodia | Alluminio 7075 |
| Tipo di motore | Coreless |
| Interfacce di controllo | PWM, TTL, RS485 |
| Temperatura di funzionamento | −10 °C a +50 °C |
| Dead band | 3 μs |
| Angolo di movimento | 120° ± 3° |
| Frequenza di aggiornamento | 50–333 Hz |
| Tensione di funzionamento minima | 4.8 V |
| Dimensioni | 40 × 20 × 39 mm |
| Peso | 72 g ± 1 g |
| Sezione del filo e isolamento | 22 AWG, PVC |
Prestazioni in base alla tensione di alimentazione
| Parametro | A 6.0 V | A 7.4 V |
|---|---|---|
| Velocità a vuoto | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Momento torcentale di stallo | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Corrente a vuoto | 700 ± 30 mA | 850 ± 30 mA |
| Corrente di stallo | 3000 ± 40 mA | 3500 ± 50 mA |
Applicazioni
- Aeroplano RC e controllo del deltaplano: Collegamenti di controllo della posizione attraverso 120° ± 3° di corsa, utilizzando i valori di velocità a vuoto specifici per tensione per valutare il timing del movimento.
- Attuazione del meccanismo del drone: Fornire movimento angolare controllato per meccanismi a bordo dove le dimensioni del servo, la corsa e l'interfaccia di controllo soddisfano i requisiti di installazione.
- Posizionamento del collegamento del braccio robotico: Utilizzare la corsa specificata, 3 μs di banda morta e i valori di coppia di stallo specifici per tensione per valutare il posizionamento e i requisiti di carico di un collegamento.
Documenti
- Disegno Kpower DHV825 — Disegno (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Manuale OCS D9501 di OCServo — Manuale Ocservo Ocs D 9501 (PDF)
- Disegno OCS 351CAN di OCServo — Disegno Ocservo Ocs 351 Can (PDF)
Dettagli Visivi
Caratteristiche e Design


Esempi di applicazione


Dettagli aggiuntivi sul prodotto


Interfacce e Connessioni


