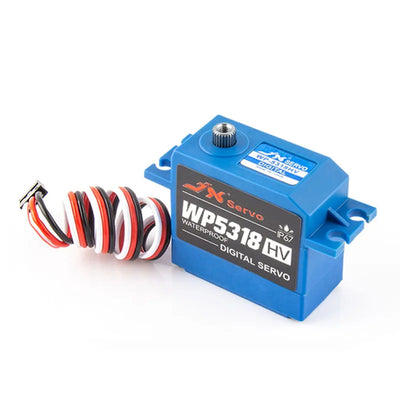
Kpower DM090W Servo Motore PWM, IP67 Impermeabile con Ingranaggi in Metallo per Modelli RC
Kpower DM090W Servo Motore PWM, IP67 Impermeabile con Ingranaggi in Metallo per Modelli RC
Kpower
Prezzo normale
$35.00 USD
Prezzo normale
Prezzo di vendita
$35.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
Il Kpower DM090W è un motore servo PWM per modelli RC e meccanismi a controllo di posizione in attrezzature esposte all'acqua. Combina ingranaggi in metallo, un sensore di posizione a potenziometro e un involucro in plastica con grado di protezione IP67. A 6 V, fornisce una coppia di stallo di 10,5 kg·cm e una velocità a vuoto di 0,08 s/60°. La sua gamma di funzionamento di 4,8–8,4 V e le dimensioni di 40,7 × 19,8 × 37,7 mm supportano la pianificazione dell'integrazione elettrica e meccanica.
Caratteristiche
- Trasmissione a ingranaggi in metallo azionata da un motore DC a spazzole.
- Controllo PWM con feedback di posizione a potenziometro e una frequenza di lavoro di 50–333 Hz.
- Involucro in plastica con grado di protezione IP67 con due cuscinetti a sfera (2BB).
- 25T, spline del corno Ø6 mm; l'albero di uscita ha un foro filettato centrale.
- Supporti di montaggio con fessure per fissare il servo a una struttura di montaggio.
- Gamma dell'angolo di movimento di 120°/180°, personalizzabile.
Specifiche
| Parametro | DM090W |
|---|---|
| Coppia di stallo | 10.5 kg·cm a 6 V |
| Coppia nominale | 2.5 kg |
| Velocità a vuoto | 0.08 s/60° a 6 V |
| Peso | 60 g |
| Dimensioni | 40.7 × 19.8 × 37.7 mm |
| Intervallo angolare di movimento | 120°/180° (personalizzabile) |
| Tensione di funzionamento | 4.8–8.4 V |
| Ingranaggio a cremagliera | 25T, Ø6 mm |
| Materiale dell'ingranaggio | Metallo |
| Motore | DC spazzolato |
| Protocollo | PWM |
| Corrente a vuoto | 1800 mA |
| Sensore di posizione | Potenziometro |
| Materiale della custodia | Plastica |
| Cuscinetti a sfera | 2BB |
| Frequenza di lavoro | 50–333 Hz |
| Temperatura di esercizio | −10 a 50 °C |
| Classe di protezione | IP67 |
| Dettagli di uscita e montaggio | Albero di uscita con scanalatura e foro centrale filettato; linguette di montaggio slot |
Applicazioni
- Modelli RC: attivare i collegamenti di posizionamento utilizzando il controllo PWM, con 0.08 s/60° movimento a vuoto a 6 V.
- Droni subacquei e robot subacquei: meccanismi di posizionamento in assemblaggi esposti all'acqua utilizzando l'involucro con classificazione IP67. La classificazione IP non stabilisce una profondità o una durata di immersione continua.
- Surfboard elettriche: attivano meccanismi di posizionamento controllati dove l'involucro con classificazione IP67 è rilevante per l'esposizione all'acqua.
- Robot per la pulizia dei pavimenti e bidet intelligenti: muovono meccanismi di posizionamento utilizzando feedback da potenziometro e un involucro resistente all'acqua.
- Macchine per acqua frizzante: azionano meccanismi di posizione controllata con ingresso PWM e ingranaggi in metallo.
- Segnali per auto intelligenti: muovono meccanismi di posizionamento del segnale utilizzando controllo PWM e feedback da potenziometro.
Documenti
- Disegno Kpower DM090W — Disegno (PDF)
- Disegno OCservo OCS D9501 — Disegno Ocservo Ocs D 9501 (PDF)
- Manuale OCServo OCS D9501 — Manuale Ocservo Ocs D 9501 (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Disegno OCServo OCS 351CAN — Disegno Ocservo Ocs 351 Can (PDF)
Video del Prodotto
Dettagli Visivi
Video del Prodotto
Caratteristiche e Design


Specifiche e Prestazioni


Dettagli Aggiuntivi sul Prodotto


Impostazione e Utilizzo


Interfacce e Connessioni

Esempi di Applicazione