Kpower DMC027 Servo Digitale Coreless, Ingranaggi in Titanio, 25T Spline per Modelli RC e Droni
Kpower DMC027 Servo Digitale Coreless, Ingranaggi in Titanio, 25T Spline per Modelli RC e Droni
Kpower
Prezzo normale
$41.00 USD
Prezzo normale
Prezzo di vendita
$41.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
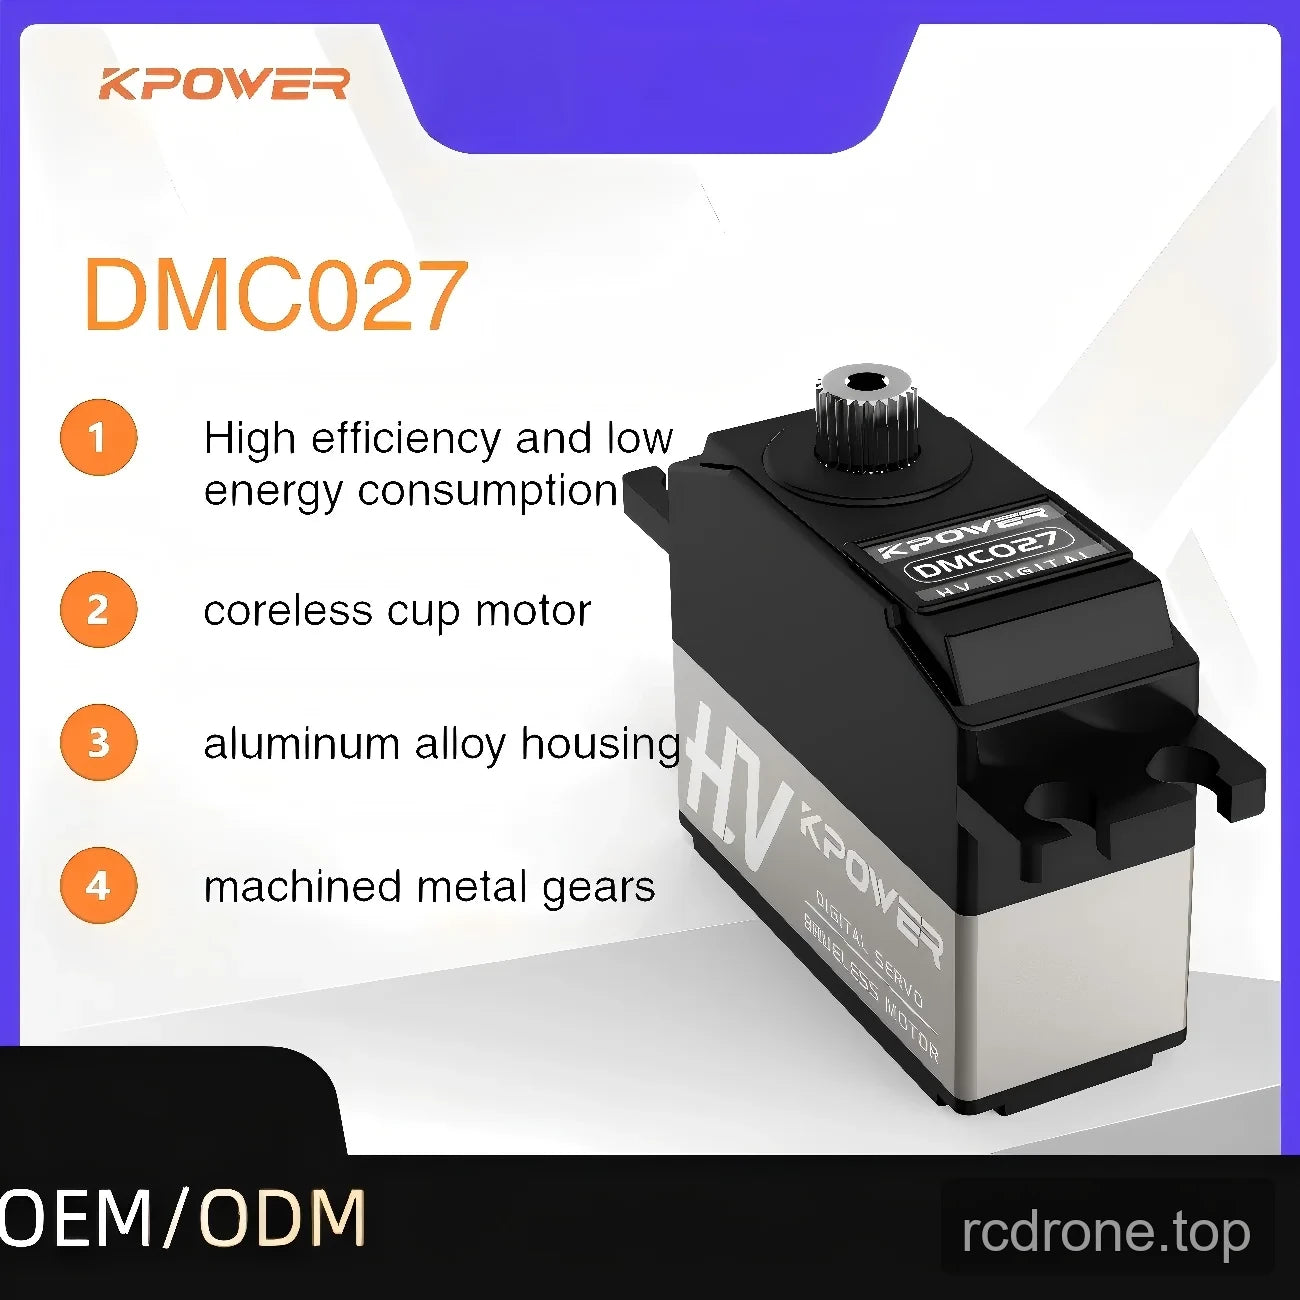
Il Kpower DMC027 è un servo digitale senza nucleo per modelli RC, droni e compiti di attuazione compatti. Combina ingranaggi in titanio, un case centrale in lega di alluminio lavorato CNC e uno spline di uscita 25T. La coppia specificata è di 2,8 kg·cm a 4,8 V e 3,6 kg·cm a 6,0 V, con velocità corrispondenti di 0,06 e 0,05 secondi per 60°, aiutando gli acquirenti a abbinare la risposta e l'uscita al loro meccanismo.
Caratteristiche
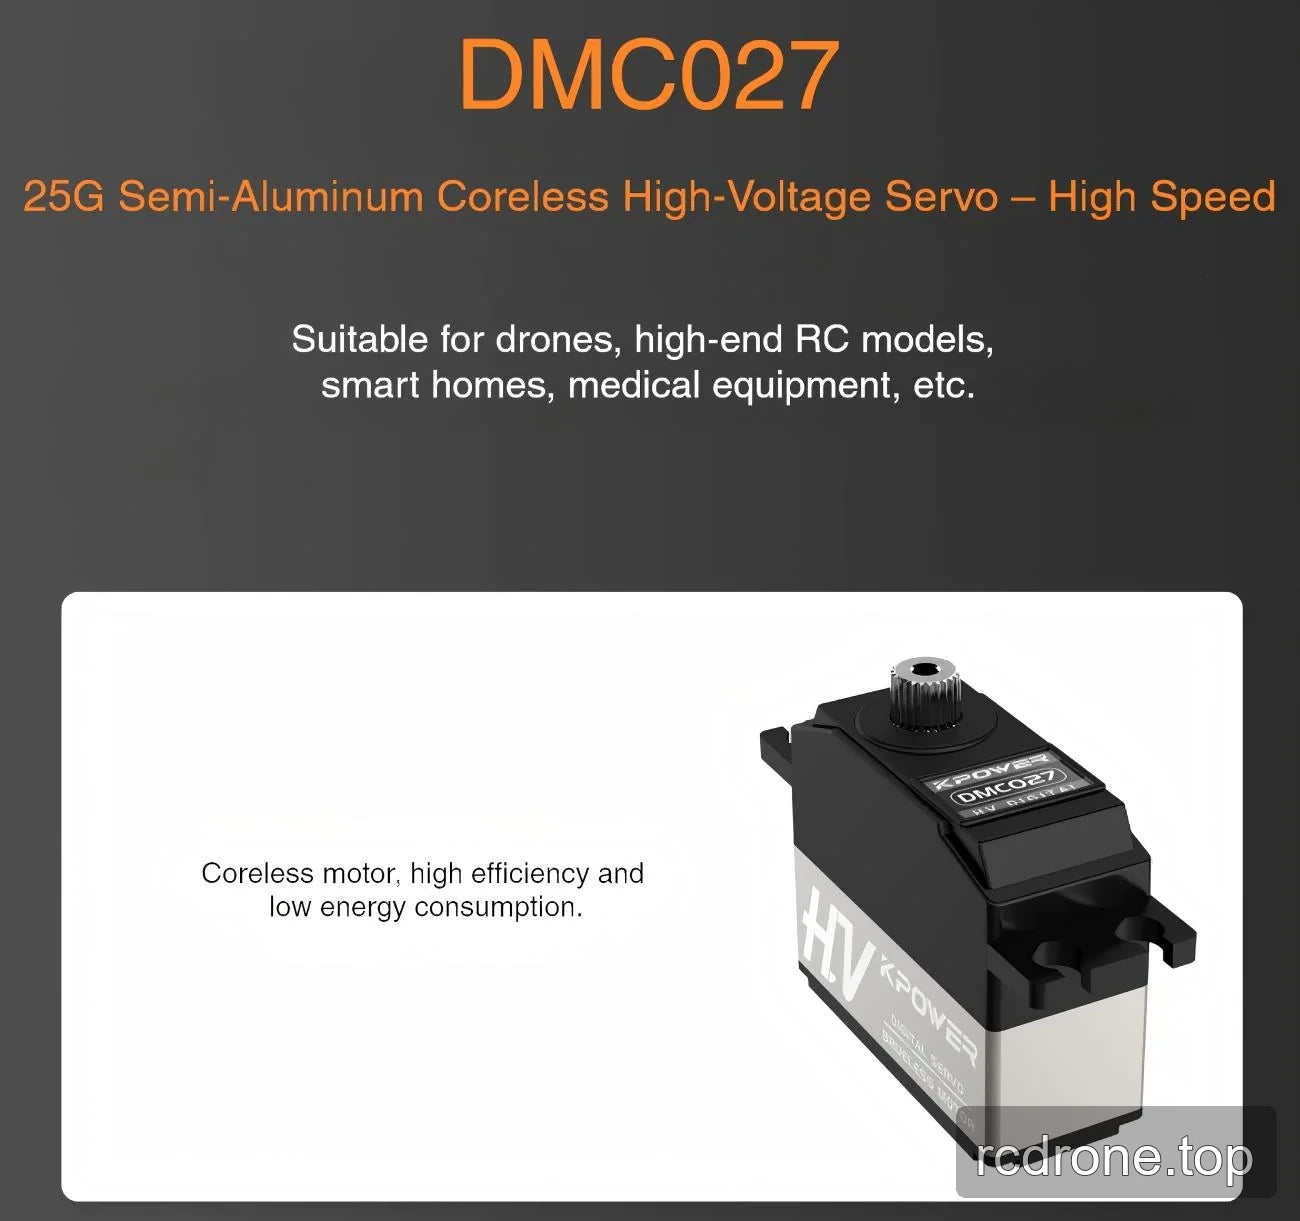
- Motore a cupola senza nucleo con controllo servo digitale.
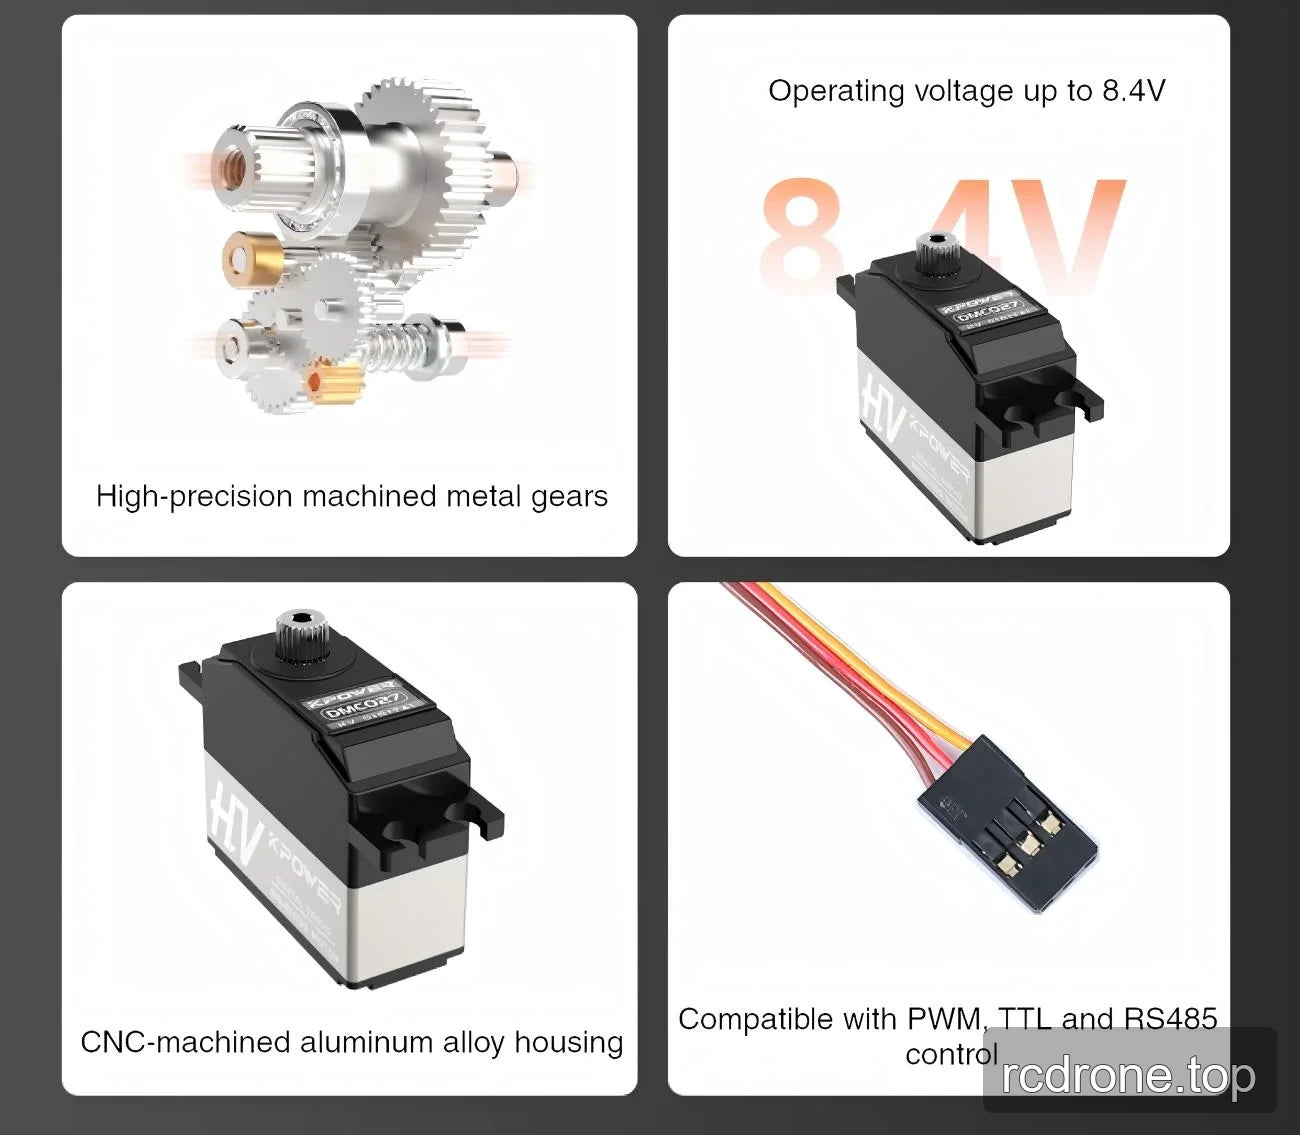
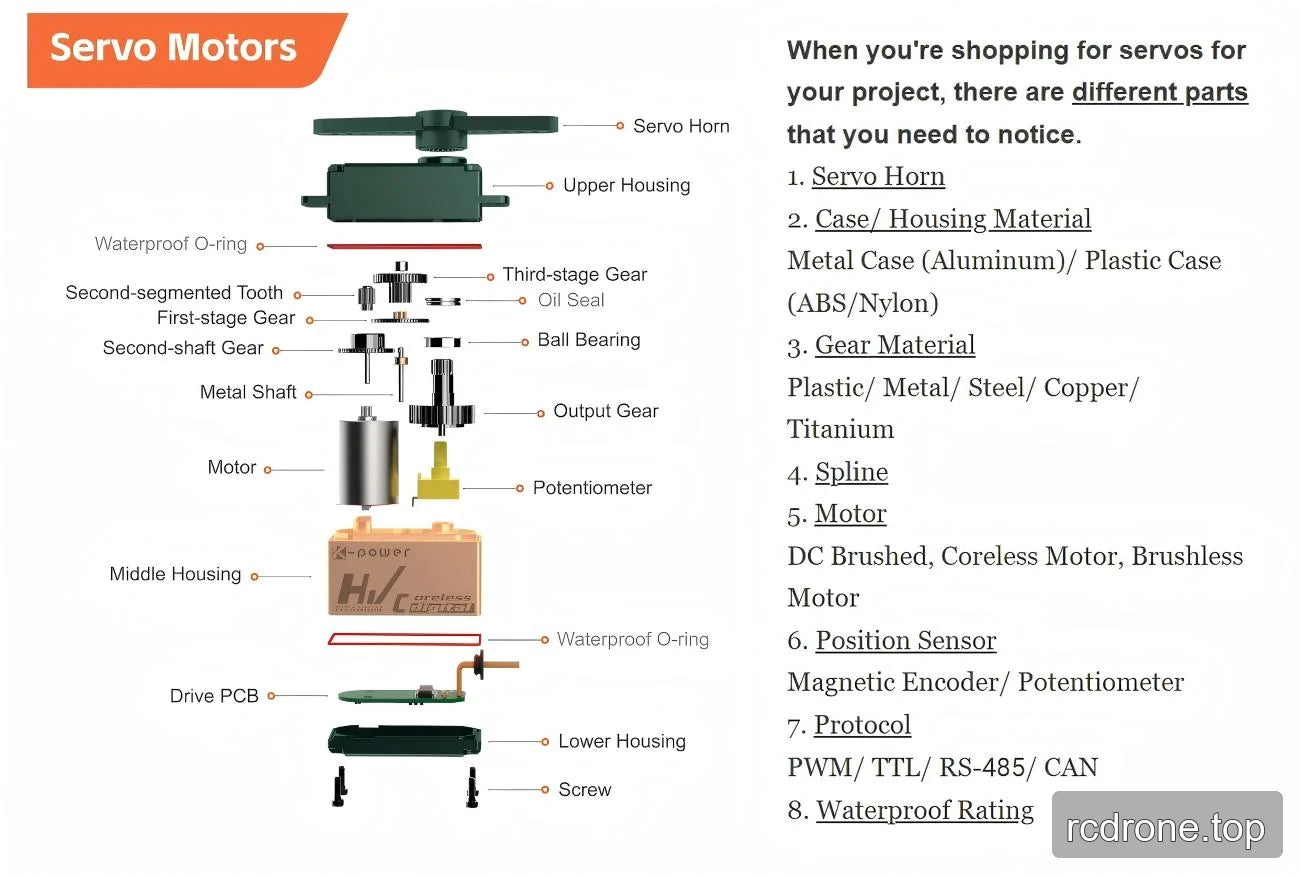
- Costruzione semi-alluminio con un case centrale in lega di alluminio lavorato CNC.
- Ingranaggi in titanio lavorati con precisione e un sistema di cuscinetti 2BB.
- Spline di uscita 25T per connessione meccanica.
- Le interfacce di controllo elencate sono PWM, TTL e RS485.
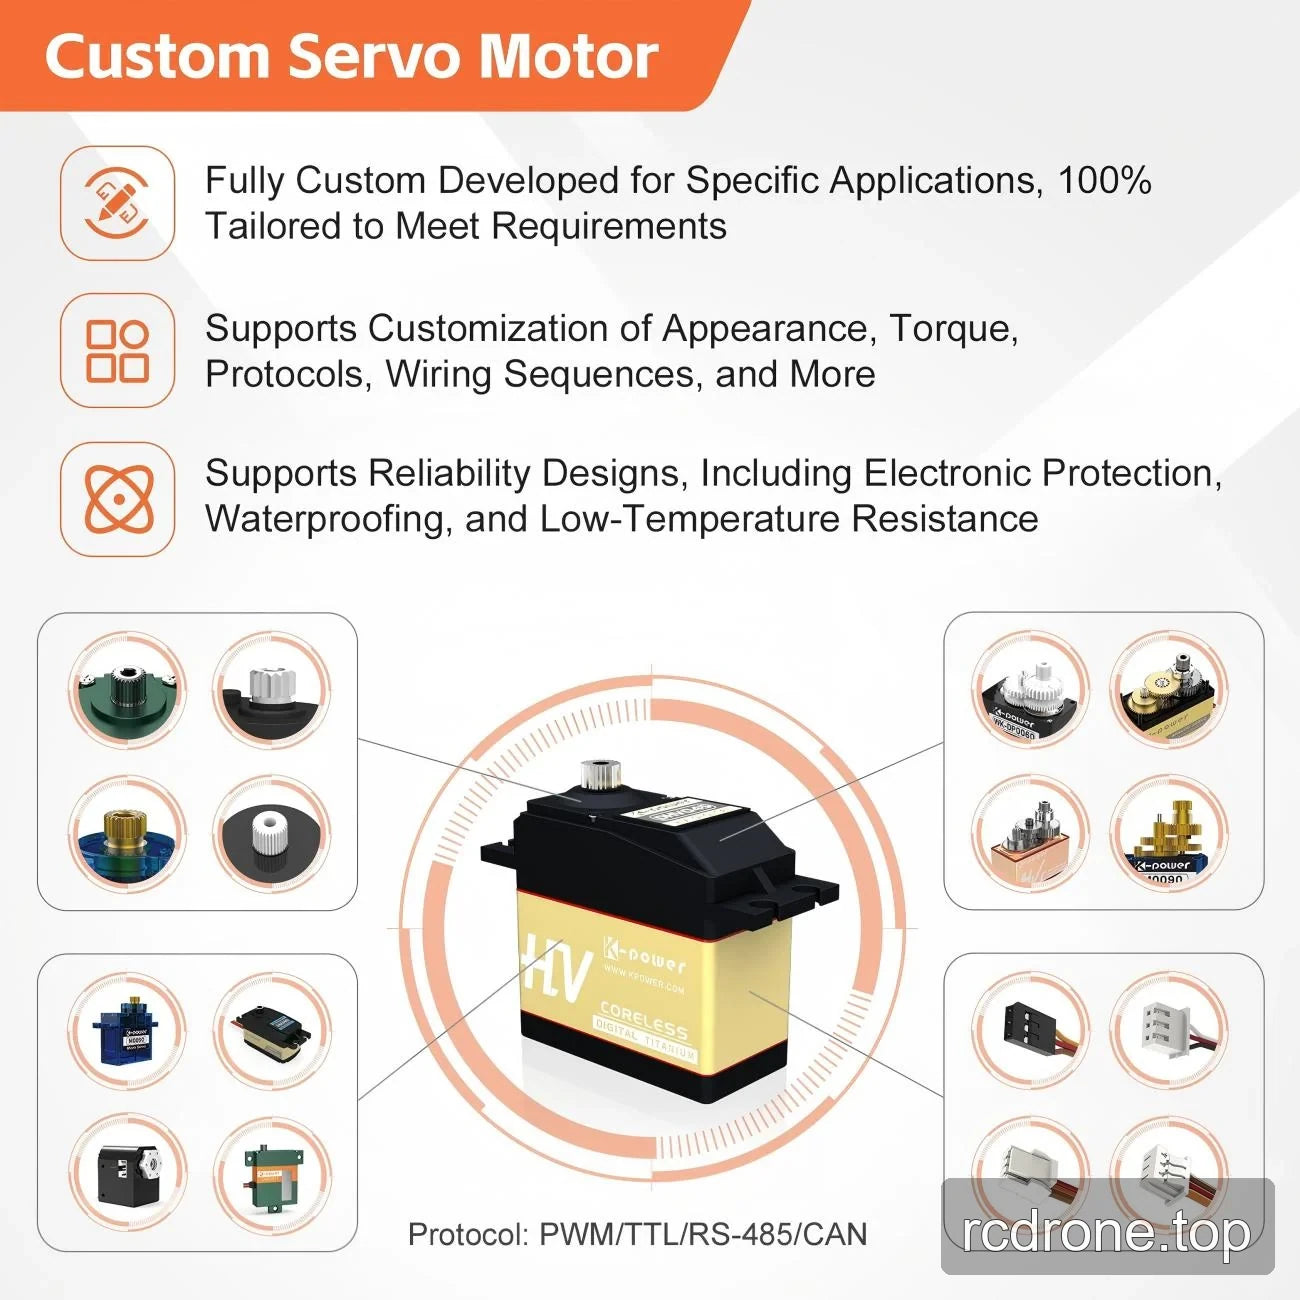
- Le lunghezze dei cavi personalizzati e la personalizzazione OEM sono disponibili.
Specifiche
| Parametro | Specifiche DMC027 |
|---|---|
| Marca | Kpower |
| Modello / tipo | Servo digitale DMC027 |
| Tipo di motore | Motore a cupola senza nucleo |
| Costruzione del case | Semialuminio; case centrale in lega di alluminio lavorato CNC |
| Materiale e costruzione degli ingranaggi | Titanio; ingranaggi in metallo lavorati con precisione |
| Tipo di cuscinetto | 2BB |
| Dimensioni | 36 × 15 × 29 mm / 1.4 × 0.6 × 1.1 in |
| Momento torcentale a 4.8 V | 2.8 kg·cm (39 oz·in) |
| Momento torcentale a 6.0 V | 3.6 kg·cm (50 oz·in) |
| Velocità a 4.8 V | 0.06 s/60° |
| Velocità a 6.0 V | 0.05 s/60° |
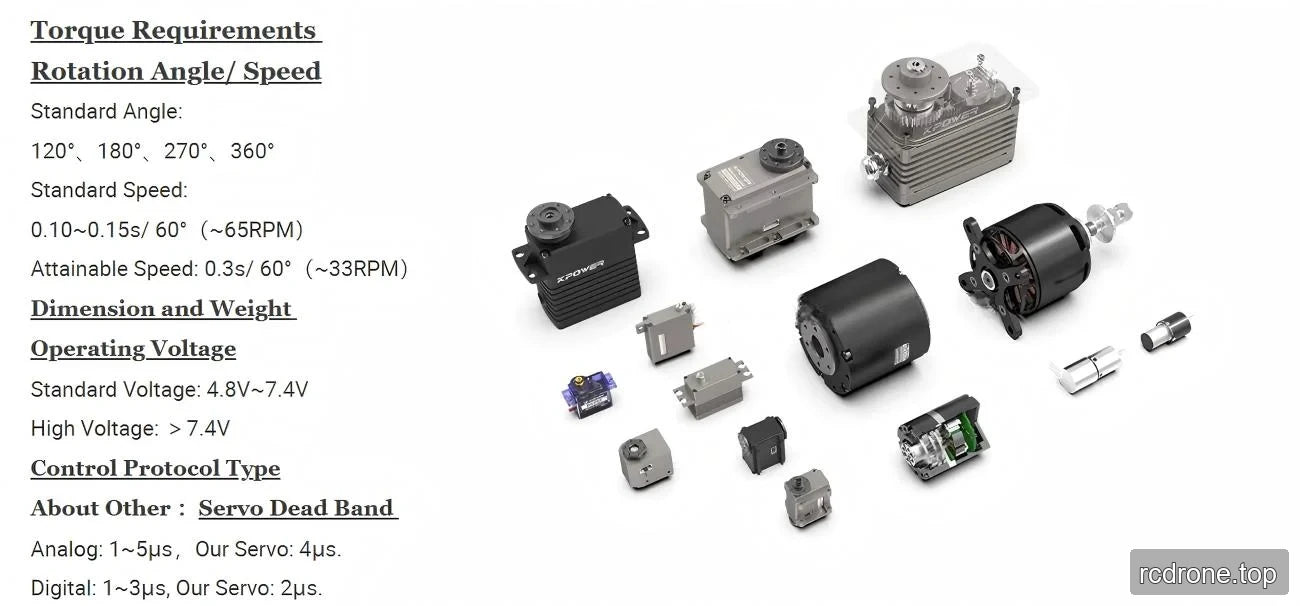
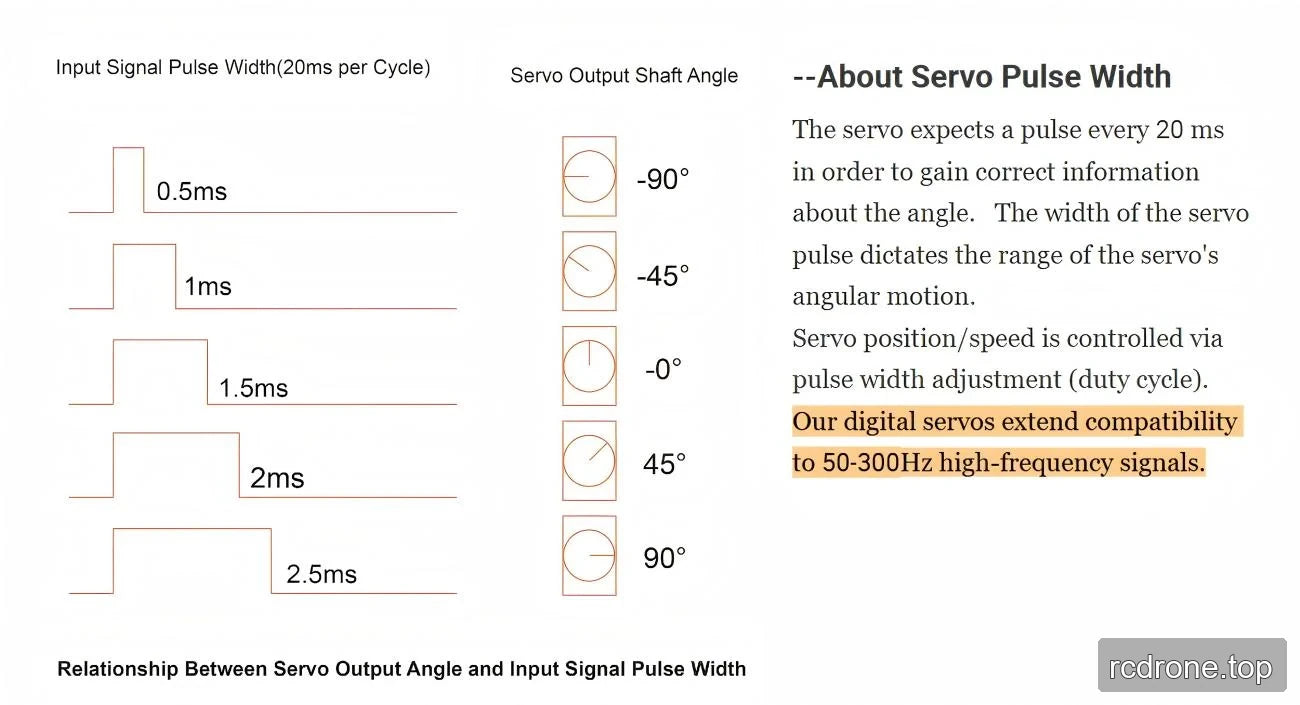
| Larghezza impulso | 900–2100 μs |
| Larghezza dead-band | 2 μs |
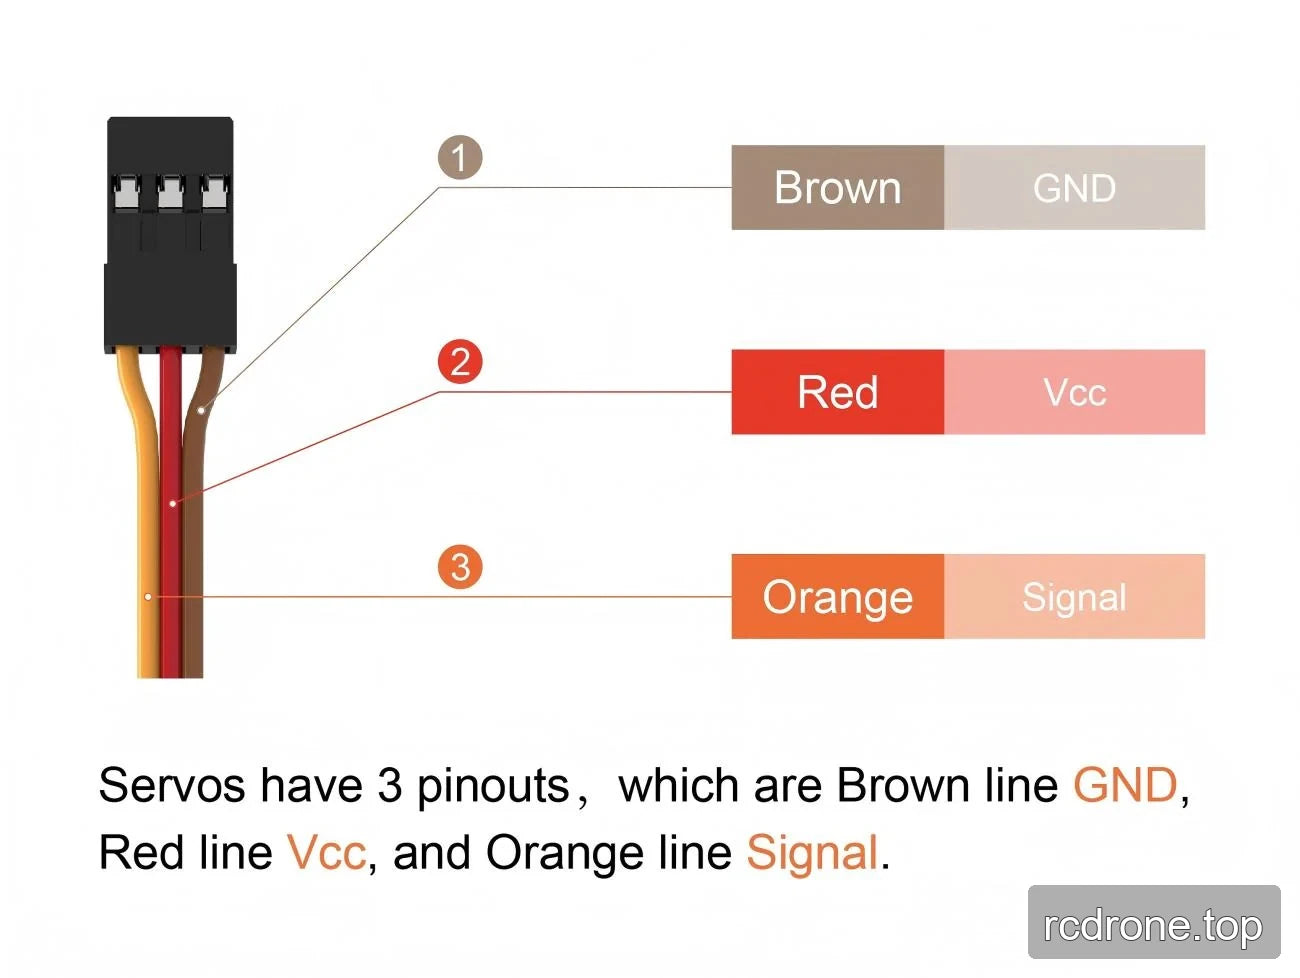
| Tipi di connettori elencati | JR / FT / JST1.5 / JST2.0 / Altro |
| Interfacce di controllo elencate | PWM / TTL / RS485 |
| Temperatura di funzionamento | −20 a 60 °C |
| Spline di uscita | 25T |
| Lunghezza del cavo | Basato sui requisiti del cliente |
| Impermeabile | Sì |
| Certificazione | CE & FCC |
| Servizio di personalizzazione | Personalizzazione e OEM disponibili |
Applicazioni
- Aerei RC, elicotteri e droni: collegamenti di controllo del motore o meccanismi di atterraggio utilizzando il motore senza nucleo e la risposta specificata di 0,06 s/60° a 4,8 V o 0,05 s/60° a 6,0 V.
- Auto RC e barche: attivano la sterzata o altri collegamenti di controllo con uno spline di uscita 25T e un treno di ingranaggi in titanio.
- Robot RC: posizionano meccanismi di movimento compatti con un corpo servo di 36 × 15 × 29 mm e una banda morta di 2 μs.
- Meccanismi per la casa intelligente e attrezzature mediche: forniscono posizionamento servo-driven compatto dove la coppia, la risposta e le dimensioni fisiche specificate si adattano al meccanismo.
Documenti
- Disegno Kpower DMC027 — Disegno (PDF)
- Servo Kpower 3 — Manuale (PDF) — nome file DMC026
- Disegno OCS 351CAN di OCServo — Disegno Ocservo Ocs 351 Can (PDF)
Dettagli Visivi
Video del Prodotto
Caratteristiche e Design
Specifiche e Prestazioni
Dettagli Aggiuntivi sul Prodotto
Impostazione e Utilizzo

Interfacce e Connessioni
Esempi di Applicazione