Kpower DMC150 Servo Digitale Coreless, 40 × 20 × 40 mm, per Modelli RC e Robot
Kpower DMC150 Servo Digitale Coreless, 40 × 20 × 40 mm, per Modelli RC e Robot
Kpower
Prezzo normale
$79.00 USD
Prezzo normale
Prezzo di vendita
$79.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
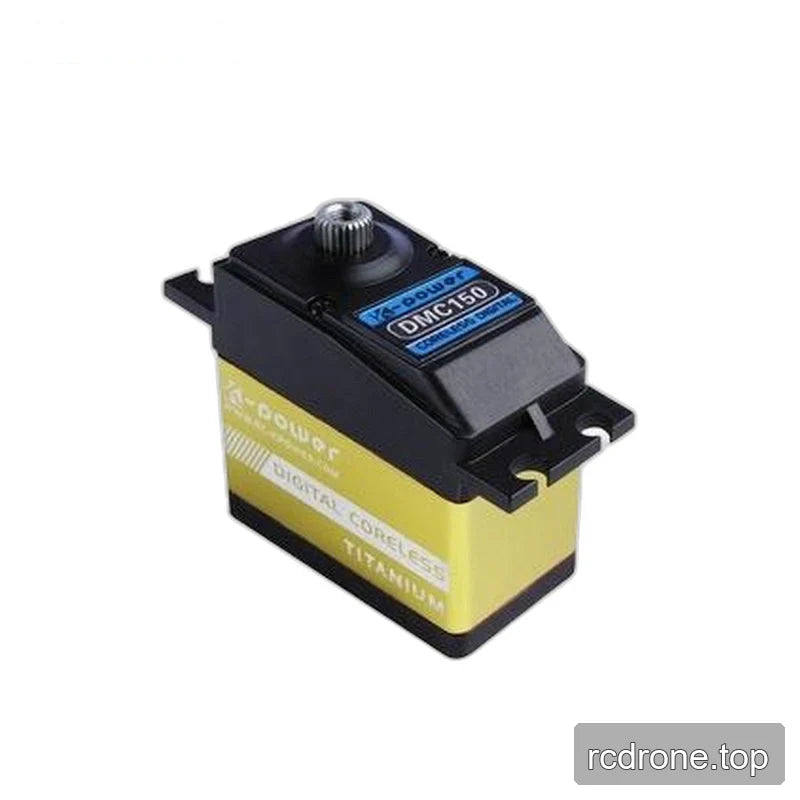
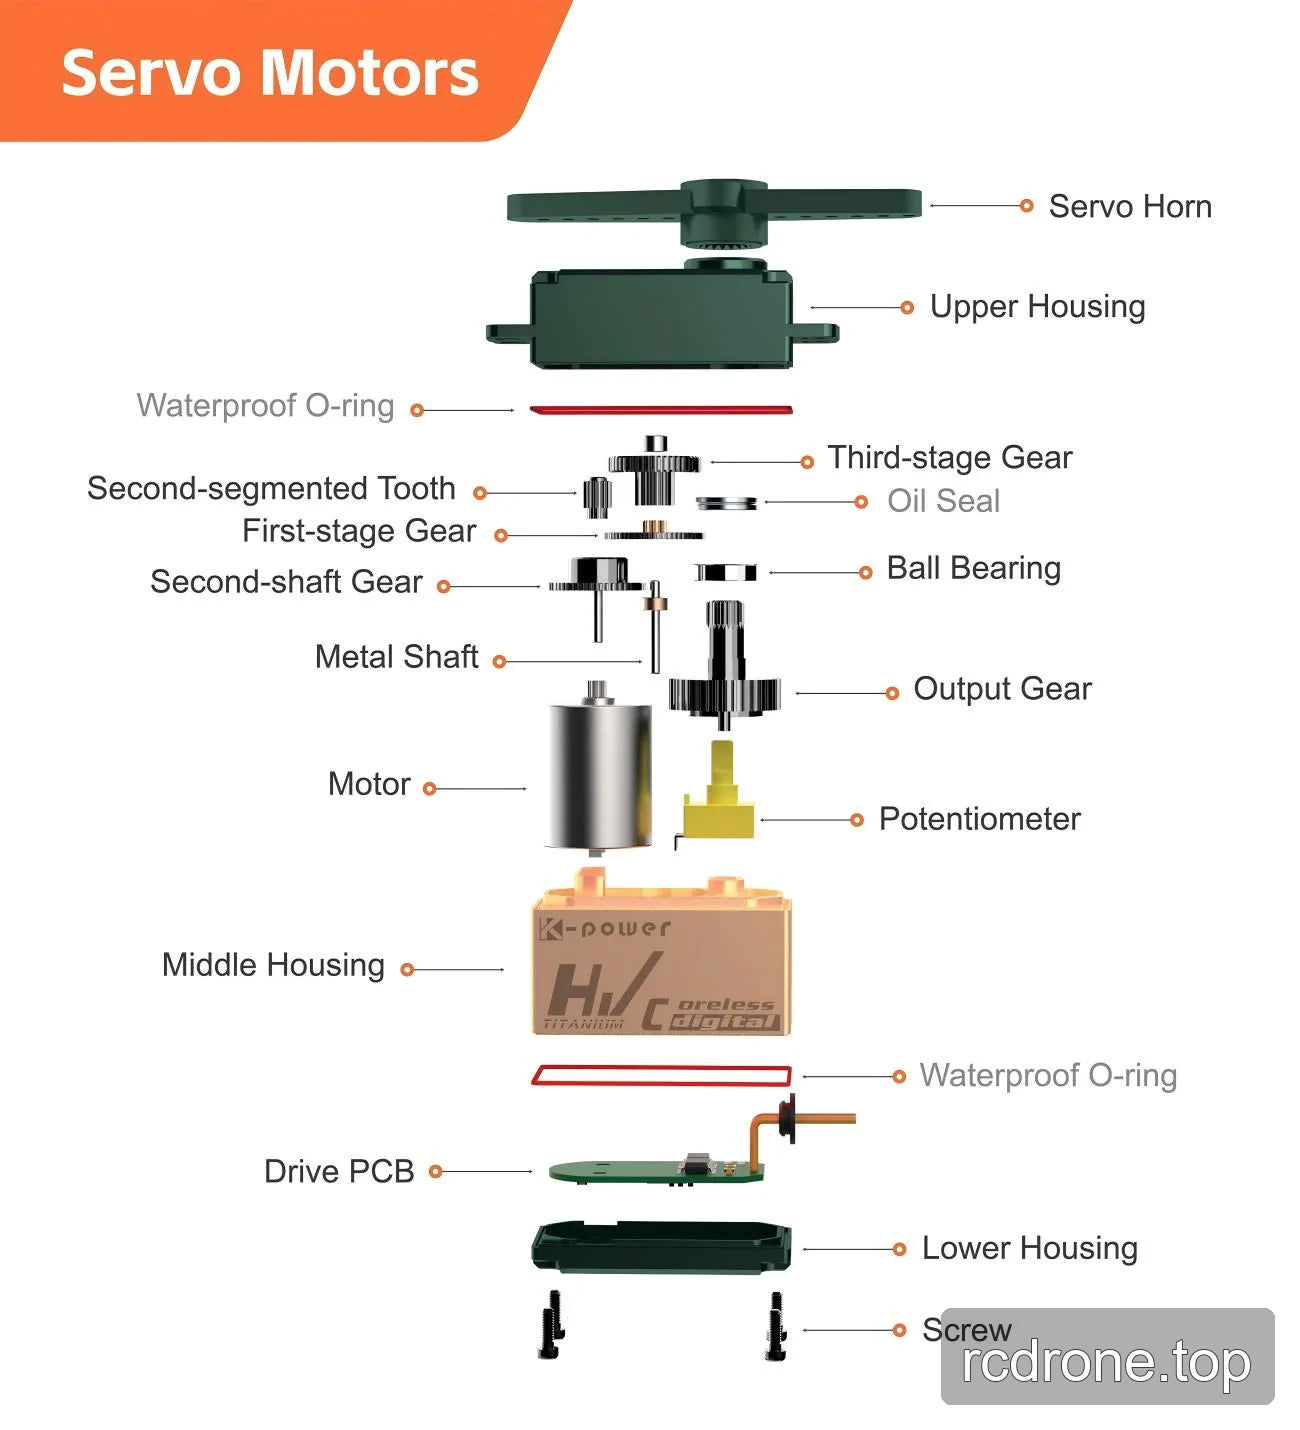
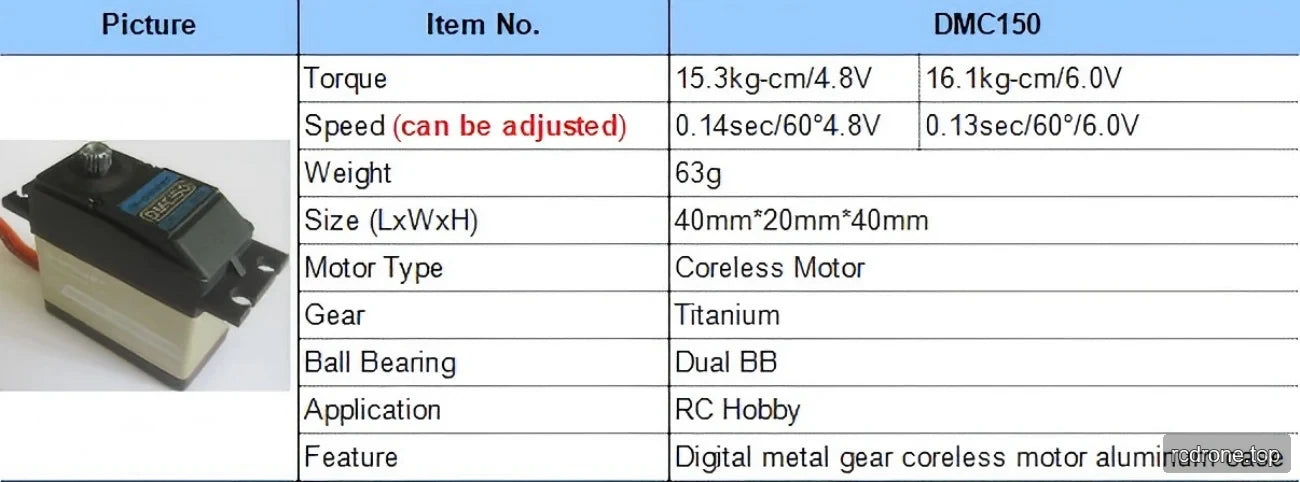
Il Kpower DMC150 è un servo motore digitale senza nucleo per auto RC, barche, aerei ad ala fissa e robot. Il suo involucro di 40 × 20 × 40 mm combina un case centrale in alluminio, ingranaggi in metallo e doppi cuscinetti a sfera. La velocità regolabile supporta la messa a punto del movimento, mentre le specifiche di coppia e velocità in base alla tensione aiutano nella selezione. Il DMC150 supporta una tensione di alimentazione fino a 8,4 V.
Caratteristiche
- Servo digitale con motore senza nucleo.
- Ingranaggi in metallo di titanio resistenti all'usura con minimo gioco degli ingranaggi.
- Case centrale in alluminio e doppi cuscinetti a sfera.
- Velocità regolabile per la messa a punto del movimento del servo .
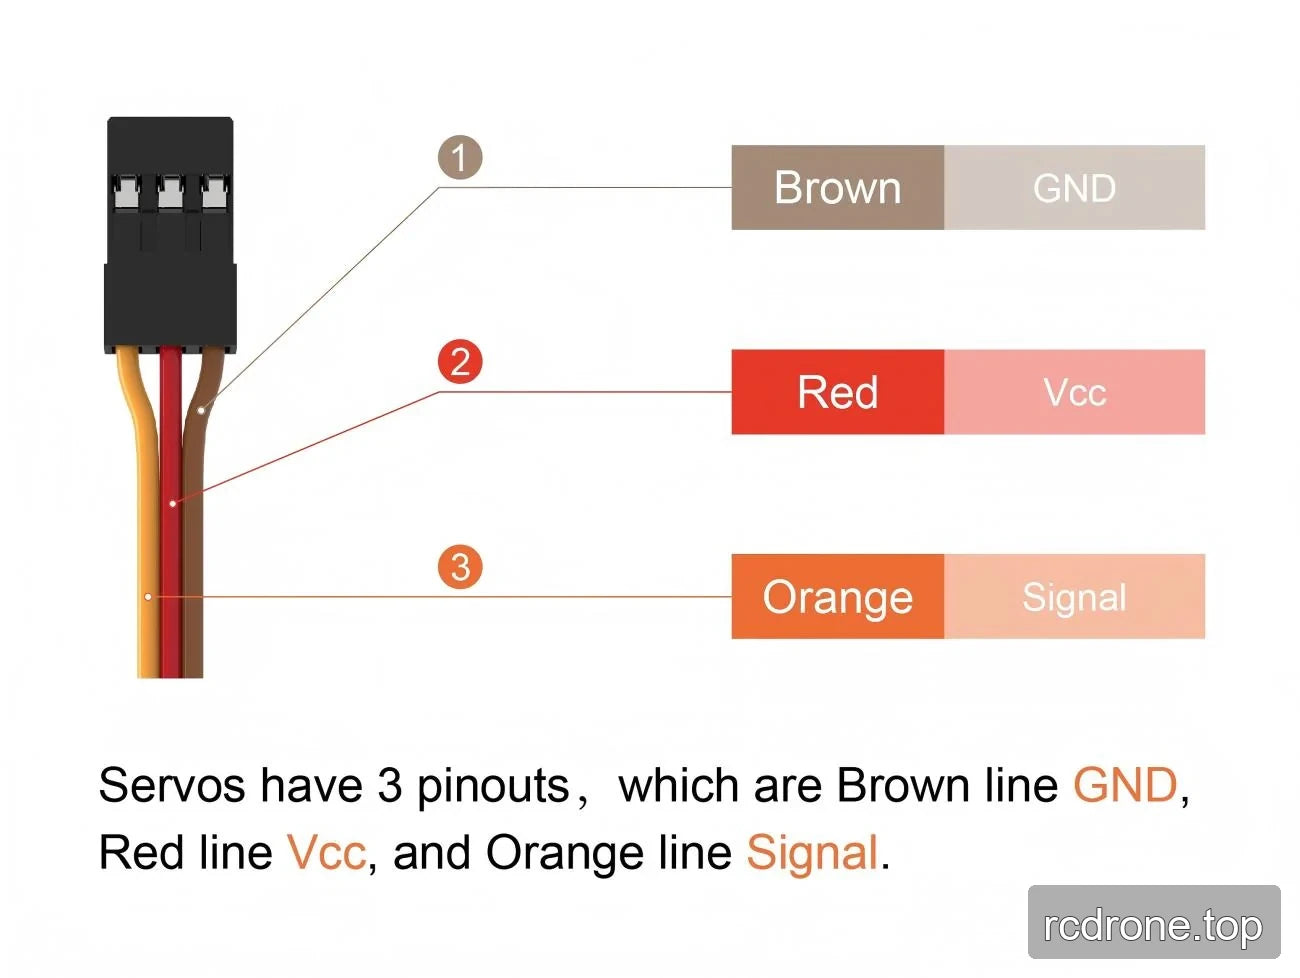
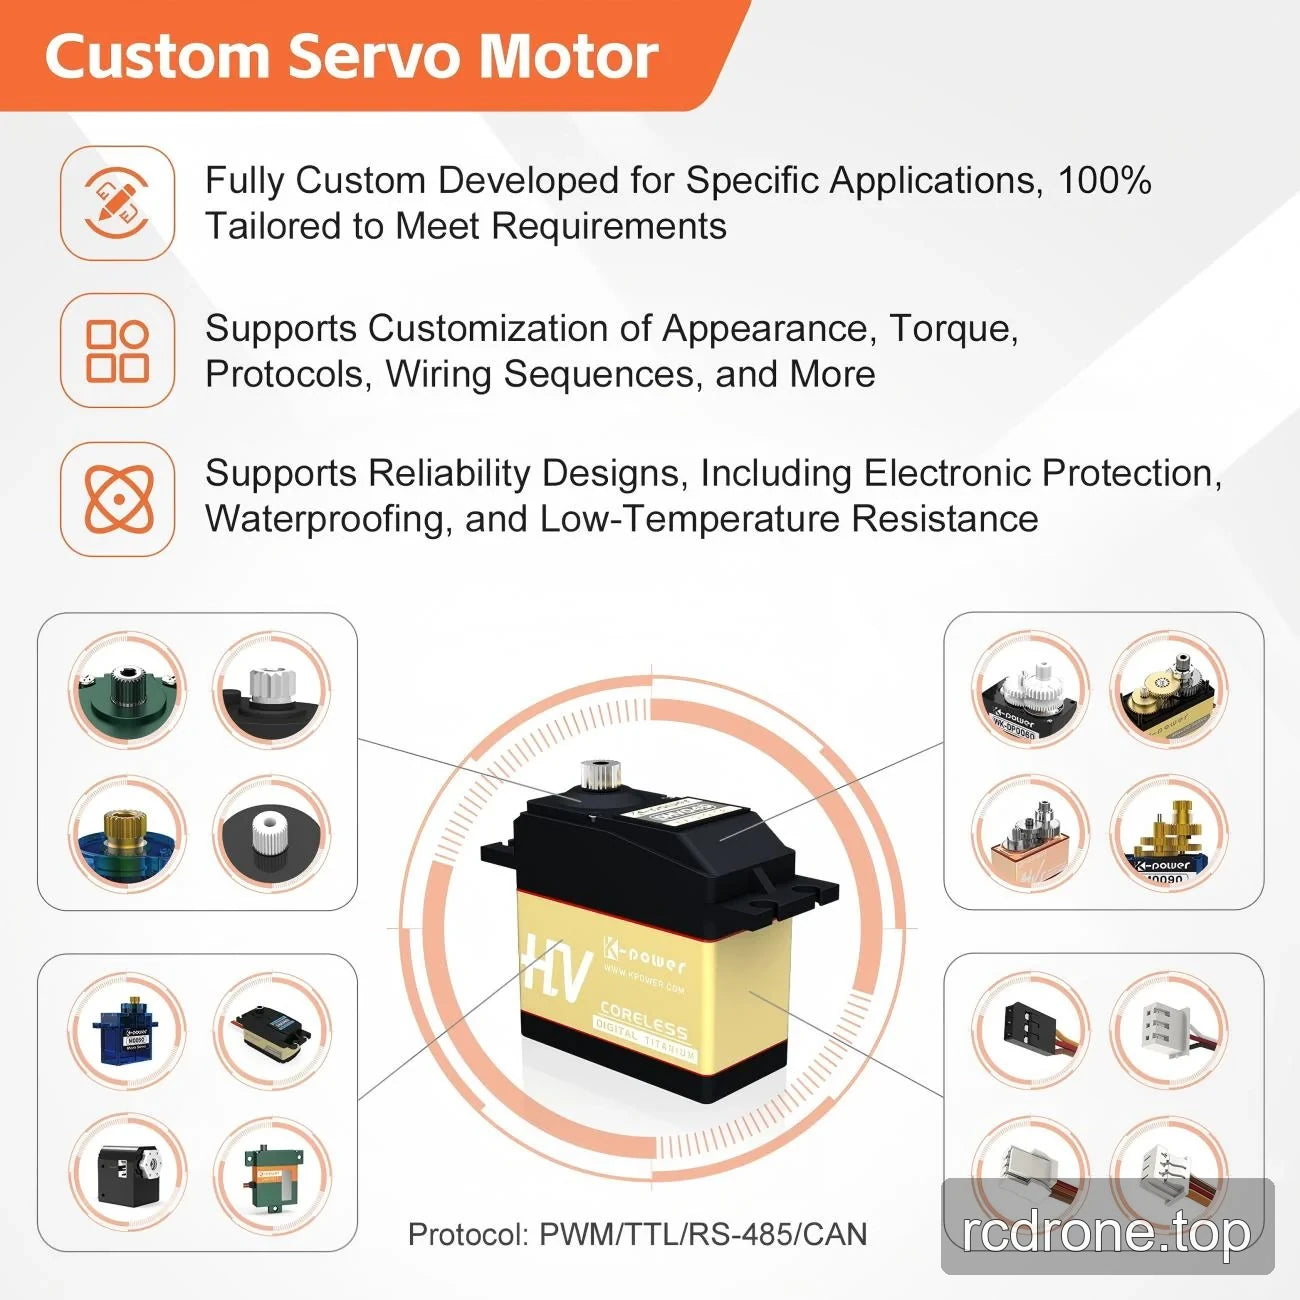
- Supporto per controllo PWM, TTL e RS485.
Specifiche
| Parametro | Specifiche DMC150 |
|---|---|
| Tipo di servo | Digitale |
| Tipo di motore | Coreless |
| Materiale degli ingranaggi | Ingranaggi in metallo di titanio |
| Materiale della custodia | Custodia centrale in alluminio 7075 |
| Cuscinetti | Cuscinetti a sfera doppi |
| Dimensioni (L × P × A) | 40 × 20 × 40 mm |
| Peso | 63 g |
| Massima tensione di alimentazione supportata | 8.4 V |
| Interfacce di controllo | PWM, TTL, RS485 |
| Intervallo del segnale | 900–2100 μs |
| Zona morta | 5 μs |
| Angolo di movimento | 120° ± 3° |
| Frequenza di aggiornamento | 50–333 Hz |
| Temperatura di funzionamento | −10 °C a +50 °C |
| Specifiche del cavo | 22 AWG PVC |
| Regolazione della velocità | Regolabile |
Prestazioni dipendenti dalla tensione
| Parametro | A 4.8 V | A 6.0 V |
|---|---|---|
| Torque | 15.3 kg·cm | 16.1 kg·cm |
| Velocità | 0.14 s/60° | 0.13 s/60° |
| Corrente a vuoto | 550 ± 30 mA | 650 ± 30 mA |
| Corrente di stallo | 2100 ± 40 mA | 2500 ± 50 mA |
Applicazioni
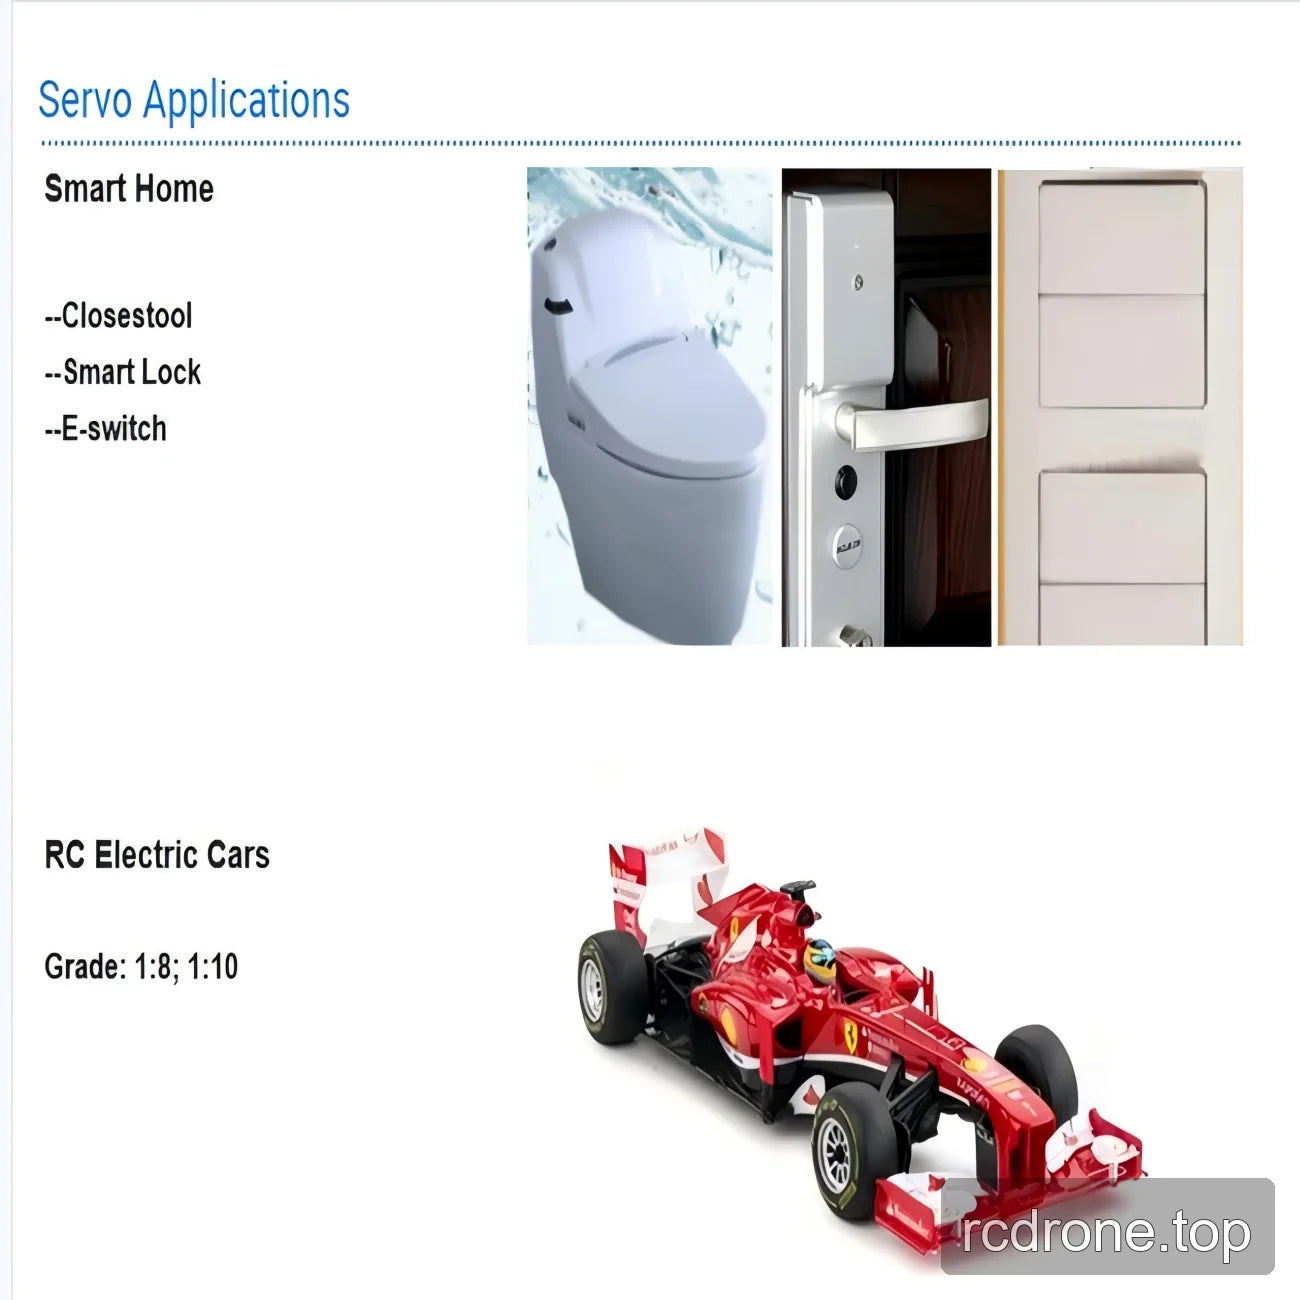
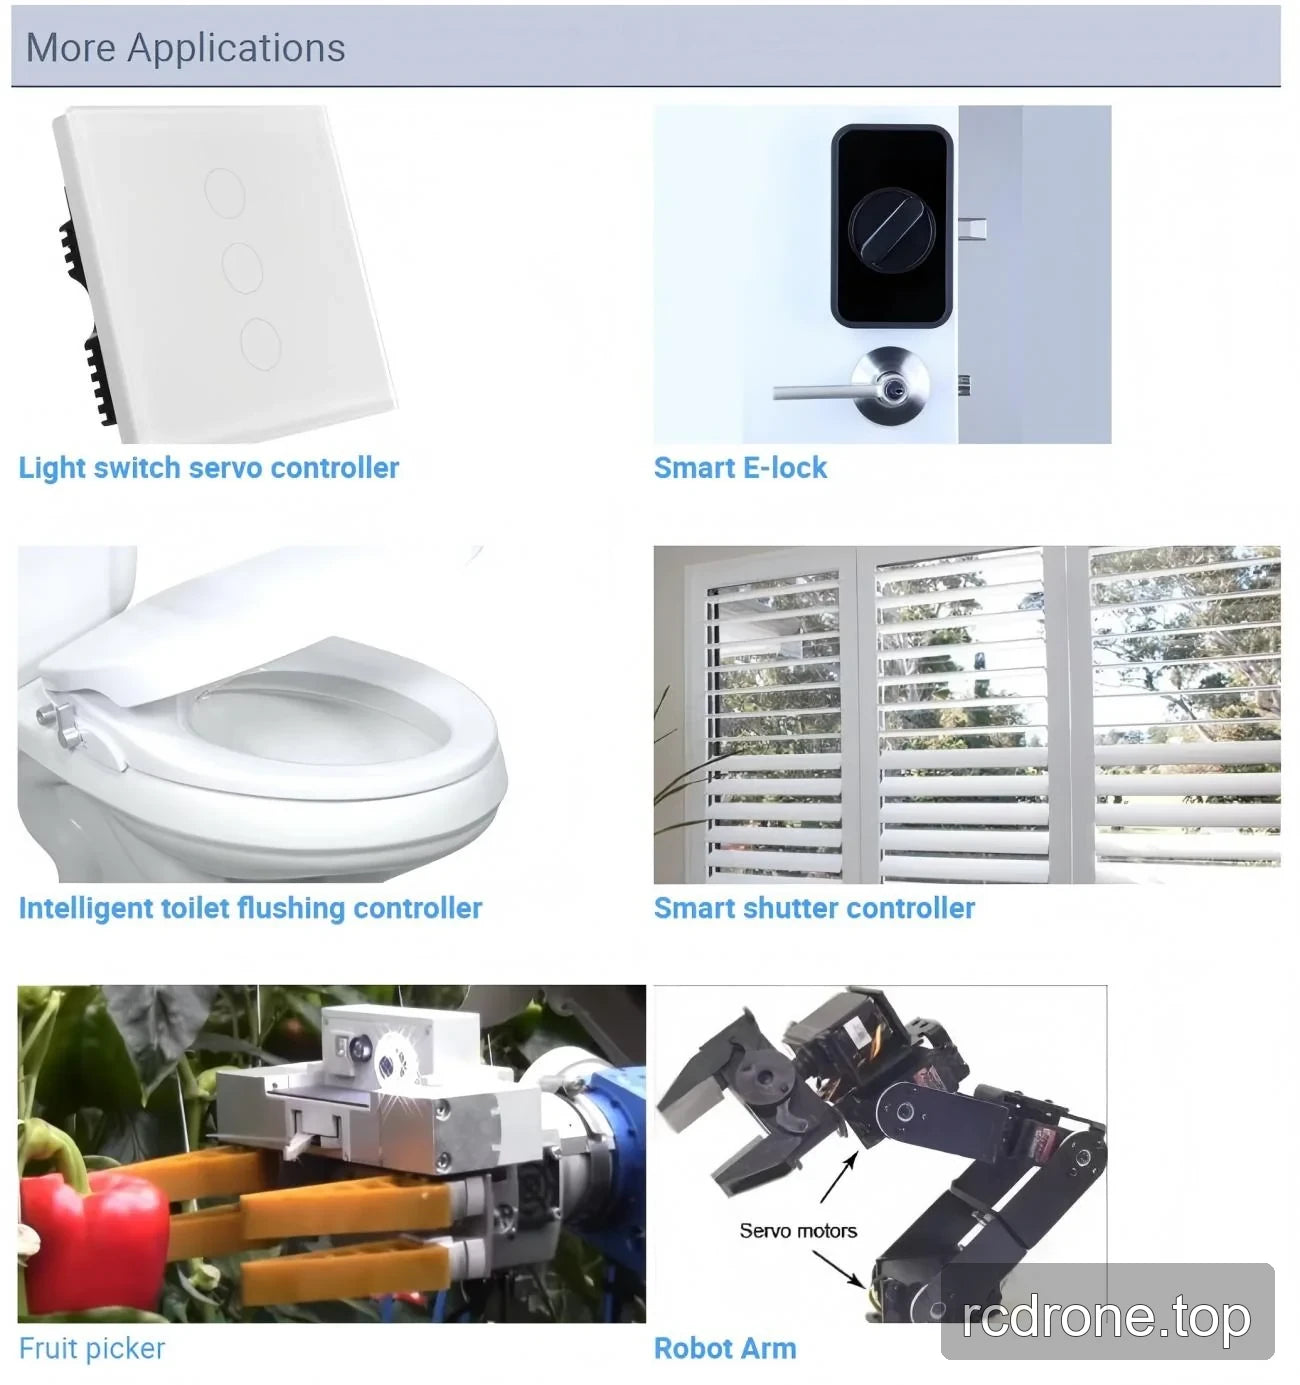
- Controllo dello sterzo dell'auto RC: utilizza la velocità del servo regolabile per sintonizzare il movimento dello sterzo per un progetto hobby RC.
- Controllo della barca RC: attiva un collegamento del timone con il servo digitale, selezionando in base ai valori di coppia e velocità specifici per la tensione.
- Controllo degli aerei ad ala fissa: collegamenti delle superfici di controllo del motore dove le dimensioni, il movimento e la coppia del servo soddisfano i requisiti del meccanismo.
- Meccanismi robotici: attivano collegamenti in movimento e regolano la velocità di movimento all'interno dell'intervallo di movimento specificato.
Documenti
- Disegno Kpower DMC150 — Disegno (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Manuale OCS D9501 di OCServo — Manuale Ocservo Ocs D 9501 (PDF)
- Disegno OCS 351CAN di OCServo — Disegno Ocservo Ocs 351 Can (PDF)
Dettagli Visivi
Caratteristiche e Design

Specifiche e Prestazioni
Esempi di Applicazione
Dettagli Aggiuntivi sul Prodotto
Interfacce e Connessioni