


Kpower DMC809 Motore Servo Coreless, 4.8–7.4 V Controllo PWM per Aerei RC e Micro Robot
Kpower DMC809 Motore Servo Coreless, 4.8–7.4 V Controllo PWM per Aerei RC e Micro Robot
Kpower
Prezzo normale
$55.00 USD
Prezzo normale
Prezzo di vendita
$55.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
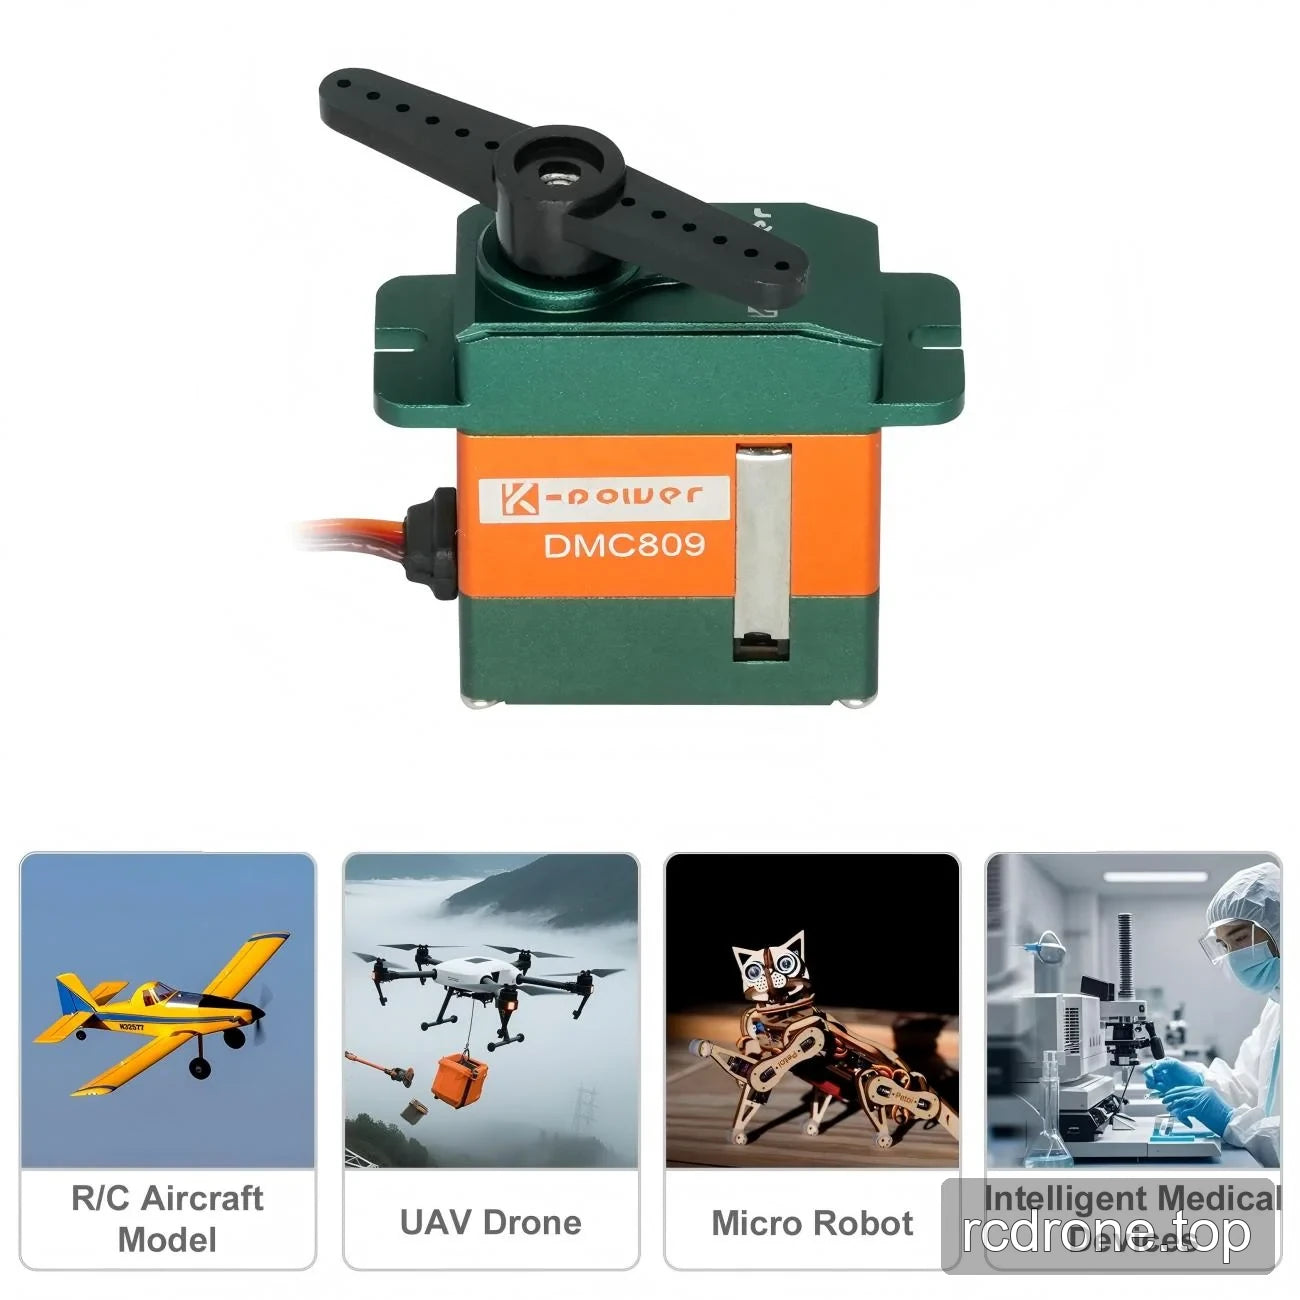
Il Kpower DMC809 è un servomotore senza nucleo per aerei RC, meccanismi UAV e attuazione di micro-robot. La sua gamma operativa di 4,8–7,4 V, il viaggio di 210° ± 1° e il controllo PWM forniscono criteri di selezione utili per meccanismi di posizionamento alimentati. Ingranaggi in acciaio, un case in alluminio lavorato CNC, flange di montaggio e un cavo in uscita laterale supportano l'integrazione meccanica, mentre il timing del segnale specificato aiuta a abbinare il servomotore a un controller.
Caratteristiche
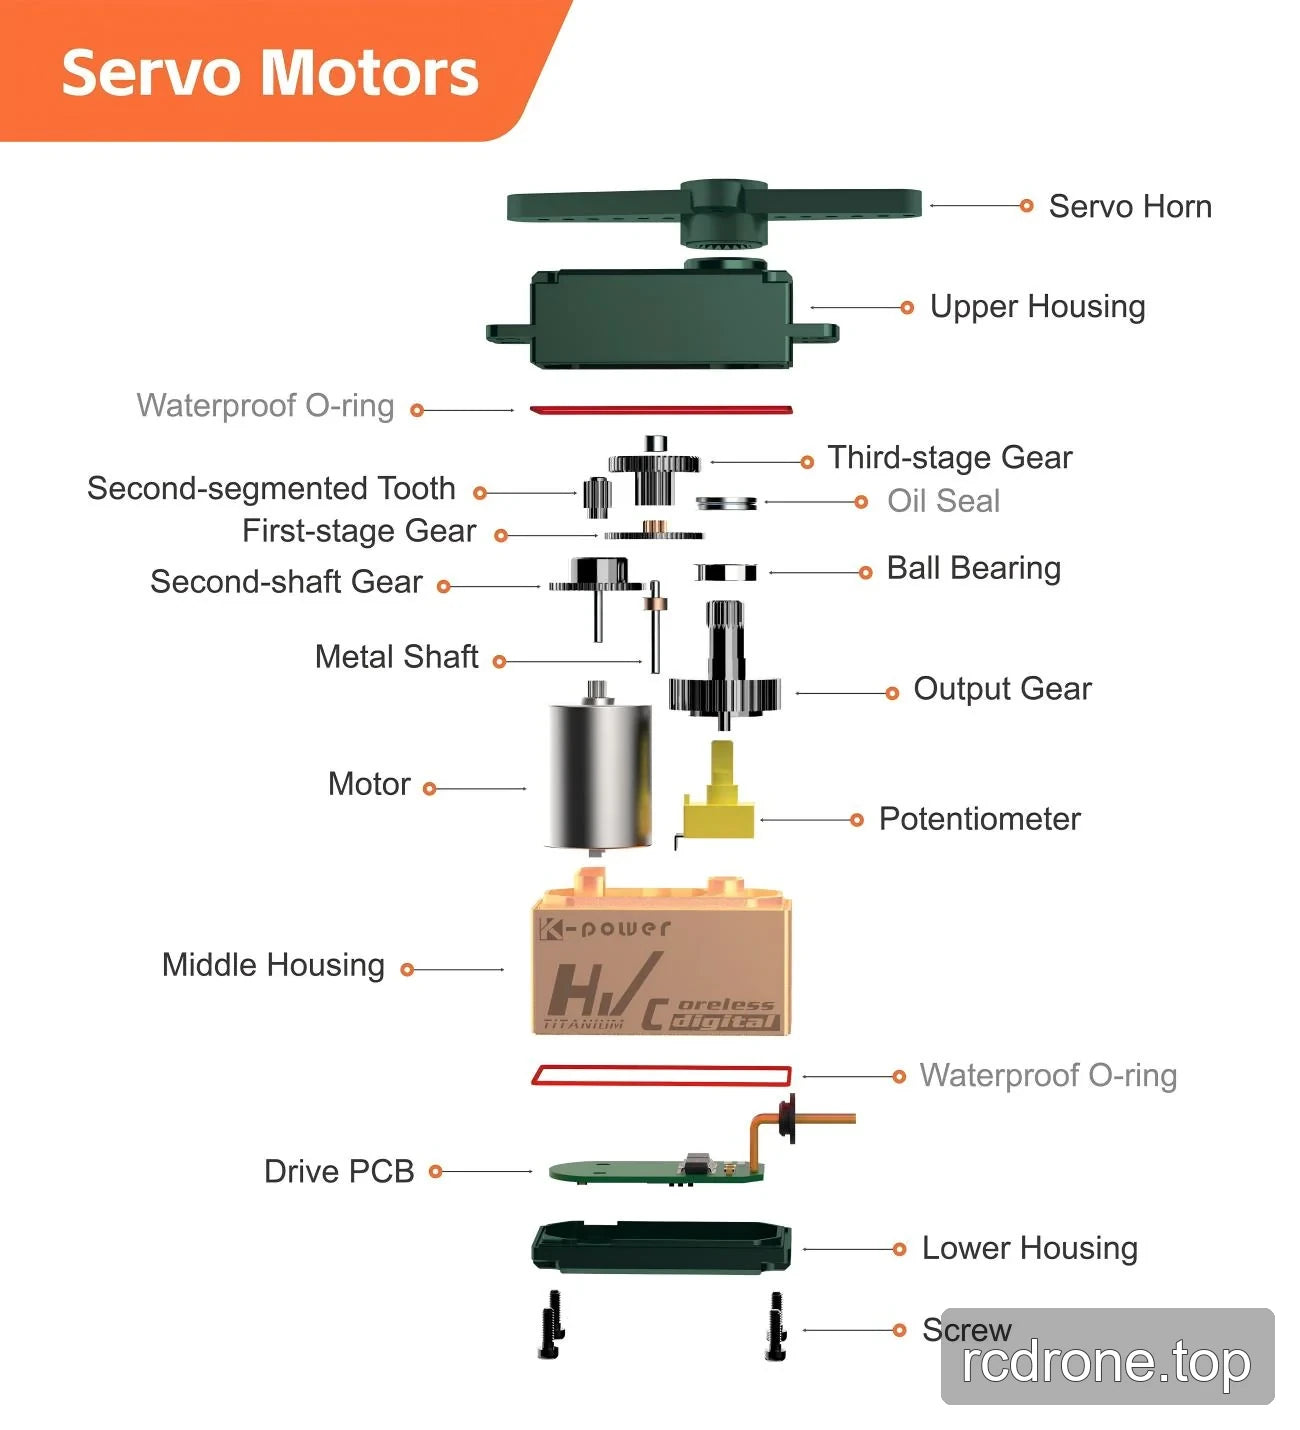
- Motore senza nucleo con ingranaggi in acciaio ad alta precisione.
- Case in alluminio 7075 lavorato CNC.
- Comunicazione PWM, TTL e RS-485; sono specificate comunicazioni PWM digitali e analogiche.
- Flange di montaggio e un cavo in uscita laterale per l'installazione.
- Angolo di viaggio di 210° ± 1° con una banda morta di 6 μs.
Specifiche
| Parametro | Valore |
|---|---|
| Marca | Kpower |
| Modello / versione | DMC809 |
| Tipo di motore | Coreless |
| Materiale degli ingranaggi | Acciaio |
| Materiale e costruzione del case | Alluminio 7075 lavorato CNC |
| Protocolli di comunicazione | PWM, TTL e RS-485 |
| Comunicazione PWM | Digitale e analogica |
| Intervallo del segnale | 900–2100 μs |
| Temperatura di funzionamento | −10 °C a +50 °C |
| Dead band | 6 μs |
| Angolo di movimento | 210° ± 1° |
| Frequenza di aggiornamento | 50–333 Hz |
| Intervallo di tensione di funzionamento | 4.8–7.4 V |
| Dimensioni | 34 × 15 × 28 mm |
| Peso | 60 g ± 1 g |
| Specifiche del cavo | 22 AWG PVC |
| Corrente a vuoto a 6.0 V | 140 ± 30 mA |
| Corrente a vuoto a 7.4 V | 170 ± 30 mA |
| Corrente di stallo a 6.0 V | 1400 ± 40 mA |
| Corrente di stallo a 7.4 V | 2000 ± 50 mA |
Applicazioni
- Aerei RC: attivare i collegamenti di controllo utilizzando comandi PWM, con l'intervallo di segnale specificato e la frequenza di aggiornamento che aiutano a definire i requisiti del controller.
- Droni UAV: posizionare meccanismi mobili utilizzando il servo's movimento angolare, flange di montaggio e cavo laterale.
- Micro robot: azionare meccanismi articolati dove le dimensioni specificate, l'intervallo di fornitura e l'angolo di movimento si adattano al design meccanico.
- Meccanismi intelligenti per dispositivi medici: fornire posizionamento meccanico controllato all'interno di attrezzature progettate attorno ai limiti elettrici e meccanici del servo.
Documenti
- Disegno Kpower DMC809 — Disegno (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Manuale OCS D9501 di OCServo — Manuale Ocservo Ocs D 9501 (PDF)
- Disegno OCS 351CAN di OCServo — Disegno Ocservo Ocs 351 Can (PDF)
Video del Prodotto
Dettagli Visivi
Video del Prodotto
Esempi di Applicazione

Specifiche e Prestazioni

Caratteristiche e Design

Dettagli aggiuntivi sul prodotto


Interfacce e Connessioni




