


Kpower MB0090 Micro Servo Analogico, Controllo PWM, Ingranaggi in Metallo per Modelli RC e Giocattoli Robot
Kpower MB0090 Micro Servo Analogico, Controllo PWM, Ingranaggi in Metallo per Modelli RC e Giocattoli Robot
Kpower
Prezzo normale
$37.00 USD
Prezzo normale
Prezzo di vendita
$37.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
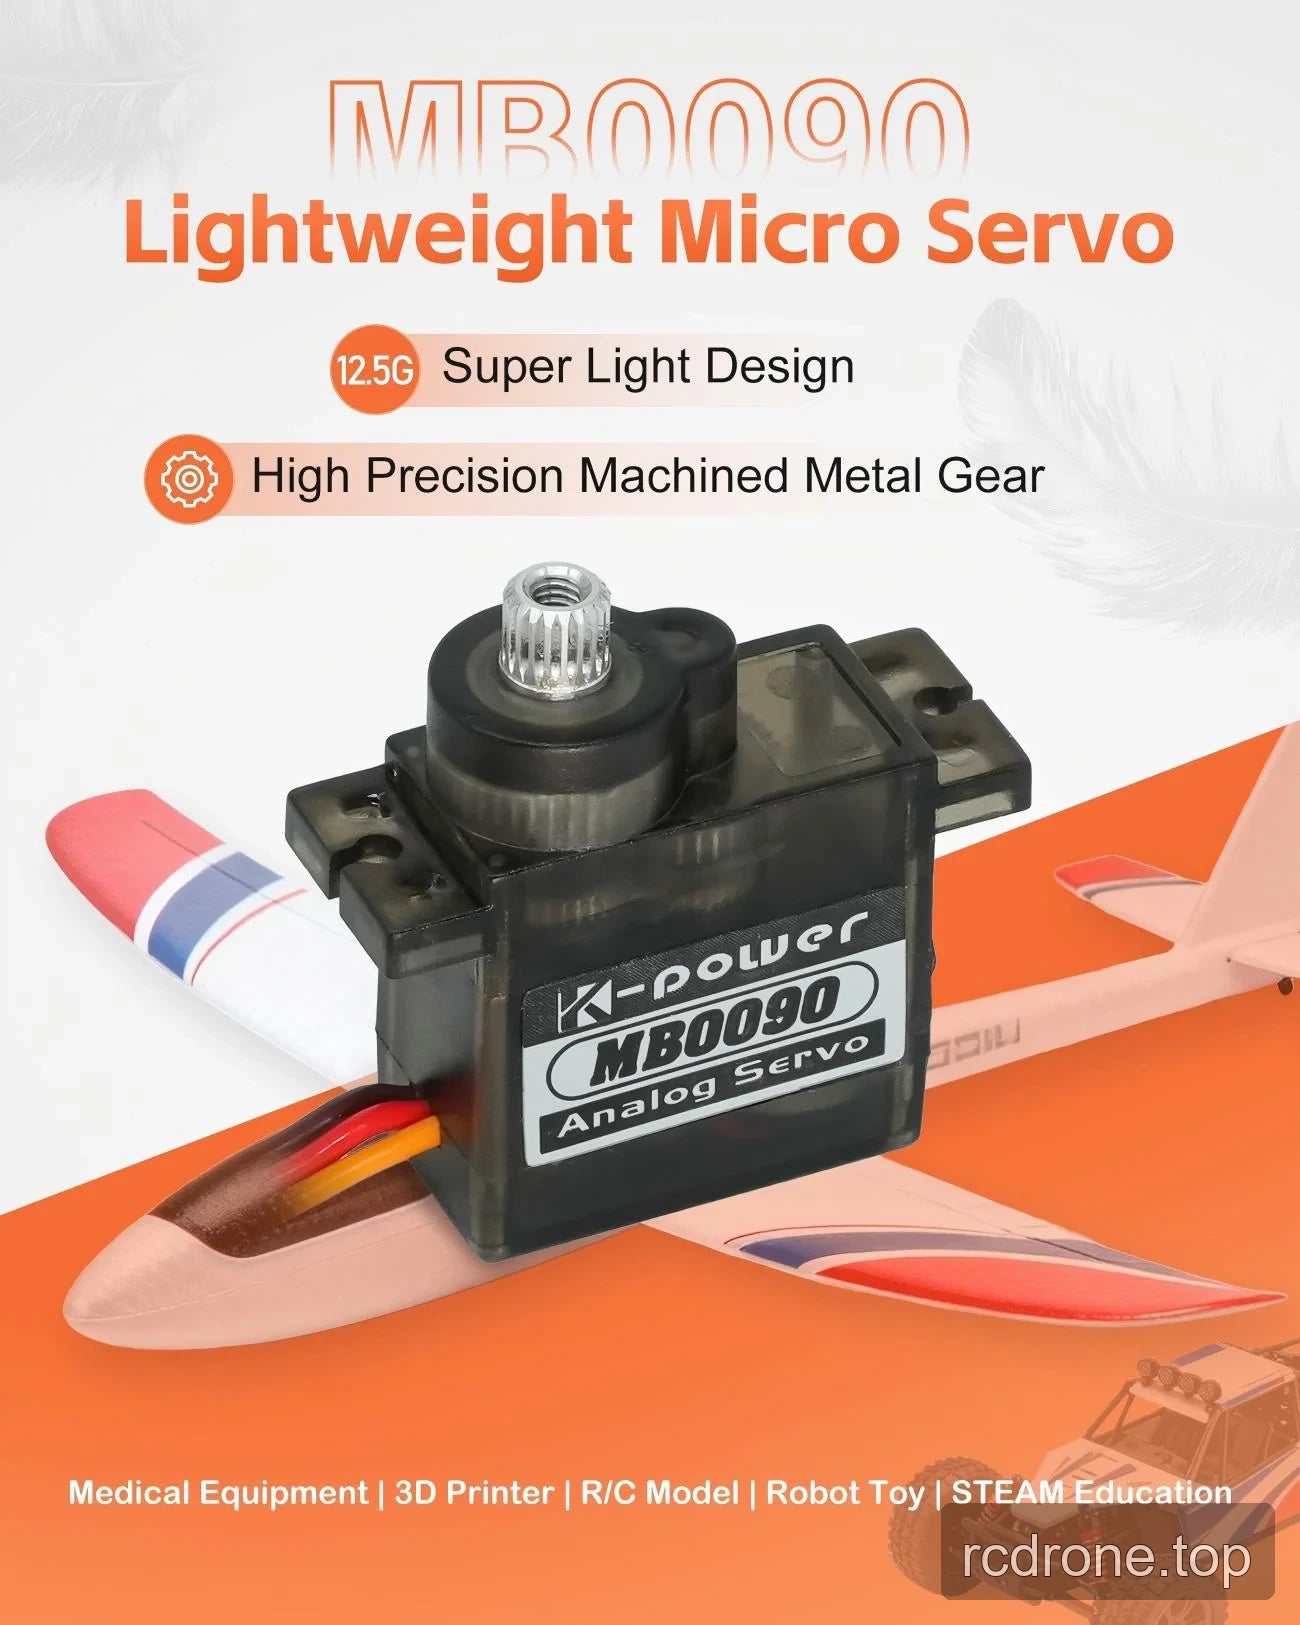
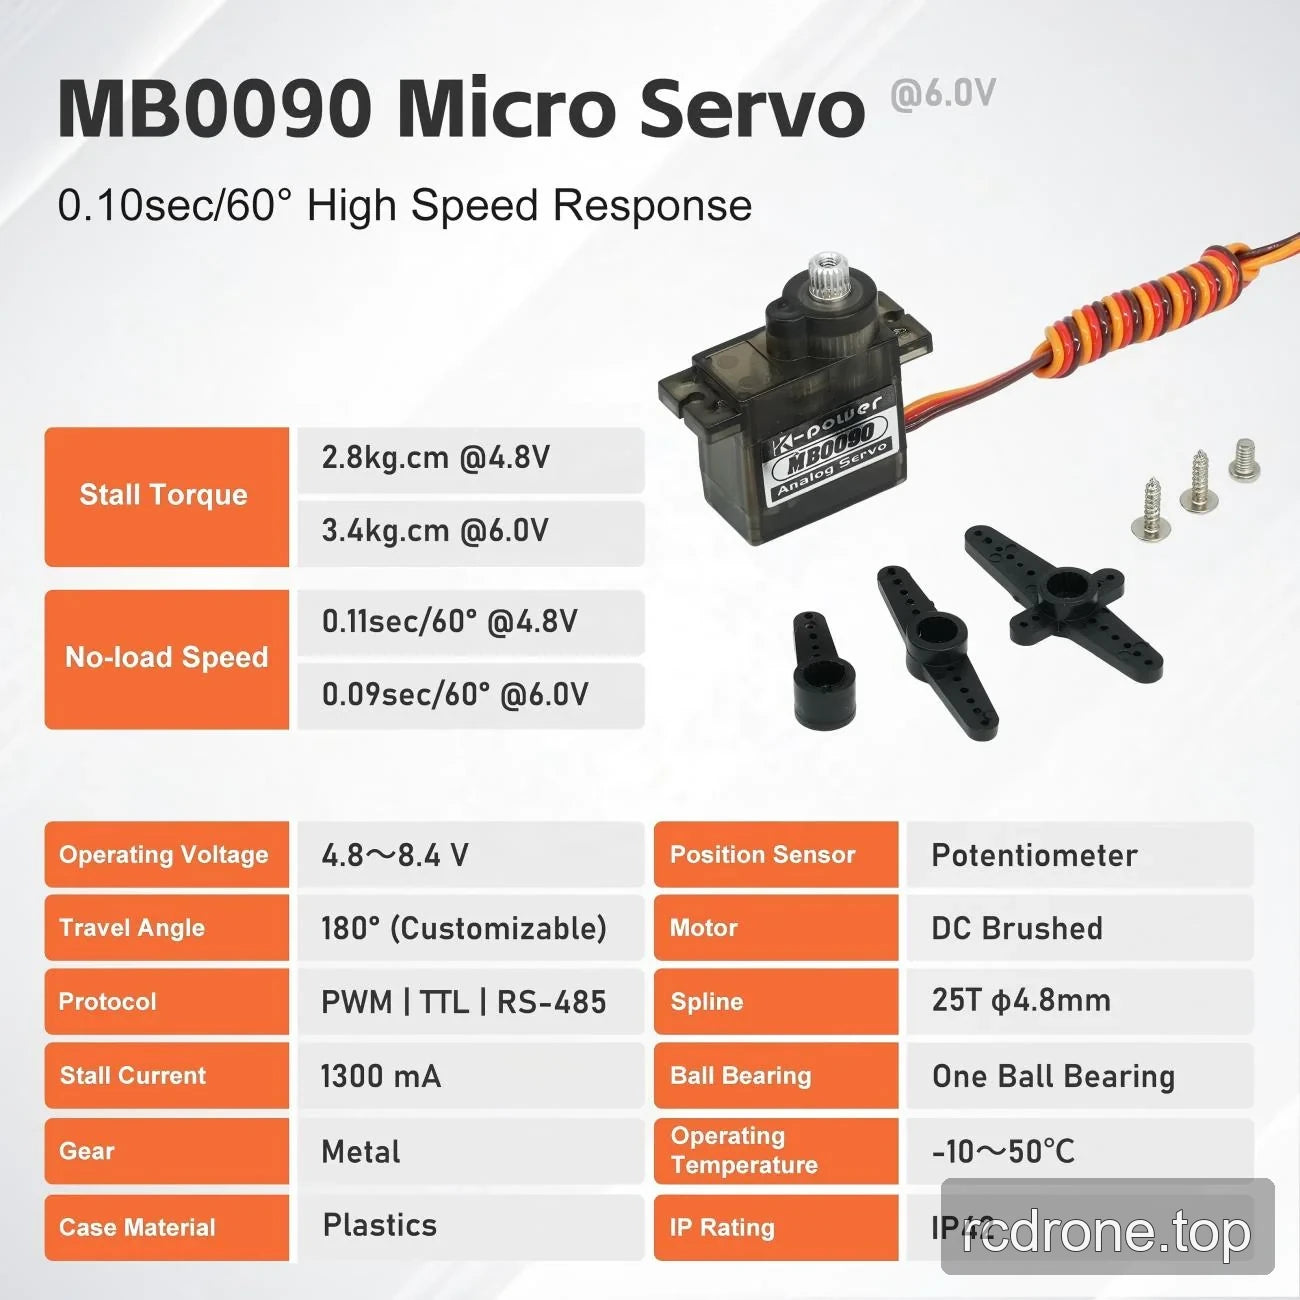
Il Kpower MB0090 è un micro servo motore analogico per modelli RC, aerei modello ad ala fissa, giocattoli robot e meccanismi educativi. Il controllo PWM standard supporta compiti di posizionamento, mentre il suo treno di ingranaggi in metallo lavorato con precisione e la custodia in plastica combinano l'attuazione a ingranaggio con un peso di 12,5 g ± 1 g. Un spline di uscita 25T, 4,8 mm fornisce il collegamento meccanico per corna di servo e collegamenti adatti.
Caratteristiche
- Servo analogico con controllo PWM standard.
- Treno di ingranaggi in metallo lavorato con precisione, multi-stadio, con ingranaggi resistenti agli urti.
- Custodia in plastica e costruzione leggera del micro-servo .
- Motore DC a spazzole e sensore di posizione a potenziometro.
- Un cuscinetto a sfera che supporta l'assemblaggio di uscita.
- Connettore a tre contatti con fili arancioni, rossi e marroni.
Specifiche
| Parametro | Valore |
|---|---|
| Marca / modello | Kpower MB0090 |
| Tipo di servo | Servo micro analogico |
| Interfaccia di controllo | PWM standard |
| Materiale degli ingranaggi | Lega di alluminio; treno di ingranaggi in metallo |
| Materiale del case | Plastica |
| Tipo di motore | DC a spazzole; motore a nucleo |
| Sensore di posizione | Potenziometro |
| Intervallo del segnale | 900–2100 μs |
| Dead band | 6 μs |
| Frequenza di aggiornamento | 50–333 Hz |
| Temperatura di funzionamento | −10 a +50 °C |
| Peso | 12.5 g ± 1 g |
| Specifiche del filo | 30 AWG PVC |
| Connettore | Tre contatti; fili arancione, rosso e marrone |
| Uscita spline | 25T, diametro 4.8 mm |
| Rullini | 1 |
| Classe di protezione contro l'ingresso | IP42 |
Dati elettrici dipendenti dalla tensione
| Parametro | A 4.8 V | A 6.0 V |
|---|---|---|
| Corrente a vuoto | 200 ± 30 mA | 300 ± 30 mA |
Velocità a vuoto a 4.8 V: 0.11 ± 0.01 s/60°.
Applicazioni
- Modelli RC e aerei modello ad ala fissa: Collegamenti di controllo della posizione utilizzando comandi PWM standard e un meccanismo servo leggero.
- Giocattoli robot e educazione STEAM: Costruire giunti mobili e dimostrare il posizionamento del servo con feedback del potenziometro e uscita a ingranaggi.
- Meccanismi di stampante 3D: Attivare collegamenti di posizionamento ausiliari utilizzando il controllo PWM e un corno abbinato al spline di uscita 25T, 4.8 mm.
- Sviluppo di meccanismi per attrezzature mediche: Fornire posizionamento a ingranaggi per meccanismi prototipo utilizzando il controllo PWM analogico.
Installazione e Selezione
Confermare la lunghezza del cavo, i requisiti del tipo di controllo e i requisiti del sensore di posizione con il fornitore prima dell'integrazione. Abbinare il corno del servo al spline di uscita 25T, 4.8 mm.
Documenti
- Kpower MB0090 Disegno — Disegno (PDF)
- Kpower Servo 3 — Manuale (PDF)
- OCServo OCS D9501 Manuale — Ocservo Ocs D 9501 Manuale (PDF)
- OCServo OCS 351CAN Disegno — Ocservo Ocs 351 Can Disegno (PDF)
Dettagli Visivi
Caratteristiche e Design


Visualizzazioni del prodotto

Opzioni e Confronto Modelli

Specifiche e Prestazioni
Esempi di Applicazione




