


Kpower RC30P Servo Digitale Coreless, 32 kg·cm a 7,4 V, per Auto RC e Robotica da Scrivania
Kpower RC30P Servo Digitale Coreless, 32 kg·cm a 7,4 V, per Auto RC e Robotica da Scrivania
Kpower
Prezzo normale
$139.00 USD
Prezzo normale
Prezzo di vendita
$139.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
Il Kpower RC30P è un servo digitale senza nucleo per auto RC, robotica da scrivania e compiti di posizionamento controllato. Combina un case in lega di alluminio, ingranaggi in metallo e feedback da encoder magnetico in un corpo di 40 × 20 × 37,8 mm che pesa 60 g. La coppia di stallo è di 32 kg·cm a 7,4 V, mentre la velocità a vuoto è di 0,15 s/60° a 6,0 V, fornendo punti di riferimento utili per i requisiti di carico e movimento.
Caratteristiche
- Motore senza nucleo con controllo servo digitale.
- Case in lega di alluminio e trasmissione a ingranaggi in metallo.
- Encoder magnetico per il rilevamento della posizione.
- 25T, spline del corno Ø6 mm e due cuscinetti a sfera.
- Angolo di viaggio di 120°, con personalizzazione dichiarata per l'intervallo di viaggio.
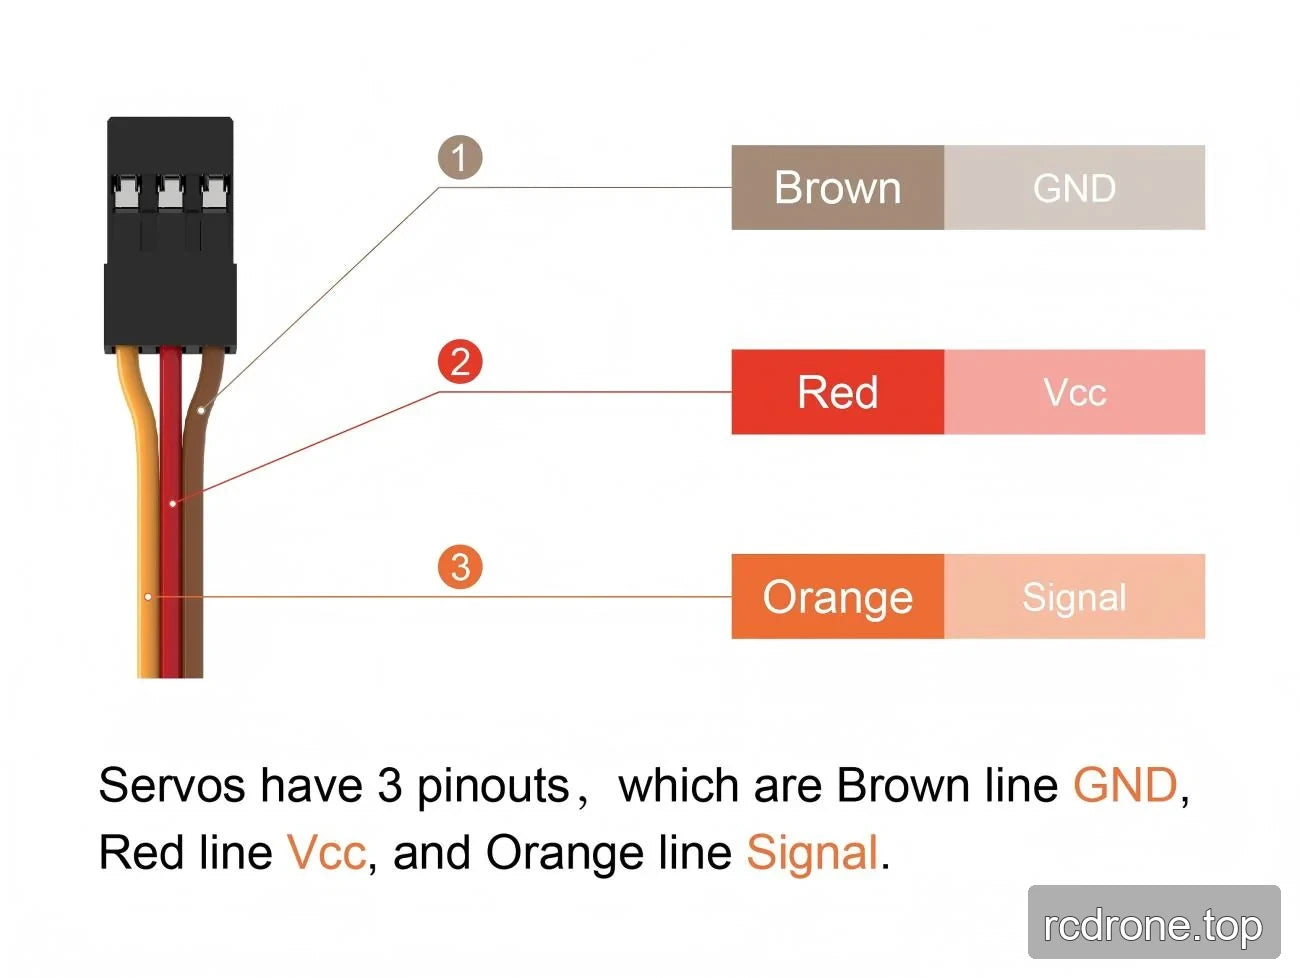
- Protocolli PWM, TTL e RS-485 elencati.
Specifiche
| Parametro | Specifiche RC30P |
|---|---|
| Modello | RC30P |
| Tipo di servo | Servo digitale |
| Coppia di stallo | 32 kg·cm a 7.4 V |
| Coppia nominale | 8 kg* |
| Velocità a vuoto | 0.15 s/60° a 6.0 V |
| Peso | 60 g |
| Dimensioni | 40 × 20 × 37.8 mm |
| Intervallo angolare di movimento | 120°; personalizzabile |
| Tensione di funzionamento | 4.8–8.4 V |
| Ingranaggio a cremagliera | 25T, Ø6 mm |
| Materiale dell'ingranaggio | Metallo |
| Motore | Senzo nucleo |
| Protocollo | PWM / TTL / RS-485 |
| Corrente a vuoto | 4000 mA |
| Sensore di posizione | Encoder magnetico |
| Materiale della custodia | Lega di alluminio |
| Cuscinetti a sfera | 2BB |
| Frequenza di lavoro | 50–333 Hz |
| Temperatura di esercizio | −10 a 50 °C |
| Valutazione IP | IP42 |
*L'unità di coppia nominale è incompleta; 8 kg non deve essere interpretato come 8 kg·cm senza conferma.La coppia di stallo non è una valutazione di funzionamento continuo.
Applicazioni
- Auto RC in scala 1/8 e 1/10: azionamento dello sterzo e dei collegamenti utilizzando il treno di ingranaggi in metallo e interfaccia a corno da 25T, Ø6 mm.
- Robot da scrivania, bracci robotici da scrivania e robot educativi: posizionamento compatto di giunti e collegamenti con controllo digitale e feedback da encoder magnetico.
- Robot biologici e robot di servizio: posizionamento di meccanismi articolati utilizzando l'intervallo di movimento di 120°.
- Automazione industriale: posizionamento di piccoli meccanismi dove le dimensioni specificate, l'intervallo di tensione e le caratteristiche di movimento si adattano al design.
- Macchine per il servizio del tennis da tavolo: regolazione della mira meccanica o dei collegamenti di alimentazione all'interno dei limiti di movimento e carico del servo.
- Droni ad ala fissa: attuazione del collegamento delle superfici di controllo dove le dimensioni, il movimento e i requisiti elettrici del servo si adattano all'installazione.
- Meccanismi per dispositivi medici: compiti di posizionamento meccanico utilizzando il formato servo compatto.
Download
- Disegno Kpower RC30P — Disegno (PDF)
- Servo Kpower 3 — Manuale (PDF)
- Disegno OCS 351CAN di OCServo — Disegno Ocservo Ocs 351 Can (PDF)
Dettagli Visivi
Caratteristiche e Design


Specifiche e Prestazioni


Opzioni e Confronto Modelli

Impostazione e Utilizzo


Interfacce e Connessioni
Esempi di Applicazione

Dettagli Aggiuntivi sul Prodotto




