
Kunwei KWR168Ex Sensore di Forza/Coppia a Sei Assi Antideflagrante, 3000–8000 N per Utensili Robotici
Kunwei KWR168Ex Sensore di Forza/Coppia a Sei Assi Antideflagrante, 3000–8000 N per Utensili Robotici
Kunwei Sensing
Impossibile caricare la disponibilità del ritiro
Panoramica
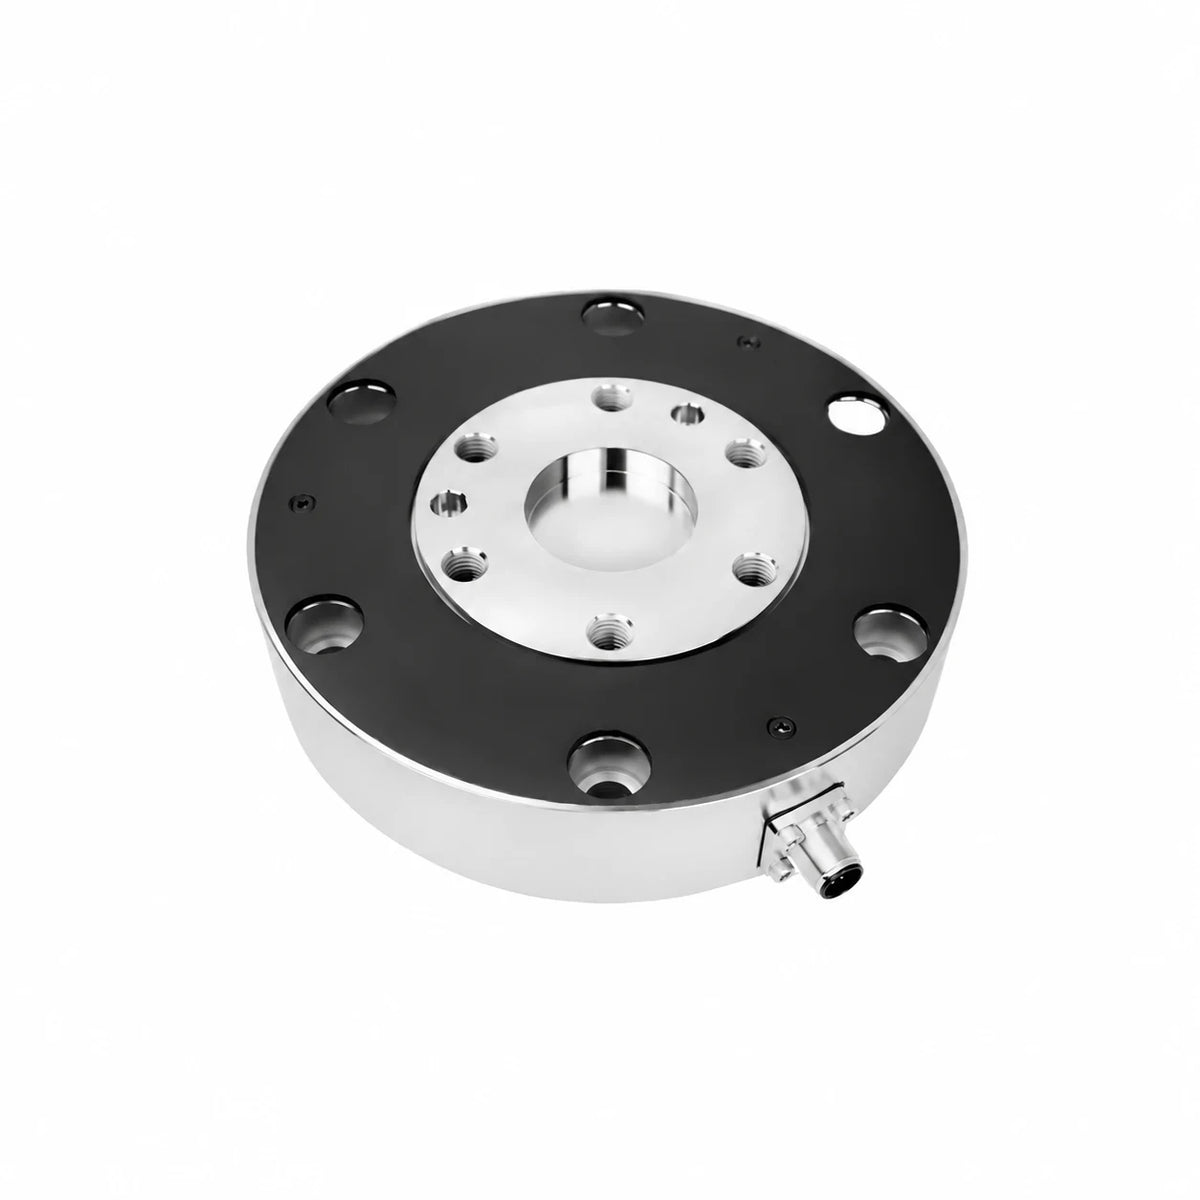
Il Kunwei Sensing KWR168Ex sensore di forza/torque a sei assi è una serie a prova di esplosione progettata per alti momenti di flessione e misurazione del carico multi-assiale in attrezzature robotiche e dispositivi di test. Quattro modelli coprono 3000–8000 N e 400–1200 N·m per asse. Il suo corpo in acciaio legato elettropulito di 168 mm di diametro e 38 mm di altezza incorpora circuiti di misurazione intelligenti e supporta l'integrazione con attuatori allungati e assemblaggi di attrezzature.
Caratteristiche
- Misurazione di tre forze, Fx/Fy/Fz, e tre momenti, Mx/My/Mz.
- Quattro gamme di carico selezionabili: BEx, CEx, DEx ed EEx.
- Costruzione in acciaio legato ad alta resistenza con superficie elettropulita.
- Frequenza di campionamento di 500 Hz, risoluzione di 0,05% FS, ripetibilità di 0,5% FS e accuratezza di 3,0% FS.
- Livello di sovraccarico del 200% FS e grado di protezione IP64.
- Circuiteria intelligente integrata; la comunicazione e l'attrezzatura di acquisizione associata dipendono dalla configurazione fornita.
Specifiche
| Parametro | Unità | KWR168BEx | KWR168CEx | KWR168DEx | KWR168EEx |
|---|---|---|---|---|---|
| Intervallo Fx, Fy | N | 3000 | 4000 | 6000 | 8000 |
| Intervallo Fz | N | 3000 | 4000 | 6000 | 8000 |
| Intervallo Mx, My | Nm | 400 | 600 | 800 | 1200 |
| Intervallo Mz | Nm | 400 | 600 | 800 | 1200 |
| Diametro | mm | 168 | 168 | 168 | 168 |
| Altezza | mm | 38 | 38 | 38 | 38 |
| Materiale | Acciaio Legato | Acciaio Legato | Acciaio Legato | Acciaio Legato | |
| Trattamento Superficiale | Elettrolucidato | Elettrolucidato | Elettrolucidato | Elettrolucidato | |
| Livello di Sovraccarico | %FS | 200 | 200 | 200 | 200 |
| Risoluzione | %FS | 0.05 | 0.05 | 0.05 | 0.05 |
| Ripetibilità | %FS | 0.5 | 0.5 | 0.5 | 0.5 |
| Precisione* | %FS | 3.0 | 3.0 | 3.0 | 3.0 |
| Peso | kg | 4.4 | 4.4 | 4.5 | 4.5 |
| Livello di Protezione | IP64 | IP64 | IP64 | IP64 | |
| Temperatura di Lavoro | °C | -10~80 | -10~80 | -10~80 | -10~80 |
| Frequenza di Campionamento | Hz | 500 | 500 | 500 | 500 |
| Tensione di Alimentazione* | VDC | 12~17 | 12~17 | 12~17 | 12~17 |
| Interfaccia di Comunicazione | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; dipendente dalla configurazione | ||||
FS significa scala completa.L'accuratezza include errori di misurazione da crosstalk, isteresi e non linearità. Le capacità di forza e momento sono valutazioni degli assi, non valutazioni del carico utile del robot. Considerare la massa degli strumenti attaccati, i bracci di leva e il carico combinato; il valore di sovraccarico non espande l'intervallo di misurazione calibrato. Le masse corporee elencate sono distinte dai pesi di spedizione imballati.
Potenza e Comunicazione
Utilizzare la valutazione della serie KWR168Ex di 12–17 VDC per la selezione e verificare l'unità fornita e l'elettronica associata prima della connessione. Non sostituire l'intervallo di alimentazione più ampio del KWR168 non Ex o applicare 24/48 V esclusivamente da informazioni generiche della famiglia. Alcuni parametri elettrici e di prestazione elencati si applicano all'attrezzatura di acquisizione associata.
Le lettere del modello specificano gli intervalli di misurazione, non una scelta di ogni protocollo di comunicazione contemporaneamente. RS422, RS485, Modbus, CAN, CAN FD, TCP, UDP, EtherCAT e USB si riferiscono a configurazioni di interfaccia dipendenti dalla configurazione.Abbina l'output effettivo, l'assegnazione del connettore e il sistema di acquisizione al controller host; utilizza la documentazione specifica per il cablaggio e il protocollo KWR168Ex.
Installazione Meccanica
Il riferimento meccanico fornisce un diametro del corpo di Ø168 ±0,05 mm e un'altezza complessiva di 38 mm, con il piano di riferimento del carico a 37 mm. Mostra cerchi di montaggio esterni di Ø144 mm, un cerchio di montaggio interno di Ø76 mm e un foro centrale di Ø40 mm. L'interfaccia illustrata include sei fori filettati M10 con un'indicazione di profondità di 12 mm e due fori di localizzazione Ø8 con tolleranza +0,02/0; le profondità dei fori di localizzazione differiscono tra le facce, 6 mm e 8 mm.
Utilizza il disegno completo per i modelli di fori specifici per faccia, il dettaglio della flangia Ø92 mm, il gradino di 8 mm, i riferimenti angolari di 30°/120°, la sezione controforo e l'orientamento X/Y/Z. Abbina la revisione effettiva prima di lavorare un adattatore e consenti spazio per il connettore laterale. Un diametro del corpo nominalmente uguale da solo non stabilisce l'intercambiabilità meccanica.
Configurazione Ex-Series
Il suffisso Ex identifica la serie di prodotti a prova di esplosione. L'idoneità per aree pericolose dipende dalla marcatura Ex dell'unità fornita, dai documenti di approvazione e dalla configurazione di installazione. Abbina quei documenti all'installazione prevista; la sola classificazione di protezione IP64 non specifica una classe di protezione Ex o una zona.
Applicazioni
- Strumenti robotici ad alta coppia: monitora le forze e i momenti generati da strumenti lunghi o attuatori allungati.
- Ingranaggi e assemblaggio di precisione: misura i carichi di reazione e i momenti fuori asse durante l'ingaggio dei componenti.
- Dispositivi di prova per macinatura, lucidatura e forza di taglio: forniscono feedback di carico multi-assiale all'interno della capacità e dell'intervallo di risposta del sensore selezionato.
- Righe di monitoraggio della coppia e sviluppo di attuatori che richiedono misurazioni simultanee di forza e momento.
- Ricerca su umanoidi, bracci robotici, esoscheletri, quadrupedi e veicoli guidati dove la massa, la geometria di montaggio e l'intervallo di carico si adattano all'installazione.
Cosa è incluso
- 1 × Sensore Kunwei KWR168Ex nel modello BEx, CEx, DEx o EEx selezionato.
- Documentazione di riferimento meccanico e selezione della famiglia scaricabile qui sotto.
Le opzioni del modello non specificano un kit di cavi, alimentatore, barriera di sicurezza, modulo di acquisizione, flangia di adattamento o convertitore di interfaccia come inclusi. Stabilire l'attrezzatura di installazione necessaria per la configurazione di comunicazione e Ex selezionata.
Download
- Disegno meccanico KWR168Ex, riferimento in inglese (PDF)
- Disegno meccanico KWR168Ex, riferimento originale (PDF)
- Manuale di selezione dei sensori a sei assi Kunwei, riferimento della famiglia (PDF)
Il manuale di selezione della famiglia copre più modelli, inclusi i varianti KWR168 non Ex. Utilizzare la specifica specifica per Ex sopra per le valutazioni elettriche, la frequenza di campionamento e la selezione dell'installazione.
FAQ
Quale modello KWR168Ex dovrei scegliere?
BEx è valutato 3000 N / 400 N·m, CEx 4000 N / 600 N·m, DEx 6000 N / 800 N·m ed EEx 8000 N / 1200 N·m per asse. Controllare i carichi di lavoro combinati e i momenti di flessione, non solo la forza assiale.
Posso utilizzare un'alimentazione a 24 V o 48 V?
La specifica della serie Ex elenca 12–17 VDC.Utilizzare le specifiche dell'unità effettiva e le relative valutazioni elettroniche; non inferire la compatibilità di alimentazione più ampia da una nota generica della famiglia o da un modello non Ex.
La lettera del modello seleziona RS485, EtherCAT o un'altra interfaccia?
No. BEx/CEx/DEx/EEx selezionano le gamme di carico; la configurazione di comunicazione e acquisizione fornita determina l'interfaccia.
IP64 stabilisce l'approvazione per aree pericolose?
No. Abbinare il marchio Ex dell'unità effettiva, i documenti di approvazione e i requisiti di installazione all'ambiente previsto.
Posso utilizzare le istruzioni di cablaggio KWR63 o KWR75 per questo sensore?
Utilizzare la documentazione specifica per KWR168Ex. Famiglie di prodotti simili non stabiliscono pinout corrispondenti, limiti di alimentazione, impostazioni seriali o contenuti della confezione.
Dettagli Visivi





