Sensore di Forza/Coppia a Sei Assi Kunwei KWR36, 36 mm, 30–500 N per Robotica
Sensore di Forza/Coppia a Sei Assi Kunwei KWR36, 36 mm, 30–500 N per Robotica
Kunwei Sensing
Impossibile caricare la disponibilità del ritiro


Panoramica
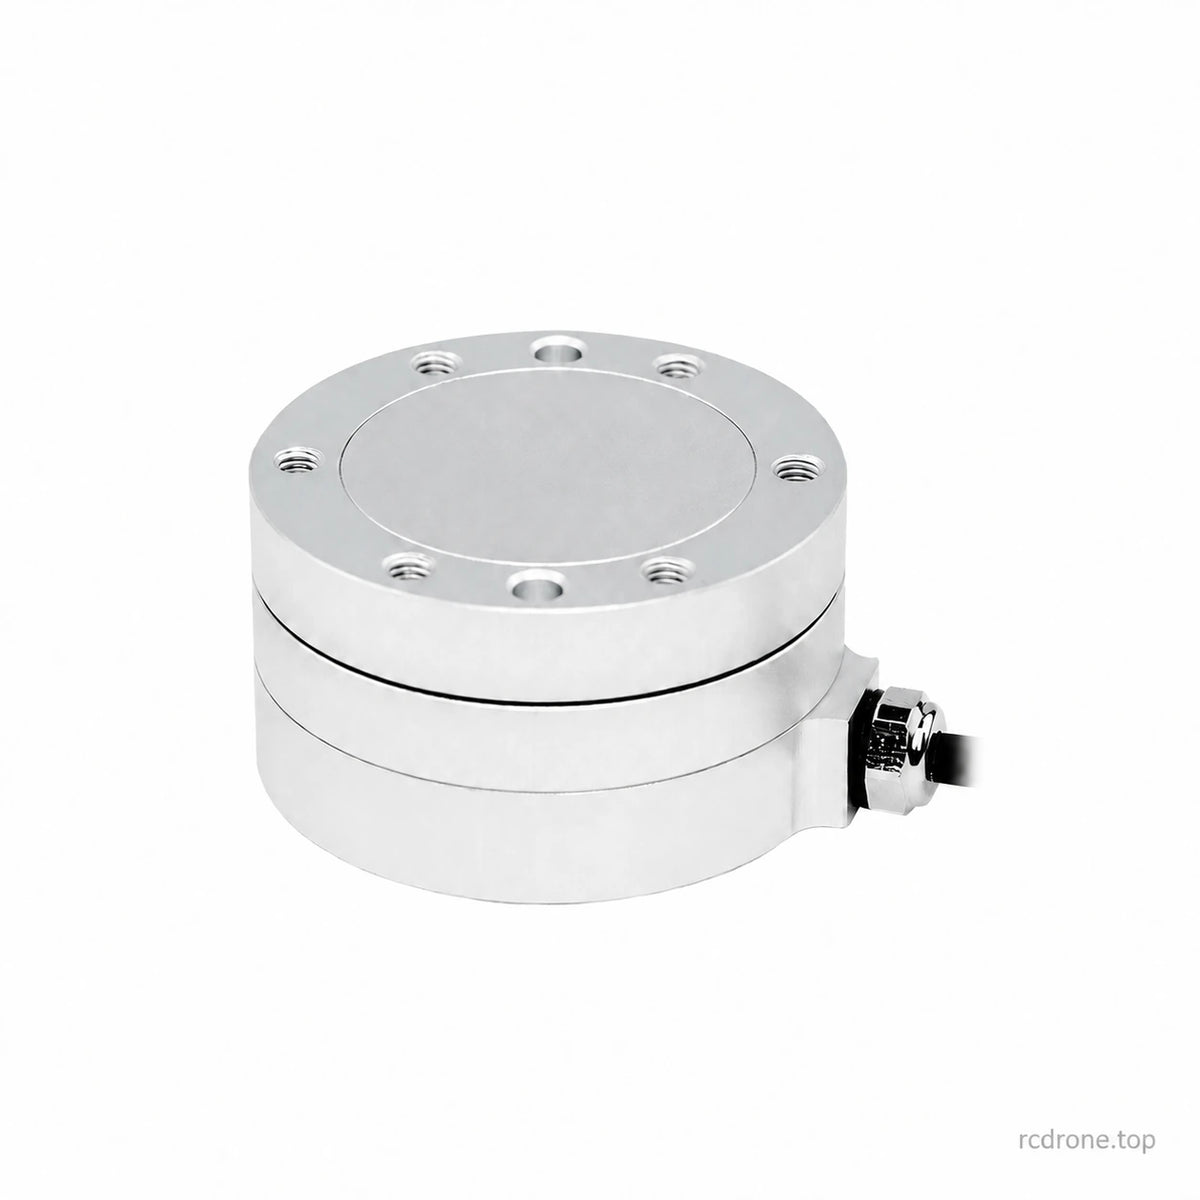
Il Kunwei KWR36 sensore di forza/torque a sei assi misura tre forze e tre momenti in un corpo compatto di 36 mm per il controllo della forza di contatto robotico, l'assemblaggio di precisione e la ricerca. Quattro scelte di modelli offrono capacità di forza da 30 a 500 N e capacità di coppia da 1,5 a 9 N·m per asse. La misurazione con estensimetri e la calibrazione del giunto a sei assi supportano una rilevazione multi-assiale accurata; la comunicazione digitale è fornita tramite un modulo di acquisizione esterno abbinato.
Caratteristiche
- Misurazione simultanea di Fx, Fy, Fz e Mx, My, Mz.
- Quattro gamme di carico specifiche per modello nello stesso formato nominale da 36 mm.
- Calibrazione del giunto a sei assi per ridurre l'interferenza tra assi.
- Precisione dello 0,5% FS, ripetibilità dello 0,1% FS e livello di sovraccarico del 300% FS.
- Installazione compatta per attrezzature robotiche e dispositivi di misurazione con spazio limitato.
- Segnali del sensore analogico elaborati tramite elettronica di acquisizione compatibile per l'interfaccia digitale richiesta.
Specifiche
| Parametro | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Intervallo Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Intervallo Fz (N) | 30 | 50 | 80 | 500 |
| Intervallo Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Intervallo Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diametro (mm) | 36 | 36 | 36 | 36 |
| Altezza (mm) | 21 | 21 | 21 | 21 |
| Materiale | Lega di alluminio | Lega di alluminio | Lega di alluminio | Conferma configurazione selezionata |
| Finitura superficiale | Anodizzato | Anodizzato | Anodizzato | Elettropolito |
| Livello di sovraccarico (%FS) | 300 | 300 | 300 | 300 |
| Risoluzione (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Ripetibilità (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Precisione* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Peso (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Valutazione di protezione | IP64 | IP64 | IP64 | IP64 |
| Temperatura di funzionamento (°C) | +5 a +80 (configurazione A/B/C documentata) | +5 a +80 (configurazione A/B/C documentata) | +5 a +80 (configurazione A/B/C documentata) | Conferma la configurazione selezionata |
| Frequenza di campionamento (Hz) | 1000 | 1000 | 1000 | Abbina la configurazione di acquisizione selezionata |
| Alimentazione del modulo di acquisizione abbinato (VDC) | 9–24 (modulo RS422/RS485 documentato) | 9–24 (modulo RS422/RS485 documentato) | 9–24 (modulo RS422/RS485 documentato) | Abbina il modulo selezionato |
| Interfaccia di comunicazione | Via modulo abbinato: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; dipendente dalla configurazione | |||
FS significa scala completa.Le capacità di forza e momento elencate si applicano agli assi del sensore corrispondenti, non al carico del robot. Considerare la massa dello strumento, i bracci di leva e i carichi combinati quando si seleziona un modello. Il livello di sovraccarico non è un intervallo operativo continuo.
Le masse del corpo sono specifiche del sensore, non pesi di spedizione imballati. L'altezza nominale è di 21 mm; è documentata anche una versione meccanica da 20 mm. Le valutazioni elettriche e le prestazioni di campionamento dipendono dalla configurazione di acquisizione abbinata. I manuali A/B/C specificano un'acquisizione a 24 bit e un campionamento a 1 kHz; la profondità di bit ADC e la risoluzione elencata di 0,03% FS descrivono caratteristiche diverse.
Acquisizione e Comunicazione
I segnali di deformazione analogici del sensore richiedono elettronica di acquisizione abbinata. I pacchetti di misurazione RS485 e RS422 utilizzano un modulo esterno; altre configurazioni di modulo disponibili supportano le interfacce elencate sopra. Selezionare KWR36A, B, C o G seleziona l'intervallo di carico, non ogni protocollo di comunicazione simultaneamente.
| Modulo RS485 / RS422 documentato | 9–24 VDC |
|---|---|
| Potenza del modulo | Inferiore a 3 W |
| Impostazioni seriali documentate | 460800 baud; 8 bit di dati; 1 bit di stop; nessuna parità |
| Connessione sensore/modulo | DB25 o HDB15, a seconda della configurazione |
| Riferimento modulo di acquisizione | Serie KWH06C80NL nei manuali RS485/RS422 |
Alimentare il modulo abbinato secondo la sua valutazione; non applicare una tensione di serie generica direttamente ai cavi del sensore non identificati. Utilizzare il protocollo, l'assegnazione dei connettori e la conversione delle unità ingegneristiche nel manuale corrispondente. I valori dei dati seriali non devono essere assunti come newton semplicemente perché la tabella delle capacità utilizza N.
Applicazioni
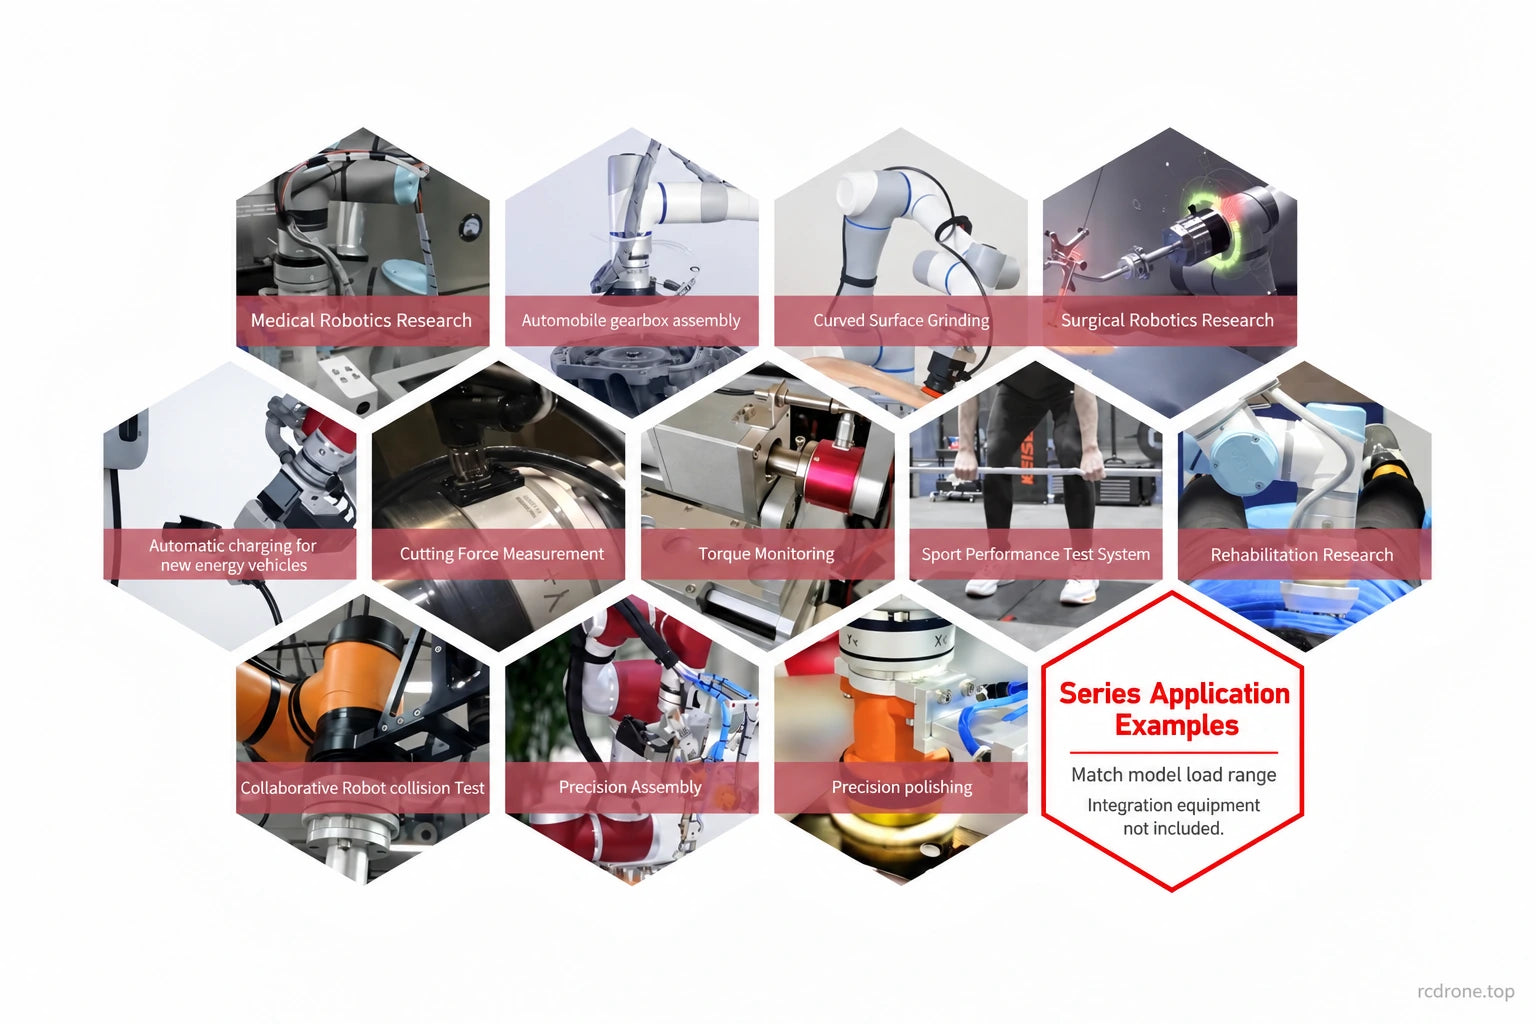
- Inserimento e assemblaggio di precisione: monitorare le forze di contatto e i momenti mentre i pezzi si uniscono.
- Levigatura e lucidatura robotica: fornire feedback di carico multi-assiale per lo sviluppo del controllo del contatto.
- Attrezzature, assemblaggio di riduttori e dispositivi di monitoraggio della coppia all'interno delle capacità del modello selezionato.
- Ricerca sull'interazione robotica e sul carico da collisione, inclusa l'integrazione di umanoidi, esoscheletri, quadrupedi e veicoli guidati dove l'involucro di carico è adatto.
- Ricerca in biomeccanica, riabilitazione e robotica medica che richiede misurazioni di forza compatte.
Le immagini delle applicazioni illustrano esempi di integrazione a livello di serie, senza verificare la compatibilità con ogni macchina mostrata. Non stabiliscono approvazione clinica o una funzione di sicurezza robotica completa.
Installazione e calibrazione meccanica
Il corpo da 36 mm ha interfacce distinte per il lato attrezzo e il lato di montaggio. I riferimenti meccanici coprono un corpo da 20 mm con filettature M3 specifiche per il lato e un disegno separato da 21 mm con filettature M4. Entrambi mostrano un cerchio di montaggio nominale di 30 mm. Abbinare il disegno dell'unità effettiva, la profondità della vite, i fori di posizionamento e l'orientamento angolare prima di lavorare un adattatore; i disegni non sono intercambiabili.
Fissare le facce di montaggio designate senza aprire il corpo sensore calibrato, fornire un supporto per il cavo e evitare carichi di installazione non intenzionali. Azzerare il sistema di misurazione installato e tenere conto del peso e dell'orientamento dell'attrezzo prima della misurazione. Utilizzare i limiti ambientali della configurazione selezionata; la configurazione documentata A/B/C specifica +5 a +80 °C.
Cosa è incluso
- 1 × sensore Kunwei KWR36 nel modello A, B, C o G selezionato.
- Documentazione del prodotto elettronico disponibile di seguito.
Il pacchetto documentato RS485/RS422 include anche un modulo di acquisizione dati e una scatola di imballaggio. Confermare la configurazione del modulo/interfaccia per il modello selezionato, in particolare KWR36G, prima dell'integrazione. Le opzioni del modello del sensore da sole non specificano un'interfaccia digitale. Le braccia robotiche, gli attuatori finali, le alimentazioni, gli adattatori host e i dispositivi di applicazione non sono elencati come contenuti del pacchetto.
Download
- Disegno meccanico KWR36 (PDF)
- Manuale utente KWR36 RS485 (PDF)
- Manuale utente KWR36 RS422 (PDF)
- Manuale di selezione del sensore a sei assi Kunwei (PDF)
FAQ
Quale modello KWR36 dovrei scegliere?
Confronta sia i carichi di forza che di momento: A è 30 N / 1.5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m e G 500 N / 9 N·m per asse. Includere il peso dello strumento e i momenti del braccio leva quando si verifica l'involucro del carico.
Posso collegare il sensore nudo direttamente a RS485, CAN o EtherCAT?
La comunicazione digitale richiede il modulo di acquisizione corrispondente. Le lettere del modello selezionano le gamme di misura; l'interfaccia dipende dalla configurazione del modulo.
È incluso un modulo di acquisizione?
La documentazione del pacchetto RS485/RS422 elenca un sensore, un modulo di acquisizione, un manuale elettronico e una scatola. Controlla la configurazione del modulo/interfaccia per il modello selezionato, in particolare KWR36G.
Posso usare lo stesso adattatore di montaggio per ogni disegno KWR36?
Conferma l'unità effettiva prima della lavorazione: i riferimenti disponibili includono versioni da 20 mm/M3 e 21 mm/M4. Abbina i fori di posizionamento, le profondità delle filettature e l'orientamento di montaggio, così come il diametro.
Il sovraccarico del 300% significa che posso misurare tre volte il carico nominale?
No.Seleziona un modello le cui gamme di forza e momento nominali coprono i carichi di lavoro; il valore di sovraccarico non estende l'intervallo di misurazione specificato.
Dettagli Visivi