Sensore di forza/coppia a sei assi Kunwei Sensing KWR75DP, 300 N / 30 N·m per misurazione della forza robotica
Sensore di forza/coppia a sei assi Kunwei Sensing KWR75DP, 300 N / 30 N·m per misurazione della forza robotica
Kunwei Sensing
Prezzo normale
$6,096.00 USD
Prezzo normale
Prezzo di vendita
$6,096.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
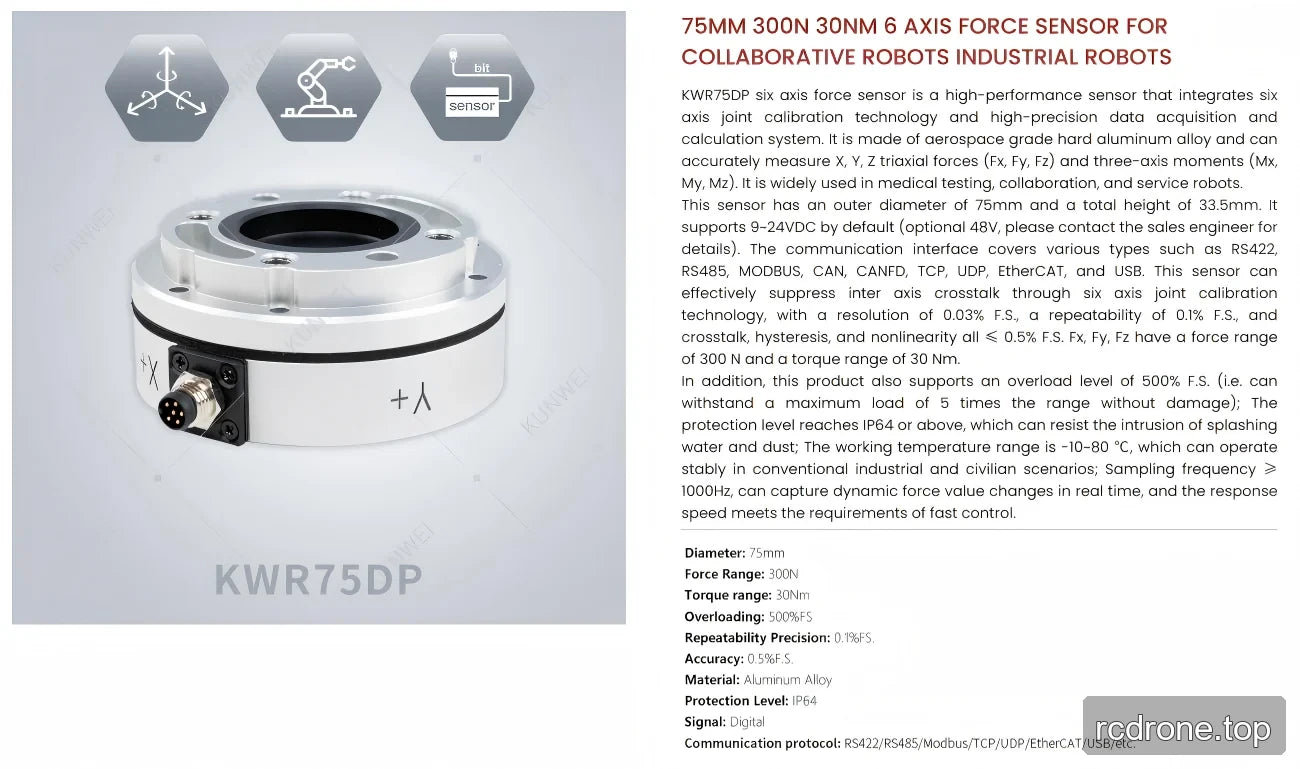
Il Kunwei Sensing KWR75DP è un sensore di forza/torque a sei assi per la misurazione e il collaudo della forza robotica. Misura le forze Fx, Fy e Fz fino a ±300 N e i momenti Mx, My e Mz fino a ±30 N·m, combinando la calibrazione del giunto a sei assi con l'acquisizione e il calcolo dei dati integrati. Il suo diametro di 75 mm, altezza di 33,5 mm e uscita digitale supportano l'integrazione in assemblaggi di misurazione della forza.
Caratteristiche
- Misura tre assi di forza e tre assi di momento in un solo sensore.
- Calibrazione del giunto a sei assi integrata, sistema di acquisizione e calcolo dei dati.
- Costruzione in lega di alluminio duro di grado aerospaziale con superficie anodizzata.
- 0,03% F.S. risoluzione, 0,1% F.S. ripetibilità e 0,5% F.S. accuratezza.
- 500% F.S. valutazione di sovraccarico, descritta come in grado di resistere a cinque volte l'intervallo di misura senza danni; questa è una specifica di sovraccarico, non un'estensione dell'intervallo di misura.
- Uscita del segnale digitale e protezione IP64.
Specifiche
| Parametro | Specifiche KWR75DP |
|---|---|
| Tipo di sensore | Sensore di forza/torque a sei assi |
| Assi misurati | Fx, Fy, Fz, Mx, My, Mz |
| Intervallo di misura Fx, Fy | ±300 N |
| Intervallo di misura Fz | ±300 N |
| Intervallo di misura Mx, My | ±30 N·m |
| Intervallo di misura Mz | ±30 N·m |
| Diametro esterno | 75 mm |
| Altezza totale | 33.5 mm |
| Materiale | Lega di alluminio duro di grado aerospaziale |
| Trattamento superficiale | Anodizzazione |
| Valutazione di sovraccarico | 500% F.S. ; cinque volte l'intervallo di misura senza danni |
| Risoluzione | 0.03% F.S. |
| Precisione di ripetibilità | 0.1% F.S. |
| Precisione, designazione del disegno | 0.1% F.S. |
| Accuratezza | 0.5% F.S. |
| Crosstalk interasse | ≤0.5% F.S. |
| Isteresi | ≤0.5% F.S. |
| Non linearità | ≤0.5% F.S. |
| Mass | 0,4 kg |
| Livello di protezione | IP64 |
| Temperatura di lavoro | −10 a 80 °C |
| Frequenza di campionamento | 1000 Hz; il pannello di specifiche del modello indica ≥1000 Hz |
| Tensione di alimentazione | 9–24 VDC predefinita; specifica di alimentazione del modello opzionale a 48 V |
| Uscita del segnale | Digitale |
| Interfacce di comunicazione e protocolli elencati, dipendenti dalla configurazione | RS422 / RS485 / Modbus / TCP / UDP / EtherCAT / USB / ecc. |
| Specifiche del cavo | M8, sei poli; 6 mm cavo di diametro; 5 m di lunghezza del cavo |
F.S. denota scala completa.
Dimensioni e Dettagli di Montaggio
| Posizione o caratteristica | Dimensione o dettaglio |
|---|---|
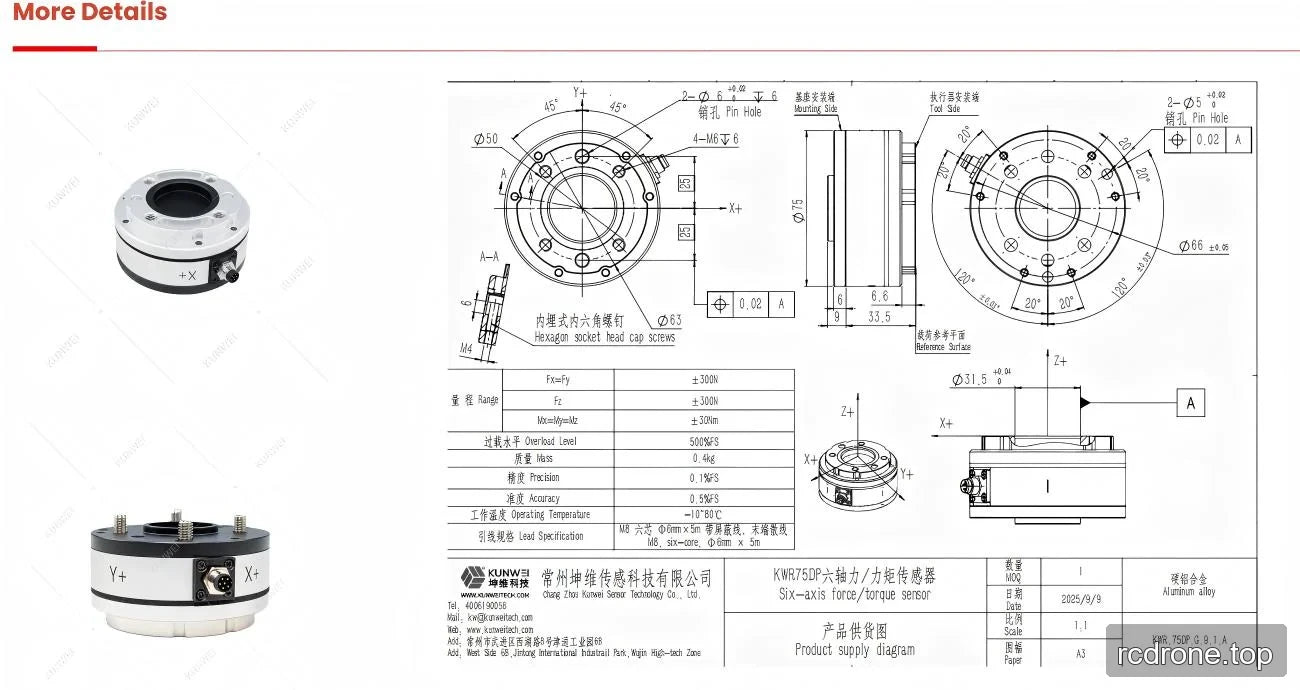
| Passi assiali in profilo laterale | 6 mm, 9 mm e 6.6 mm ai rispettivi passi |
| Cerchi di riferimento lato montaggio | Ø50 mm e Ø63 mm |
| Fori filettati lato montaggio | 4 × M6, 6 mm di profondità |
| Fori per perni lato montaggio | 2 × Ø5 mm, tolleranza di diametro +0.02/0 mm, 6 mm di profondità |
| Tolleranza della posizione del foro di montaggio | 0.02 rispetto al dato A |
| Posizioni angolari del lato di montaggio | Due posizioni a 45° |
| Dimensioni di base del lato di montaggio | Due dimensioni 25 imballate attorno alla linea centrale orizzontale |
| Diametro del lato dello strumento | Ø66 ±0.05 mm |
| Fori per perni del lato dello strumento | 2 × Ø5 mm, tolleranza del diametro +0.02/0 mm |
| Tolleranza della posizione del foro per perni del lato dello strumento | 0.02 rispetto al dato A |
| Spaziatura angolare del modello di fori del lato dello strumento | Spaziature ripetute di 20° |
| Diametro della superficie di riferimento | Ø31.5 mm, tolleranza +0.04/0 mm |
| Dettaglio della sezione A–A | Filettatura M4 e dimensione di 6 mm |
| Tipo di fissaggio identificato | Viti a testa esagonale con incavo |
Applicazioni
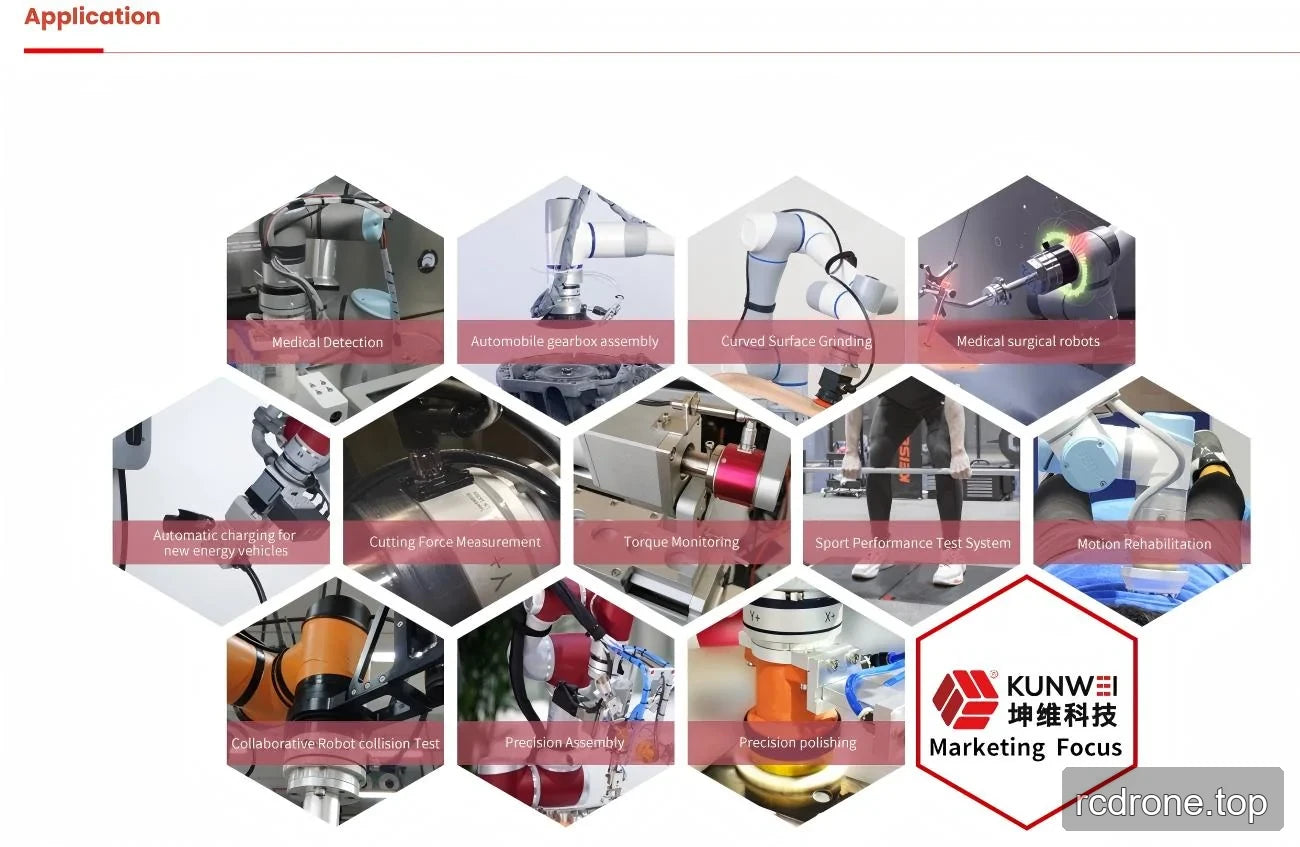
- Misurazione della forza di contatto robotica: Misurare forze e momenti all'interfaccia di un braccio robotico o di uno strumento durante compiti di contatto. La misurazione a sei assi cattura sia il carico lineare che i carichi di torsione all'interno dei range di ±300 N e ±30 N·m.
- Test di robot collaborativi, industriali e di servizio: Registrare i carichi di interazione multi-assiale durante lo sviluppo e il test dei robot utilizzando il sistema di acquisizione e calcolo integrato e l'uscita digitale.
- Misurazione della forza meccanica nei test medici: Misurare forze e momenti in assemblaggi di test dove sono necessarie informazioni sul carico a sei assi.
Documenti
- Disegno KUNWEI KWR75DP — Disegno (PDF)
- Serie Kunwei KWR63 RS485 — Manuale dell'utente (PDF)
- Selezione dei sensori di forza a 6 assi KUNWEI — Manuale (PDF)
Dettagli Visivi
Specifiche e Prestazioni
Dimensioni e Costruzione
Esempi di Applicazione