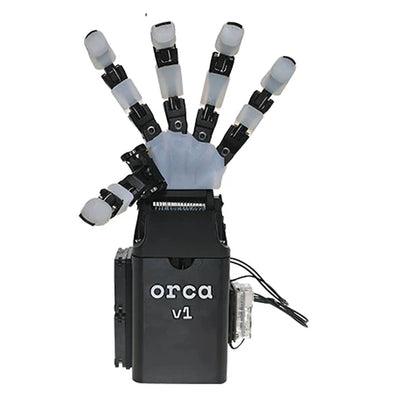
Mano ORCA v1 Open-Source 17-DOF Robotica Destre e Componenti
Mano ORCA v1 Open-Source 17-DOF Robotica Destre e Componenti
ORCA Hand
Impossibile caricare la disponibilità del ritiro


Panoramica
La ORCA Hand v1 è una mano robotica dexterous a tendine, open-source, per la ricerca sulla manipolazione, l'educazione alla robotica e l'integrazione personalizzata. L'architettura della mano ha 17 gradi di libertà: 16 giunti delle dita e un asse del polso. Seleziona una mano assemblata, un pacchetto non assemblato, attuatori DYNAMIXEL individuali o il set di elettronica per principianti dal menu Pacchetto. Questi sono diversi ambiti di acquisto; le opzioni di attuatori ed elettronica non sono mani complete.
Caratteristiche
- Meccanismi delle dita a tendine con moduli stampati sostituibili e parti riparabili.
- Disimpegno dei giunti sotto sovraccarico, calibrazione automatica e instradamento a bassa frizione dei tendini nel design ORCA v1.
- Il design del progetto open supporta modifiche e ricerche; consulta la licenza del progetto per eventuali usi commerciali previsti.
- Una configurazione di sensori tattili appare nel materiale di riferimento del design, ma i sensori tattili non sono inclusi nei pacchetti standard attualmente elencati.
Guida alla Configurazione
| Opzione pacchetto | Cosa ricevi |
|---|---|
| Mano ORCA assemblata importata | Una mano ORCA assemblata importata; la custodia protettiva mostrata appartiene a questo pacchetto. |
| Mano ORCA assemblata in Cina | Una mano assemblata con 16 attuatori per dita XC330-T288-T, un attuatore per polso XC430-T240BB-T, un set di elettronica di avvio, un cavo USB-A a micro-USB e gli ausiliari per l'assemblaggio utilizzati nella mano. |
| Kit Mano ORCA Completo Non Assemblato | 16 attuatori XC330-T288-T, un attuatore XC430-T240BB-T, set di elettronica di avvio, cavo USB-A a micro-USB e ausiliari meccanici/di assemblaggio.È necessaria l'assemblaggio. |
| Componenti principali fai-da-te | 16 attuatori XC330-T288-T, un attuatore XC430-T240BB-T e un set di elettronica di avviamento. I materiali strutturali e altri materiali di assemblaggio devono essere forniti separatamente. |
| Attuatore XC330-T288-T | Un attuatore XC330-T288-T individuale. |
| Attuatore XC430-T240BB-T | Un attuatore XC430-T240BB-T individuale. |
| Set di avviamento DYNAMIXEL | U2D2, U2D2 PHB e alimentatore 12 V 5 A; nessun attuatore o mano. |
Specifiche
| Mano ORCA v1 | Specifiche |
|---|---|
| Guida e movimento | Guida a tendine; 17 DOF (16 dita + 1 polso) |
| Dimensione di riferimento della mano assemblata | 34,5 cm di altezza × 12.5 cm di larghezza |
| Massimo della rete a mano assemblata | 1175 g |
| Sensori tattili attuali | Non inclusi nei pacchetti standard di mani elencati |
Le dimensioni e la massa netta descrivono la mano assemblata mostrata in figura, non i singoli componenti o il pacchetto di spedizione.
Specifiche dell'attuatore DYNAMIXEL
| Parametro | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motore / risoluzione | DC senza nucleo; 4096 impulsi/giro | DC senza nucleo; 4096 impulsi/giro |
| Rapporto di trasmissione | 288.35:1 | 245.22:1 |
| Dimensioni / massa | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Input / tensione raccomandata | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Temperatura di funzionamento | −5 a 70 °C | −5 a 80 °C |
| Corrente di standby | 17 mA | 46 mA |
| Momento di stallo a 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Corrente di stallo a 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Velocità a vuoto a 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
I valori di stallo sono punti di test momentanei dell'attuatore, non carichi continui o valutazioni operative.Modalità operative XC330: corrente, velocità, posizione (0–360°), posizione estesa, posizione basata sulla corrente e PWM. Modalità XC430: velocità, posizione, posizione estesa e PWM. L'XC330 utilizza un alloggiamento in plastica ingegneristica e ingranaggi interamente in metallo. I cablaggi di alimentazione e comunicazione devono essere adatti all'attuatore e al controller selezionati.
Applicazioni
Utilizzare la mano assemblata o il kit appropriato in esperimenti di afferraggio robotico, manipolazione basata sull'apprendimento, ricerca di teleoperazione e integrazione personalizzata del braccio robotico. Il progetto dimostra la ricerca sull'afferraggio e esperimenti di simulazione a reale; i bracci robotici, i dispositivi VR e i supporti di prova mostrati non sono inclusi. La programmazione, il montaggio meccanico, l'integrazione del controllo e il testing specifico per il compito sono responsabilità dell'utente.
Cosa è incluso
La Guida alla Configurazione definisce ciascun pacchetto reale.Il pacchetto assemblato della Cina e il kit completo includono 16 unità XC330-T288-T, un'unità XC430-T240BB-T, U2D2 + U2D2 PHB + alimentatore da 12 V 5 A, un cavo USB-A a micro-USB e ausiliari pertinenti come ventola, cuscinetti, magneti, perni di legno, tubi capillari, barre filettate, viti, dadi, cinghia di trasmissione, rondelle, adesivo in silicone e corda tendine. L'opzione core DIY omette quei materiali strutturali e di assemblaggio aggiuntivi. Verifica l'orientamento della mano richiesto durante il tuo piano di assemblaggio; sinistra e destra non sono opzioni di acquisto separate in questo elenco.
FAQ
L'opzione Componenti Core DIY forma una mano completa?
No. Fornisce i 17 attuatori e l'elettronica di avvio; altri materiali di assemblaggio sono separati.
Il Set di Avvio include attuatori?
No. Contiene U2D2, U2D2 PHB e un alimentatore da 12 V 5 A.
I sensori tattili sono inclusi?
No.La versione tattile mostrata in alcuni materiali di progettazione è un riferimento futuro o opzionale, non il pacchetto standard attuale.
Il controllo del braccio robotico è plug and play?
No. Fornisce il montaggio, la programmazione, il controllo e l'integrazione specifica per il compito per il tuo sistema.
Documentazione del progetto: ORCA Hand. Controlla la sua licenza attuale prima del riutilizzo o della ridistribuzione.
Dettagli visivi