ZeroErr eCoder11 RS485 Encoder Assoluto Magnetico, 17 o 19 Bit, Singolo o Multi-Giro
ZeroErr eCoder11 RS485 Encoder Assoluto Magnetico, 17 o 19 Bit, Singolo o Multi-Giro
ZeroErr
Prezzo di listino
$133.00 USD
Prezzo di listino
Prezzo scontato
$133.00 USD
Prezzo unitario
per
Imposte incluse.
Spese di spedizione calcolate al check-out.
Impossibile caricare la disponibilità di ritiro


Panoramica
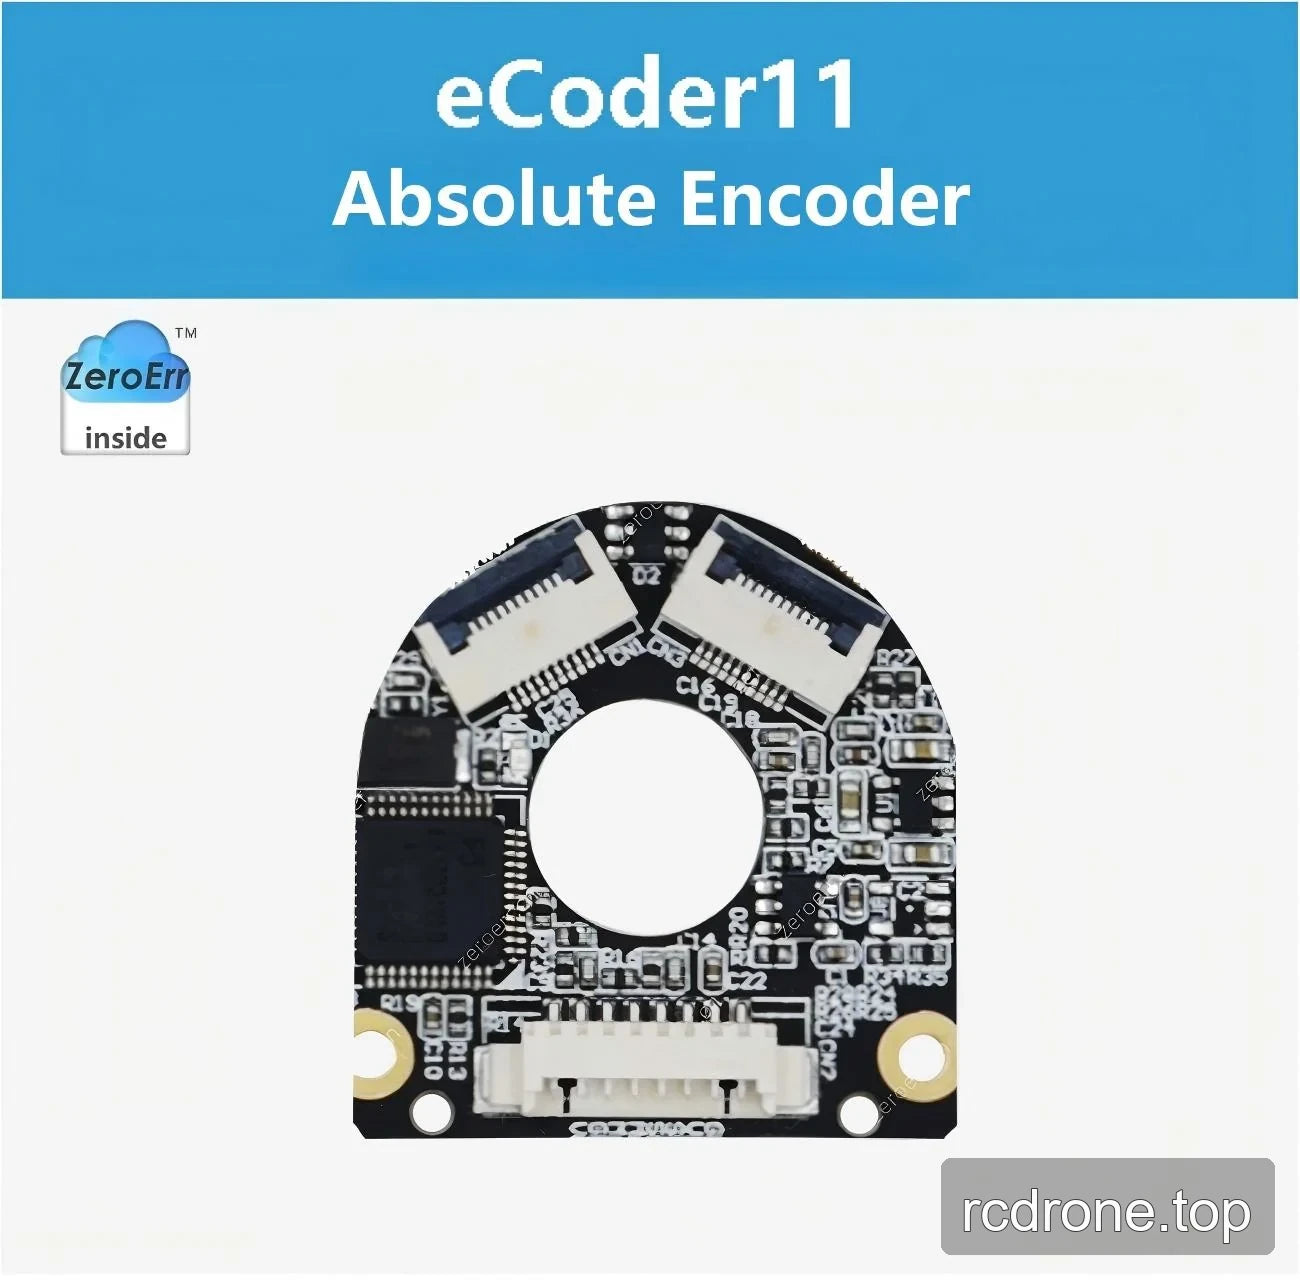
Il ZeroErr eCoder11 è un encoder assoluto magnetico a lettura assiale con versioni RS485 per la misurazione del valore assoluto a singolo giro o multi-giro. Seleziona configurazioni di risoluzione a 17 bit o 19 bit. La versione multi-giro è disponibile con o senza una batteria di conteggio multi-giro battery.
Caratteristiche
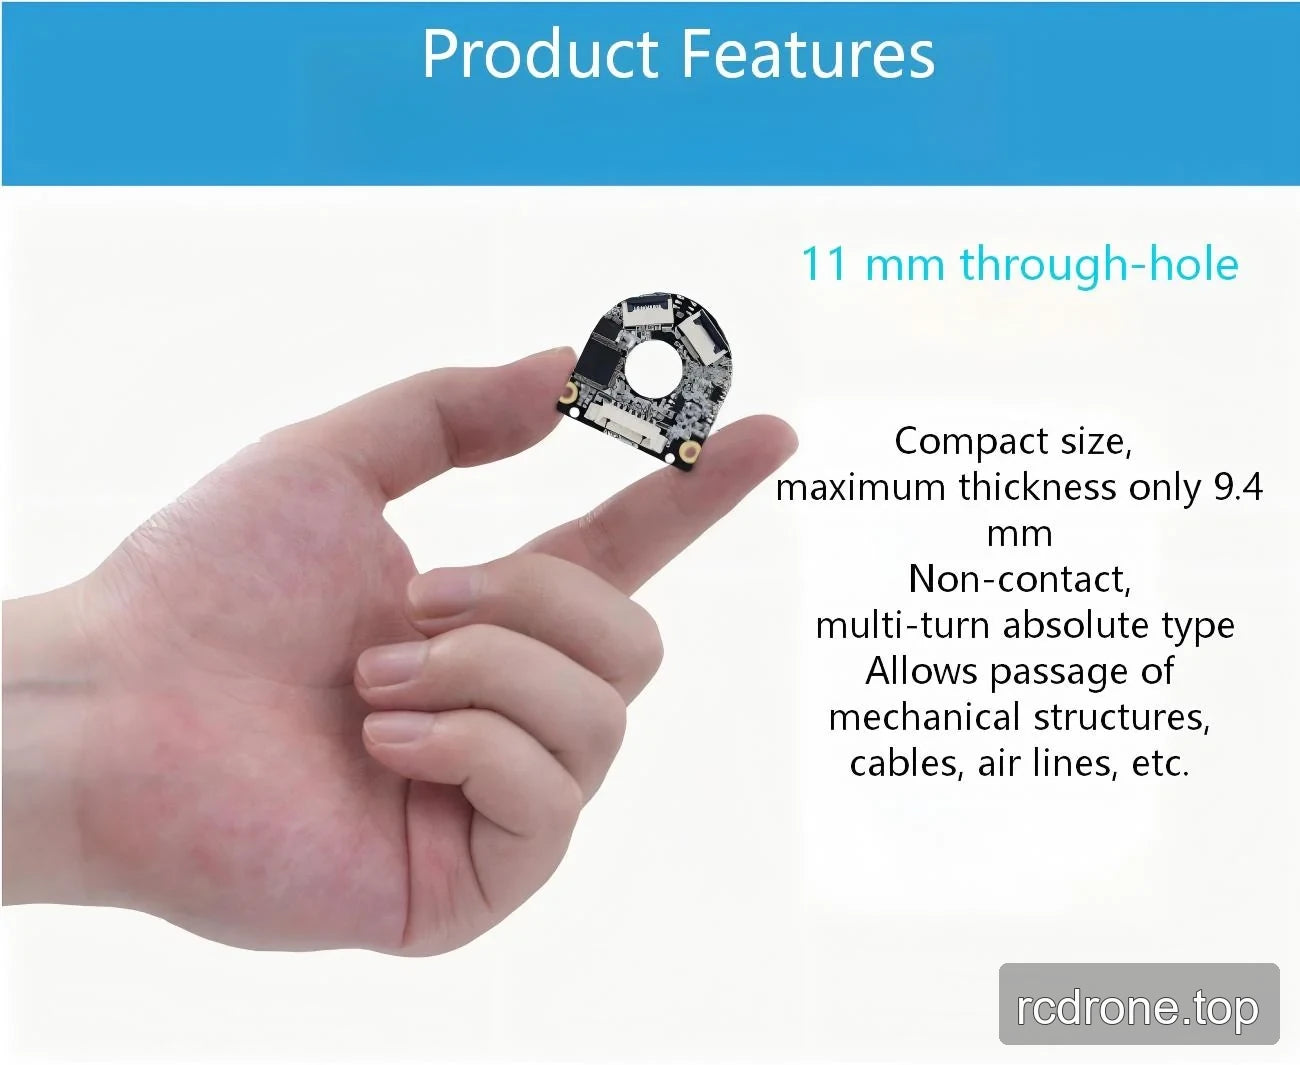
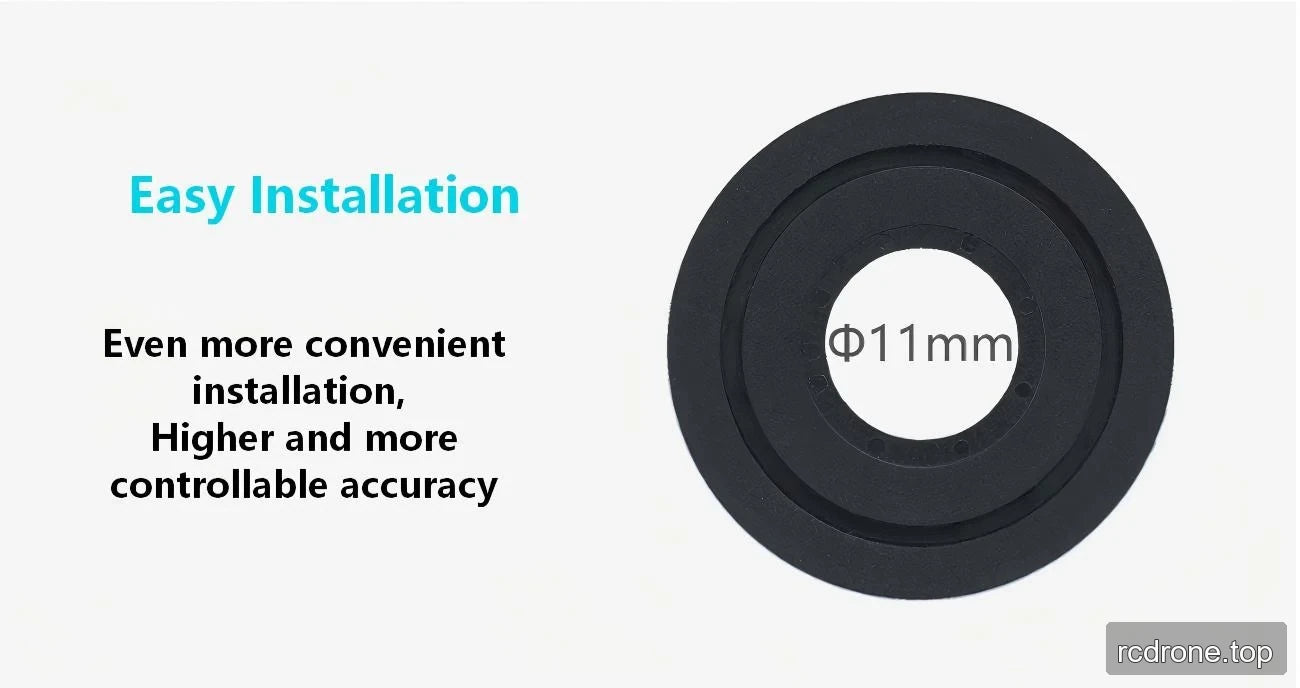
- Design con foro passante di 11 mm per il passaggio di strutture meccaniche, cavi, linee d'aria e articoli simili attraverso l'encoder.
- Operazione assoluta multi-giro senza contatto disponibile con l'opzione multi-giro RS485.
- Compatibilità del protocollo RS-485 con gli encoder assoluti Tamagawa.
- Connessione a 8 pin; la scheda dell'encoder ha due connettori sul bordo superiore e un connettore sul bordo inferiore.
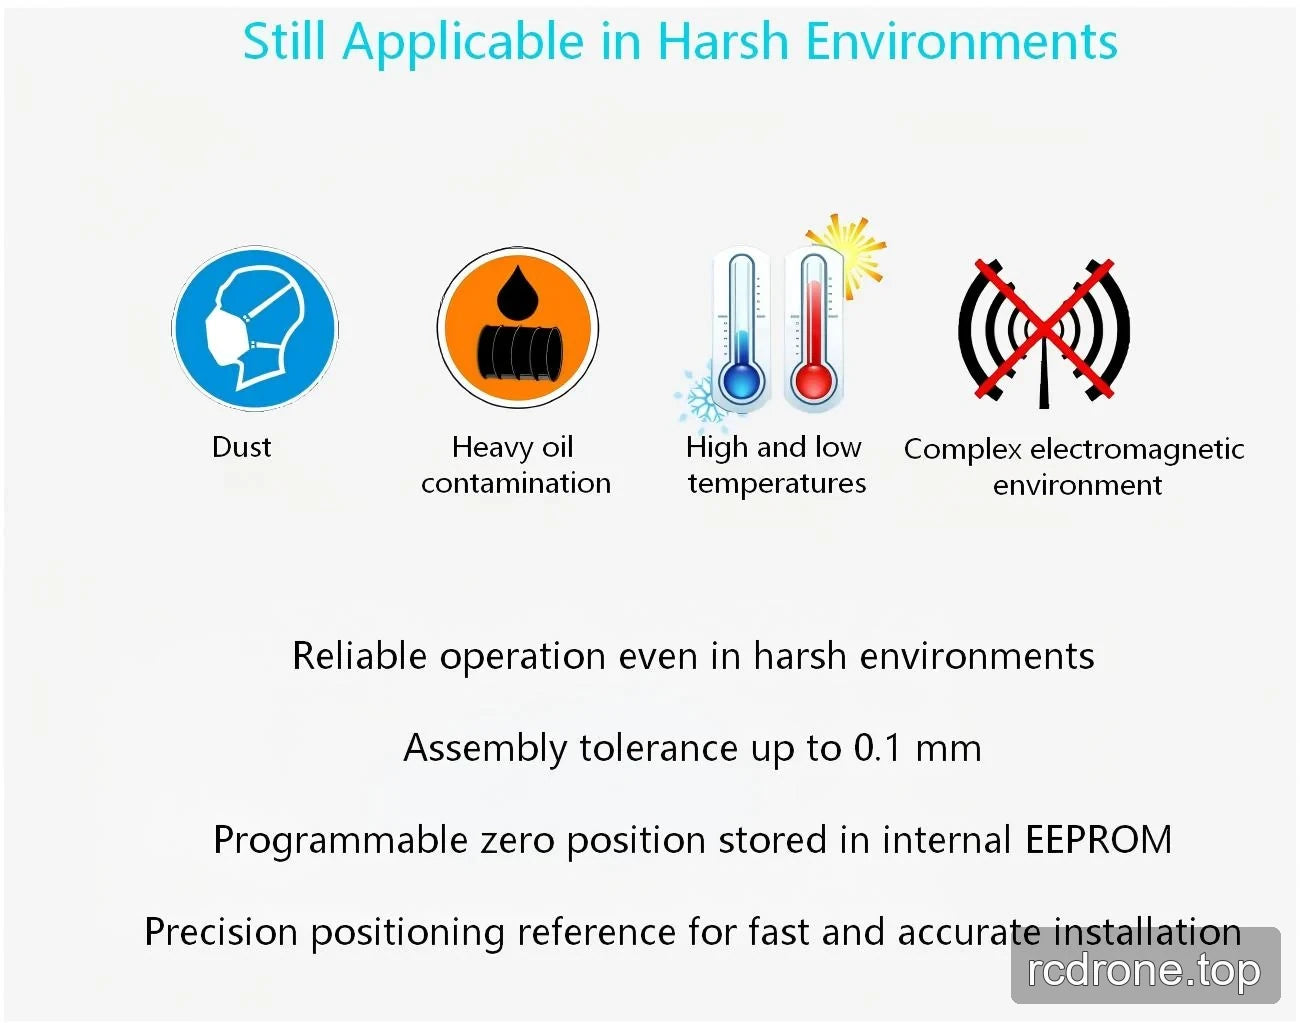
- Posizione zero programmabile memorizzata nella EEPROM interna.
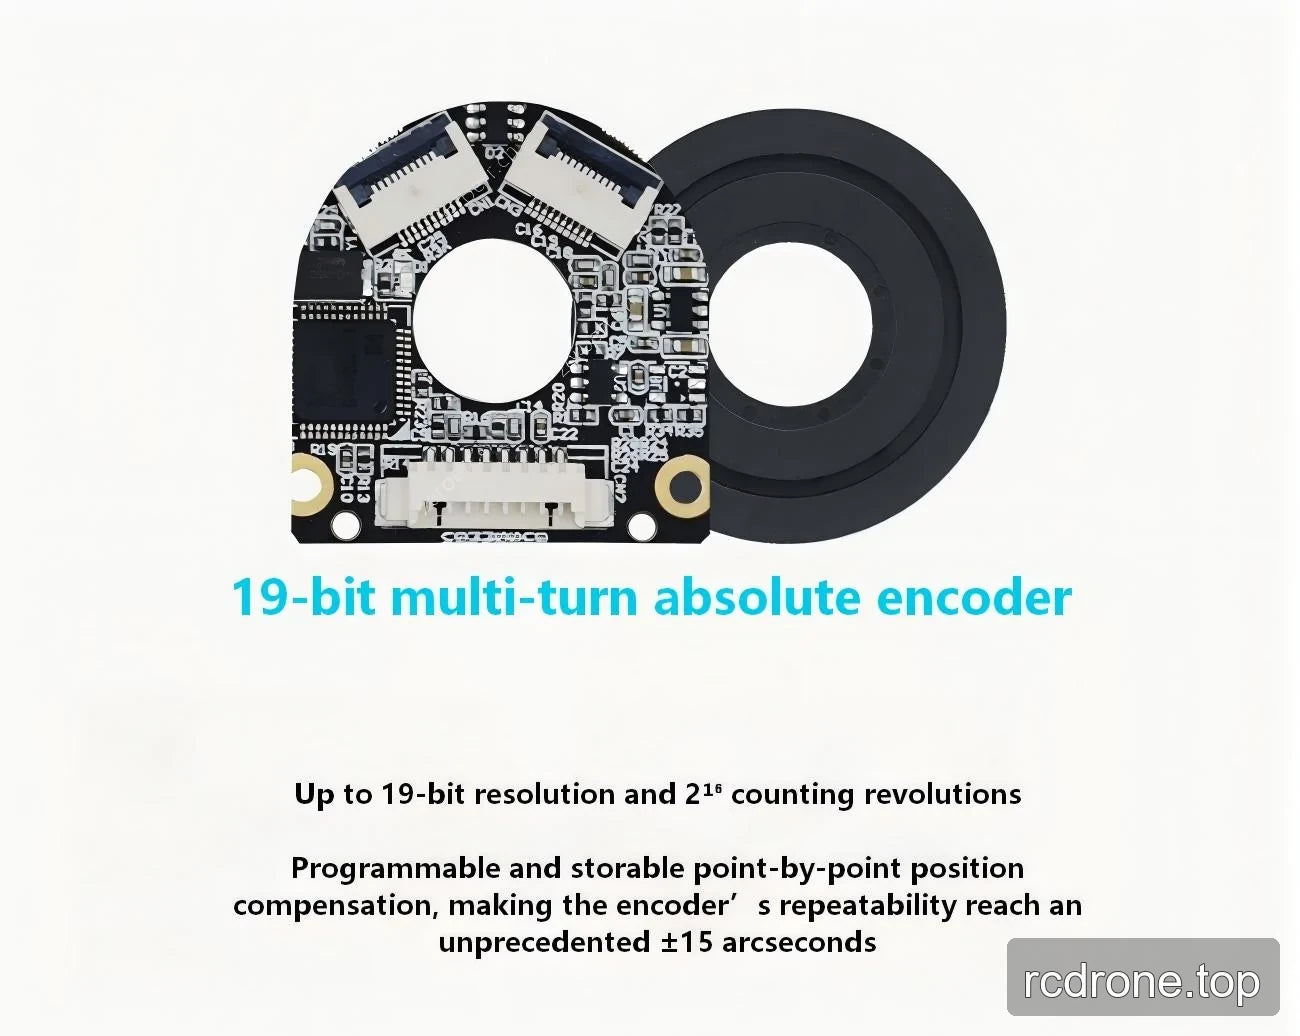
- La compensazione della posizione punto per punto è programmabile e memorizzabile sulla configurazione multi-giro a 19 bit.
- Specificato per l'uso in ambienti di polvere, contaminazione da olio pesante, alte e basse temperature e complessi ambienti elettromagnetici.
- Progettato per un'installazione conveniente e un'accuratezza controllabile, con un riferimento di posizionamento di precisione per un'installazione rapida e accurata.
Opzioni
- RS485 a singolo giro: risoluzione di 17 bit o 19 bit; batteria per il conteggio multi-giro non inclusa.
- RS485 multi-giro: risoluzione di 17 bit o 19 bit; batteria per il conteggio multi-giro non inclusa o inclusa (due pezzi per confezione).
- RS485 multi-giro a 19 bit: fino a 19 bit di risoluzione, 216 giri di conteggio, ripetibilità dichiarata di ±15″ e compensazione di posizione punto per punto programmabile e memorizzabile.
Specifiche
Specifiche tecniche generali
| Parametro | Valore |
|---|---|
| Modello | eCoder11 |
| Tolleranza assoluta massima | <0.1° |
| Ripetibilità | ±15″ |
| Tipo di lettura | Lettura assiale |
| Risoluzione | 17 bit a 21 bit e opzione contatore multiturn a 16 bit |
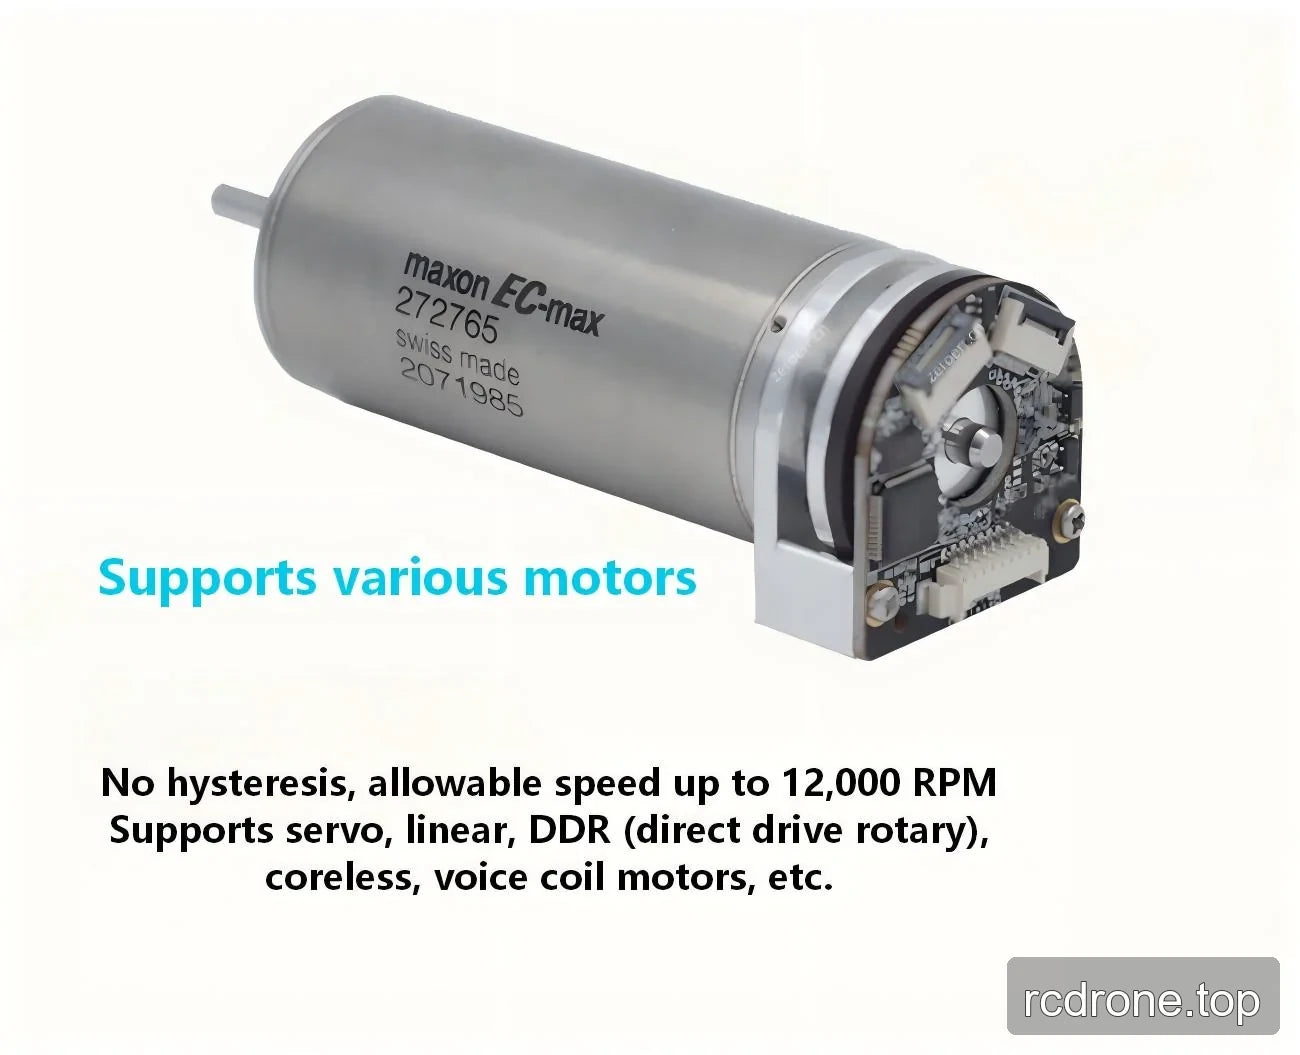
| Velocità massima | 6.000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12.000 RPM (eCoder11, eCoder18, eCoder20) |
| Isteresi | Meno di un'unità di risoluzione |
| Tensione di alimentazione | 4.7 V a 5.4 V |
| Consumo attuale | 105 mA a 125 mA (eCoder11, eCoder18, eCoder20) 70 mA a 90 mA (eCoder35, eCoder45, eCoder65) 115 mA a 130 mA (eCoder35H) |
| Connettore | connessione a 8 pin |
| Tensione standard della batteria | 3.6 V |
| Volo di avviso della batteria | <3.05 V |
| Corrente di funzionamento della batteria | 4 μA |
| Temperatura di stoccaggio | -40 a +105 °C |
| Temperatura di funzionamento | -40 a +105 °C |
| Campo magnetico esterno | ±20 mT |
Specifiche meccaniche eCoder11
| Parametro | eCoder11 |
|---|---|
| Diametro interno dell'anello magnetico | 11 mm |
| Diametro esterno dell'anello magnetico | 30 mm |
| Peso dell'anello magnetico | 3.9 g |
| Spessore dell'anello magnetico | 3 mm |
| Diametro interno del Readhead | 11 mm |
| Peso del Readhead | 30 mm |
| Peso del Readhead | 3.8 g |
| Spessore massimo del Readhead | 6 mm |
| Lunghezza dell'arco del Readhead | 360° |
| Massima risoluzione | 19 bit |
Informazioni aggiuntive sul design
- Diametro del foro passante: 11 mm.
- Spessore massimo: 9.4 mm.
- Tolleranza di assemblaggio: fino a 0.1 mm.
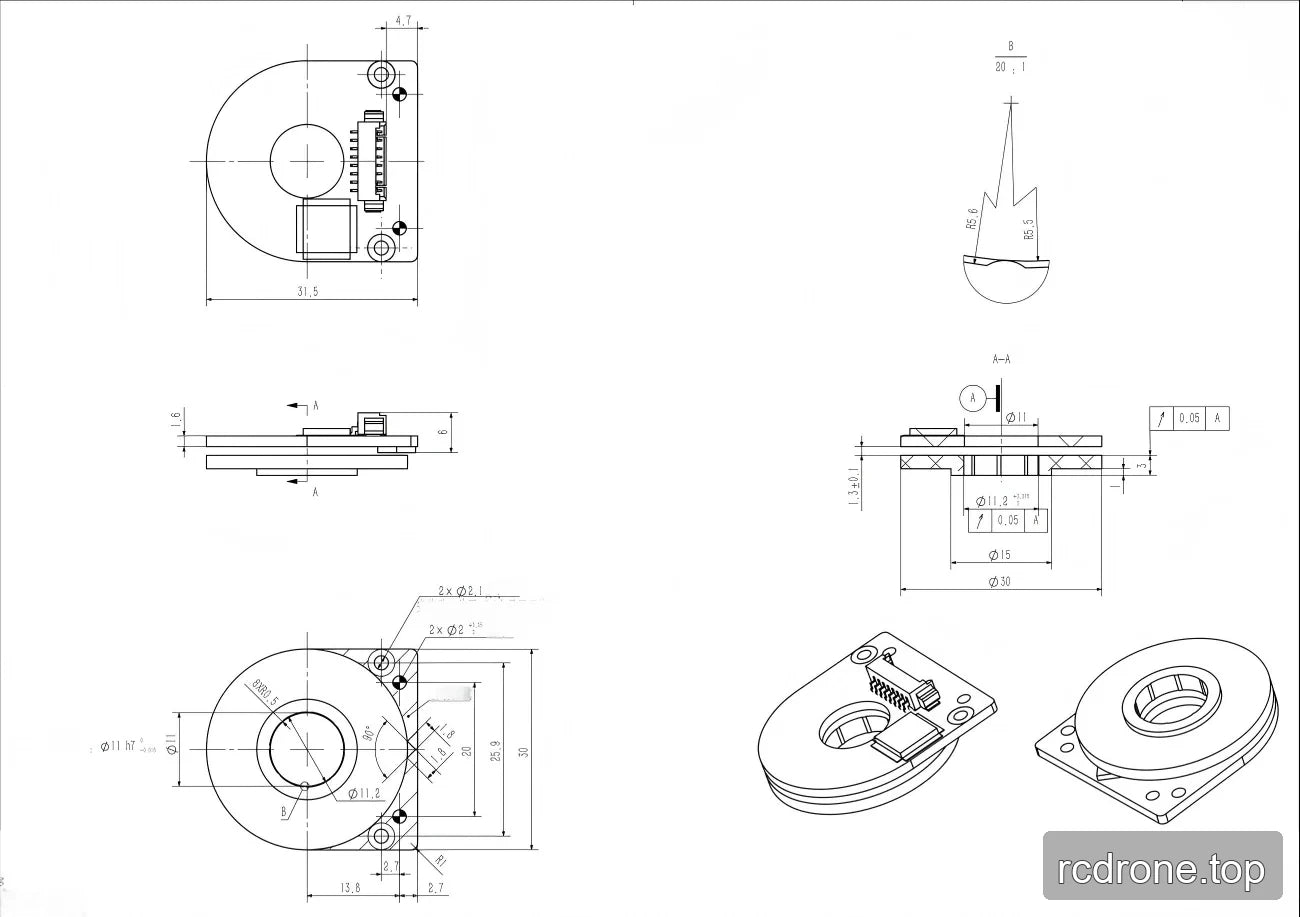
Dimensioni del disegno di installazione
| Dimensione | Valore |
|---|---|
| Diametro esterno totale | Ø30 mm |
| Diametro interno | Ø15 mm |
| Lunghezza totale in una vista | 31.5 mm |
| Fori di montaggio | 2 × Ø2.1 mm |
| Diametro specificato | Ø11.2 mm |
| Dimensione specificata | 25.6 mm |
| Dimensione specificata | 20 mm |
| Dimensione specificata | 13.8 mm |
| Dimensioni specificate | 2.7 mm |
| Dimensione specificata | 4.7 mm |
| Dimensione specificata | 1.3 ±0.1 mm |
| Dimensione specificata | 1.6 mm |
| Dimensione specificata | 6 mm |
| Dimensione del foro | Ø11 H7 |
Applicazioni
I scenari di applicazione dichiarati includono robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV e robot ARU. Si afferma inoltre che l'encoder supporta motori servo, motori lineari, motori DDR (rotativi a trasmissione diretta), motori senza nucleo e motori a bobina vocale.
Download
Download & Risorse
- zeroerr eCoder11 — Modello 3D (STEP)
- ZeroErr eCoder11 Disegno di installazione — Disegno di installazione (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manuale (PDF)
Dettagli Visivi
Visualizzazioni del Prodotto
Caratteristiche e Design
Esempi di Applicazione
Configurazione e Utilizzo
Interfacce e Connessioni
Dimensioni e Costruzione