ZeroErr eRob 110 I Attuatore Rotativo Robotico
ZeroErr eRob 110 I Attuatore Rotativo Robotico
ZeroErr
Impossibile caricare la disponibilità di ritiro


Panoramica
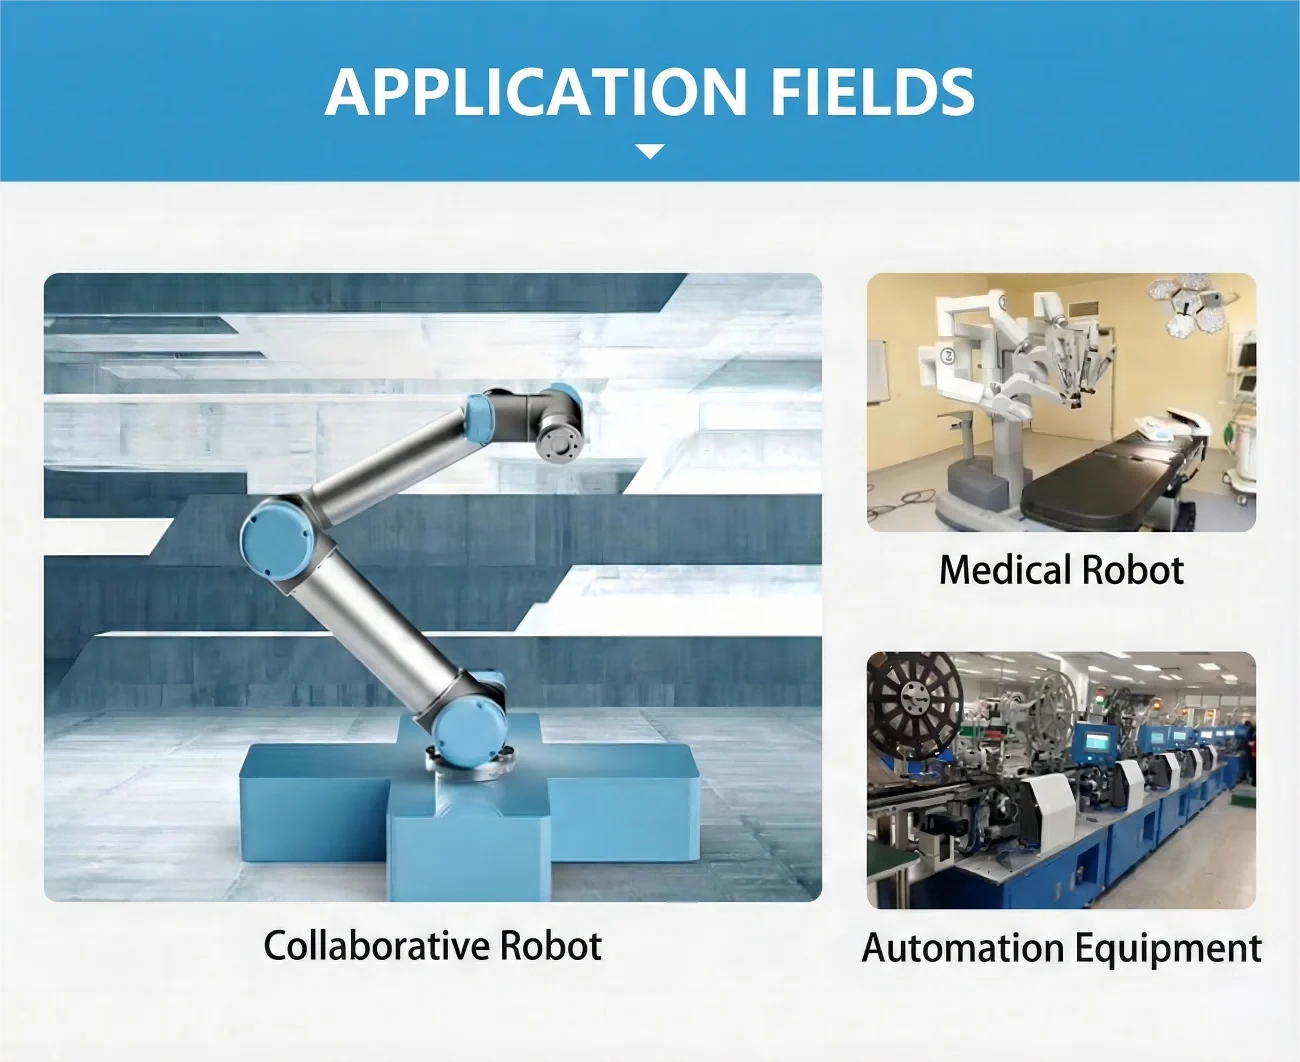
La famiglia di attuatori rotativi robotici ZeroErr eRob 110 I è configurabile per robot collaborativi, robot medici e attrezzature di automazione.
Configurazioni
Seleziona una versione CANopen o EtherCAT, con o senza freno, insieme al rapporto di riduzione richiesto e all'opzione multi-giro e coppia.
- Selezioni di versione: CANopen o EtherCAT; con freno o senza freno.
- Selezioni del rapporto di riduzione: 50, 80, 100, 120 o 160.
- Selezioni multi-giro e coppia: con o senza multi-giro, e con o senza coppia.
Caratteristiche
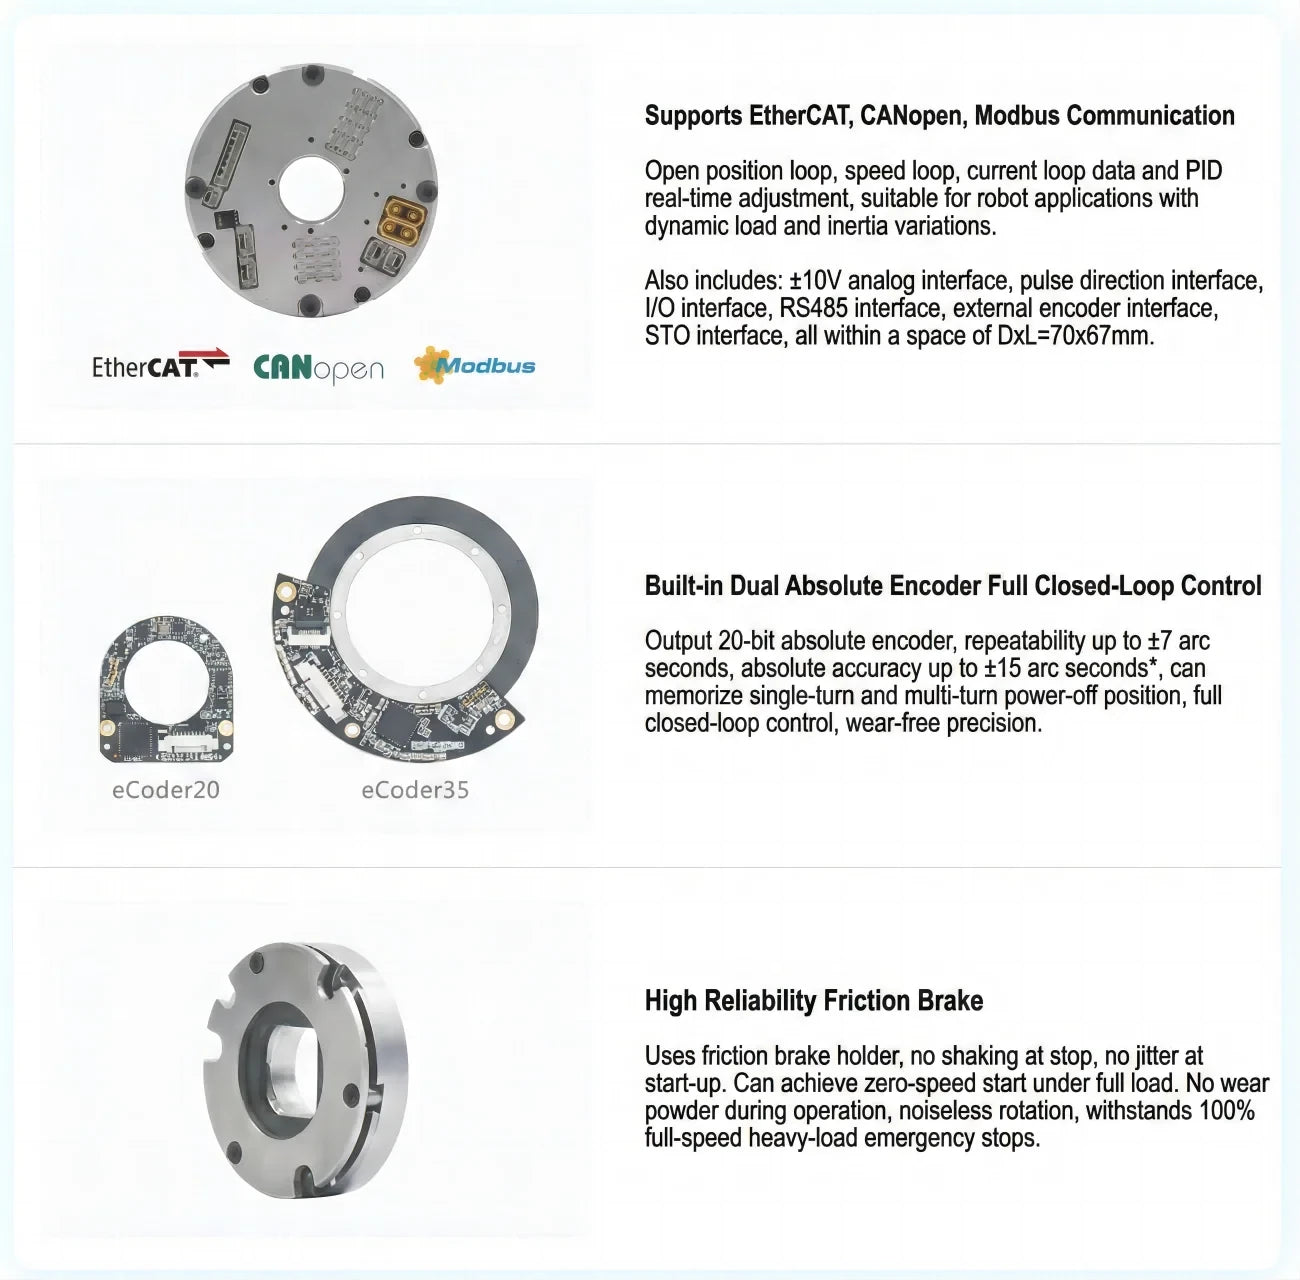
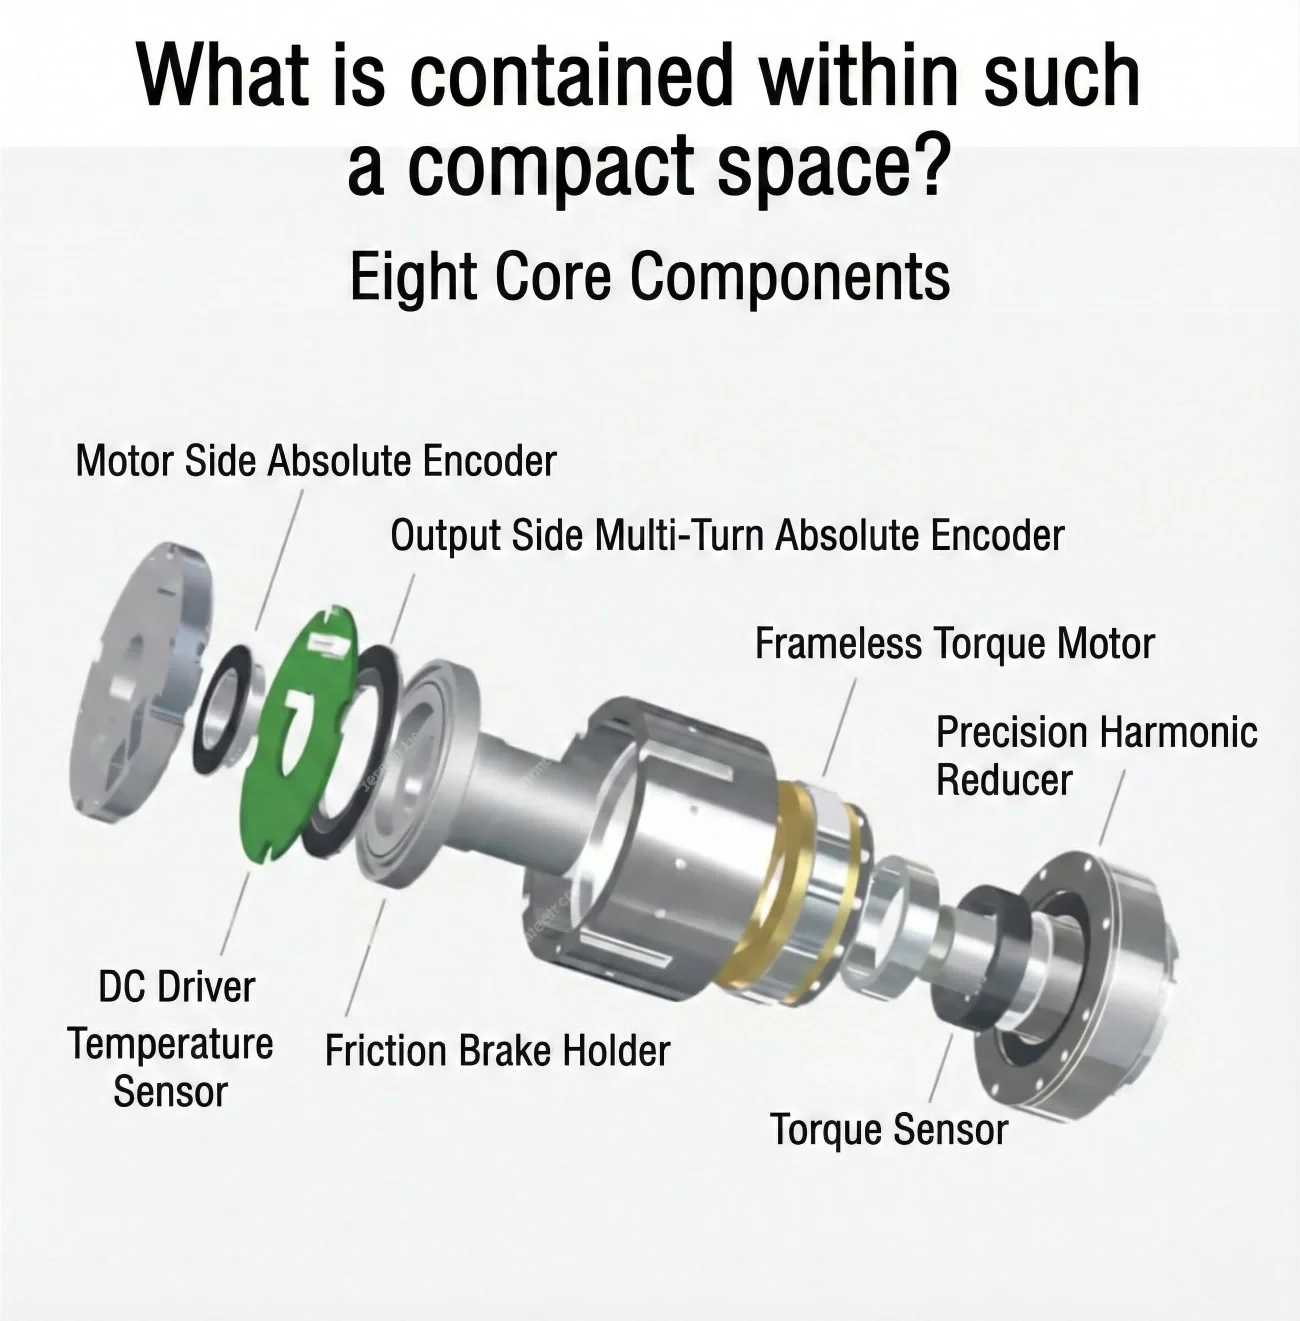
Gli elementi del modulo principale includono un encoder assoluto lato motore, un motore a coppia senza telaio, un riduttore armonico di precisione, un driver DC e un sensore di temperatura.
Le capacità di comunicazione includono EtherCAT, CANopen e Modbus.Il modulo fornisce dati su posizione aperta in anello, anello di velocità e anello di corrente, con regolazione PID in tempo reale e controllo completo in anello chiuso con doppio encoder assoluto integrato.
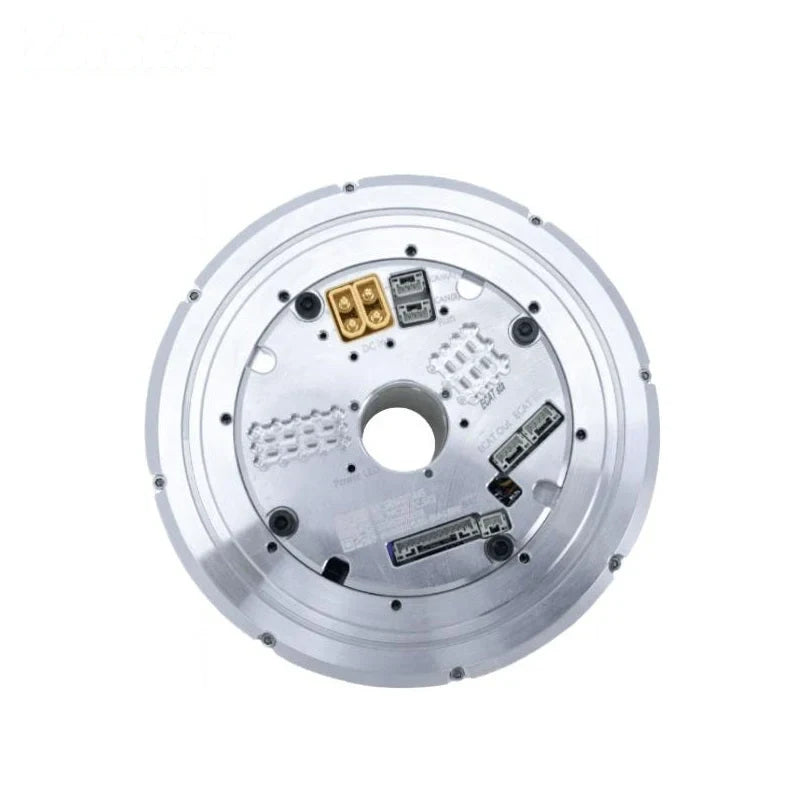
Per le versioni di attuatori rotativi EtherCAT e CANopen, la documentazione elenca interfacce opzionali RS485, Pulse/DIR, I/O, ±10 V analogico, encoder esterno e STO.
L'encoder può memorizzare la posizione di spegnimento a singolo giro e multi-giro, soggetta alla configurazione dell'encoder selezionata.
Le configurazioni dotate di freno utilizzano un freno a frizione ad alta affidabilità. Le sue caratteristiche dichiarate includono arresto stabile, avvio a zero velocità sotto carico completo, nessuna alimentazione durante il funzionamento, rotazione silenziosa e arresto di emergenza a 100% di carico pesante a piena velocità.
Specifiche
La tabella tecnica fornisce i seguenti valori per le colonne del rapporto di riduzione del riduttore a onda di strain 25-50, 25-80 e 25-100.
| Parametro | Valore (Rapporto 25-50) | Valore (Rapporto 25-80) | Valore (Rapporto 25-100) |
|---|---|---|---|
| Modello | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Rapporto di riduzione del riduttore a onda | 25-50 | 25-80 | 25-100 |
| Momento torcentale massimo per avvio e arresto (Nm) | 127 | 178 | 204 |
| Massimo max.value a coppia di carico medio (Nm) | 72 | 113 | 140 |
| Coppia nominale (Nm) | 51 | 82 | 87 |
| Momento torcentale massimo ammissibile (Nm) | 242 | 332 | 369 |
| Max.velocità di rotazione (RPM) |
60 |
37.5 | 30 |
| Potenza del motore (W) |
723 |
723 | 723 |
| Voltaggio di ingresso (V) | 48V (±10%) Si prega di assicurarsi di leggere "Confronto tra alimentatore switching e ePower" e il "Manuale dell'utente dell'attuatore rotativo eRob" Capitolo 3, per istruzioni chiare su come alimentare il modulo eRob. |
48V (±10%) Si prega di assicurarsi di leggere "Confronto tra alimentatore switching e ePower" e il "Manuale dell'utente dell'attuatore rotativo eRob" Capitolo 3, per istruzioni chiare su come alimentare il modulo eRob. |
48V (±10%) Si prega di assicurarsi di leggere "Confronto tra alimentatori a commutazione e ePower" e il "Manuale dell'utente dell'attuatore rotativo eRob" Capitolo 3, per istruzioni chiare su come alimentare il modulo eRob. |
| Inerzia dell'uscita del riduttore a onda di deformazione (g-mm²) | 717286 | 717286 | 717286 |
| Massa dell'uscita del riduttore a onda di deformazione (KG) |
0.56 |
0.56 | 0.56 |
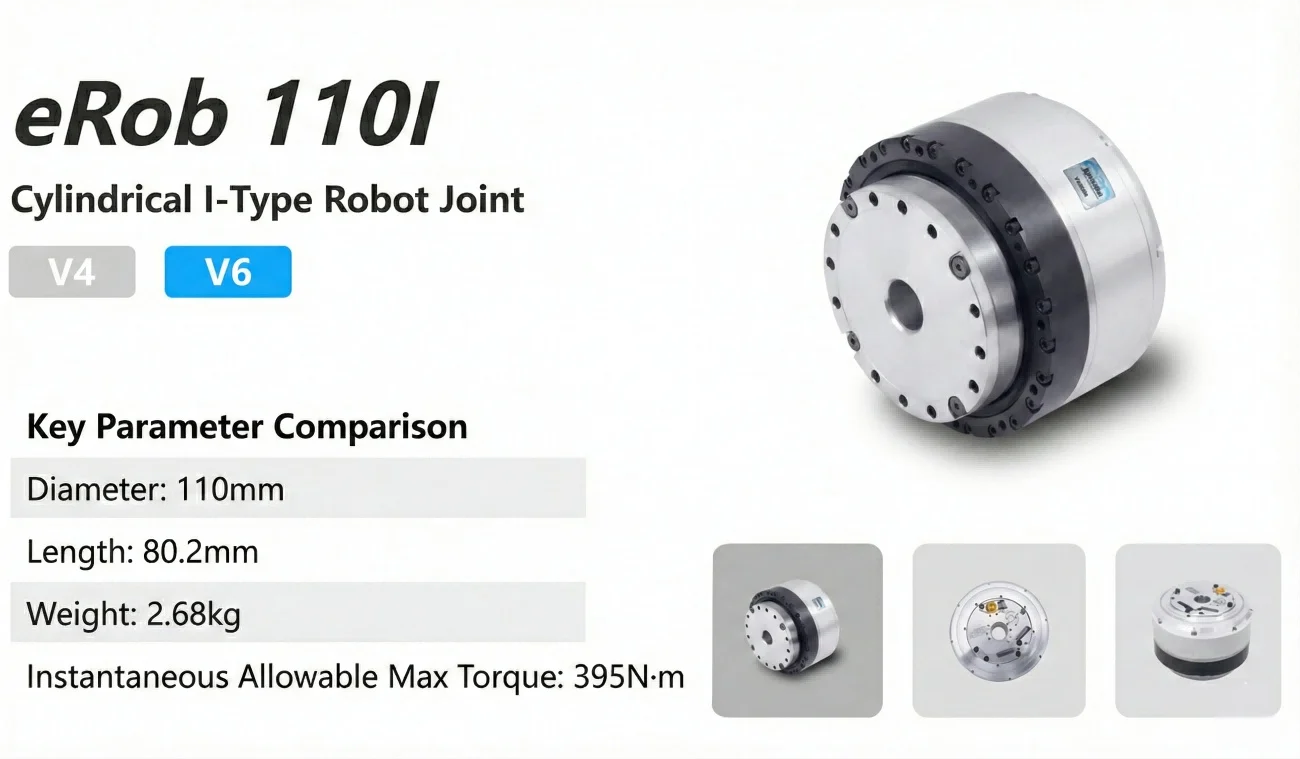
| Diametro esterno*lunghezza | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inerzia di ingresso del riduttore a onda di deformazione (g-mm²) | 308632 | 308632 | 308632 |
| Massa di ingresso del riduttore a onda di deformazione (KG) | 0.53 | 0.53 | 0.53 |
| Peso (KG) | 2.57 | 2.57 | 2.57 |
| Parametri comuni | ID: 18mm, Grado di protezione IP:IP54*, Modello del freno: freno a attrito | ID: 18mm, Grado di protezione IP:IP54*, Modello del freno: freno a attrito | ID: 18mm, Grado di protezione IP:IP54*, Modello del freno: freno a attrito |
| Dispositivo opzionale |
Tipo di comunicazione: EtherCAT / CANopen/Modbus, Risoluzione dell'encoder di uscita: 19Bit. Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. |
Tipo di comunicazione: EtherCAT / CANopen/Modbus, Risoluzione dell'encoder di uscita: 19Bit. Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. | Tipo di comunicazione: EtherCAT / CANopen/Modbus, Risoluzione dell'encoder di uscita: 19Bit. Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. |
| Attuatore rotativo versione EtherCAT |
Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. |
Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. |
| Attuatore rotativo versione CANopen | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10V Analogico e STO. |
- Ripetibilità dell'uscita dell'encoder assoluto: fino a ±7 secondi d'arco.
- Accuratezza assoluta dell'uscita dell'encoder assoluto: fino a ±15 secondi d'arco.
Riferimento Specifico alla Versione
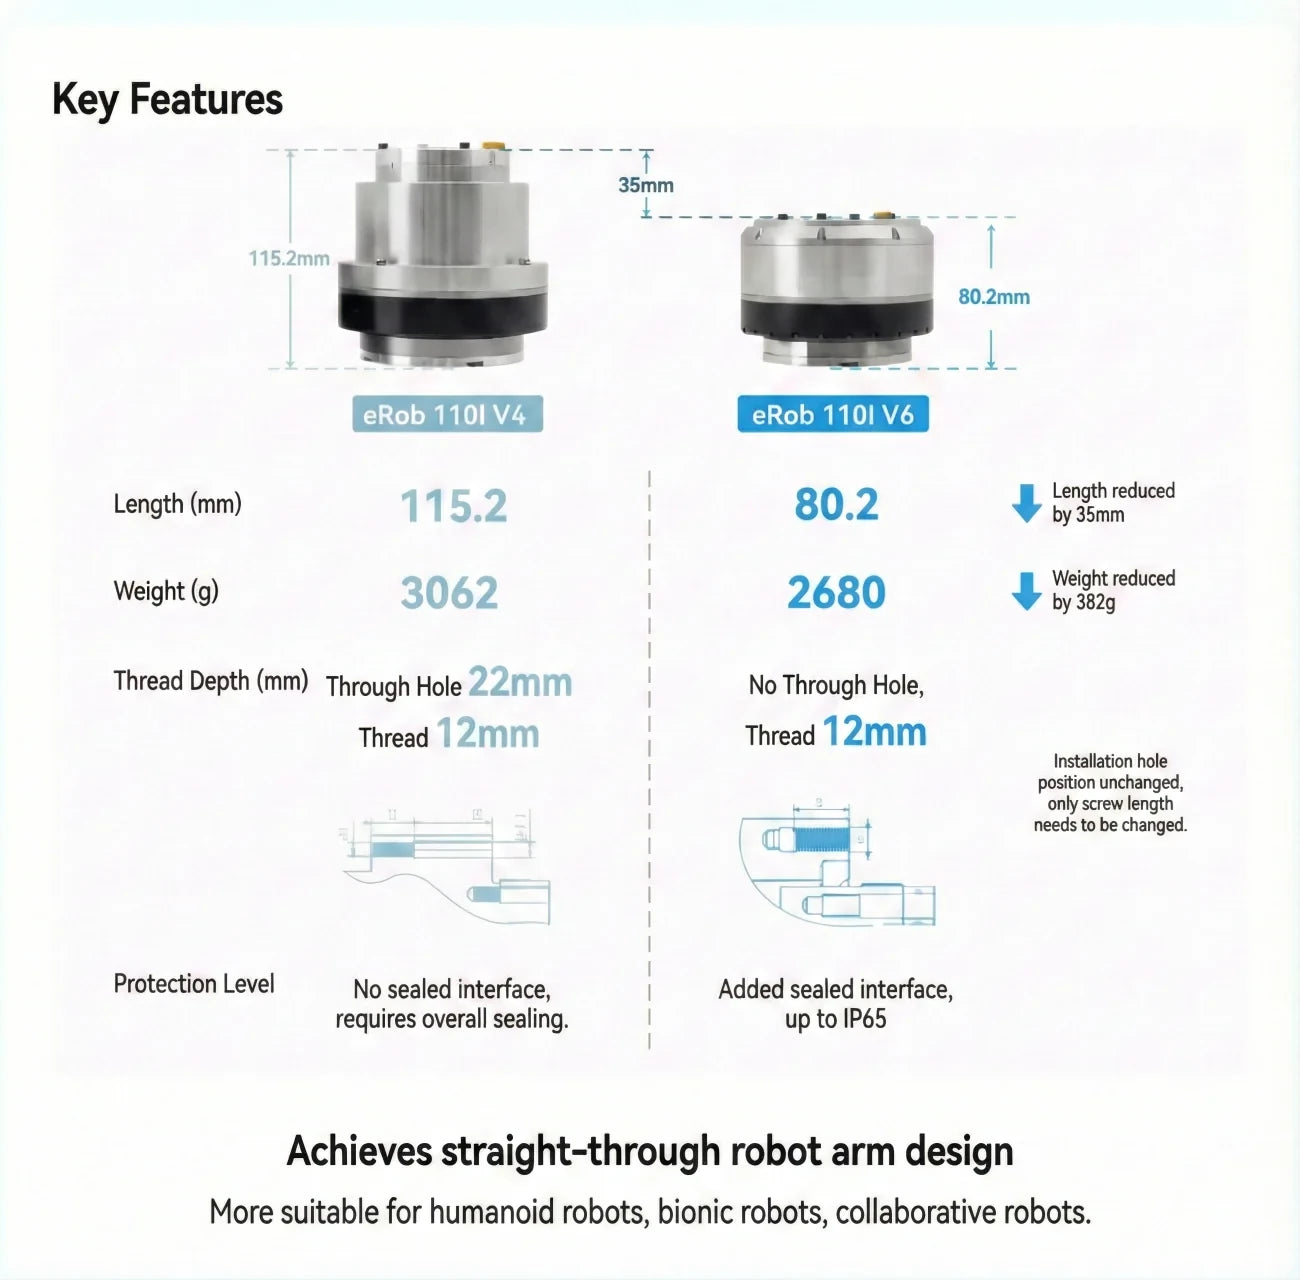
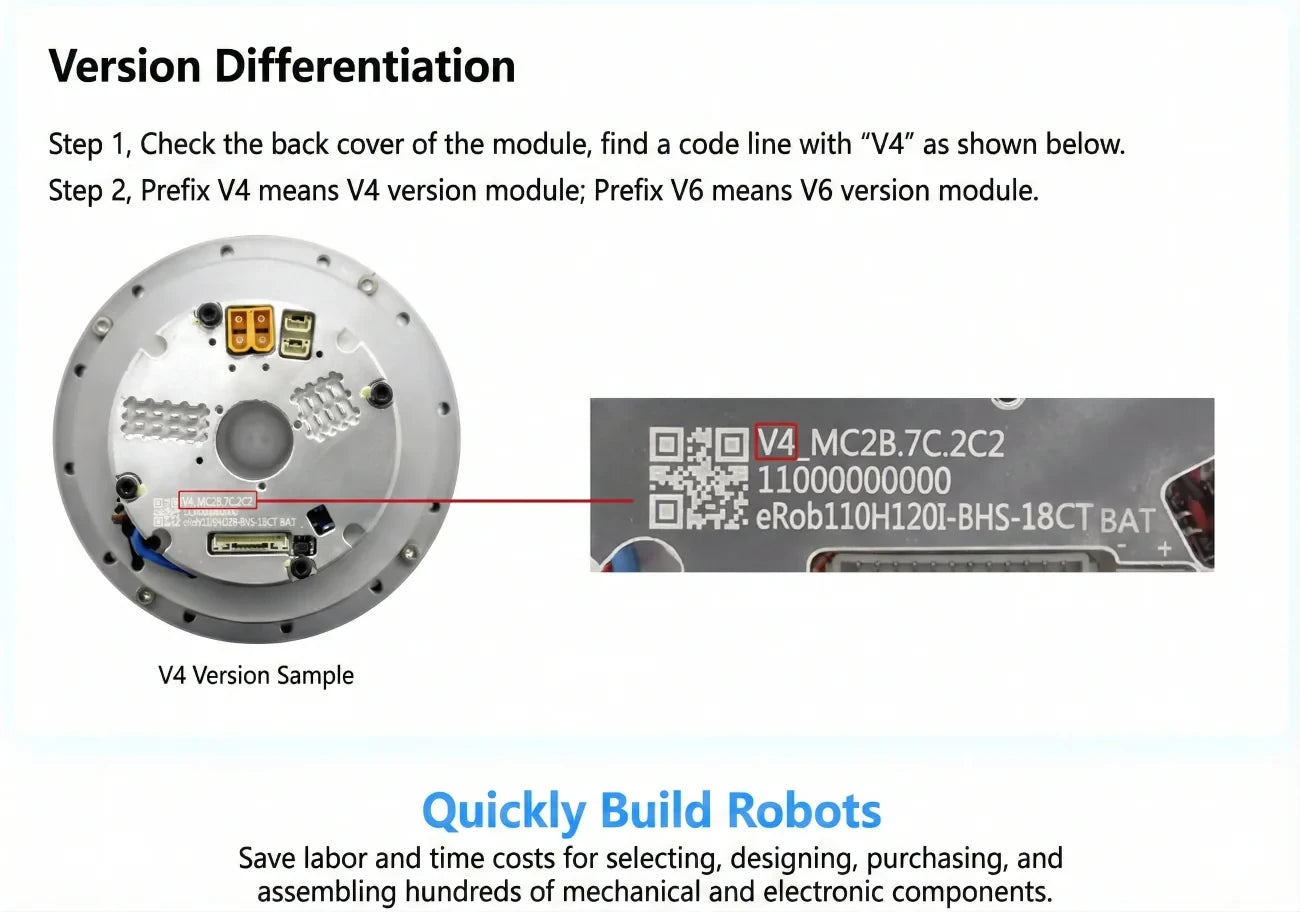
I materiali di riferimento distinguono i moduli eRob 110I V4 e V6 dal prefisso V4 o V6 nella linea di codice sul retro della copertura. Queste designazioni non sono etichette selezionabili in questo elenco, quindi le informazioni specifiche per V4/V6 non dovrebbero essere applicate a ogni configurazione.
Applicazioni
- Robot collaborativi
- Robot medici
- Attrezzature di automazione
- Robot umanoidi
- Bracci robotici
- esoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Documenti
Download & Risorse
- Documento prodotto (PDF)
- Modello 3D — File STEP (ZIP)
- Modello 3D — File STEP (ZIP)
- Disegno di installazione (PDF)
- Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Specifiche e Prestazioni
Opzioni e Confronto Modelli
Esempi di Applicazione
Configurazione e Utilizzo
Caratteristiche e Design
Interfacce e Connessioni