


ZeroErr eRob 142 T Attuatore per Giunto Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50–120
ZeroErr eRob 142 T Attuatore per Giunto Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50–120
ZeroErr
Impossibile caricare la disponibilità del ritiro


Panoramica
Il ZeroErr eRob 142 T è un attuatore per giunti robotici di tipo T della famiglia per assemblaggio rapido di robot. Seleziona tra le versioni EtherCAT o CANopen, con o senza sensore di coppia, rapporti di riduzione di 50, 80, 100 o 120, e con o senza memoria multi-loop.
Caratteristiche
- Albero cavo di 18 mm di grandezza per il passaggio di cavi e linee d'aria; si afferma che il percorso di cablaggio non ha impatto sulla vita di flessione.
- Fori di montaggio agli angoli e design di montaggio diretto. Il materiale sorgente afferma che non è necessario alcun involucro; si afferma anche che questo design riduce il peso del giunto e migliora il rapporto carico-peso del robot.
- Design dell'interfaccia completamente differenziale e anti-interferenza con connettori anti-allentamento doppi che possono essere collegati in serie o in parallelo.
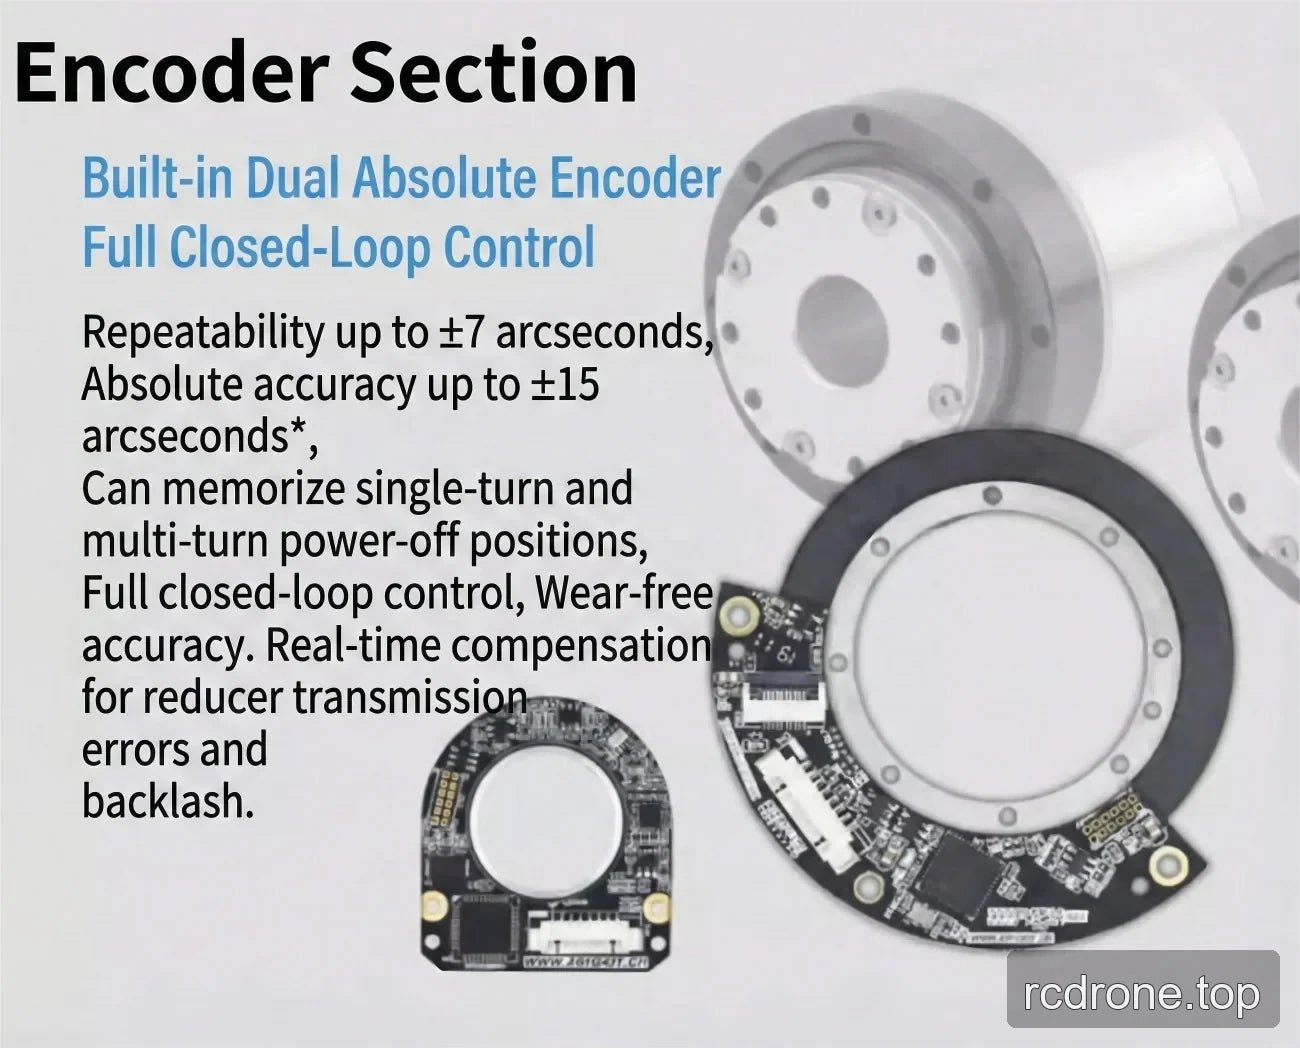
- Encoder assoluto duale integrato e controllo a ciclo chiuso completo.
- Dati di posizione aperta, ciclo di velocità e ciclo di corrente con regolazione PID in tempo reale.
- Compensazione in tempo reale per errori di trasmissione del riduttore e gioco; il materiale sorgente descrive anche un'accuratezza senza usura.
- Memoria della posizione di spegnimento per posizioni a giro singolo e multi-giro. La memoria multi-loop è selezionabile; non assumere memoria multi-giro per l'opzione Senza Memoria Multi-loop.
- Freno a smorzamento per attrito con un supporto per freno di tipo attrito. Il materiale sorgente afferma che l'arresto e l'avvio sono stabili senza oscillazioni all'arresto o tremori all'avvio, avvio a zero velocità a carico completo, nessuna polvere di usura durante il funzionamento, nessun rumore durante la rotazione e arresto di emergenza a piena velocità a carico pesante al 100%.
- Classificazione IP65.
Applicazioni
Adatto per applicazioni robotiche con carico variabile dinamico e inerzia variabile, inclusi robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV, robot ARU, robot collaborativi, robot medici e attrezzature di automazione.
Interfacce e Opzioni
Versioni Selezionabili
- eRob 142 T (CANopen Con Sensore di Coppia)
- eRob 142 T (CANopen Senza Sensore di Coppia)
- eRob 142 T (EtherCAT Con Sensore di Coppia)
- eRob 142 T (EtherCAT Senza Sensore di Coppia)
Rapporti di Riduzione Selezionabili
50, 80, 100 o 120.
Memoria Multi-loop
Senzo Memoria Multi-loop o Con Memoria Multi-loop.
Interfacce Elencate nel Materiale di Origine
- Bus di comunicazione: EtherCAT / CANopen.
- Comunicazione dispositivo opzionale: EtherCAT / CANopen / Modbus.
- Per entrambe le versioni di attuatori rotativi EtherCAT e CANopen, le interfacce opzionali elencate sono RS485, Pulse/DIR, I/O, ±10 V analogico e STO.
- È elencata un'interfaccia per encoder esterno.
- Lo spazio interfaccia elencato è D × L = 70 × 67 mm.
Specifiche
La seguente tabella tecnica mantiene la notazione di origine fornita. Le etichette delle colonne utilizzano “32-50” fino a “32-160”; le opzioni di rapporto di riduzione selezionabili per questo elenco sono 50, 80, 100 e 120.
| Parametro | Valore (32-50) | Valore (32-80) | Valore (32-100) | Valore (32-120) | Valore (32-160) |
|---|---|---|---|---|---|
| Modello / serie di giunti | eRob142HXXT | ||||
| Rapporto di riduzione dell'ingranaggio a onda di deformazione | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Momento torcentale massimo per avvio/arresto (Nm) | 281 | 395 | 433 | 459 | 484 |
| Massimo consentito.coppia di carico media (Nm) | 140 | 217 | 281 | 281 | 281 |
| Coppia nominale (Nm) | 99 | 153 | 178 | 178 | 178 |
| Coppia massima momentanea ammissibile (Nm) | 497 | 738 | 841 | 892 | 892 |
| Velocità di rotazione massima in uscita (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Potenza del motore (W) | 1000 | ||||
| Voltaggio di alimentazione (V) | 48 V (±10%) | ||||
| Nota sull'alimentazione | Si prega di leggere attentamente: “Perché non può essere utilizzato un normale alimentatore a commutazione come alimentazione per il modulo?” e “Manuale del modulo congiunto Capitolo 3 Istruzioni di alimentazione eRob”. | ||||
| Risoluzione dell'encoder di uscita | 19 Bit | ||||
| Ripetibilità / accuratezza assoluta (arcsec) | ±10 / ±45 arcsec | ||||
| Bus di comunicazione | EtherCAT / CANopen | ||||
| Diametro esterno × lunghezza × foro passante (mm) | 148 × 163 × 18 | ||||
| Peso (kg) | 8.22 | ||||
| Design dell'interfaccia | Interfaccia completamente differenziale, forte anti-interferenza; connettori duali anti-allentamento, possono essere collegati in serie/parallelo. | ||||
| Freno | Freno a smorzamento per attrito | ||||
| Valutazione IP | IP65 | ||||
| Parametri comuni | ID: 18 mm, valutazione IP: IP65*, Freno: freno a attrito | ||||
| Dispositivo opzionale | Comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19Bit; Ripetibilità/Precisione: ±7/±15 arcsec o ±10/±25 arcsec | ||||
| Attuatore rotativo versione EtherCAT | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO | ||||
| Attuatore rotativo versione CANopen | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO | ||||
Download
- EROB170I I Series EtherCAT eRob142T — Modello 3D (ZIP)
- EROB170I I Series EtherCAT — Modello 3D (ZIP)
- EROB142 T Series EtherCAT — Modello 3D — File STEP (ZIP)
- EROB142 T Series CANopen — Modello 3D — File STEP (ZIP)
- EROB142 T Series EtherCAT disegno di installazione1 — Disegno di installazione (PDF)
- EROB142 T Series CANopen disegno di installazione — Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Visualizzazioni del Prodotto

Caratteristiche e Design


Interfacce e Connessioni

Esempi di Applicazione
