ZeroErr eRob 70 I Motore Integrato per Giunto Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50–120
ZeroErr eRob 70 I Motore Integrato per Giunto Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50–120
ZeroErr
Impossibile caricare la disponibilità del ritiro


Panoramica
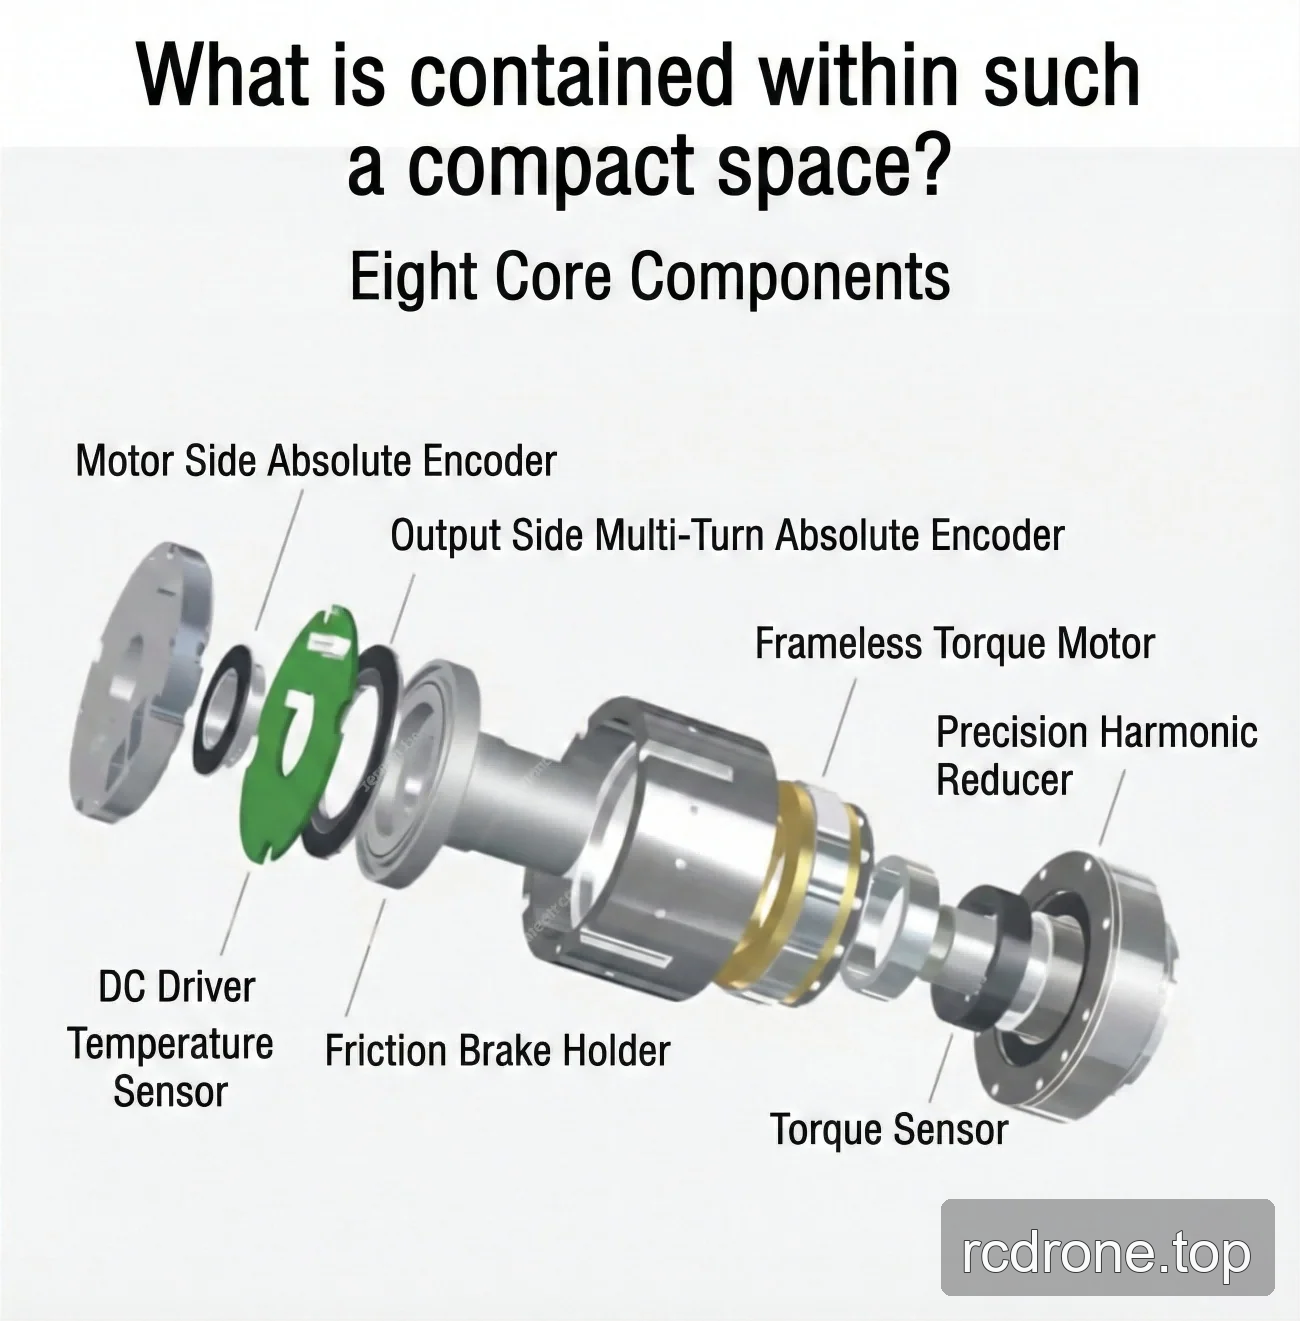
Il ZeroErr eRob 70 I è una famiglia di motori a giunto robotico integrati con versioni EtherCAT o CANopen selezionabili, configurazioni con freno o senza freno, rapporti di riduzione di 50, 80, 100 o 120, e combinazioni di multi-giri e coppia selezionabili.
Tutte le configurazioni di rapporto elencate utilizzano un motore, 48 V in ingresso (±10%), e un foro cavo di 18 mm. Fare riferimento alle tabelle di rapporto e versione qui sotto per valori specifici di coppia, velocità, inerzia, dimensioni e massa.
Caratteristiche
- Versioni di comunicazione selezionabili: EtherCAT o CANopen.
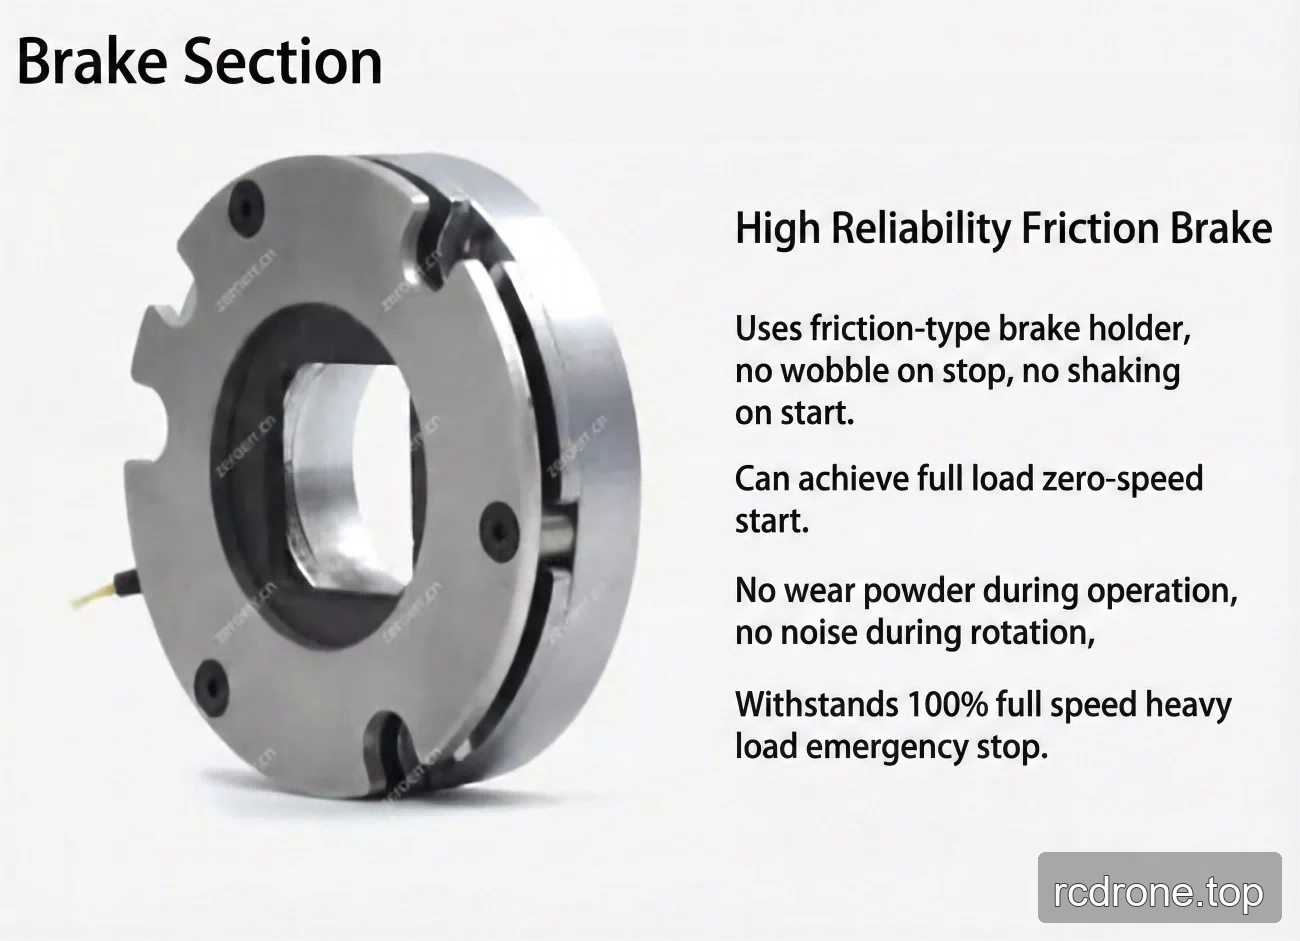
- Versioni con freno e senza freno; il modello di freno elencato è un freno a attrito.
- Configurazioni di multi-giri e coppia selezionabili.
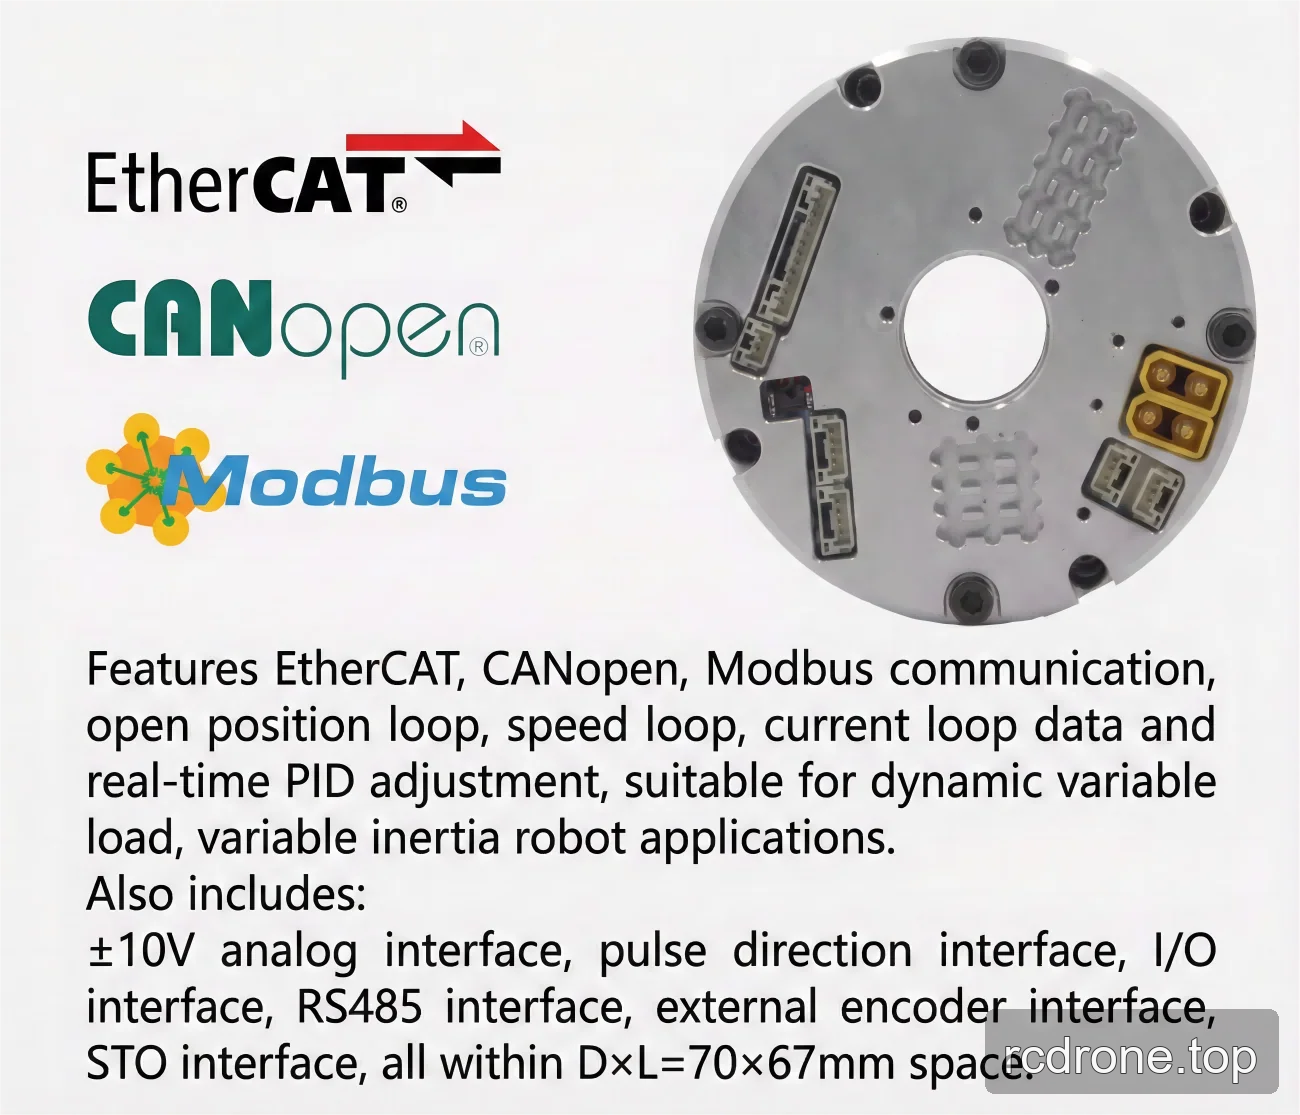
- Protocolli di comunicazione elencati: EtherCAT, CANopen e Modbus.
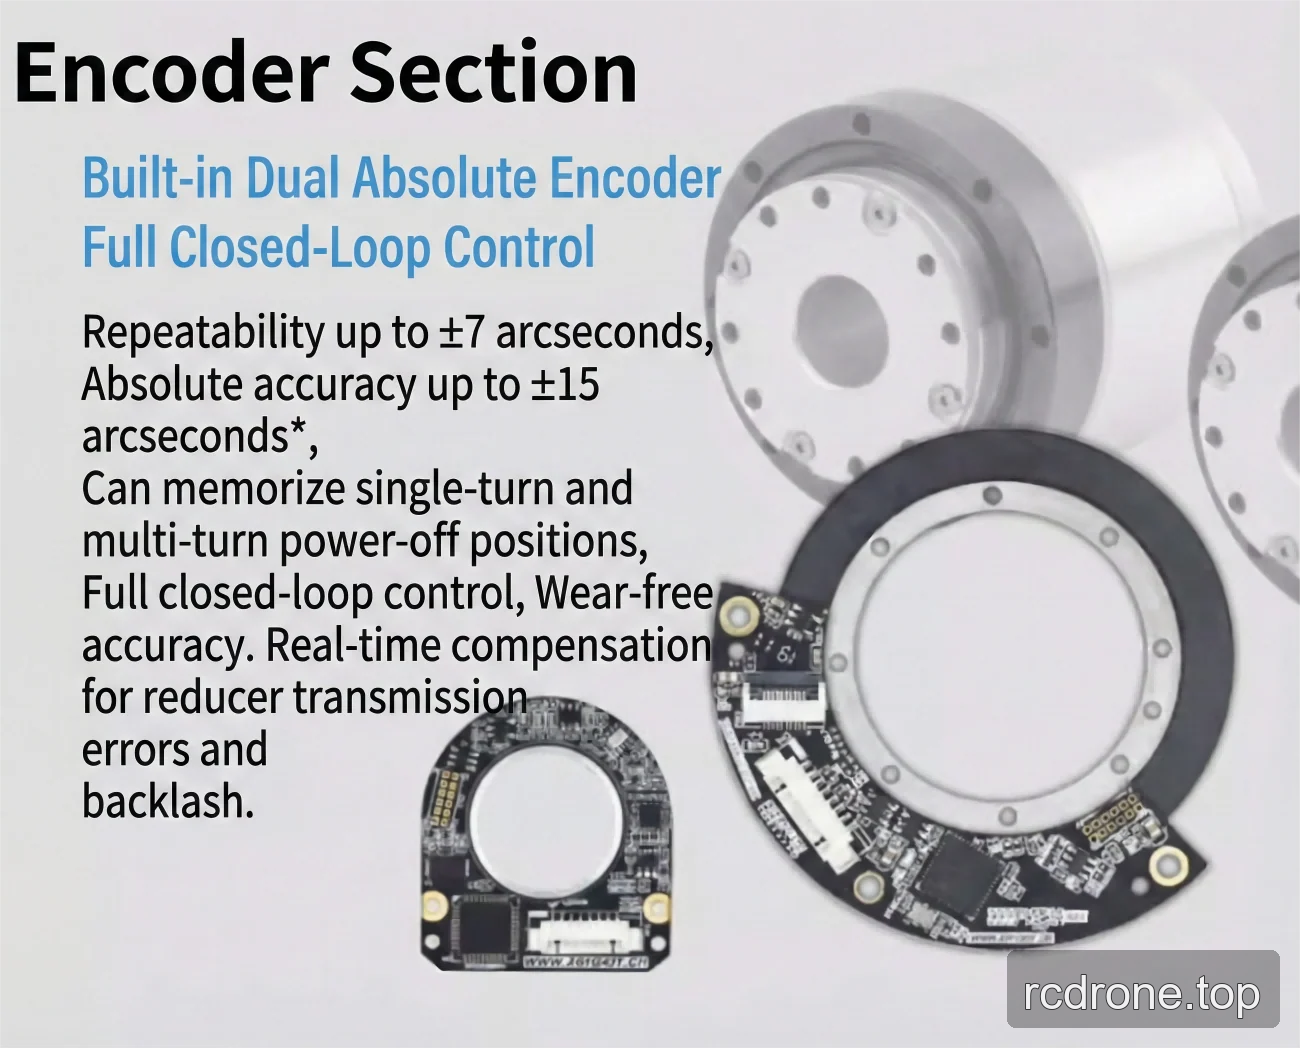
- Risoluzione dell'encoder lato uscita: 19/20 bit.
- Ripetibilità/accuratezza assoluta: ±7/±15 arcsec o ±10/±25 arcsec*.
- Metodi di installazione compatibili.
Specifiche
Prestazioni in base al rapporto di riduzione dell'ingranaggio a onda
| Parametro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Momento torcentale massimo per avvio e arresto (Nm) | 23 | 30 | 36 | 36 |
| Valore massimo ammissibile a coppia di carico medio (Nm) | 9 | 14 | 14 | 14 |
| Coppia nominale (Nm) | 7 | 10 | 10 | 10 |
| Momento torcentale massimo ammissibile (Nm) | 46 | 61 | 70 | 70 |
| Massima velocità di rotazione in uscita (RPM) | 60 | 37.5 | 30 | 25 |
| Potenza del motore (W) | 100 | 100 | 100 | 100 |
| Voltaggio di ingresso (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
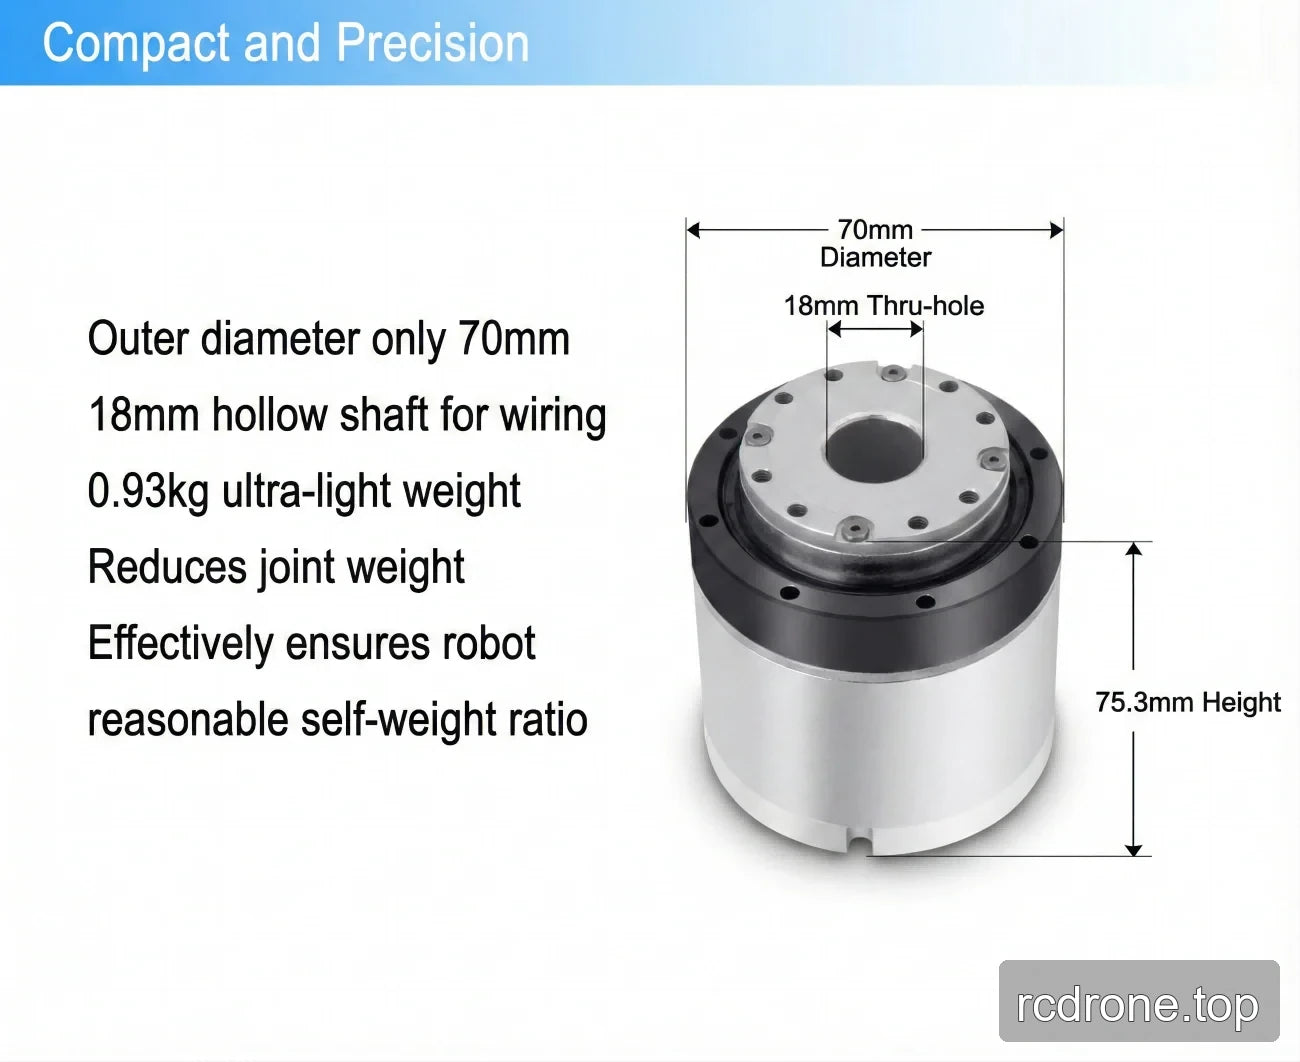
| Diametro del foro cavo | 18 mm | 18 mm | 18 mm | 18 mm |
Parametri condivisi
| Parametro | Valore |
|---|---|
| Precisione | Ripetibilità/Precisione Assoluta: ±7/±15 arcsec o ±10/±25 arcsec* |
| Interfaccia elettrica | Protocollo di comunicazione: EtherCAT/CANopen/Modbus; Risoluzione dell'encoder lato uscita: 19/20 bit |
| Metodi di installazione | Stesso, Compatibile |
| Parametri comuni | ID: 18 mm; Grado di protezione IP: IP54*; Modello del freno: freno a attrito |
| Dispositivo opzionale | Tipo di comunicazione: EtherCAT/CANopen/Modbus; Risoluzione dell'encoder di uscita: 19 bit; Ripetibilità/Precisione: ±7/±15 arcsec o ±10/±25 arcsec |
Parametri meccanici specifici della versione
| Parametro | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| Inerzia lato uscita SWG (g·mm²) | 69717 | 68484 |
| Massa lato uscita SWG (kg) | 0.17 | 0.166 |
| Inerzia del lato di ingresso SWG, senza freno (g·mm²) | 47767 | 22674 |
| Massa del lato di ingresso SWG, senza freno (kg) | 0.18 | 0.087 |
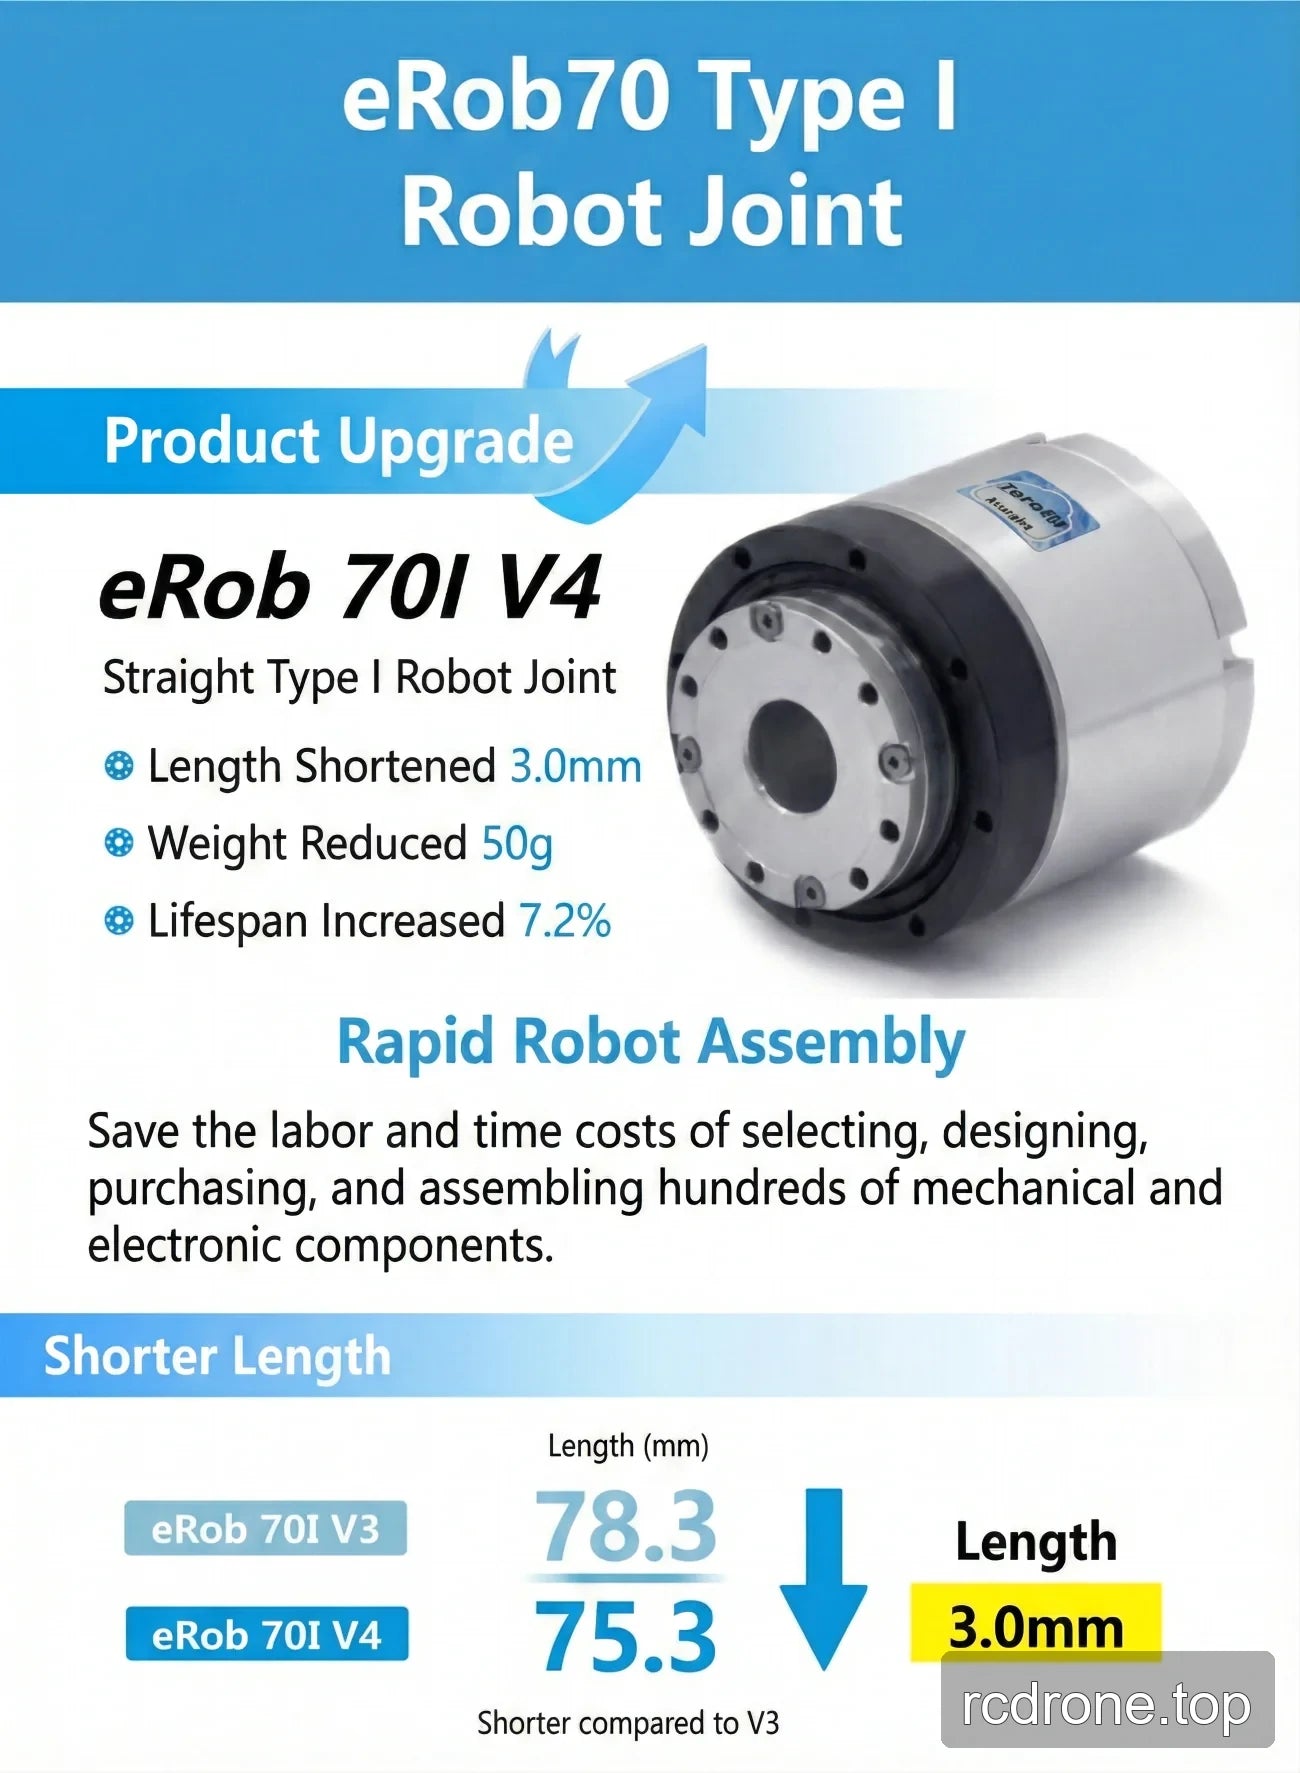
| OD × lunghezza, senza freno (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Massa totale, senza freno (kg) | 0.87 | 0.82 |
| Inerzia del lato di ingresso SWG, con freno (g·mm²) | 50996 | 26128 |
| Massa del lato di ingresso SWG, con freno (kg) | 0.19 | 0.1 |
| OD × lunghezza, con freno (mm) | Φ70 × 75.3 | Φ70 × 71 |
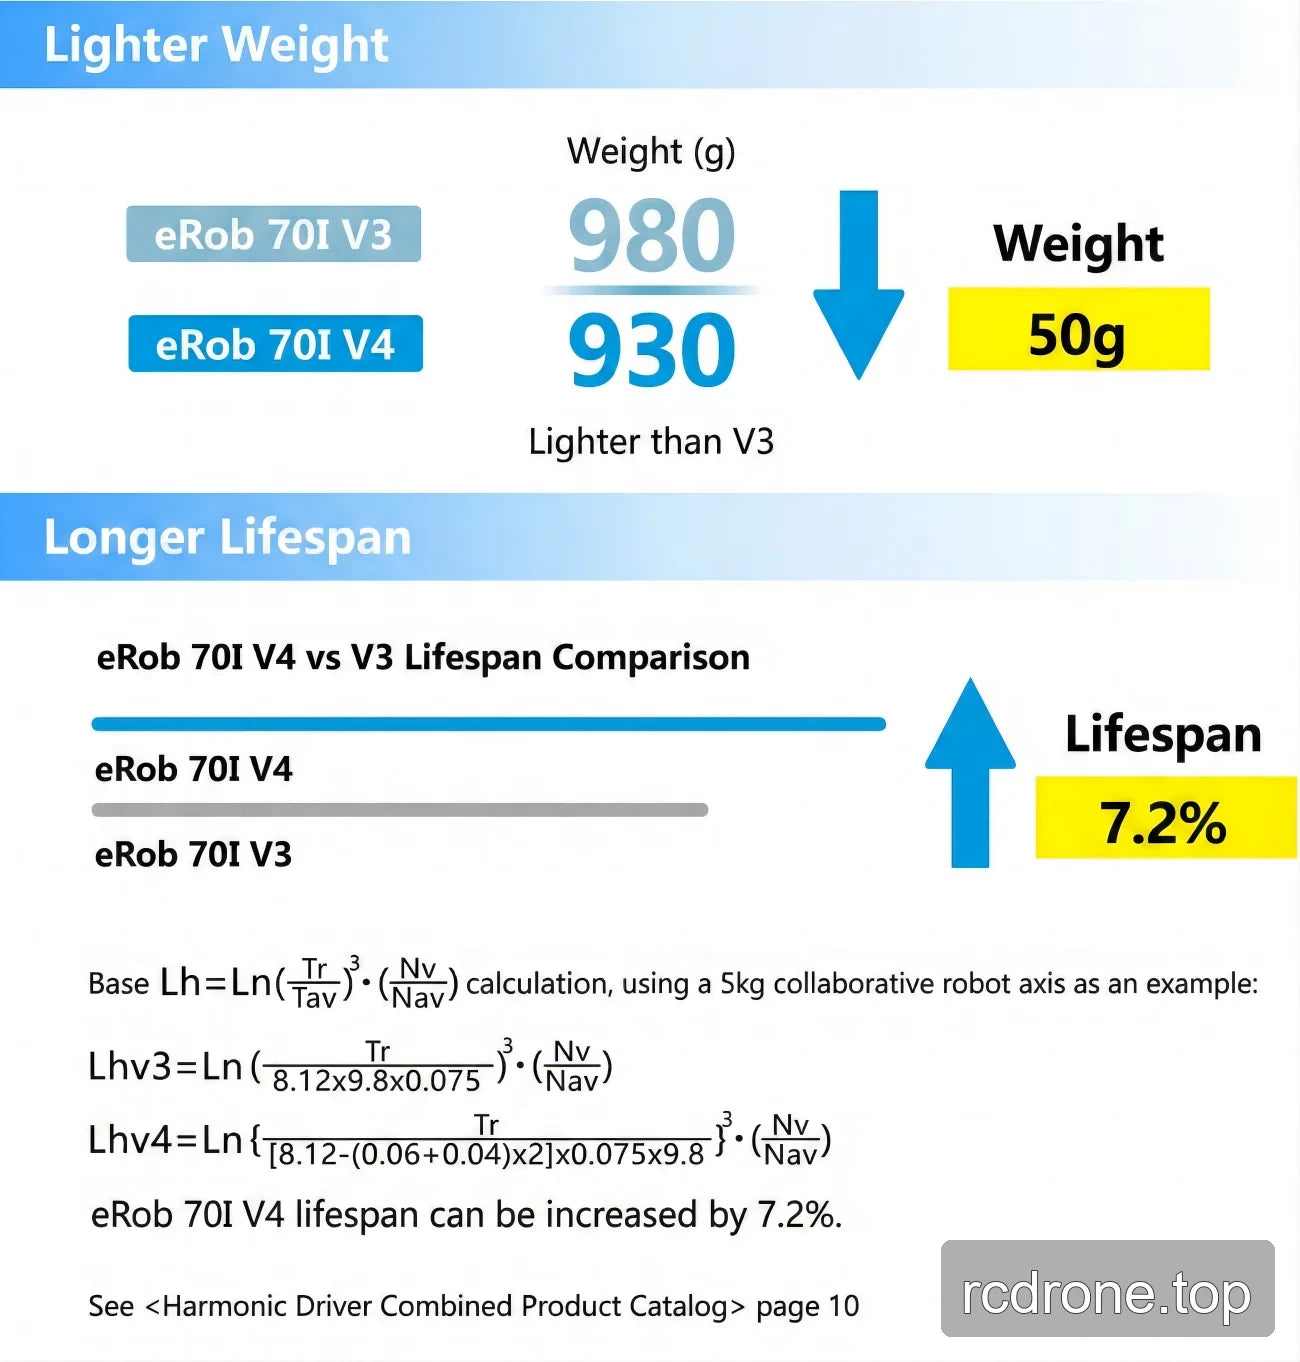
| Massa totale, con freno (kg) | 0.93 | 0.88 |
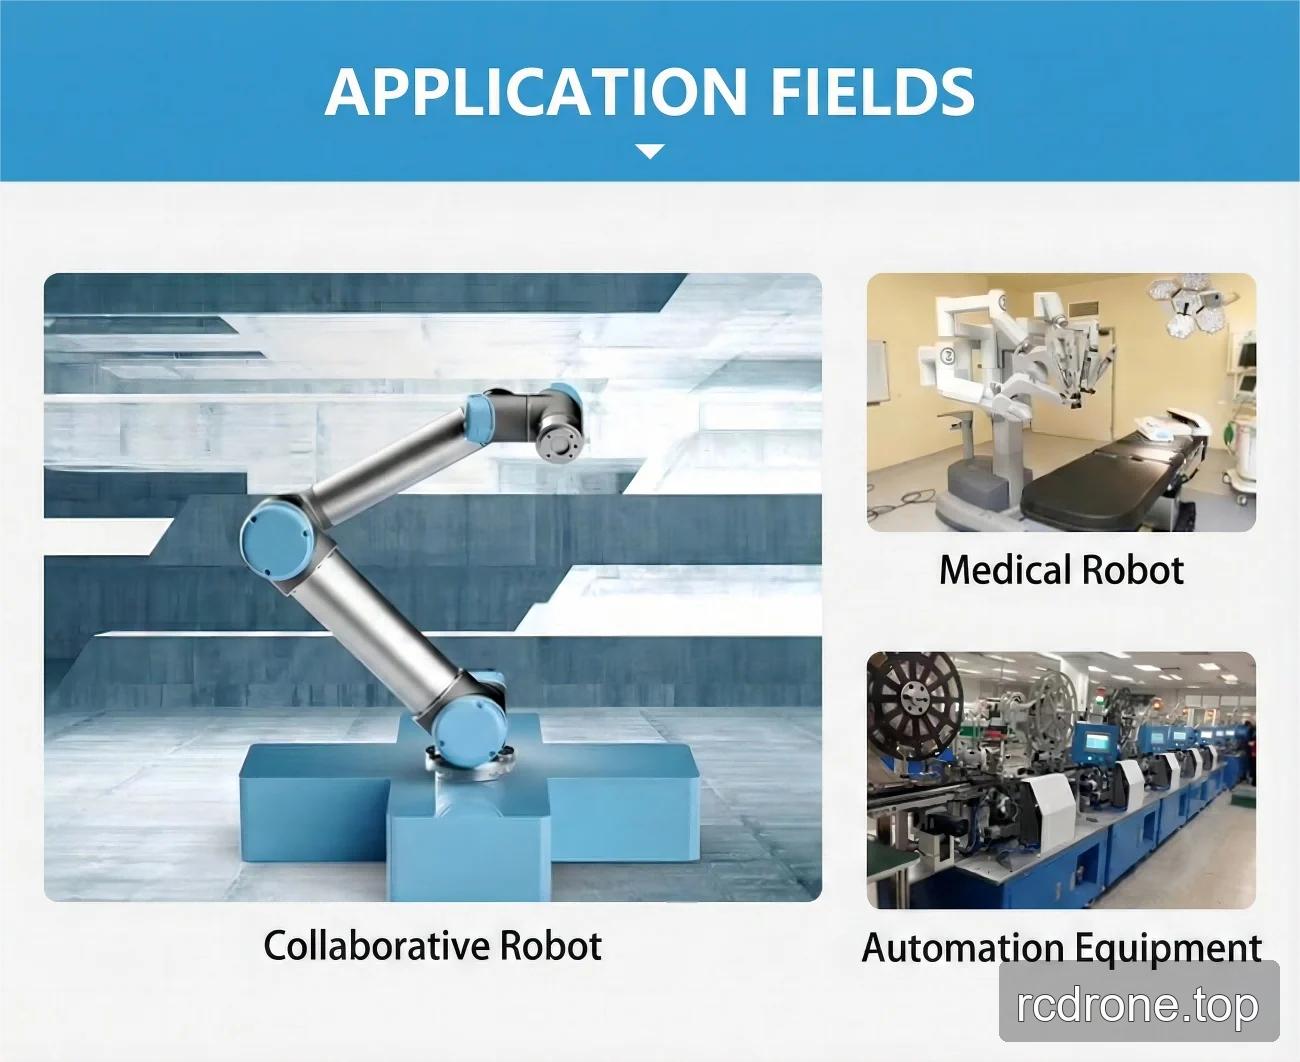
Applicazioni
- Robot umanoidi
- Bracci robotici
- esoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
- Robot collaborativi
- Robot medici
- Attrezzature per automazione
Download
EROB70F I Series CANopen — Disegno di installazione (PDF)
EROB70I I Series EtherCAT — Modello 3D (ZIP)
EROB70F I Series CANopen — Modello 3D (PDF)
EROB70I I Series CANopen — Modello 3D — File STEP (ZIP)
EROB70I I Series EtherCAT disegno di installazione — Disegno di installazione (PDF)
EROB70I I Series CANopen disegno di installazione — Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Opzioni e Confronto dei Modelli
Dimensioni e Costruzione
Caratteristiche e Design
Interfacce e Connessioni
Esempi di Applicazione