ZeroErr eRob 70 T Attuatore Articolare Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50/80/100
ZeroErr eRob 70 T Attuatore Articolare Robotico, EtherCAT/CANopen, Rapporti di Riduzione 50/80/100
ZeroErr
Prezzo normale
$1,955.00 USD
Prezzo normale
Prezzo di vendita
$1,955.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
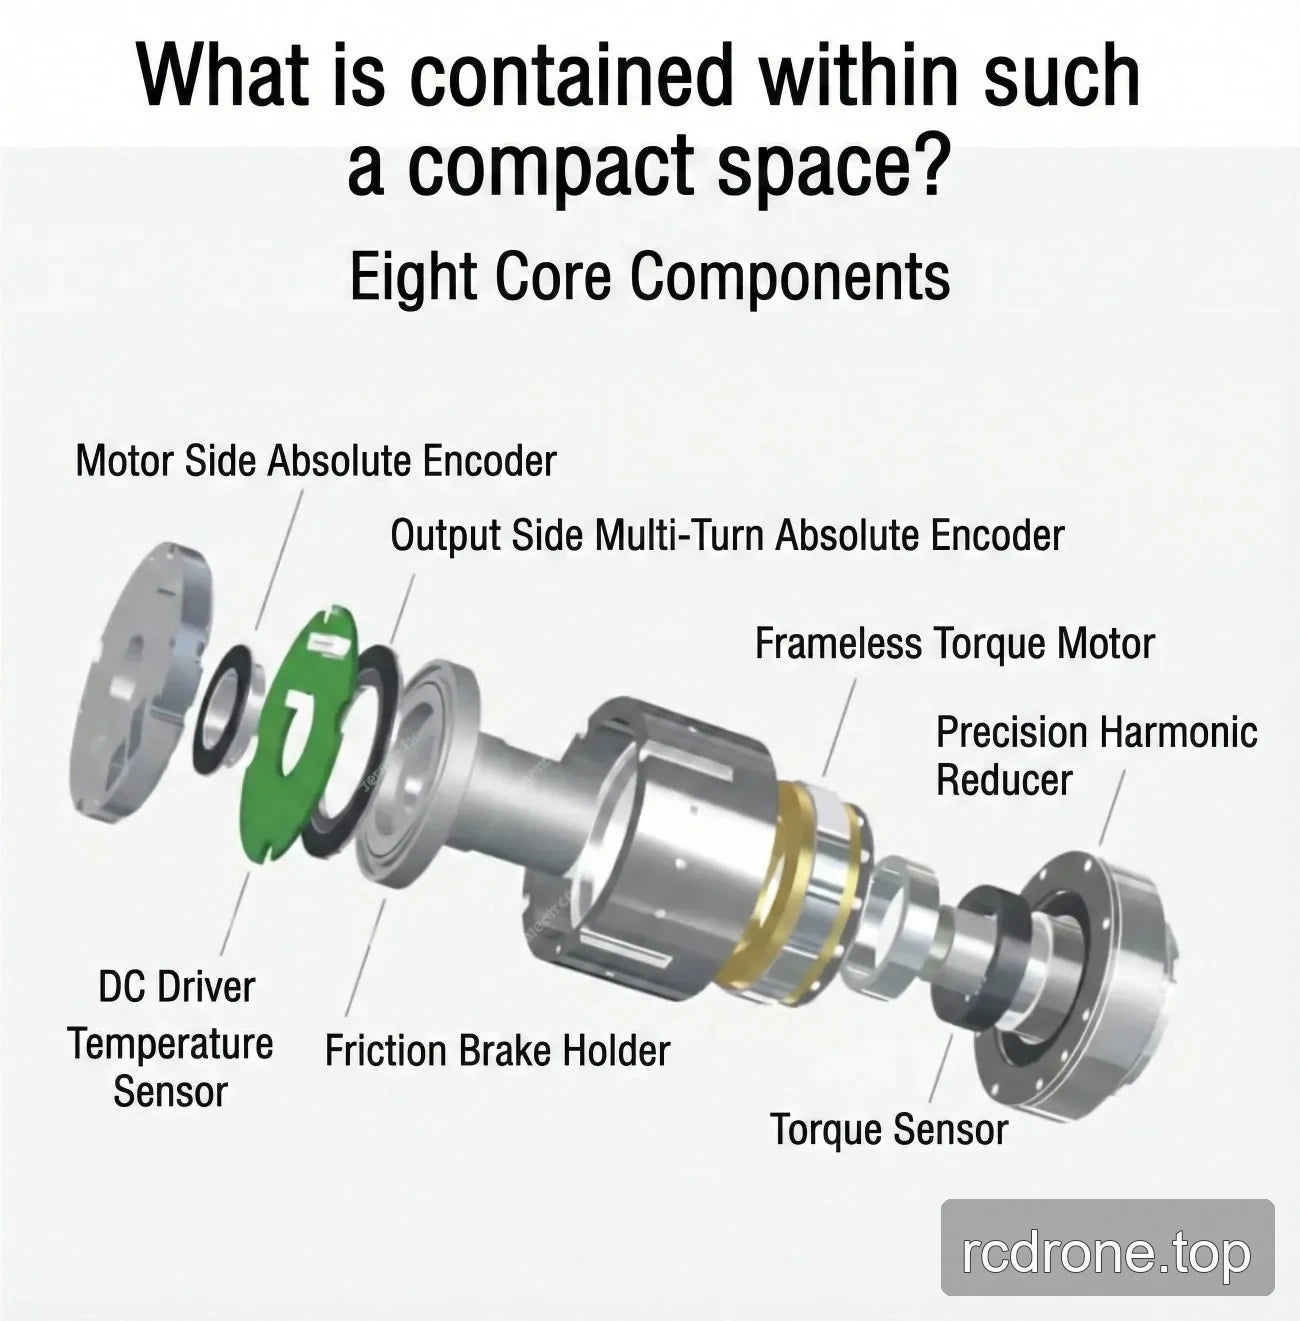
Il ZeroErr eRob 70 T attuatori di giunto robotico è offerto in versioni EtherCAT e CANopen, con o senza sensore di coppia, rapporti di riduzione selezionabili 50, 80 o 100, e con o senza memoria multi-loop.
Caratteristiche
- Potenza del motore di 100 W e requisito di alimentazione di 48 V (±10%).
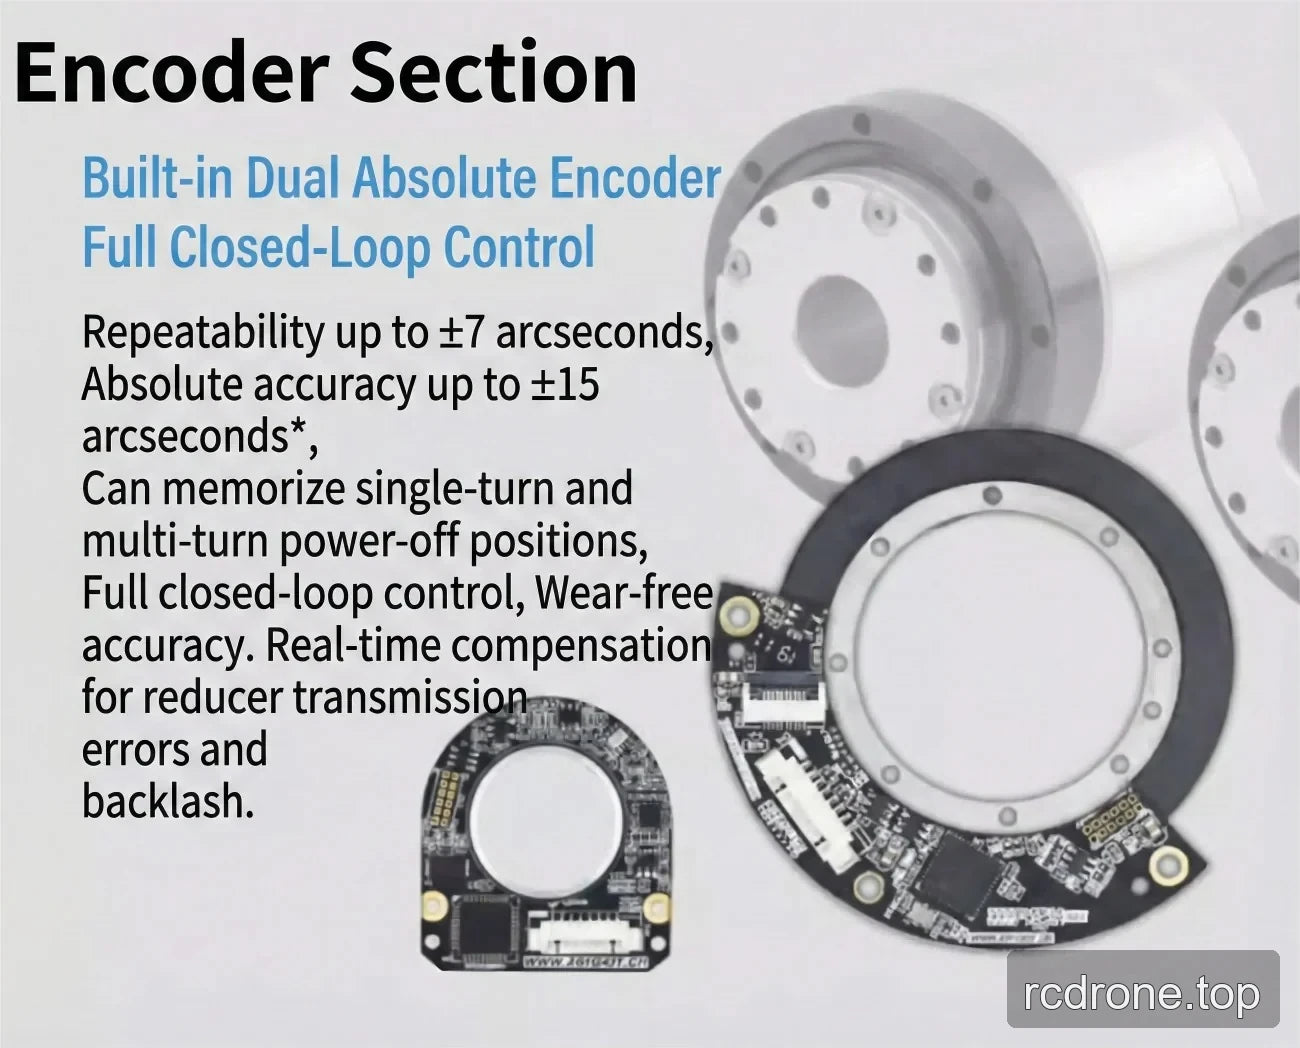
- Risoluzione dell'encoder di uscita a 19 bit.
- Ripetibilità configurabile / accuratezza assoluta: ±7 / ±15 arcsec o ±10 / ±25 arcsec.
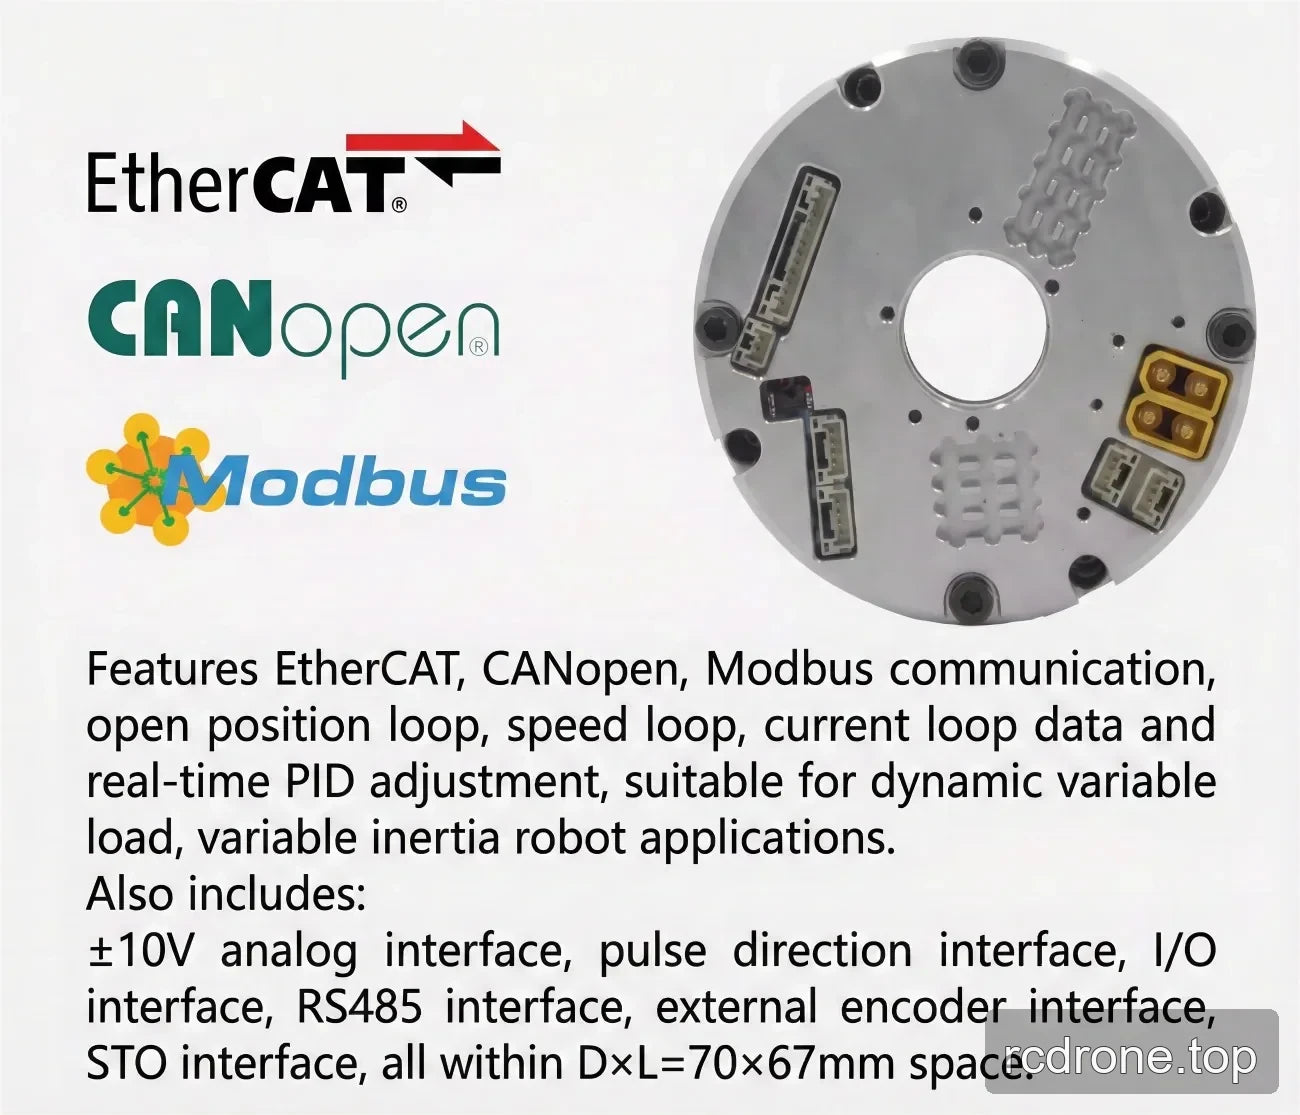
- Interfaccia completamente differenziale con design anti-interferenza dichiarato e connettori anti-allentamento doppi; i connettori possono essere collegati in serie o in parallelo.
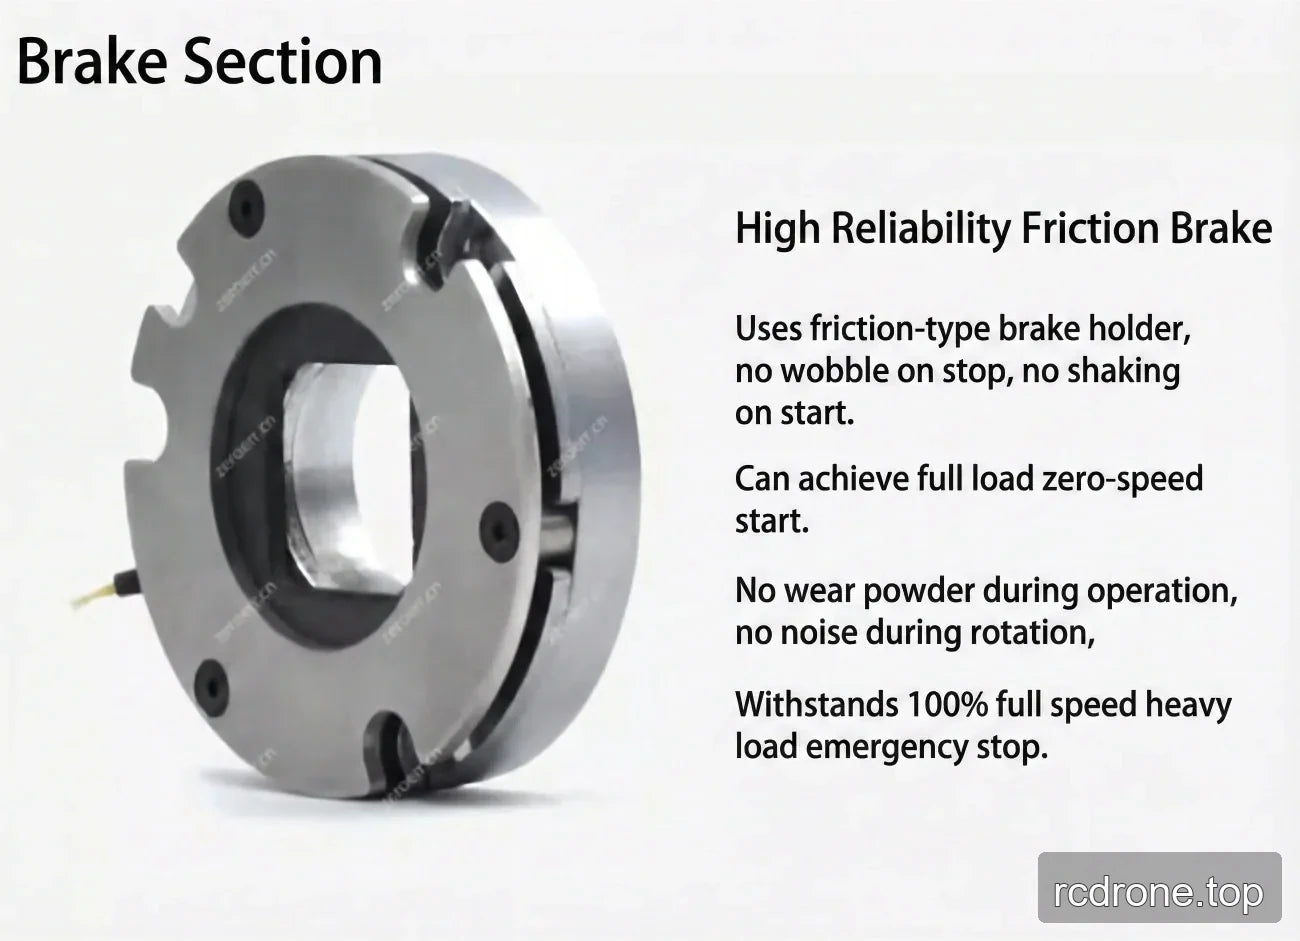
- Freno a smorzamento per attrito e grado di protezione IP65.
- Opzioni di bus di comunicazione: EtherCAT o CANopen.
Specifiche
| Parametro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modello / serie di giunti | eRob70HXXT | |||
| Rapporto di riduzione del riduttore a onda di deformazione | 14-50 | 14-80 | 14-100 | 14-120 |
| Momento torcentale di picco per avvio/arresto (Nm) | 23 | 30 | 36 | 36 |
| Momento torcentale medio massimo ammissibile (Nm) | 9 | 14 | 14 | 14 |
| Momento torcentale nominale (Nm) | 7 | 10 | 10 | 10 |
| Massimo ammissibilecoppia momentanea (Nm) | 46 | 61 | 70 | 70 |
| Max. velocità di rotazione in uscita (RPM) | 60 | 37.5 | 30 | 25 |
| Potenza del motore (W) | 100 | |||
| Voltaggio di alimentazione (V) | 48 V (±10%) | |||
| Nota sull'alimentazione | Si prega di leggere attentamente: “Perché non può essere utilizzato un normale alimentatore a commutazione come alimentazione per il modulo?” e “Manuale del modulo congiunto Capitolo 3 Istruzioni di alimentazione eRob”. | |||
| Risoluzione dell'encoder di uscita | 19 bit | |||
| Ripetibilità / accuratezza assoluta (arcsec) | ±7 / ±15 o ±10 / ±25 (configurabile) | |||
| Bus di comunicazione | EtherCAT / CANopen | |||
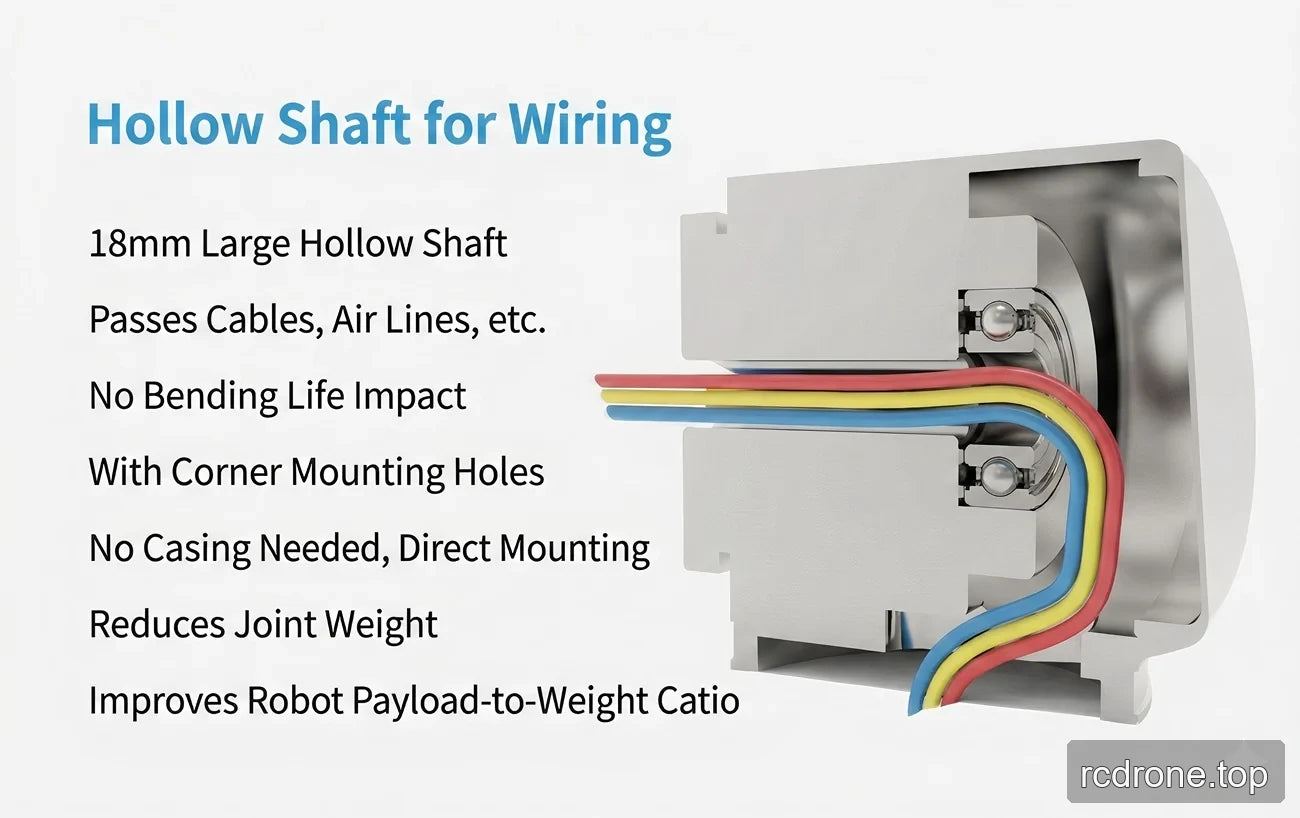
| Diametro esterno × lunghezza × foro passante (mm) | 73 × 99 × 18 | |||
| Peso (kg) | 1.24 | |||
| Design dell'interfaccia | Interfaccia completamente differenziale, forte anti-interferenza; connettori a doppia anti-allentamento, possono essere collegati in serie/parallelo. | |||
| Freno | Freno a smorzamento per attrito | |||
| Valutazione IP | IP65 | |||
| Interfacce opzionali (versione EtherCAT) | RS485, Pulse/DIR, I/O, ±10 V Analogico, STO | |||
| Interfacce opzionali (versione CANopen) | RS485, Pulse/DIR, I/O, ±20 V Analogico, STO | |||
Applicazioni
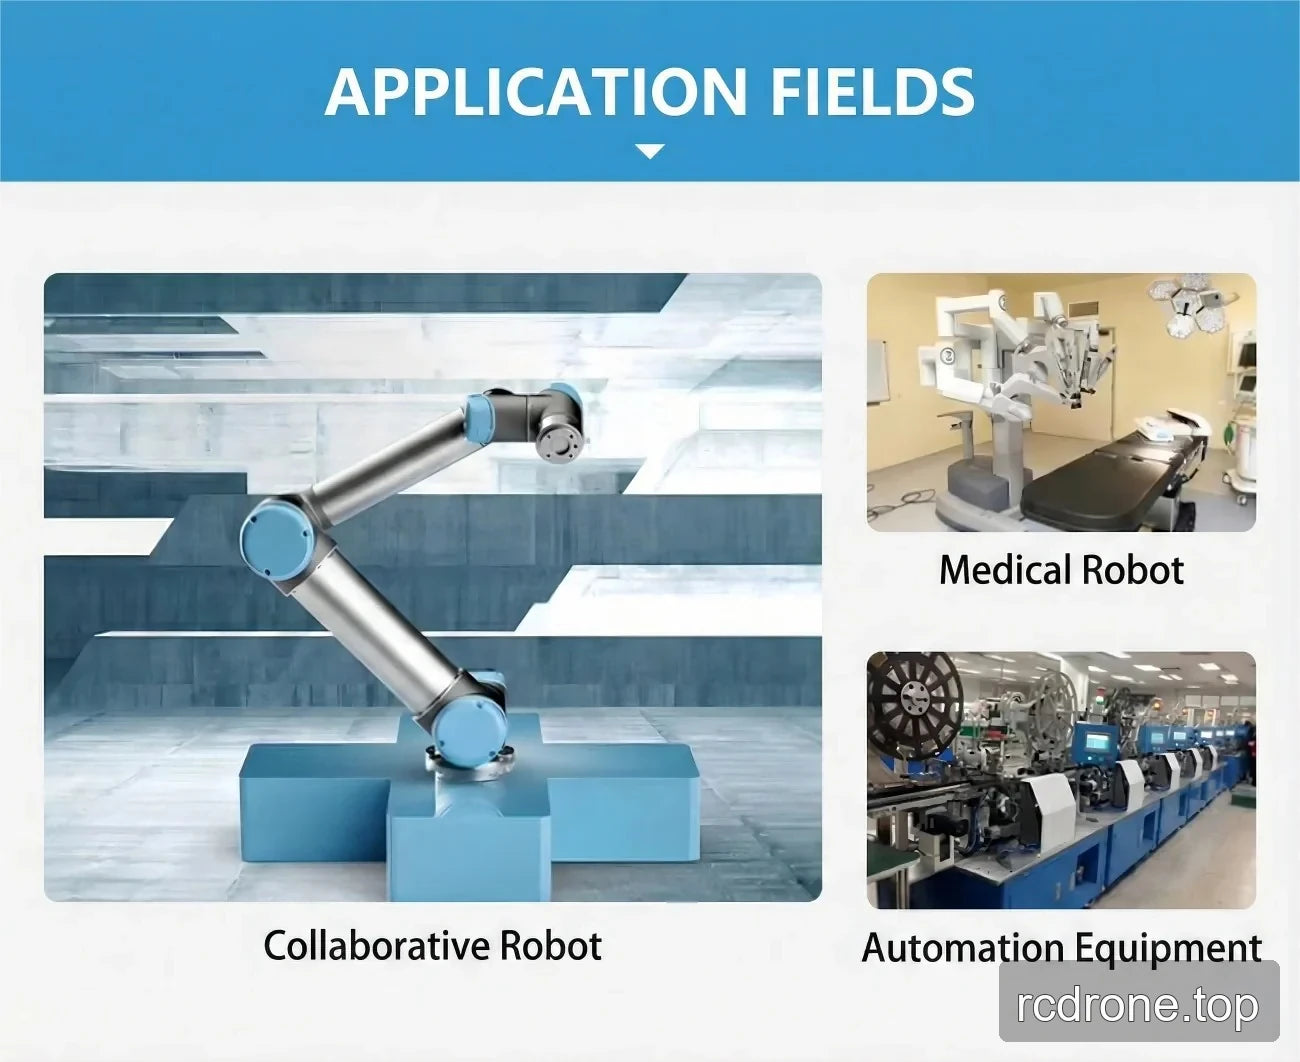
Presentato per robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV, robot ARU, robot collaborativi, robot medici e attrezzature di automazione.
Download
- EROB170I I Series EtherCAT eRob70T — Modello 3D (ZIP)
- EROB170I I Series EtherCAT — Modello 3D (ZIP)
- EROB70 T Series EtherCAT — Modello 3D — File STEP (ZIP)
- EROB70 T Series CANopen — Modello 3D — File STEP (ZIP)
- EROB70 T Series EtherCAT disegno di installazione — Disegno di Installazione (PDF)
- EROB70 T Series CANopen disegno di installazione — Disegno di Installazione (PDF)
Dettagli Visivi
Video del Prodotto
Visualizzazioni del Prodotto
Caratteristiche e Design
Interfacce e Connessioni
Specifiche e Prestazioni
Esempi di Applicazione