ZeroErr eRob 70F Modulo Giunto a Cilindro Dritto con Opzioni CANopen/EtherCAT
ZeroErr eRob 70F Modulo Giunto a Cilindro Dritto con Opzioni CANopen/EtherCAT
ZeroErr
Prezzo normale
$1,667.00 USD
Prezzo normale
Prezzo di vendita
$1,667.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
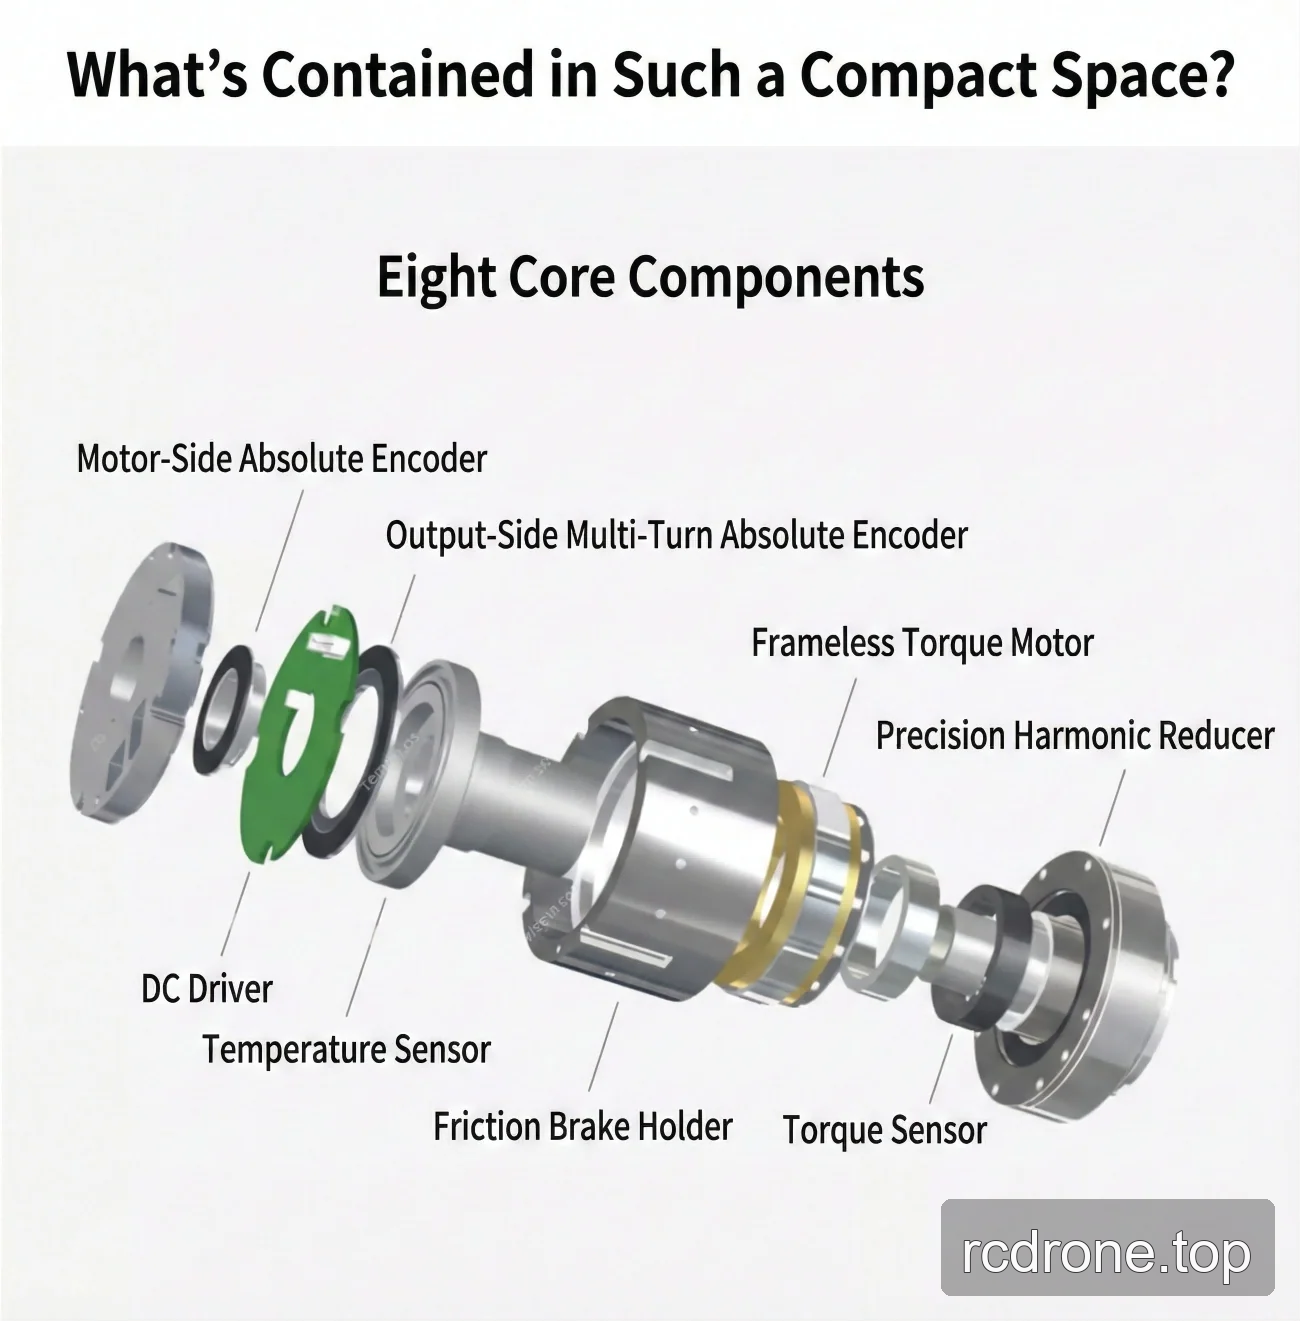
Il ZeroErr eRob 70F è un modulo di giunto di tipo I a cilindro diritto offerto con versioni CANopen o EtherCAT, configurazioni con freno o senza freno, selezioni del rapporto di riduzione e selezioni multi-giro/torque.
Caratteristiche
- Selezioni di versione: eRob 70F (CANopen Con Freno), eRob 70F (CANopen Senza Freno), eRob 70F (EtherCAT Con Freno) ed eRob 70F (EtherCAT Senza Freno).
- Selezioni del Rapporto di Riduzione: 50, 80 o 100.
- Selezioni Multi-giro e Torque: Senza Multi-giro e Senza Torque; Senza Multi-giro e Con Torque; Con Multi-giro e Senza Torque; o Con Multi-giro e Con Torque.
- Tipo di comunicazione elencato come EtherCAT / CANopen / Modbus.
- Risoluzione dell'encoder di uscita: 19 Bit.
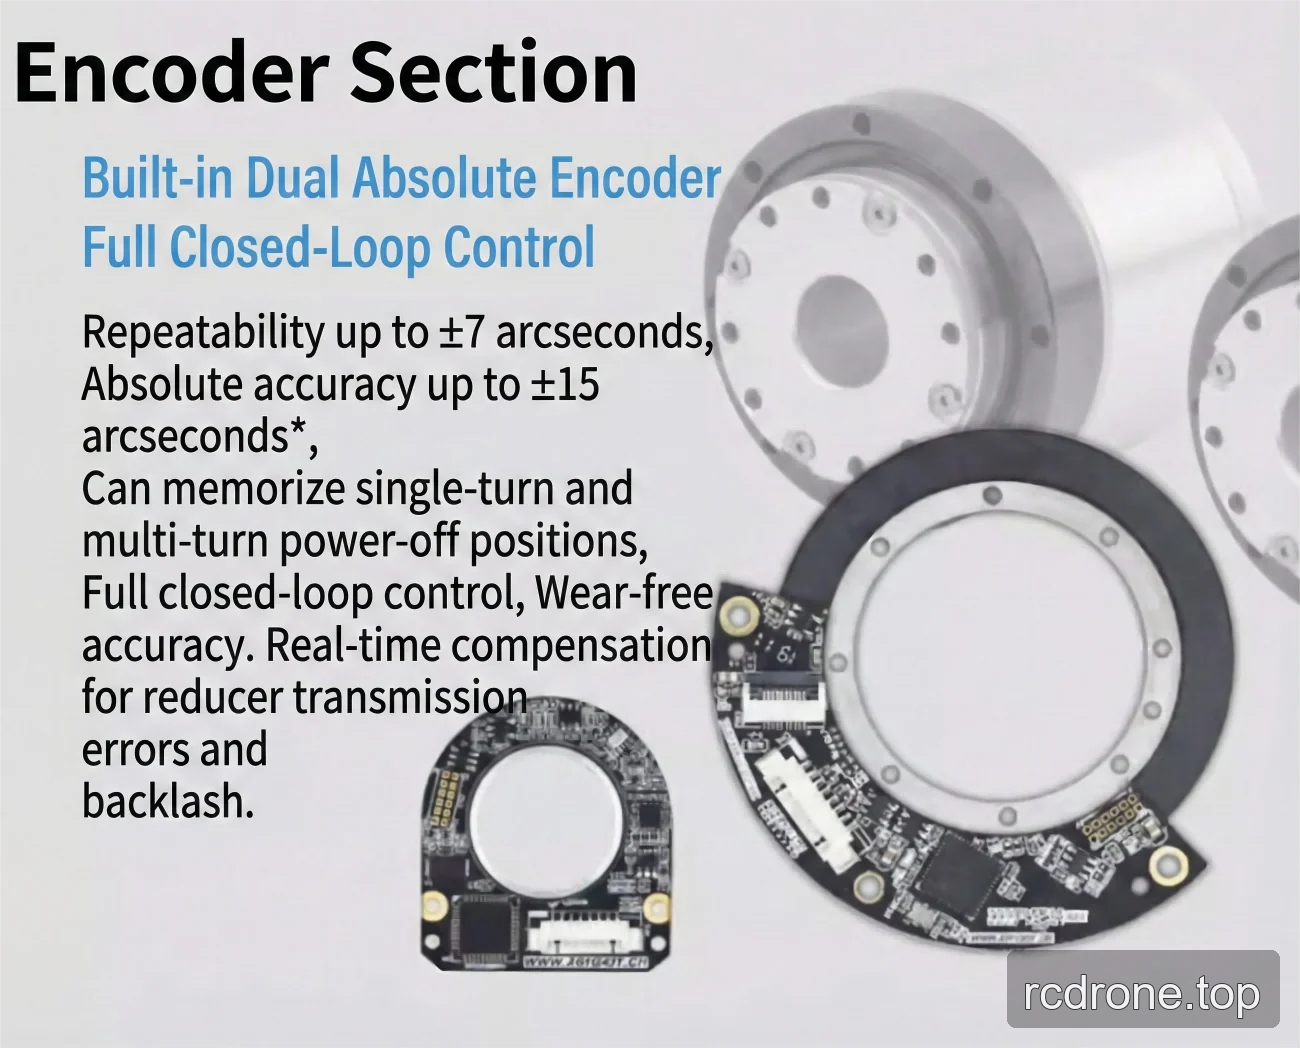
- Ripetibilità/accuratezza: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco.
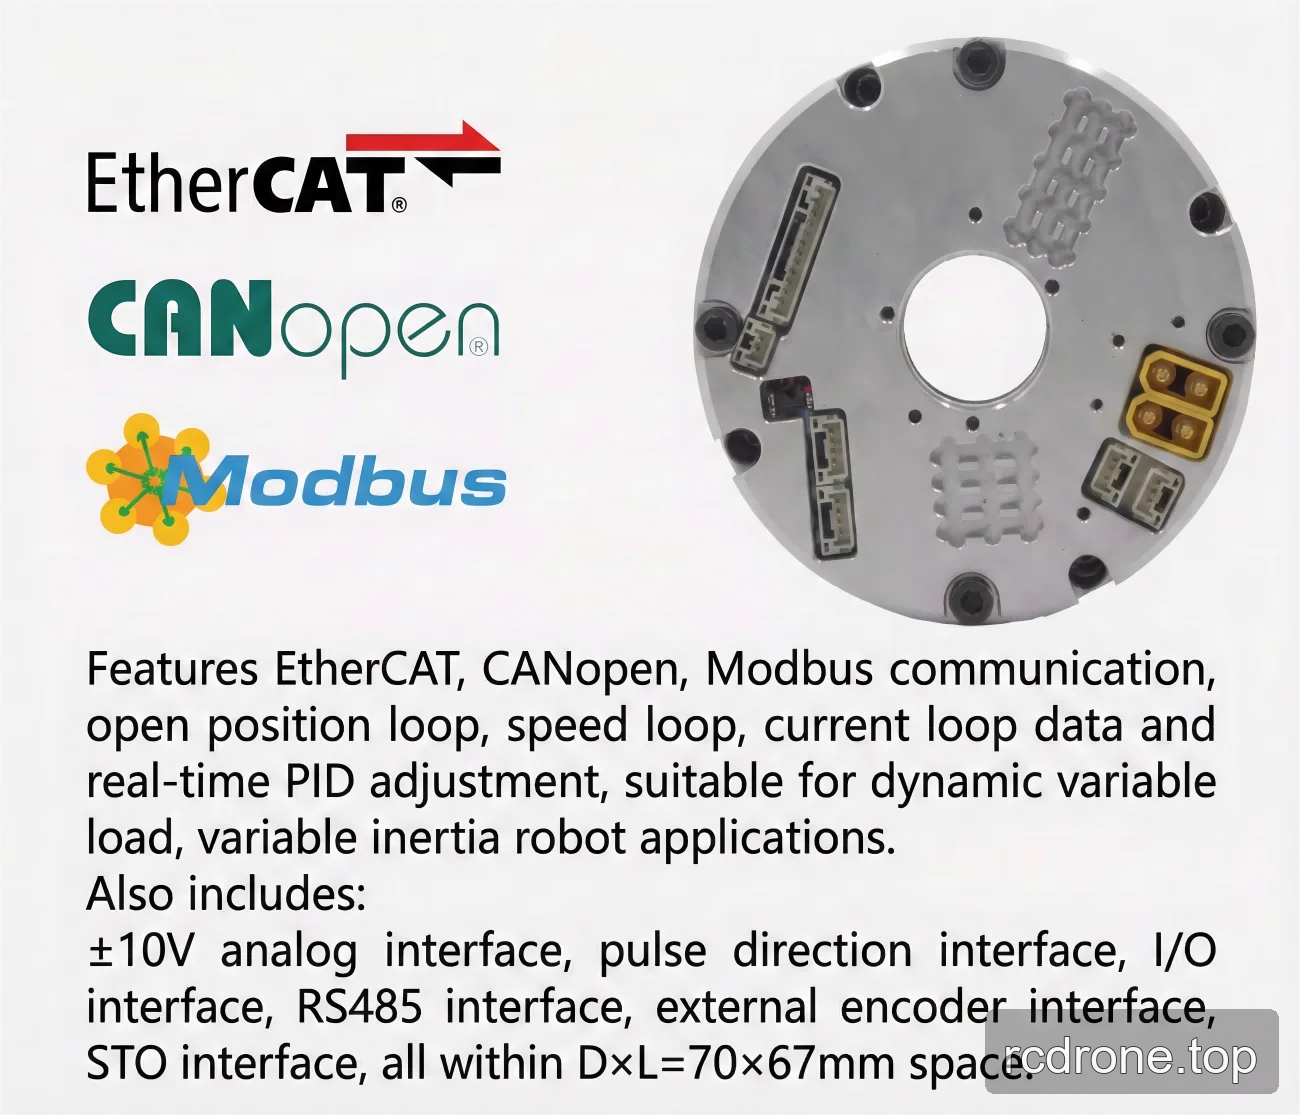
- Interfacce opzionali elencate per le versioni di attuatori rotativi EtherCAT e CANopen: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO.
Specifiche
| Rapporto di riduzione del riduttore a onda di deformazione | 14-50 Ultra-Sottile | 14-80 Ultra-Sottile | 14-100 Ultra-Sottile |
|---|---|---|---|
| Momento torcentale massimo per avvio e arresto (Nm) | 12 | 16 | 19 |
| Valore massimo ammissibile a coppia di carico medio (Nm) | 4.8 | 7.7 | 7.7 |
| Coppia nominale (Nm) | 3.7 | 5.4 | 5.4 |
| Momento torcentale massimo ammissibile (Nm) | 23 | 35 | 35 |
| Max.velocità di rotazione in uscita (RPM) | 60 | 37.5 | 30 |
| Potenza del motore (W) | 75 | 75 | 75 |
| Voltaggio di ingresso (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inerzia in uscita del riduttore a onda di deformazione (g-mm²) | 54030 | 54030 | 54030 |
| Massa in uscita del riduttore a onda di deformazione (kg) | 0.13 | 0.13 | 0.13 |
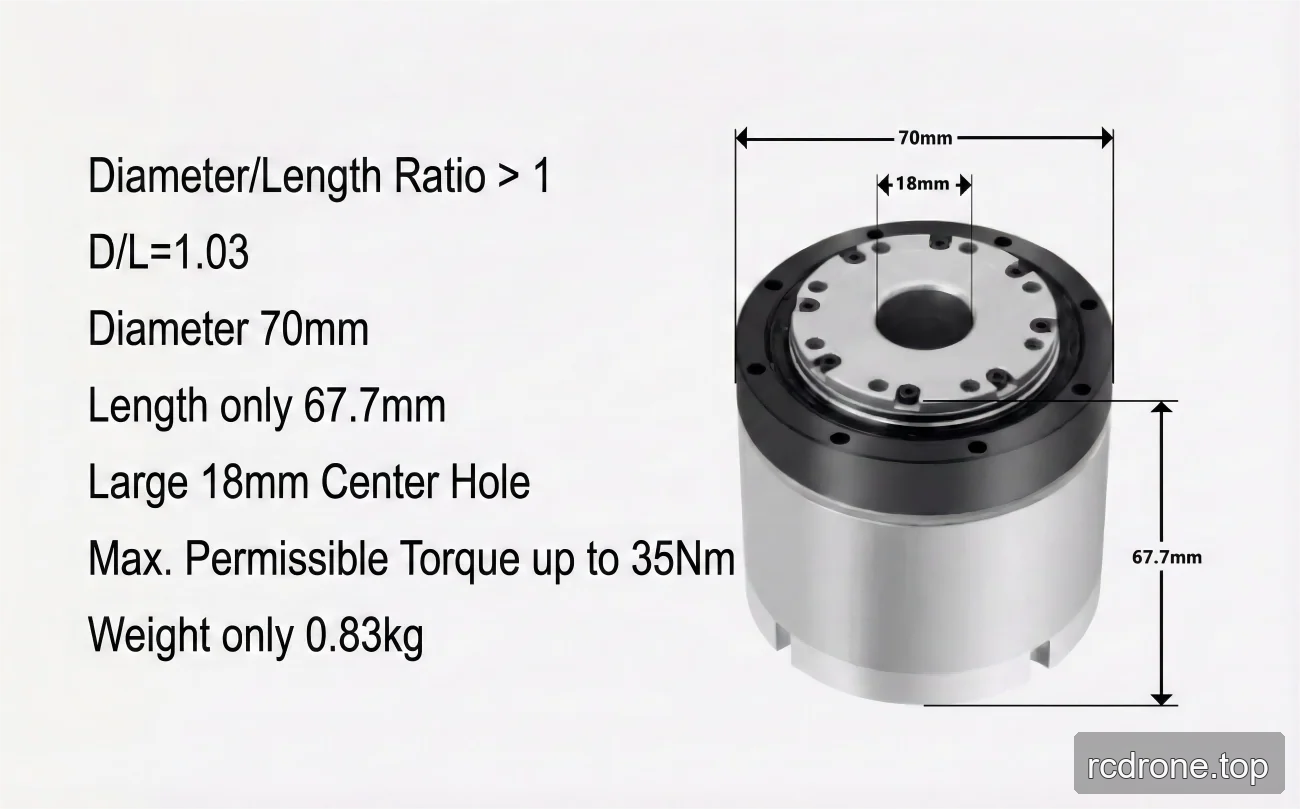
| Diametro esterno × lunghezza | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inerzia di ingresso del riduttore a onda di deformazione (g-mm²) | 43656 | 43656 | 43656 |
| Massa di ingresso del riduttore a onda di deformazione (kg) | 0.15 | 0.15 | 0.15 |
| Peso (kg) | 0.77 | 0.77 | 0.77 |
| Parametri comuni | ID: 18 mm, Grado di protezione IP: IP54*, Modello del freno: freno a attrito | ID: 18 mm, Grado di protezione IP: IP54*, Modello del freno: freno a attrito | ID: 18 mm, Grado di protezione IP: IP54*, Modello del freno: freno a attrito |
| Dispositivo opzionale | Tipo di comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. | Tipo di comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. | Tipo di comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. |
| Attuatore rotativo versione EtherCAT | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. |
| Attuatore rotativo versione CANopen | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. |
Applicazioni
- Robot umanoidi
- Bracci robotici
- esoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Download
- EROB70F I Series CANopen — Disegno di installazione (PDF)
- EROB70F I Series EtherCAT — Modello 3D (STEP)
- EROB70F I Series CANopen — Modello 3D (PDF)
- EROB70F I Series CANopeng CANopen — Modello 3D (STEP)
- EROB70F I Series EtherCAT disegno di installazione — Disegno di installazione (PDF)
- EROB70F I Series CANopen disegno di installazione — Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Visualizzazioni del Prodotto
Dimensioni e Costruzione
Caratteristiche e Design
Interfacce e Connessioni