


ZeroErr eRob 80 I Attuatore articolare robotico, CANopen/EtherCAT, rapporti di riduzione 50–120
ZeroErr eRob 80 I Attuatore articolare robotico, CANopen/EtherCAT, rapporti di riduzione 50–120
ZeroErr
Prezzo normale
$1,771.00 USD
Prezzo normale
Prezzo di vendita
$1,771.00 USD
Prezzo unitario
per
Tasse incluse.
Spedizione calcolato al momento del pagamento.
Impossibile caricare la disponibilità del ritiro


Panoramica
Il ZeroErr eRob 80 I è un attuatori di giunto robotico motore disponibile in versioni CANopen ed EtherCAT, con freno selezionabile, rapporto di riduzione e configurazioni multi-giri/torque.
Caratteristiche
- Selezioni di versioni CANopen ed EtherCAT.
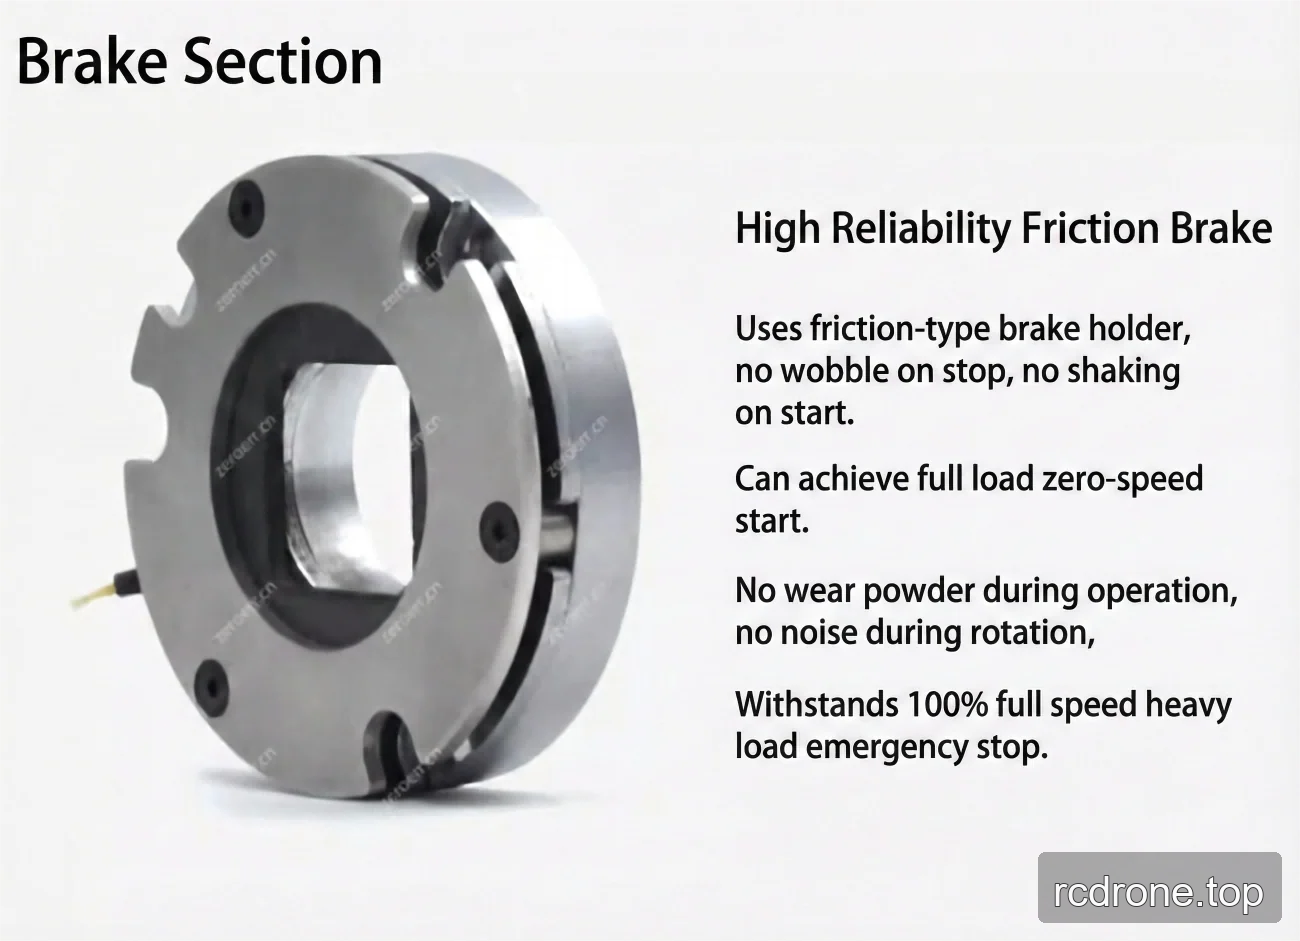
- Selezioni di versioni con e senza freno; il modello di freno elencato è un freno a attrito.
- Rapporti di riduzione selezionabili di 50, 80, 100 e 120.
- Configurazioni multi-giri e torque selezionabili.
- Tipi di comunicazione per dispositivi opzionali elencati come EtherCAT, CANopen e Modbus.
- Risoluzione dell'encoder di uscita: 19 Bit.
- Per entrambe le versioni di attuatori rotativi EtherCAT e CANopen, le interfacce opzionali sono RS485, Pulse/DIR, I/O, ±10 V analogico e STO.
Specifiche
Opzioni di configurazione
| Selezione | Valori disponibili |
|---|---|
| Versione | eRob 80 I (CANopen con freno); eRob 80 I (CANopen senza freno); eRob 80 I (EtherCAT con freno); eRob 80 I (EtherCAT senza freno) |
| Rapporto di riduzione | 50; 80; 100; 120 |
| Multi-giro e coppia | Senza multi-giro e senza coppia; Senza multi-giro e con coppia; Con multi-giro e senza coppia; Con multi-giro e con coppia |
Prestazioni del riduttore a onda di deformazione
| Parametro | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Coppia di picco per avvio e arresto (Nm) | 44 | 56 | 70 | 70 |
| Max. consentitovalore alla coppia di carico media (Nm) | 34 | 35 | 51 | 51 |
| Coppia nominale (Nm) | 21 | 29 | 31 | 31 |
| Coppia massima momentanea ammissibile (Nm) | 91 | 113 | 143 | 112 |
| Velocità di rotazione massima in uscita (RPM) | 60 | 37.5 | 30 | 25 |
| Potenza del motore (W) | 126 | |||
| Tensione di alimentazione (V) | 48 V (±10%) | |||
| Inerzia dell'uscita del riduttore a onda di deformazione (g·mm²) | 143080 | |||
| Massa dell'uscita del riduttore a onda di deformazione (kg) | 0.227 | |||
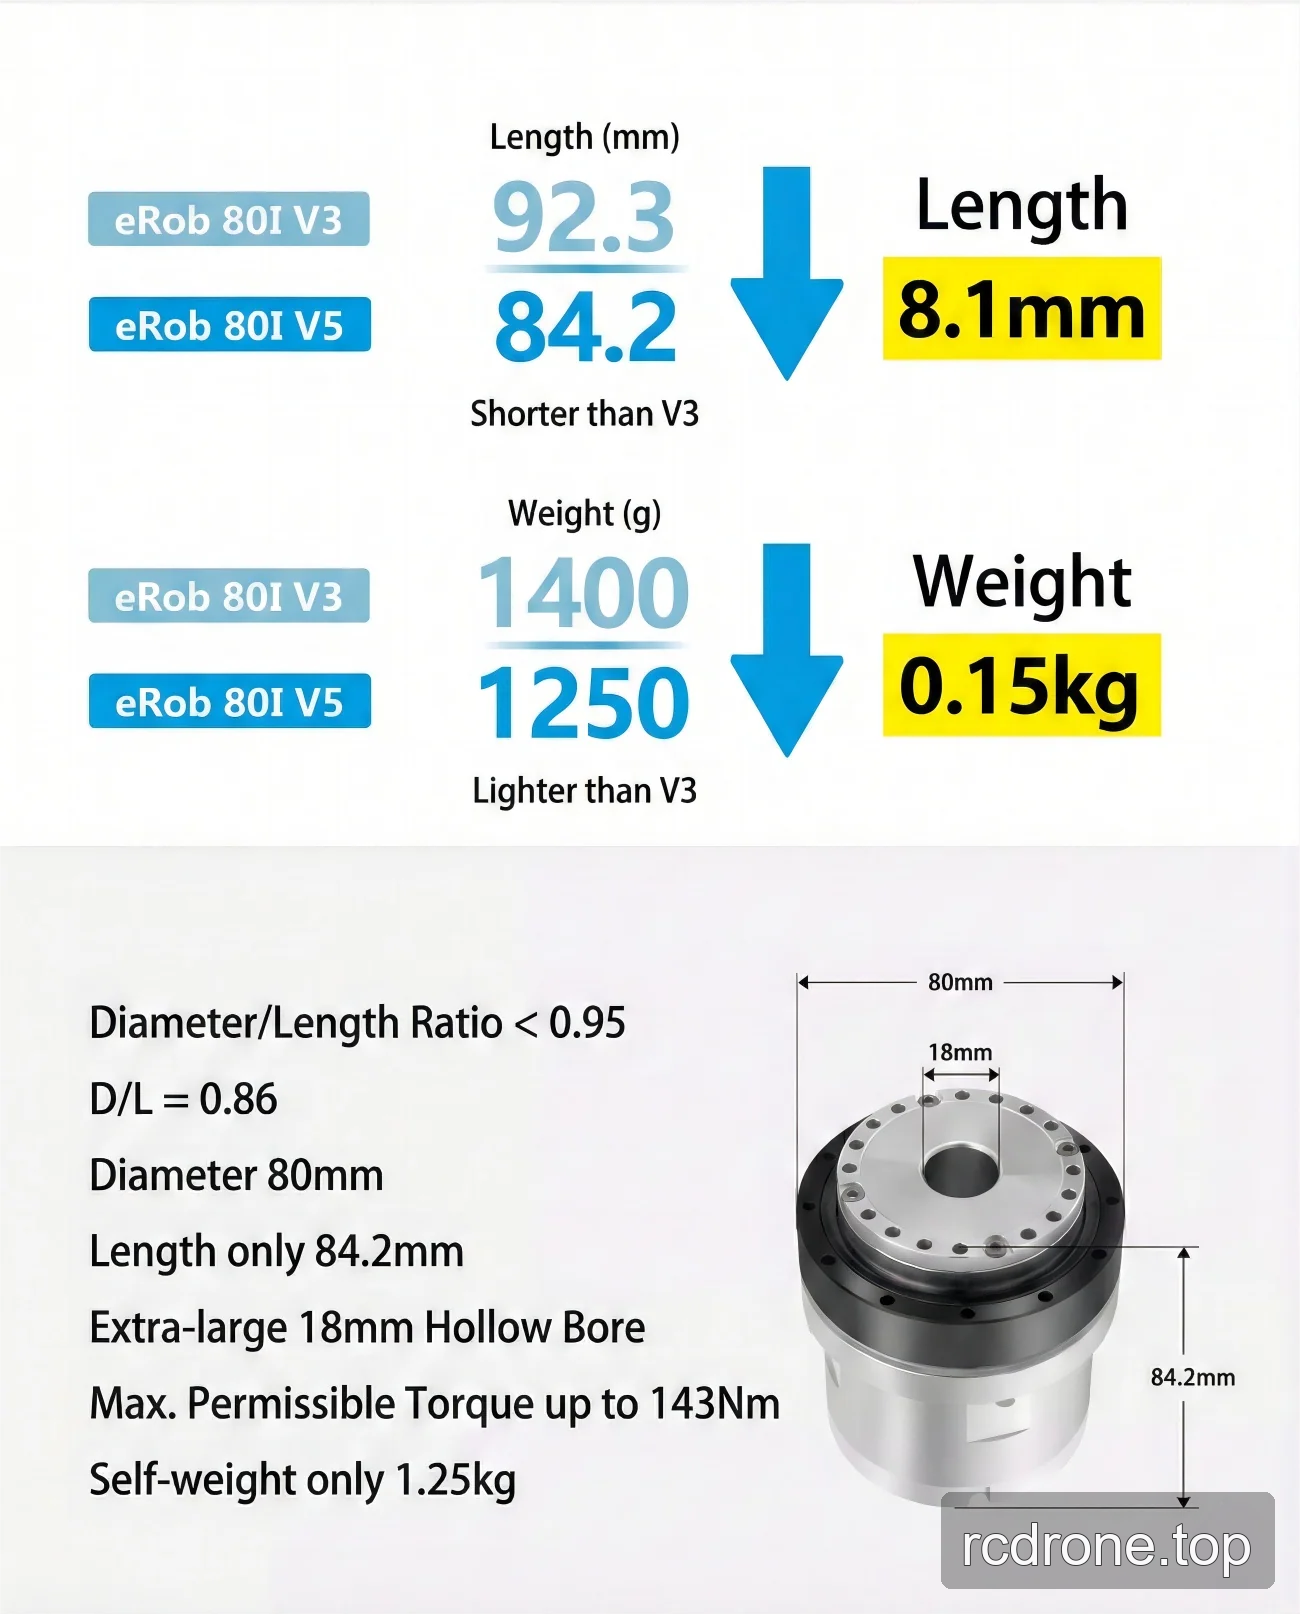
| Diametro esterno × lunghezza | 80 × 64.2 mm | |||
| Inerzia di ingresso del riduttore a onda di deformazione (g·mm²) | 41815 | |||
| Massa di ingresso del riduttore a onda di deformazione (kg) | 0.148 | |||
| Peso (kg) | 1.03 | |||
| Parametri comuni | ID: 18 mm; Grado di protezione IP: IP54*; Modello del freno: freno a attrito | |||
| Dispositivo opzionale | Tipo di comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 secondi d'arco o ±10/±25 secondi d'arco. | |||
| Attuatore rotativo versione EtherCAT | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | |||
| Versione CANopen attuatore rotativo | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO. | |||
Download
- EROB70F I Series CANopen EROB80I — Disegno di installazione (PDF)
- EROB80I I Series EtherCAT — Modello 3D (ZIP)
- EROB70F I Series CANopen — Modello 3D (PDF)
- EROB80I I Series CANopen — Modello 3D — File STEP (ZIP)
- Disegno di installazione EROB80I I Series EtherCAT — Disegno di installazione (PDF)
- Disegno di installazione EROB80I I Series CANopen — Disegno di installazione (PDF)
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
Dettagli visivi
Video del prodotto
Visualizzazioni del Prodotto

Dimensioni e Costruzione
Opzioni e Confronto Modelli

Caratteristiche e Design

Interfacce e Connessioni

Specifiche e Prestazioni

Esempi di Applicazione



