ZeroErr eRob 80 T Attuatore Articolare Robotico, EtherCAT/CANopen, Opzioni Sensore di Coppia
ZeroErr eRob 80 T Attuatore Articolare Robotico, EtherCAT/CANopen, Opzioni Sensore di Coppia
ZeroErr
Impossibile caricare la disponibilità del ritiro


Panoramica
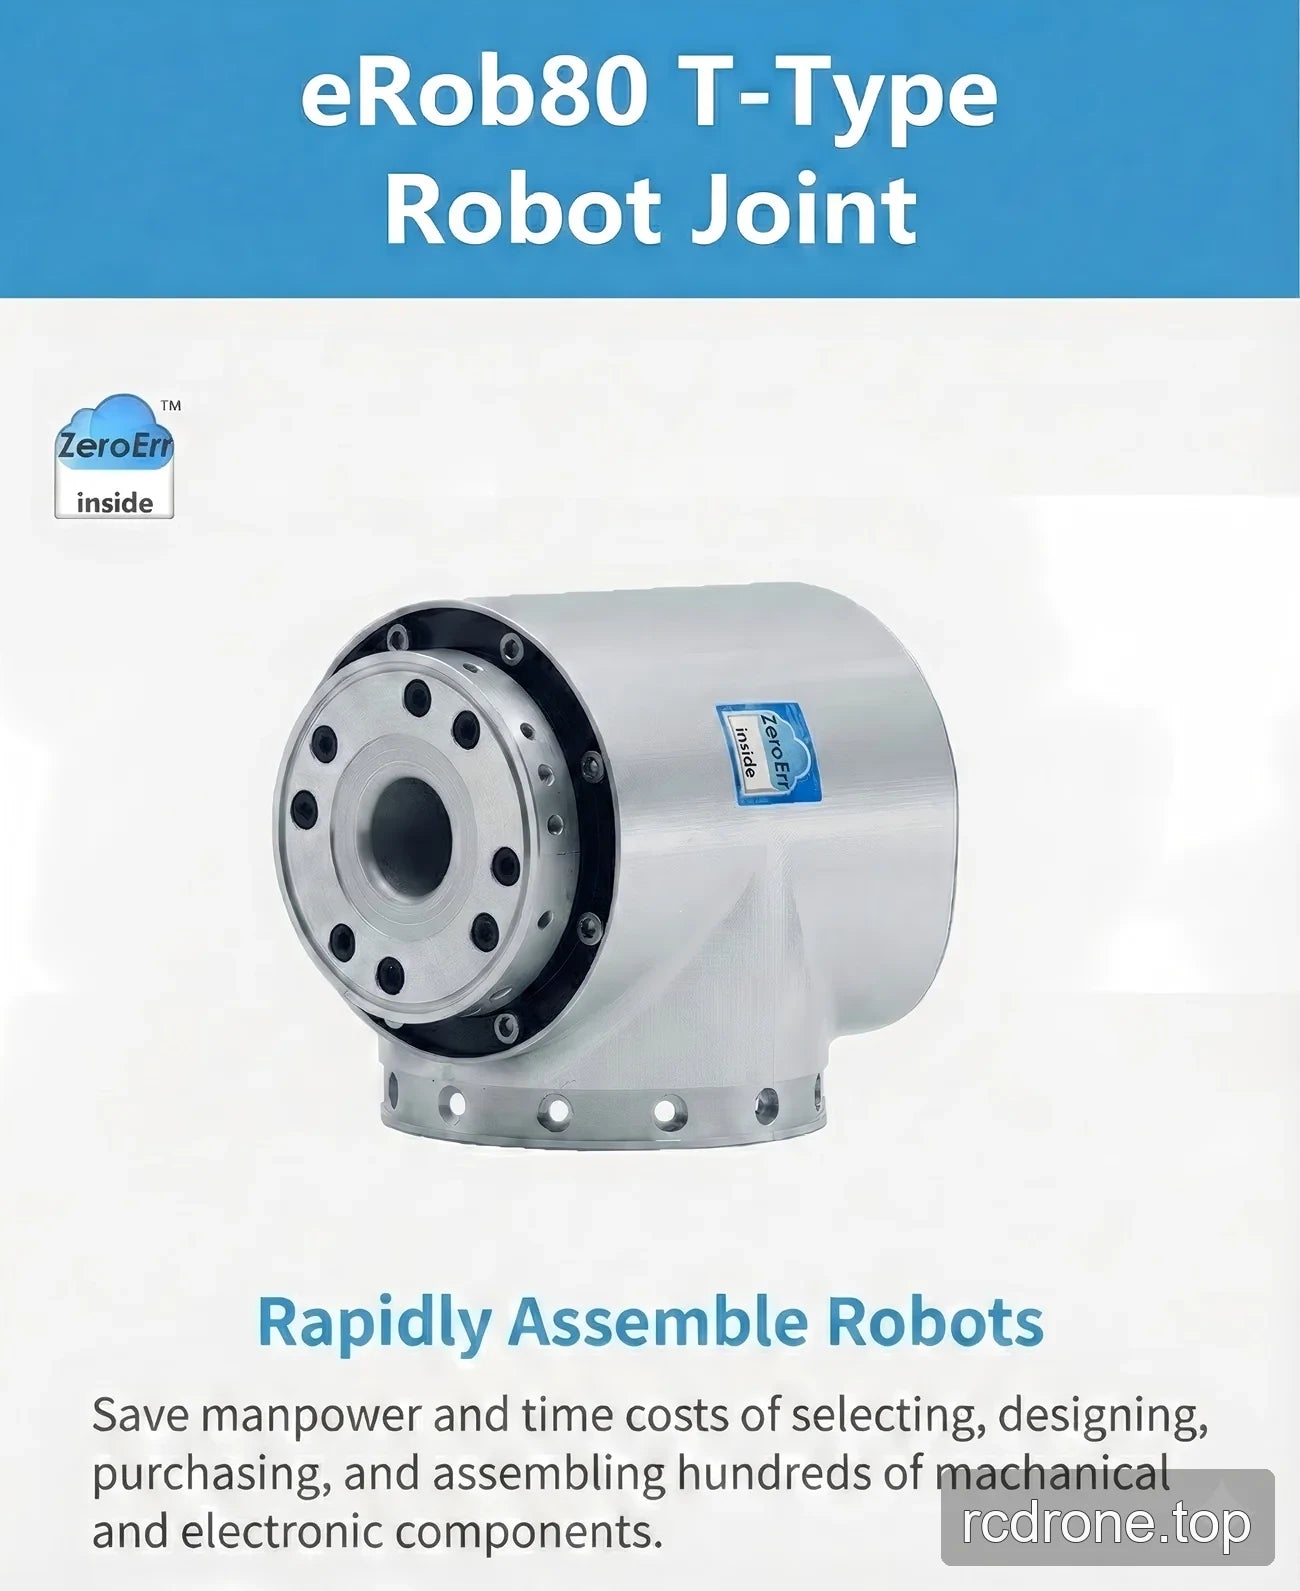
Il ZeroErr eRob 80 T è un attuatori di giunto robotico della famiglia con selezioni di versione EtherCAT o CANopen, sensori di coppia opzionali, selezioni del rapporto di riduzione e selezioni di memoria multi-loop.
Caratteristiche
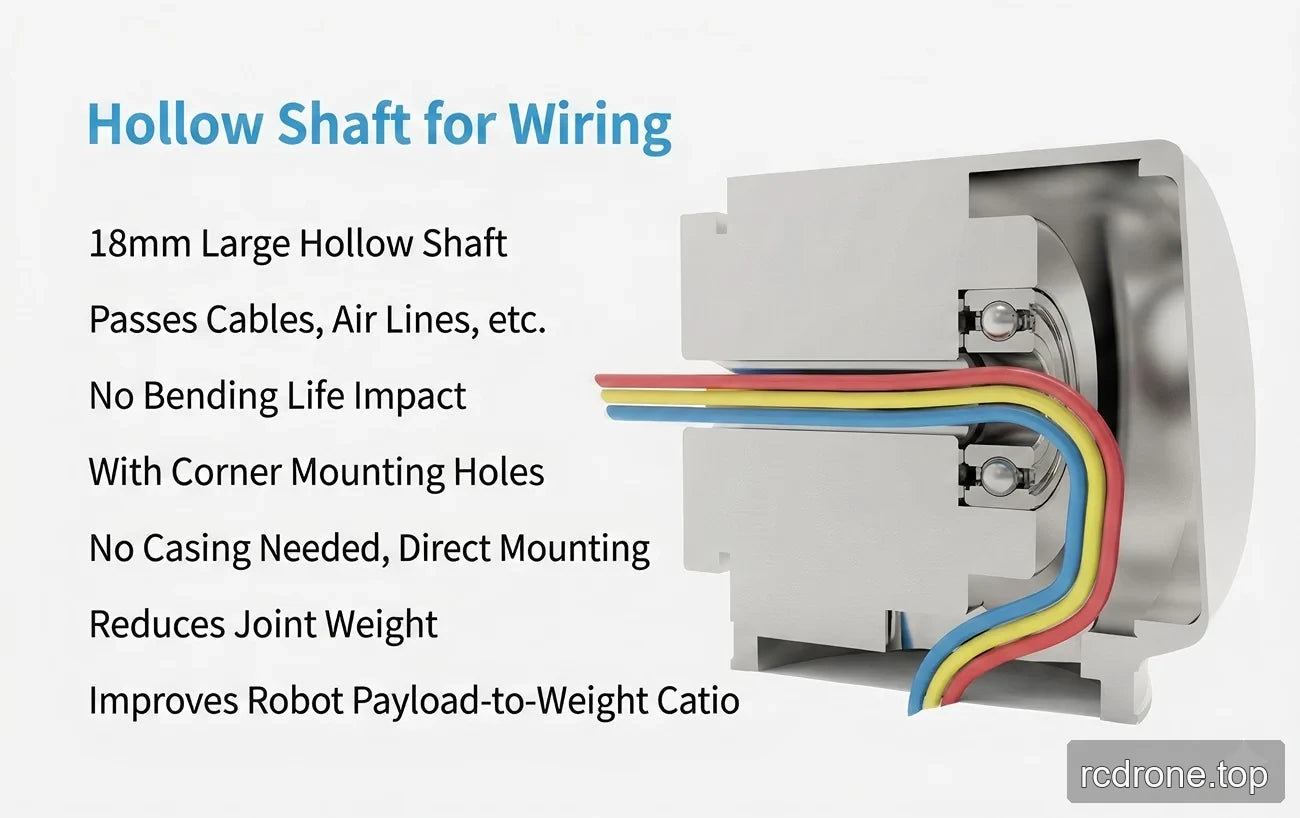
- Albero cavo cavo da 18 mm per il passaggio di cavi e linee d'aria; il passaggio è dichiarato non influenzare la vita di flessione.
- Fori di montaggio angolari e design di montaggio diretto.
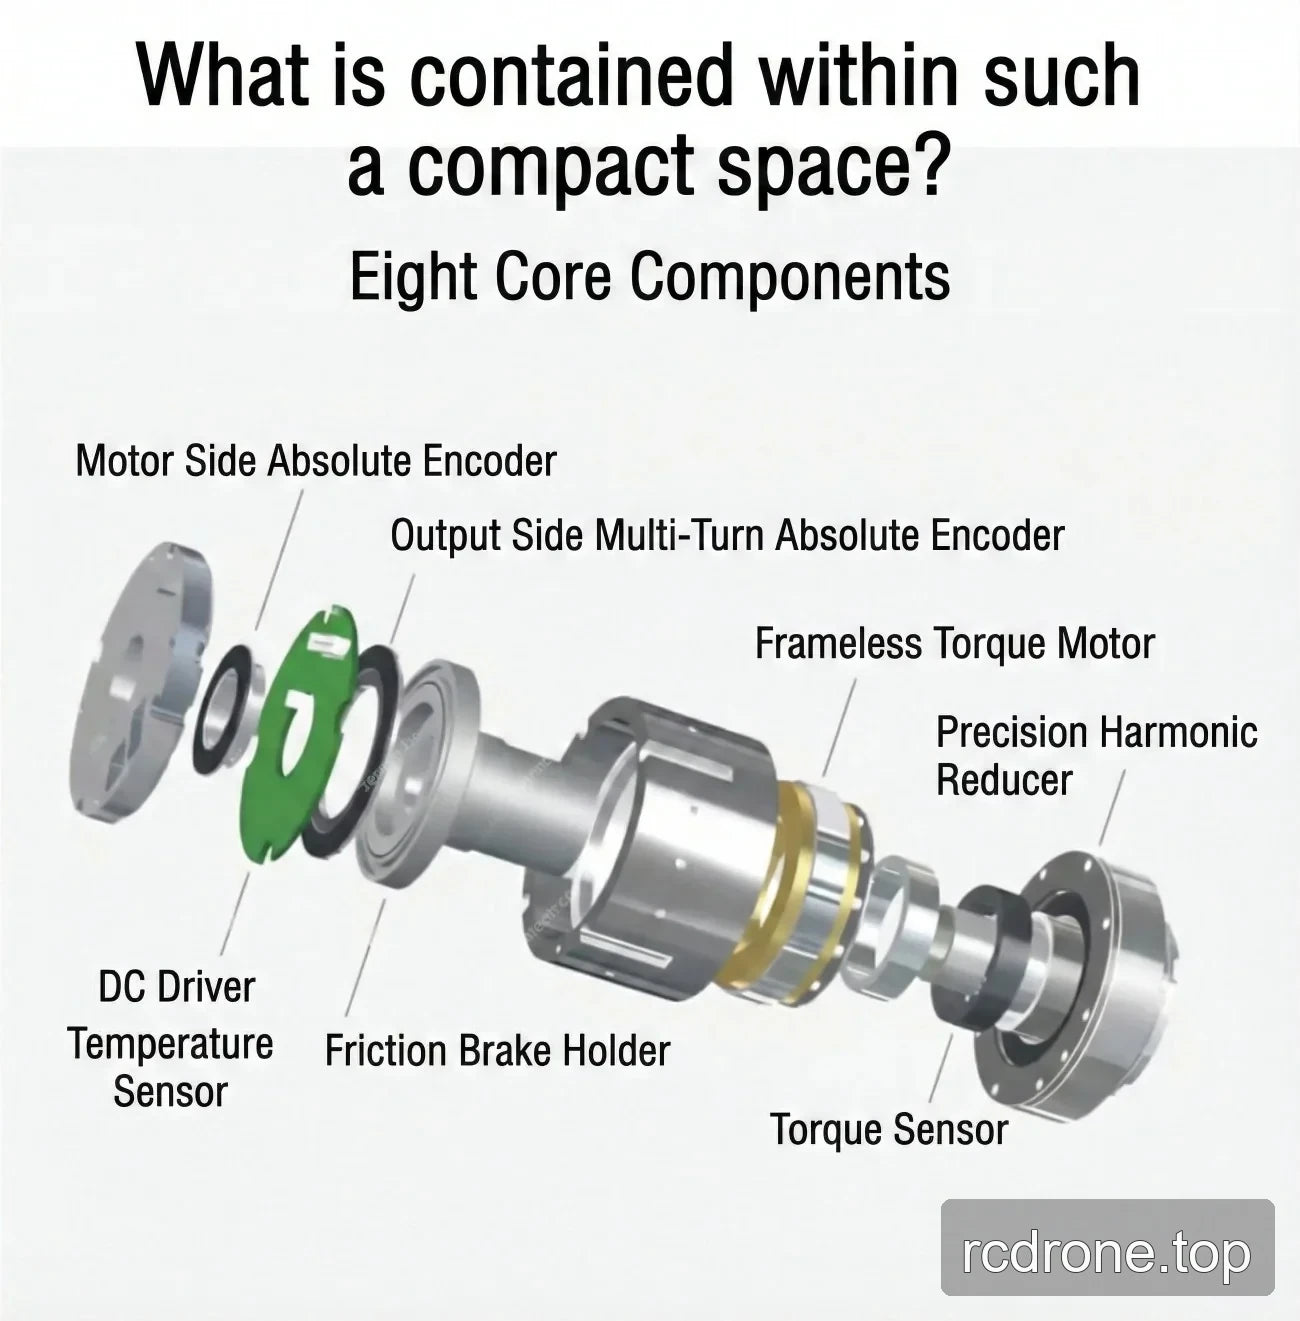
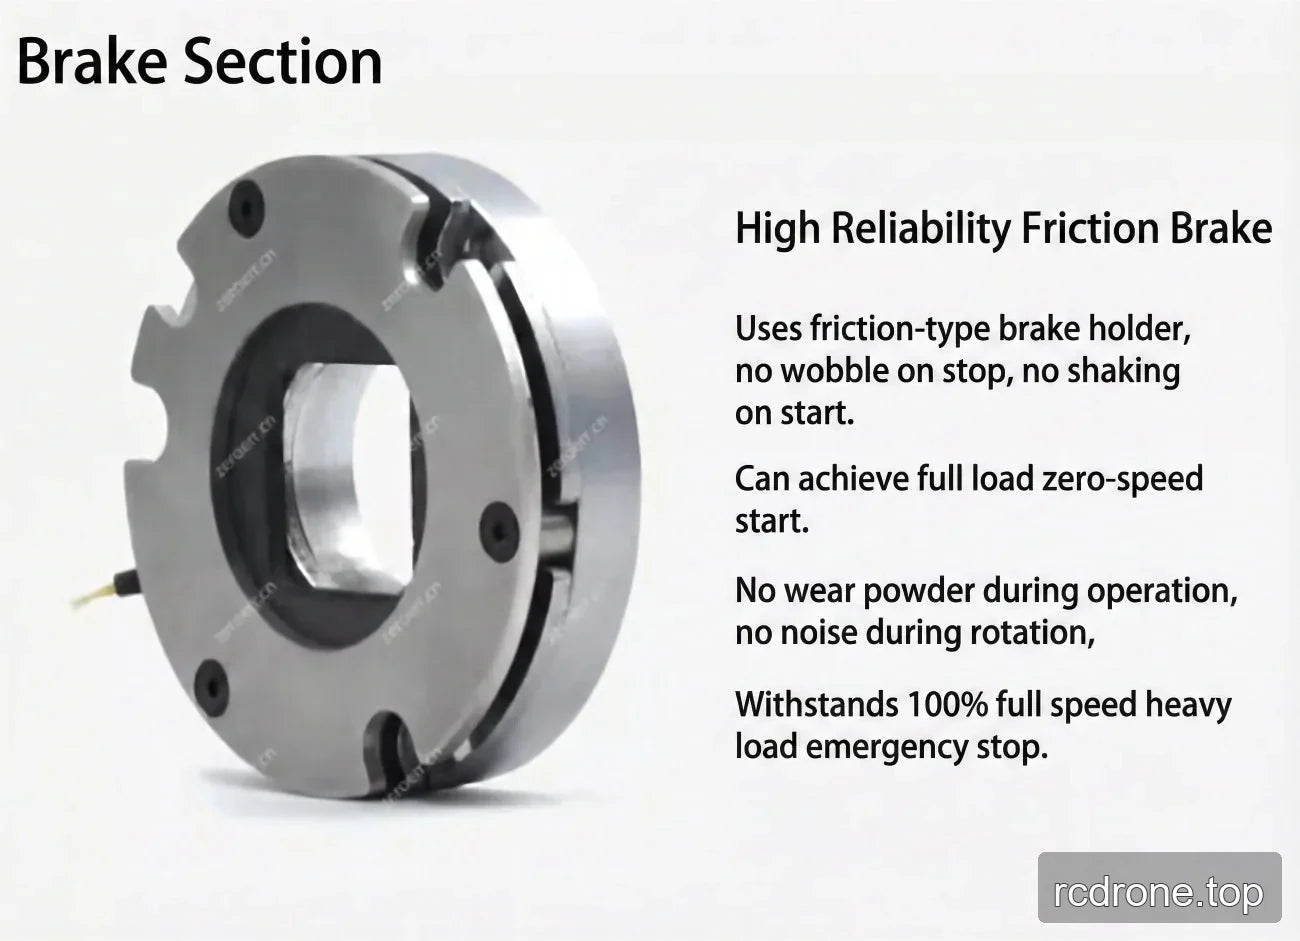
- Freno a frizione.
Opzioni di Configurazione
| Selezione | Etichette disponibili |
|---|---|
| Versione | eRob 80 T (CANopen Con Sensore di Coppia); eRob 80 T (CANopen Senza Sensore di Coppia); eRob 80 T (EtherCAT Con Sensore di Coppia); eRob 80 T (EtherCAT Senza Sensore di Coppia) |
| Rapporto di Riduzione | 50; 80; 100 |
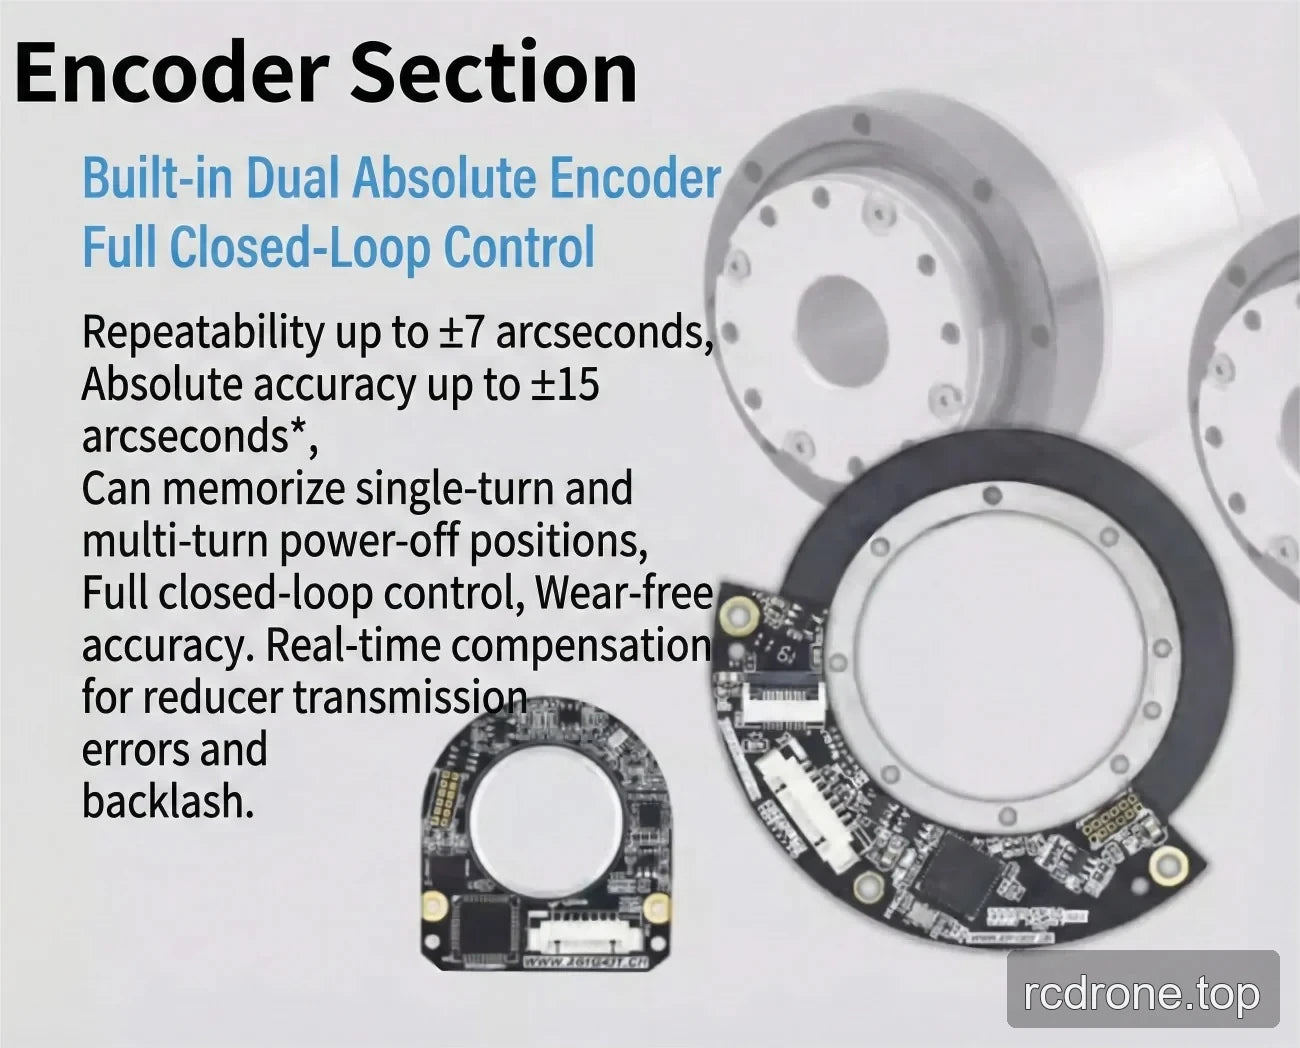
| Memoria Multi-loop | Senzo Memoria Multi-loop; Con Memoria Multi-loop |
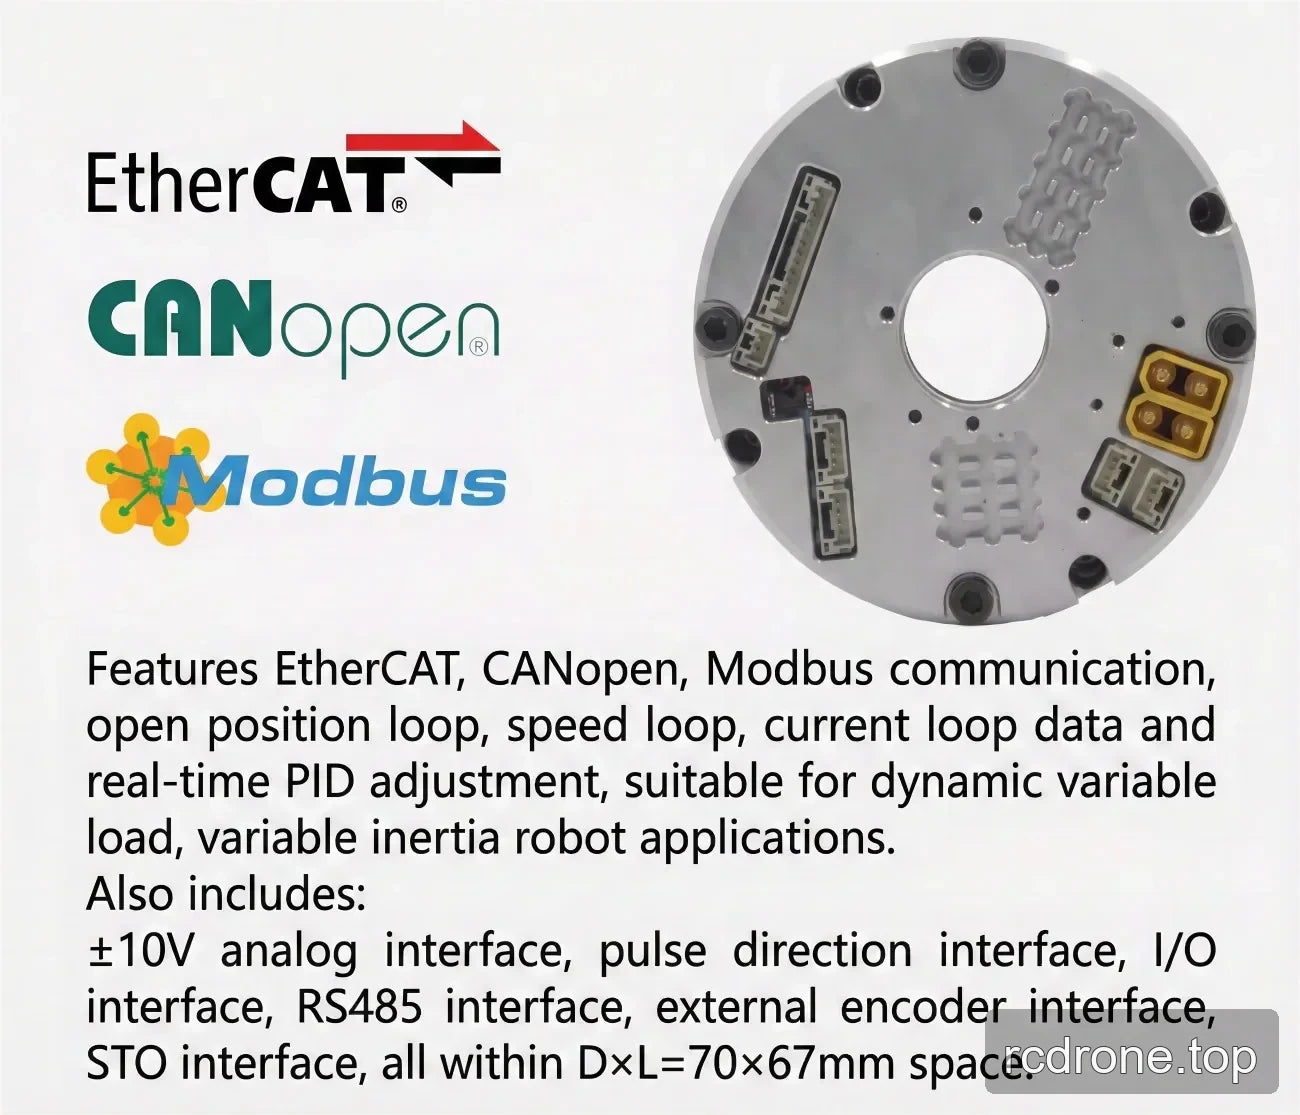
Le versioni EtherCAT utilizzano l'opzione di comunicazione EtherCAT, e le versioni CANopen utilizzano l'opzione di comunicazione CANopen. La selezione Con Memoria Multi-loop è indicata per memorizzare le posizioni di spegnimento a singolo giro e multi-giro.
Specifiche
| Parametro | Valore |
|---|---|
| Tipo di prodotto | giunto robotico eRob 80 T attuatore |
| Diametro dell'albero cavo | 18 mm |
| Selezioni di comunicazione | EtherCAT o CANopen, a seconda della versione selezionata |
| Tipo di freno | Freno a attrito |
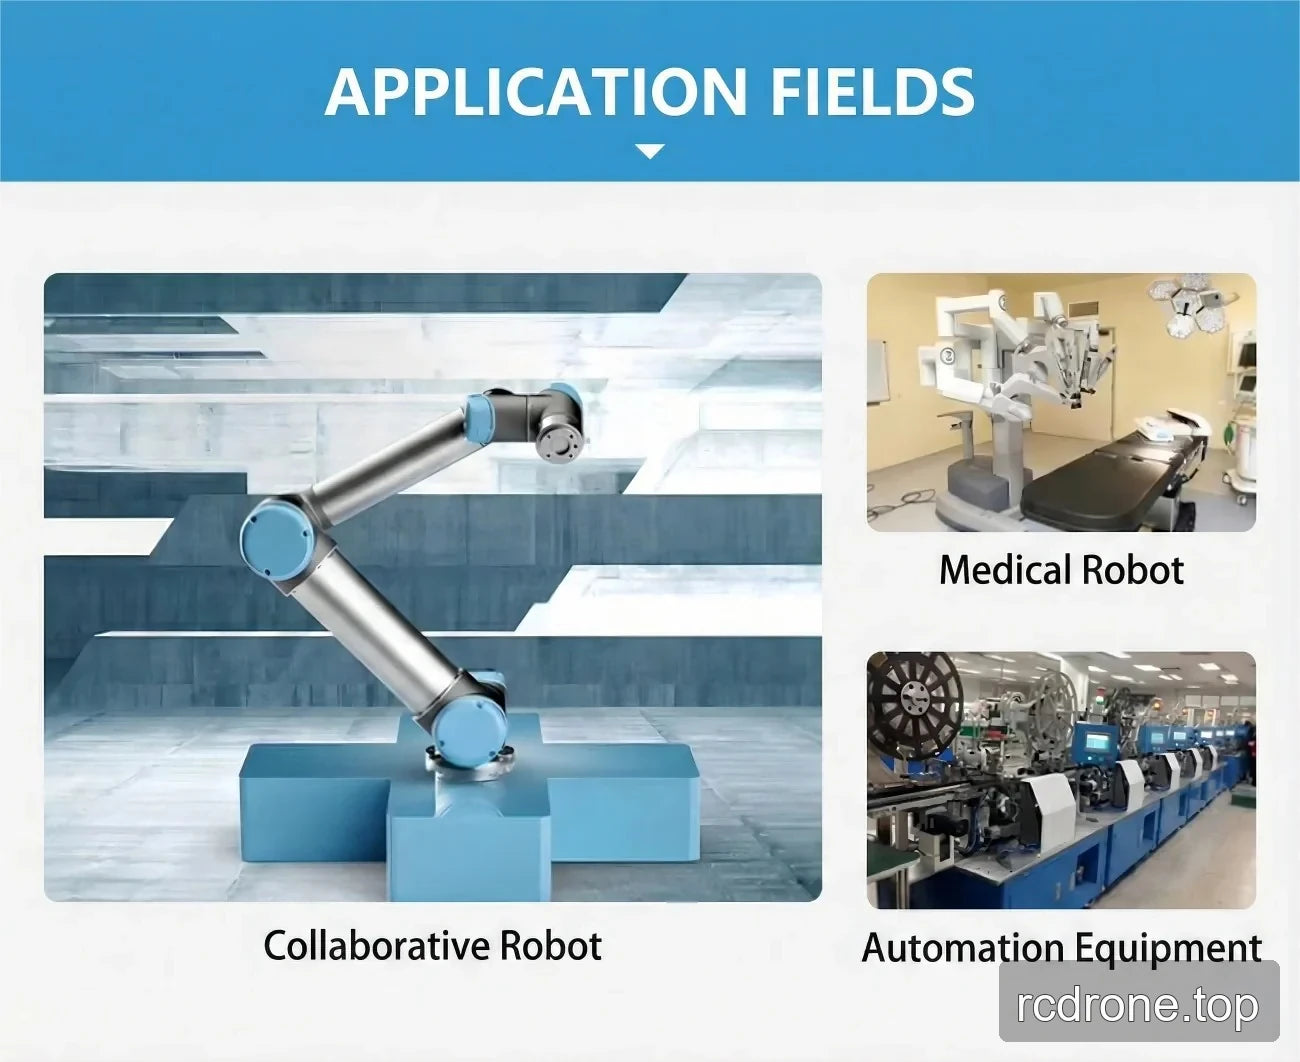
Applicazioni
- Robot umanoidi
- Bracci robotici
- Eseoscheletri
- Robot quadrupedi
- Veicoli AGV
- Robot ARU
- Robot collaborativi
- Robot medici
- Attrezzature di automazione
Documenti
EROB170I I Series EtherCAT eRob80T — Modello 3D (ZIP)
EROB170I I Series EtherCAT — Modello 3D (ZIP)
EROB80 T Series EtherCAT — Modello 3D — File STEP (ZIP)
EROB80 T Series CANopen — Modello 3D — File STEP (ZIP)
EROB80 T Series EtherCAT disegno di installazione — Disegno di installazione (PDF)
EROB80 T Series CANopen disegno di installazione — Disegno di installazione (PDF)
Dettagli visivi
Video del prodotto
Visualizzazioni del Prodotto
Caratteristiche e Design
Interfacce e Connessioni
Specifiche e Prestazioni
Esempi di Applicazione