ZeroErr eRob 90 T Motore per Giunto Robotico, 48 V EtherCAT/CANopen, Rapporti 50/80/100
ZeroErr eRob 90 T Motore per Giunto Robotico, 48 V EtherCAT/CANopen, Rapporti 50/80/100
ZeroErr
Impossibile caricare la disponibilità del ritiro


Panoramica
Il ZeroErr eRob 90 T motore a giunto robotico è offerto in versioni CANopen o EtherCAT, ciascuna selezionabile con o senza sensore di coppia. Seleziona un rapporto di riduzione di 50, 80 o 100 e una versione con o senza memoria multi-loop.
Caratteristiche
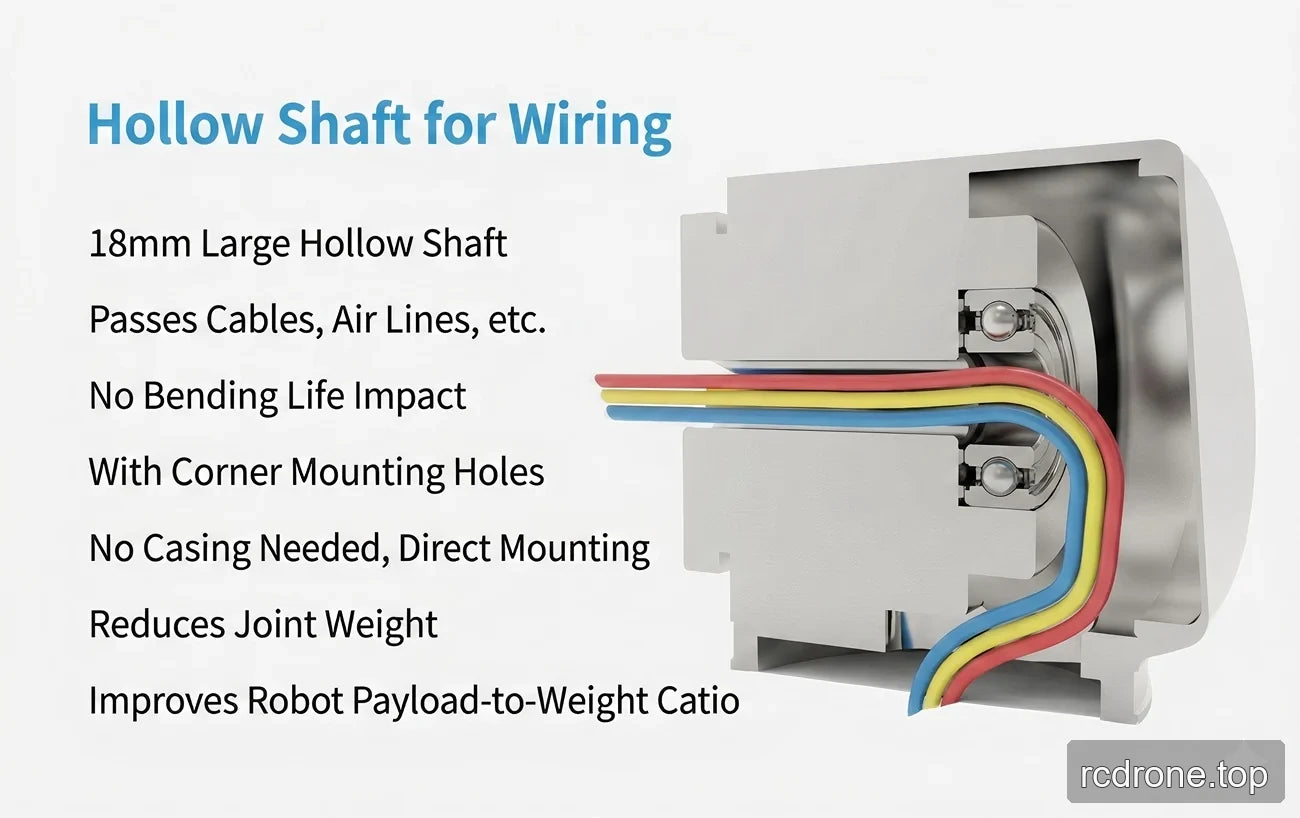
- Albero cavo da 18 mm / foro passante per il cablaggio di cavi e tubi dell'aria.
- Fori di montaggio angolari e design di montaggio diretto; non è dichiarato alcun involucro come necessario.
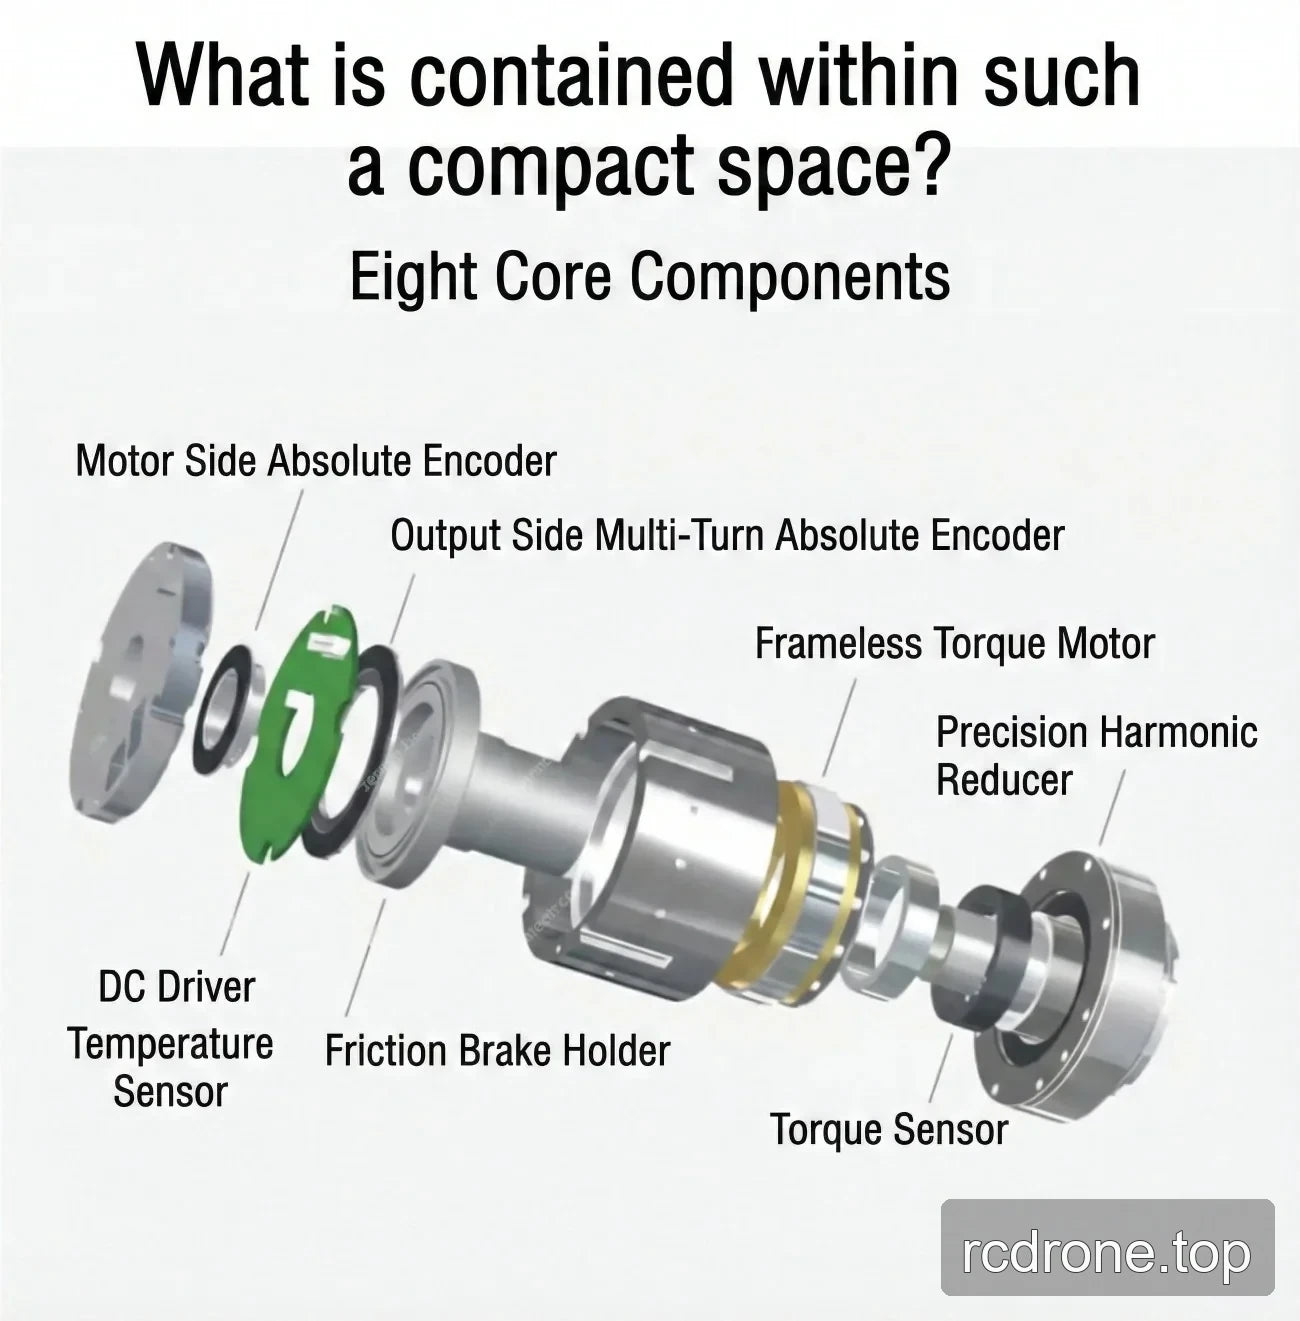
- Freno a smorzamento per attrito; l'entrata dei parametri comuni elenca anche un freno a attrito.
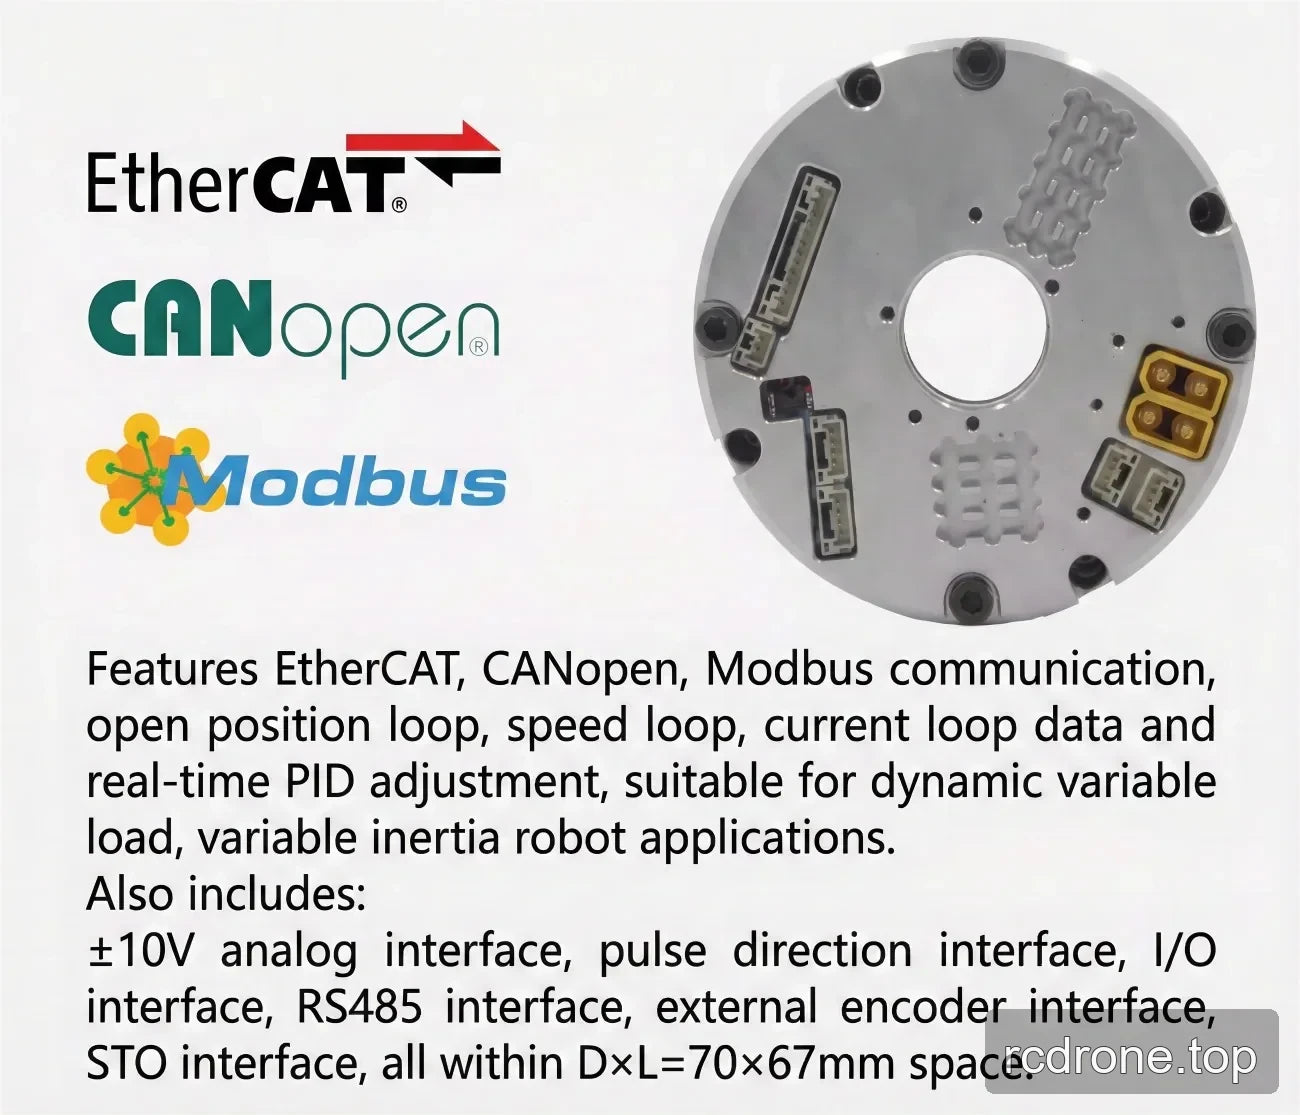
- Interfaccia completamente differenziale con forte capacità anti-interferenza e connettori anti-allentamento doppi per connessione in serie o parallela.
- Classe di protezione IP65; l'entrata dei parametri comuni elenca IP65*.
- Il cablaggio dell'albero cavo non ha impatto sulla vita di flessione e aiuta a ridurre il peso del giunto e migliorare il rapporto carico-peso.
Specifiche
Configurazioni selezionabili
| Selezione | Scelte disponibili |
|---|---|
| Versione | eRob 90 T (CANopen Con Sensore di Coppia); eRob 90 T (CANopen Senza Sensore di Coppia); eRob 90 T (EtherCAT Con Sensore di Coppia); eRob 90 T (EtherCAT Senza Sensore di Coppia) |
| Rapporto di riduzione | 50; 80; 100 |
| Memoria multi-loop | Senzo Memoria Multi-loop; Con Memoria Multi-loop
Parametri tecnici
La tabella tecnica di origine identifica il modello / serie di giunti come eRob90HXXT e utilizza le seguenti colonne del rapporto di riduzione del riduttore a onda di deformazione.
| Parametro | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Modello / serie di giunti | eRob90HXXT | |||
| Rapporto di riduzione dell'ingranaggio a onda | 20-50 | 20-80 | 20-100 | 20-120 |
| Momento torcentale massimo per avvio/arresto (Nm) | 73 | 96 | 107 | 113 |
| Momento torcentale medio massimo ammissibile (Nm) | 44 | 61 | 64 | 64 |
| Momento torcentale nominale (Nm) | 33 | 44 | 52 | 52 |
| Massimo ammissibilecoppia momentanea (Nm) | 127 | 165 | 191 | 191 |
| Max. velocità di rotazione in uscita (RPM) | 60 | 37.5 | 30 | 25 |
| Potenza del motore (W) | 300 | |||
| Voltaggio di alimentazione (V) | 48 V (±10%) | |||
| Nota sull'alimentazione | Si prega di leggere attentamente: “Perché non può essere utilizzato un normale alimentatore switching come alimentazione per il modulo?” e “Manuale del modulo congiunto Capitolo 3 Istruzioni di alimentazione eRob”. | |||
| Risoluzione dell'encoder di uscita | 19 Bit | |||
| Ripetibilità / accuratezza assoluta (arcsec) | ±10 / ±45 arcsec | |||
| Bus di comunicazione | EtherCAT / CANopen | |||
| Diametro esterno × lunghezza × foro passante (mm) | 96 × 123.8 × 18 | |||
| Peso (kg) | 2.6 | |||
| Design dell'interfaccia | Interfaccia completamente differenziale, forte anti-interferenza; connettori a doppia anti-allentamento, possono essere collegati in serie/parallelo. | |||
| Freno | Freno a smorzamento per attrito | |||
| Valutazione IP | IP65 | |||
| Inerzia di ingresso del riduttore a onda di deformazione (g·mm²) | 147025 | |||
| Massa di ingresso del riduttore a onda di deformazione (kg) | 2.6 | |||
| Parametri comuni | ID: 18 mm, grado di protezione: IP65*, Freno: freno a attrito | |||
| Dispositivo opzionale | Comunicazione: EtherCAT / CANopen / Modbus; Risoluzione dell'encoder di uscita: 19 Bit; Ripetibilità/Precisione: ±7/±15 arcsec o ±10/±25 arcsec | |||
| Attuatore rotativo versione EtherCAT | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO | |||
| Attuatore rotativo versione CANopen | Interfaccia opzionale: RS485, Pulse/DIR, I/O, ±10 V Analogico e STO | |||
Download
EROB170I I Series EtherCAT eRob90T — Modello 3D (ZIP)
EROB170I I Series EtherCAT — Modello 3D (ZIP)
EROB90 T Series EtherCAT — Modello 3D — File STEP (ZIP)
EROB90 T Series CANopen — Modello 3D — File STEP (ZIP)
EROB90 T Series EtherCAT disegno di installazione — Disegno di installazione (PDF)
EROB90 T Series CANopen disegno di installazione — Disegno di installazione (PDF)
Applicazioni
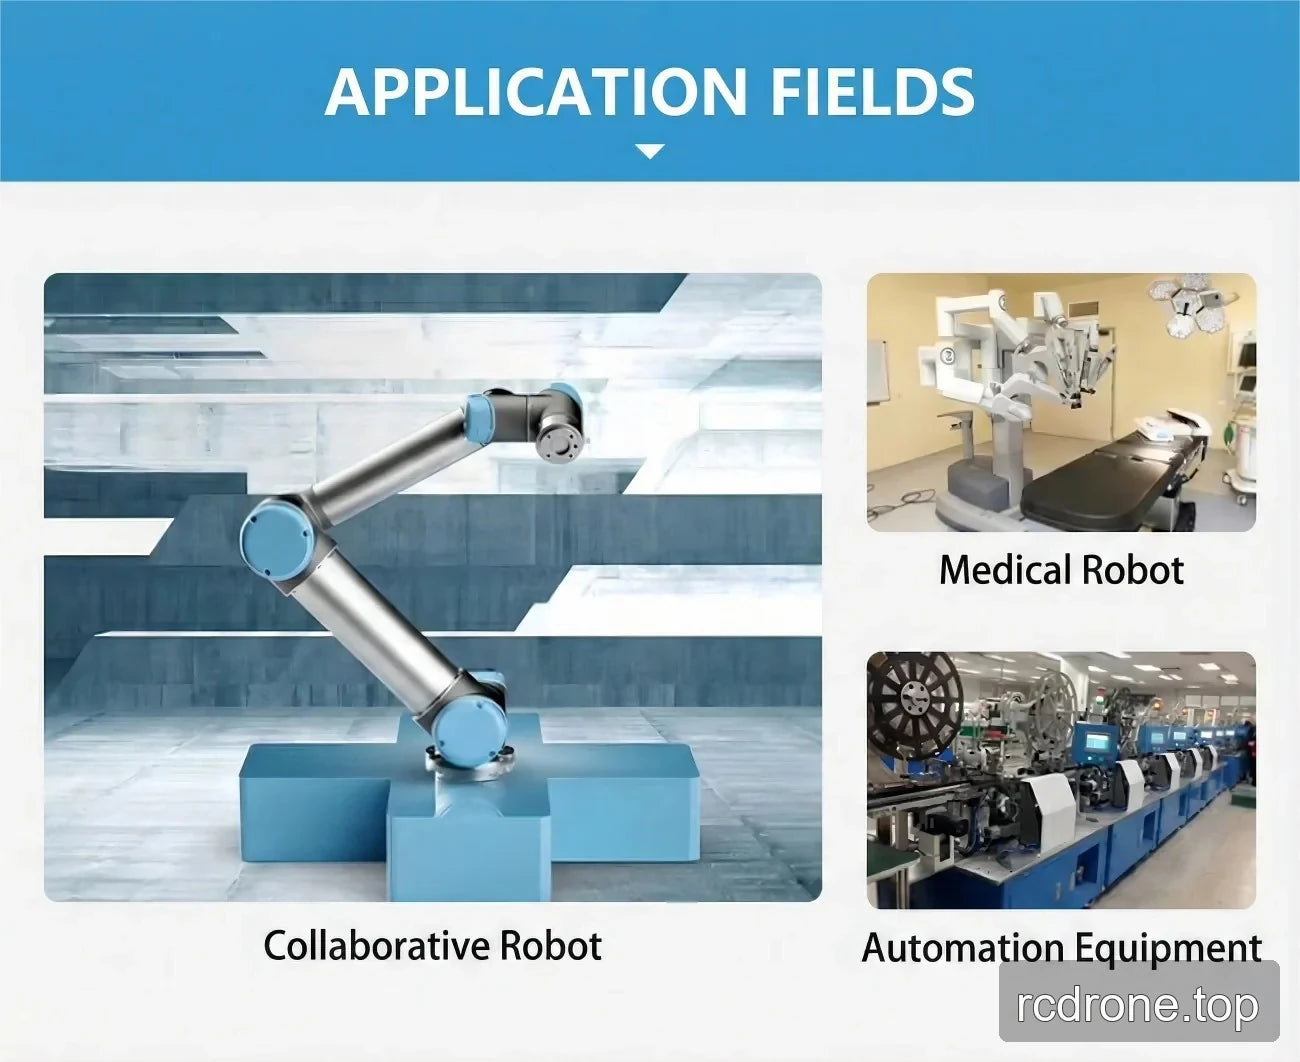
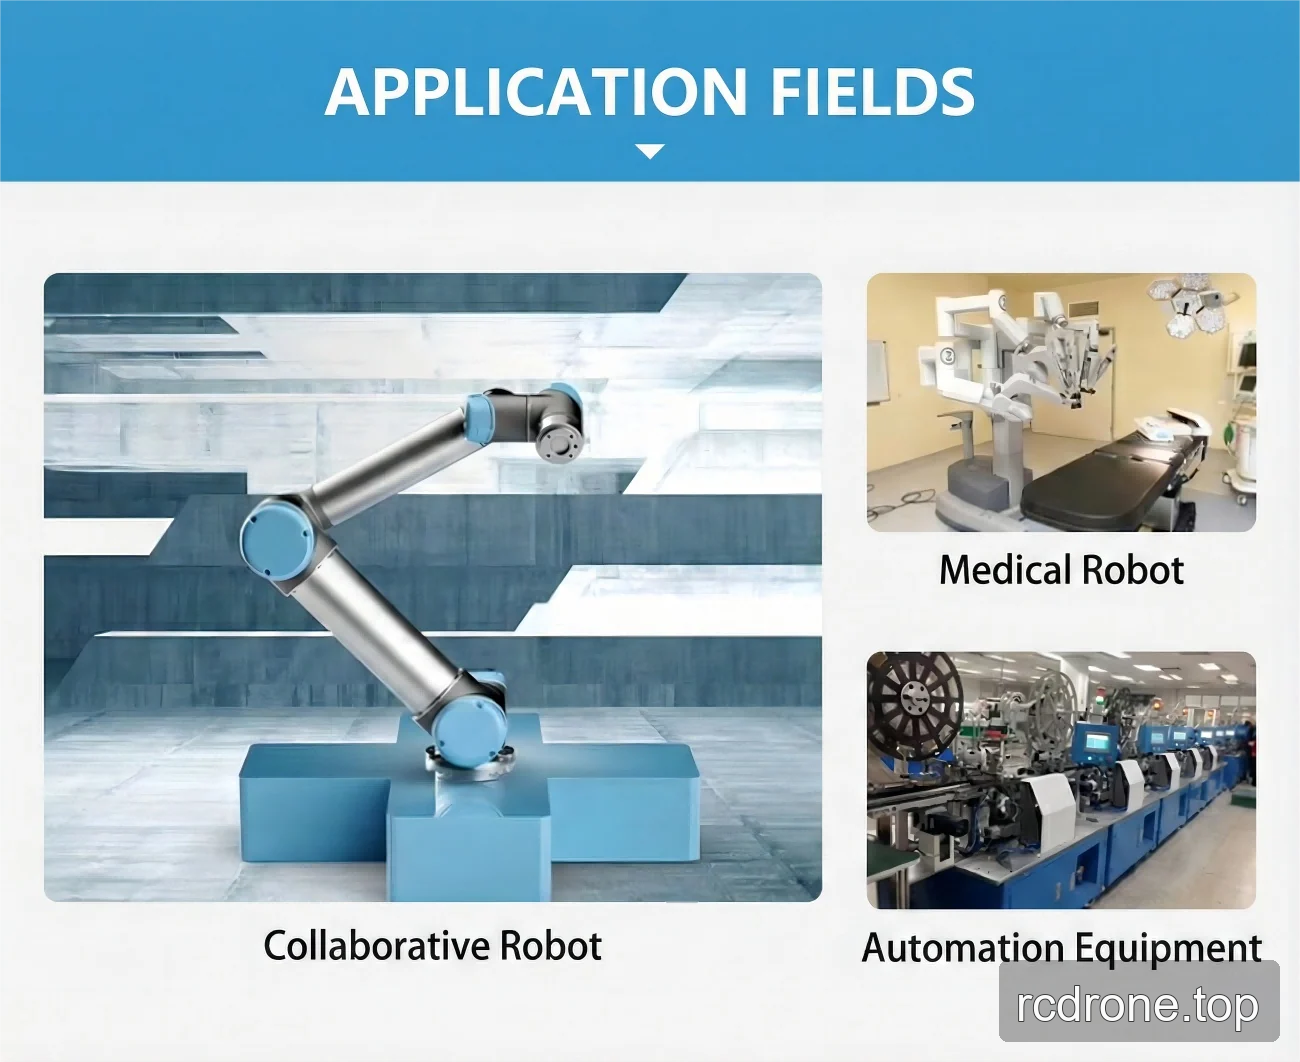
Gli scenari applicativi elencati per questo giunto includono robot umanoidi, bracci robotici, esoscheletri, robot quadrupedi, veicoli AGV, robot ARU, robot collaborativi, robot medici e attrezzature di automazione.
Dettagli Visivi
Video del Prodotto
Visualizzazioni del Prodotto

Caratteristiche e Design
Interfacce e Connessioni
Specifiche e Prestazioni

Esempi di Applicazione