


CHIHAI MOTOR CHW-GW12T-15BY ギア付きステッピングモーター
CHIHAI MOTOR CHW-GW12T-15BY ギア付きステッピングモーター
CHIHAI MOTOR
受け取り可能状況を読み込めませんでした


概要
CHIHAI MOTOR GW12T-15BYは、金属ワーム減速段を備えたコンパクトなギア付きステッパーで、3 mm Dシャフトと統合された4線リードアセンブリを持っています。6つの公称比の中から選択し、モーターのみ、ボタンドライバー、エンクロージャードライバー、またはフランジカプラーのパッケージを選択できます。603:1の選択は、スチールプレートバージョンです。このコンパクトな電動モーター は、順次バイポーラステッパー励起を必要とします。
特徴
- 比率依存の出力増分を持つ18°入力モーターステップ。
- 金属ギアトレインとコンパクトなワーム減速レイアウト。
- 2.5 mm Dフラットおよび8 mmプロジェクションリファレンスを持つ3 mmシャフト。
- 標準および603スチールプレートの寸法が別々。
- オプションのボタン操作ドライバー、エンクロージャードライバー、またはフランジカプラー。
仕様
| 仕様 | 値 / 範囲 |
|---|---|
| ファミリー | CHIHAI MOTOR GW12T-15BY ギア付き二相ステッパー |
| 構造 | 金属減速ギアとワーム段階および統合リードアセンブリ |
| 選択された名目比 | 42:1,118:1,236:1,302:1,603:1 スチールプレートバージョン,1030:1 |
| 入力モーターステップ | 18°/ステップ |
| 出力シャフト | 3 mm Dシャフト;2.5 mm フラット,標準公差 +0/−0.1 mm;8.0±0.3 mm 突起;7.5 mm フラット長さ基準 |
| シャフト直径公差 | 3 mm(+0/−0.03) 図面基準 |
| 標準組立図 | 28.7 mm 本体長;12 mm フレーム幅;18 mm フレーム高さ;10 mm フレーム深さ基準;15 mm モーター直径 |
| 標準前面インターフェース | 2つの1.4 mm 前穴;8.50 mm スペーシング;4 mm 垂直基準;4 mm シャフトレジスタ;0.7 mm 肩 |
| 標準後面/モーター基準 | 1.8/4.0 mm オフセット;10.7 mm モーター高さ;5 mm 後レジスタ;1 mm 後方投影 |
| 603 スチールプレート図面 | 2.5 mm シャフトフラット公差 +0/−0.05 mm;29.8±0.3 mm 組立長;12 mm 幅(+0/−0.1);18 mm 高さ(+0/−0.1);10±0.1 mm フレーム深さ基準 |
| 603 スチールプレート取り付け | 3つの1.4 mm 穴基準;8.5/11/2.5(+0/−0.05) mm 穴パターン基準;0.6 mm ショルダー |
| 標準モーター重量 | 約18 gの統合リードアセンブリ付き; 別途証明された603スチールプレート重量はありません |
| リード/コネクタ | 165±10 mm; UL1571 AWG30 図面参照; 1.25 mm 4ポジションコネクタ, 51021-0400 ハウジング参照 |
| 電気入力-モーターテスト | 5V DC、6219 ドライバー参照; 160 mA/相 |
| 相抵抗/インダクタンス | 30 Ω±7%/相; 9.5 mH per phase |
| 励起 | 二相、二相オン、バイポーラ駆動 |
| 入力モータートルク参照 | 引き出し>500ppsで4 gf·cm;保持>0ppsで16 gf·cm;これはギアボックス減速前の値です |
| パルス参照 | 応答>1200pps;自己始動>900pps |
| コイル絶縁/テスト | クラスEコイル;1秒間の100VAC絶縁試験;500VDCで50 MΩの絶縁抵抗 |
| 動作温度 | 0–55°C 参照 |
| ギアボックス性能試験範囲 | 5V6219 参照、150 mA/相別途記載;5–12V 駆動ガイド |
| リードマーキング範囲 | 105° ワイヤーマーキング参照は完全なモーター動作温度を確立しません |
比率選択と出力参照
以下の表は、示された5V/6219試験条件下でのギアボックス出力参照です。150mAの位相電流基準はこの表に記載されており、160mAの入力モーター電気基準は別々に示された試験値です。保持トルクは0ppsに、引き抜きトルクは500ppsに、速度は1000ppsに基づいています。
| 選択された名目比 | 正確な比 | 出力ステップ(°) | 1000ppsでの速度(rpm) | 保持トルク(kgf·cm) | 引き抜きトルク(kgf·cm) | 出力方向 | フレーム基準 |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | 入力と同じ | 標準基準 |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | 入力と同じ | 標準参照 |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | 入力と同じ | 標準参照 |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | 入力と同じ | 標準参照 |
| 603:1 | 603.45:1 | 0.0298 | 5 | 最大3.0 | 1.8 | 入力と同じ | 鋼板バージョン |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | 最大3.0 | 3.0 | 反対入力 | 標準参照 |
603:1および1030:1の3.0 kgf·cm保持値は最大許容限界であり、最小トルク保証ではありません。入力モーターのトルク値はgf·cmであり、ギアボックス出力値のkgf·cmと混同してはいけません。出力ステップの数値は名目上の参照値であり、位置決め精度を確立するものではありません。
追加の比率ファミリー参照
選択されたテーブルにある6つの比率のみがここで提供されています。以下の広範なファミリーチャートは機械的参照のために保持されており、他の選択可能な構成を追加するものではありません。
| ファミリ名目比率 | 正確な比率 | 入力モーターに対する出力 |
|---|---|---|
| 21:1 | 21.00:1 | 入力と同じ |
| 42:1 | 42.00:1 | 入力と同じ |
| 79:1 | 78.71:1 | 入力と同じ |
| 118:1 | 118.07:1 | 入力と同じ |
| 236:1 | 236.13:1 | 入力と同じ |
| 302:1 | 301.73:1 | 入力と同じ |
| 390:1 | 389.62:1 | 入力と同じ |
| 520:1 | 519.49:1 | 入力と同じ |
| 603:1 | 603.45:1 | 入力と同じ |
| 700:1 | 700.98:1 | 入力と同じ |
| 780:1 | 779.24:1 | 入力と同じ |
| 1030:1 | 1030.40:1 | 逆入力 |
バージョンの適合と配線
標準パッケージの写真は参考用です。The603:1オプションは特に鋼板バージョンであり、別の29.8 mmの図面を使用します。標準図面はw28. 7 mmを示しています。適合を確認する際は、対応するフレーム、取り付け穴、肩の参照を分けておいてください。
コネクターピンの順序は1茶色A−、2黒A+、3白B−、4赤B+です。茶色/黒は相Aを形成し、白/赤は相Bを形成します。以下の励起シーケンスは、配線図のようにフランジ側から見たものです。1030:1バージョンでは、ギアボックスの出力が入力モーターとは逆に回転し、他のリストされた比率は同じ相対方向に回転します。
| ピン | ワイヤーの色 | 位相 |
|---|---|---|
| 1 | ブラウン | A− |
| 2 | ブラック | A+ |
| 3 | ホワイト | B− |
| 4 | レッド | B+ |
| コイル | ステップ1 | ステップ2 | ステップ3 | ステップ4 |
|---|---|---|---|---|
| ブラウン A− | — | ON | ON | — |
| ブラック A+ | ON | — | — | ON |
| ホワイト B− | — | — | ON | ON |
| レッド B+ | ON | ON | — | — |
ドライバーおよび熱参考
以下は、30Ω巻線用の別の電圧/電流駆動ガイドです。すべてのボードと現在の設定が相互に交換可能であるという声明ではありません。モーターは、互換性のあるドライバーからの順次励起を必要とします。
| テスト電圧 | 推奨駆動レート(pps) | 推奨駆動電流(A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
適用電圧 = バックEMF + 巻線電流×抵抗。長時間の運転中は、温度を監視し、必要に応じて冷却休止または補助冷却を使用してください。停止または過負荷の運転は避けてください。
選択されたボタンドライバーおよびエンクロージャードライバーパッケージには、画像のボードバージョンが含まれています。実際のインターフェース、供給および電流設定を確認してください。別の以前のテストドライバーのイラストには、内向きジャンパー6–18Vおよび外向きジャンパー4–6Vが示されており、6–12Vが推奨されています。これらのジャンパーの指示は、以前のイラストに示されたボードのみに適用されます。選択されたボタン/エンクロージャーボードに転送してはいけません。
アプリケーション
互換性のある小型ロボット、調整可能な家具、ミニチュアフォローフォーカスメカニズム、パン・チルトユニット、および選択された比率、負荷、ドライバーおよび取り付けが適合する自動写真メカニズム。ワームギアはバックドライブに抵抗できますが、保持動作は実際の比率と負荷に依存します。
含まれているもの
| 選択されたパッケージ | 内容 |
|---|---|
| モーターのみ | リード/コネクタアセンブリを内蔵した1つのモーター |
| モーター + ボタンドライバー | 1つのモーターと1つのボタン操作のドライバー(画像参照) |
| モーター + 封入ボタンドライバー | 1つのモーターと1つの封入ボタン操作のドライバー(画像参照) |
| モーター + フランジカプラー | 1つのモーターと1つのフランジカプラーアセンブリ |
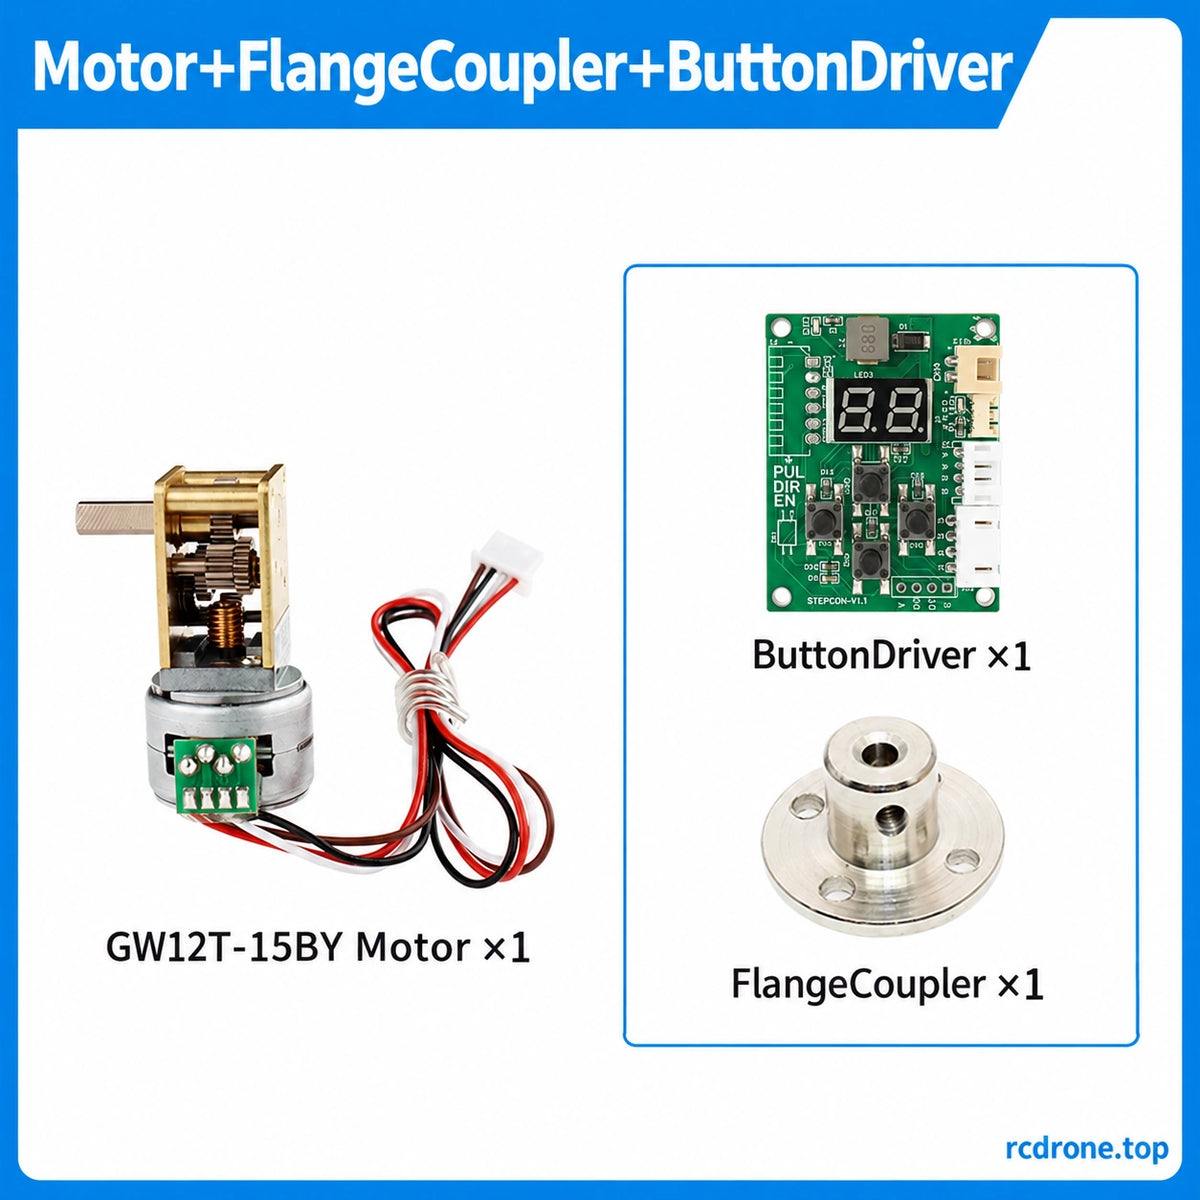
| モーター + フランジカプラー + ボタンドライバー | 1つのモーター、1つのフランジカプラー、1つのボタン操作のドライバー |
実際のフレームは選択された比率に従います:603:1はスチールプレートバージョンです。電源、ホストコントローラー、アプリケーション機器は含まれていません。モーターのみの選択肢にはドライバーやカプラーは含まれていません。
FAQ
どのオプションが鋼板フレームを使用していますか?
603:1の選択肢です。その別の図面には29.8 mmのアセンブリ長さの基準が示されており、標準図面にはw28. 7 mmが示されています。
1030:1の出力は入力モーターと同じ方向に回転しますか?
いいえ。入力モーターとは反対の方向に回転します。他のリストされた比率の参照は同じ相対方向を示しています。
3.0 kgf·cmは最小保持トルクの保証ですか?
いいえ。603:1および1030:1の場合、それは最大許容保持限界です。
4本のリードを直接DC電源に接続できますか?
互換性のある二相バイポーラステッパードライバーと指定された相対を使用してください。シーケンシャル励起が回転を制御します。
古いテストボードのジャンパー範囲は含まれているボードに適用されますか?
いいえ。実際に選択されたボタンまたは囲まれたボードの評価とインターフェースを一致させてください。
視覚的詳細


