CHIHAI GF5560-180ABHL ワームDCギアモーター(11PPRホールエンコーダー付き)
CHIHAI GF5560-180ABHL ワームDCギアモーター(11PPRホールエンコーダー付き)
CHIHAI MOTOR
受け取り可能状況を読み込めませんでした


概要
CHIHAI MOTOR CHF-GF 5560-180ABHL は、ワーム減速機と統合された二チャネルホールエンコーダを備えたコンパクトなDCギアモーター です。メカニズムに合わせて電圧/巻き数と実際の減速/出力面の組み合わせを選択してください。選択可能なすべての構成には、エンコーダ装備のモーターと、画像に示された対応するリードが含まれています。
特徴
- 機械加工されたギアと銅巻きモーターを使用したワームとギアの減速。
- 選択されたフラットフェイスまたは軸方向Rフェイスレイアウトの8 mm D型出力シャフト。
- 相対速度と回転測定のための11 PPRモーターシャフトホールフィードバック。
- PH 2.0 6ピンインターフェースを介したモーター電源とホール供給の接続。
仕様
| ブランド / モデル | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| 構造 | ブラシ付きDCワームギア減速モーター、AB磁気ホールエンコーダー付き |
| 選択可能な巻き線 / 電源 | 6 V高トルク、12 V高トルク、24 V 24150#または12 V 24150#(選択されたもの) |
| 選択可能な減速比 | 26.9: 1、53.8: 1、161: 1、322: 1フラットフェイス;700: 1および1400: 1軸方向Rフェイス;在庫は巻き線に依存 |
| 出力シャフト | 直径8 mm +0/−0.03;Dフラットで7 mm +0/−0.10;21 ±0.5 mm突出 |
| シャフトフラット長 | 15 mm +0/−0.2;1.0 mmショルダーおよび12。0 mm 描画機能 |
| フラットフェイスアウトライン | 55 ×60 mm 描画参照; 19 mm ギアボックス深さ |
| フラットフェイス取り付け | 4つの3.5 mm 貫通穴; 8.5/3.5/12.5 mm エッジ参照; シャフト中心 22.2/16.6 mm 参照 |
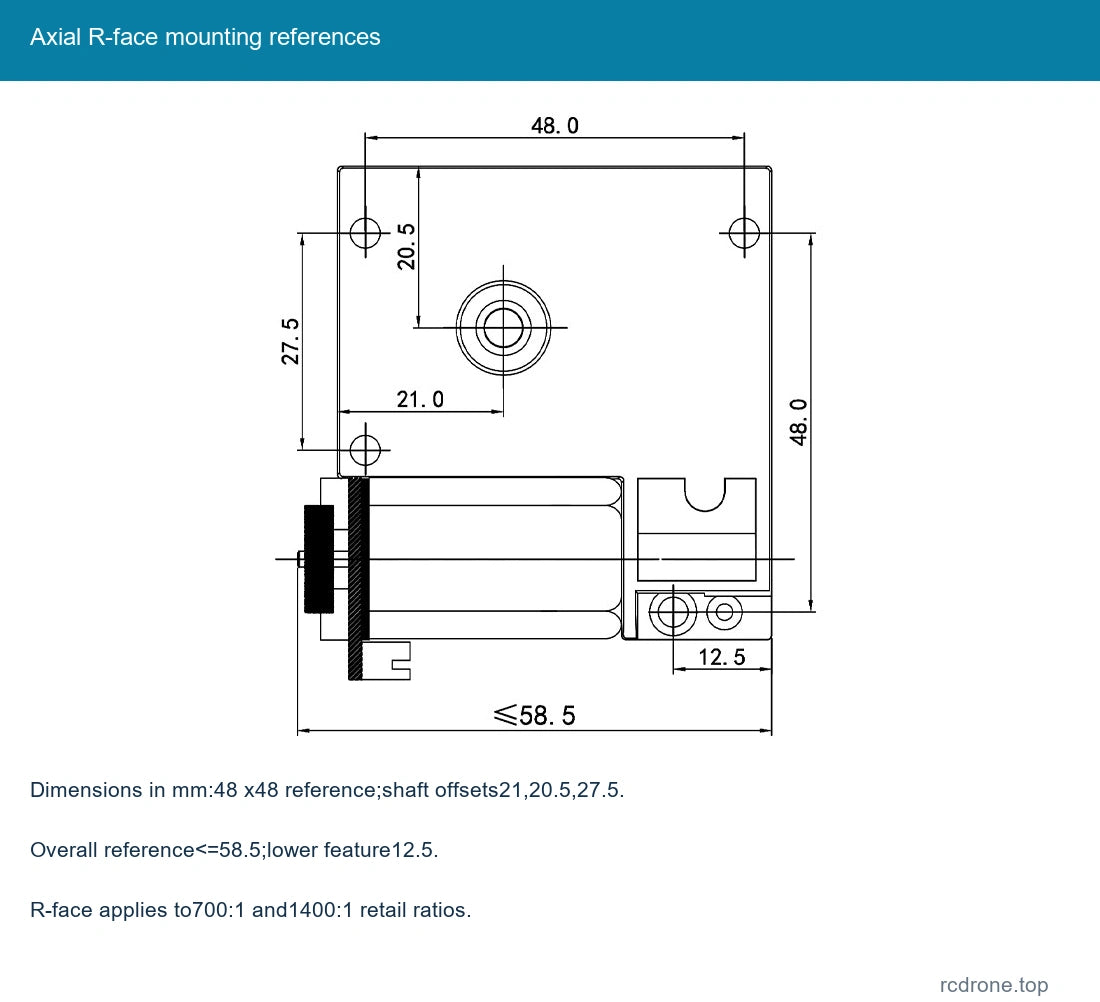
| Rフェイス取り付け図 | 48 ×48 mm 参照; シャフト中心 21/20.5/27.5 mm; 12.5 mm 下部機能; 全体≤58.5 mm 参照 |
| エンコーダー後部詳細 | 20.4 mm 直径参照, EVA 絶縁パッド, PH 2.0 六ピンコネクタ |
| 参照ネット質量 | 約 210 g; 比率と巻き数によって異なる; 輸送質量は別 |
| ギアモジュール / 減速段 | 0.5–0.8モジュール参照、4段階ギアボックスファミリー参照 |
| 許可された定格荷重上限 | 最大機械限界25 kgf·cm; 各バリアントの定格トルクではありません |
| 瞬時トルク上限 | 最大機械限界40 kgf·cm; 連続運転トルクではありません |
| ホールエンコーダ | モーターシャフトで11 PPR、AB直交フィードバック; 3.3 Vまたは5.0 Vの別供給 |
| 出力パルス参照 | コントローラーのエッジカウント乗数の前の実際の減速比の11倍 |
巻線および性能参照
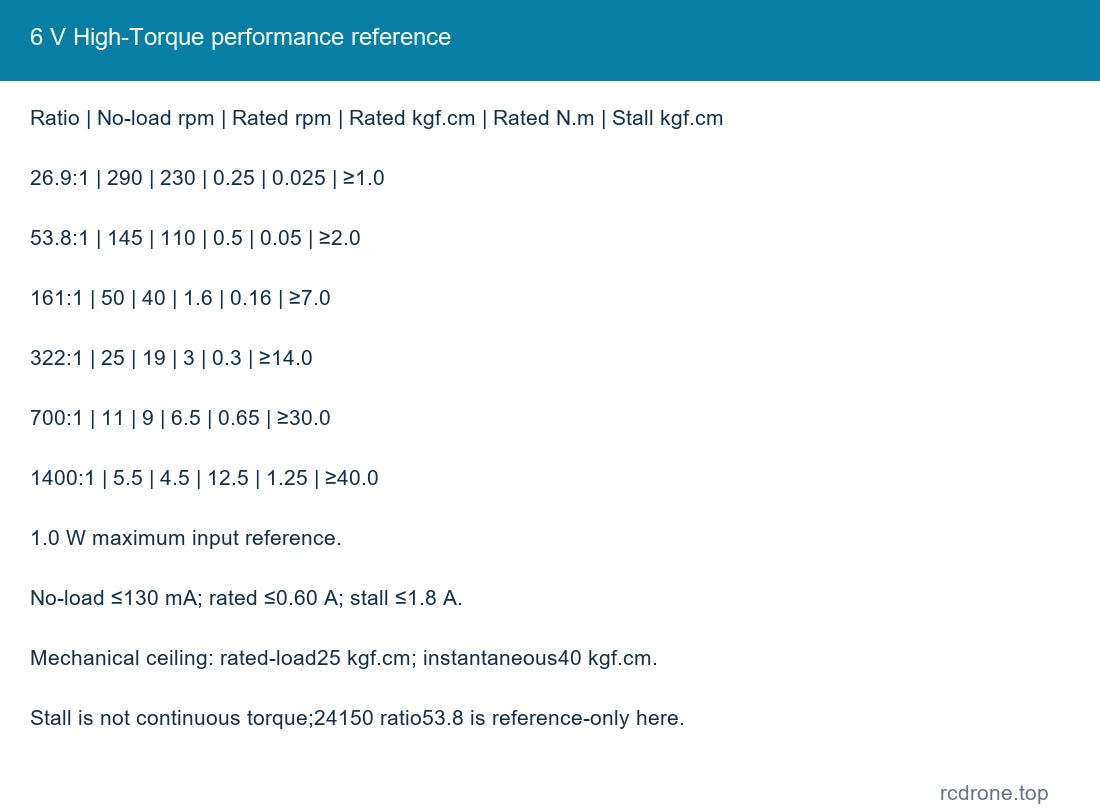
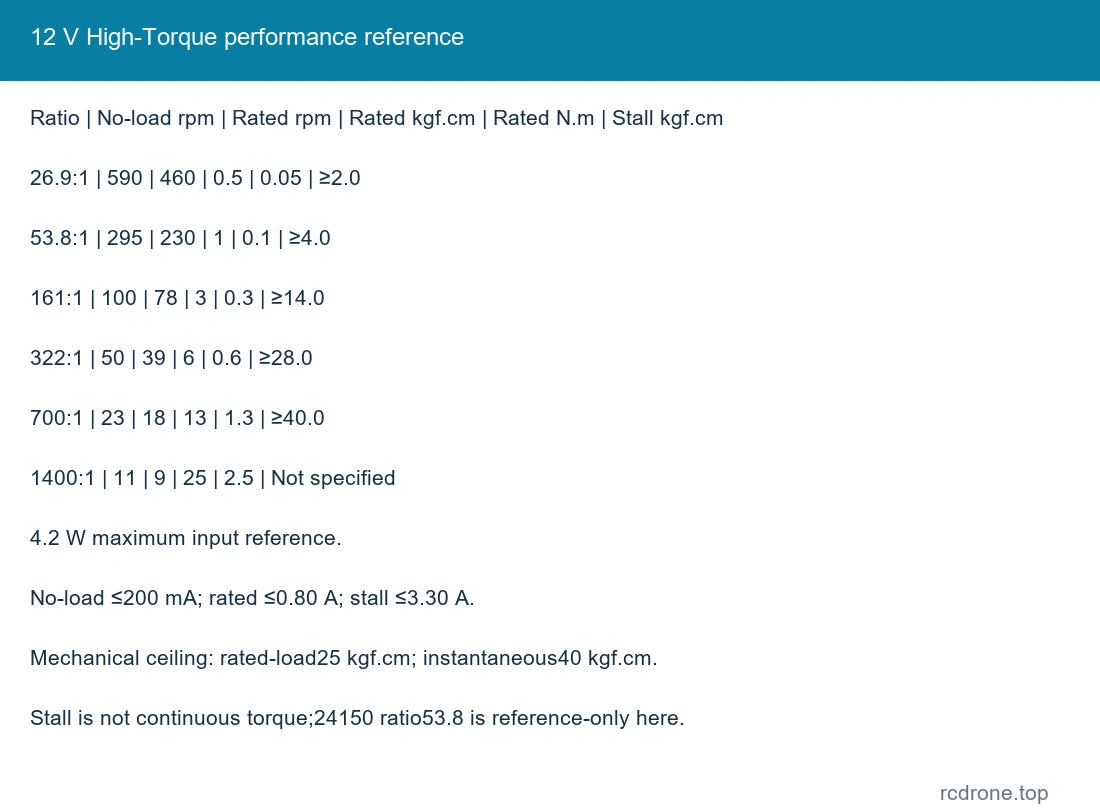
以下の表は各巻線と電圧を分けて保持します。定格荷重トルクは運転参照であり、スタール数値は連続トルク定格ではありません。スタールを避け、ギアボックスの25 kgf·cm定格負荷および40 kgf·cm瞬時機械的上限内に留まってください。電力数値は、記載された入力/参照範囲を保持し、機械的出力電力を確立しません。
6 V 高トルク
最大入力参照1.0 W。無負荷電流 ≤130 mA; 定格電流 ≤0.60 A; スタール電流 ≤1.8 A。
| 比 | 無負荷rpm | 定格負荷rpm | 定格 kgf·cm | 定格 N·m | スタール kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V 高トルク
4.2 W 最大入力基準。無負荷電流 ≤200 mA; 定格電流 ≤0.80 A; ストール電流 ≤3.30 A。
| 比率 | 無負荷回転数 (rpm) | 定格負荷回転数 (rpm) | 定格 kgf·cm | 定格 N·m | スタール kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | 指定されていません |
24 V 24150 ワインディング
最大出力3.0 W; モーター入力基準15000 rpm。無負荷電流 ≤150 mA; 定格電流 ≤0.550 A; ストール電流 ≤2.3 A。
| 比 | 無負荷 rpm | 定格負荷 rpm | 定格 kgf·cm | 定格 N·m | ストール kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 ワインディング
1.0 W 最大出力基準; 7500 rpm モーター入力基準。無負荷電流 ≤120 mA; 定格電流 ≤0.350 A; ストール電流 ≤1.25 A。
| 比率 | 無負荷回転数 | 定格負荷回転数 | 定格 kgf·cm | 定格 N·m | スタール kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
24150テーブルには、53.8: 1のファミリーレファレンスが含まれています。この巻き数/比率は、ここでは在庫の小売選択肢がありません。26.9: 1の比率は、2つの高トルク巻き数のみに選択可能です。他のファミリー比率89.6、125.4、179.2、250.8、388.90、544.48、777.8および1088.81は、参照/カスタムファミリーサイズであり、選択可能な小売の組み合わせとして追加されていません。
エンコーダ接続
| ピン | 信号 | 機能 |
|---|---|---|
| 1 | M 1 | モーター DC 電源正 |
| 2 | GND | ホールグラウンド |
| 3 | C 2 / B | ホールチャネル B 出力 |
| 4 | C 1 / A | ホールチャネル A 出力 |
| 5 | VCC | ホール 3.3 V または 5 V 電源 |
| 6 | M 2 | モーター DC 電源負 |
ピン 1 とピン 6 は、寸法図に示されたコネクタの向きを指します。接続前に実際のコネクタとシルクスクリーンを一致させてください。6/12/24 V モーター電源を Hall VCC または A/B 信号ピンに適用しないでください。Hall 電源は 3.3 V または 5 V であり、受信ロジックレベルと一致する必要があります。
11 PPR はベースモーターシャフトパルスの基準です。ギアボックス出力パルスの基準は減速比に応じてスケールします。コントローラーの x 1/x 2/x 4 エッジカウントモードは、基礎となる磁極の参照ではなく、カウントされたエッジを変更します。増分フィードバックは、電源投入後に絶対位置を提供しません。
写真は 12 V、322:1 の例を示しています。供給、比率および出力面は選択したオプションに従います。
機械的適合と操作
取り付け穴を配置する際は、選択したフラットフェイスまたは R フェイスの図面を使用してください。組み立て前に、ネジの長さ、シャフト/ハブの適合、およびエンコーダのクリアランスを確認してください。選択した巻線のために電流容量と保護を提供してください。スタル電流は通常の運転電流よりもかなり高くなります。ノイズと温度は負荷と速度によって変動します。過負荷、スタール、負荷下での急激な反転を避ける; ギアとエンコーダーからゴミを遠ざけてください。
アプリケーション
コンパクトな自動化、位置決めメカニズム、およびギア付き回転と速度および相対回転フィードバックを必要とするロボット駆動プロジェクト。アプリケーションに応じて、実際のトルク、速度、取り付けレイアウト、およびコントローラーインターフェースを選択してください。
含まれるもの
選択されたエンコーダー装備のCHF-GF 5560-180ABHLモーターと、写真に示された対応する6線コネクタリード。電源、モーターコントローラー、外部カウンター、ブラケット、完全なロボット、および追加の遊びギアは含まれていません。内部構造の写真は、1つのモーター内部のコンポーネントを示しています。
FAQ
すべてのオプションにエンコーダーは含まれていますか?
はい。すべての保持されたオプションはABHLエンコーダーバージョンです; 通常のGF 5560-180モーターは異なる構成です。
ホールボードはモーター電圧を使用できますか?
いいえ。ホール回路には別途3で供給してください。3 V または 5 V。
すべての比率で出力面を選択できますか?
いいえ。実際のオプションは、フラット面に対して26.9/53.8/161/322の比率と、R面に対して700/1400の比率をペアにしています。
スタートトルクの数値を連続トルクとして使用できますか?
いいえ。選択した巻線の定格負荷参照とギアボックスの機械的限界を使用してください。
視覚的詳細