CHIHAI GM25-370 ホールエンコーダーDCギヤモーター&ホイールキット、6V/12V/24V
CHIHAI GM25-370 ホールエンコーダーDCギヤモーター&ホイールキット、6V/12V/24V
CHIHAI MOTOR
受け取り可能状況を読み込めませんでした


概要
CHIHAI MOTOR CHR-GM 25-370ABHL DCギアモーターは、25 mmの金属ギアボックスと11PPR ABホールフィードバックを組み合わせています。パッケージ、定格モーター電圧、正確な速度/比率構成を選択してください。裸のエンコーダーモーターまたは65 mmホイールまたは60 mmメカナムホイールの1つを含むモーターキットを選択できます。
特徴
- 金属減速ギアと4 mm D型出力シャフト。
- 対応ケーブル付きのAB四分位磁気フィードバック。
- 同じ定格減速で異なる速度を含む、明確な巻き線/速度の選択肢。
- 青/赤の路面トレッド、黄色の基本、青の高グリップ、メカナムホイールパッケージ。
仕様
| ブランド / モデル | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| モーター | 金属減速ギアとAB磁気ホールフィードバックを備えたブラシ付きDCギアモーター |
| 選択可能な駆動 | 6 V、12 Vまたは24 Vの巻線; 電圧、速度および比率は選択した構成に一致する必要があります |
| 出力シャフト | 4 mm Dシャフト; 3.5 mm平面基準; 12 mm突出; 8 mm平面長 |
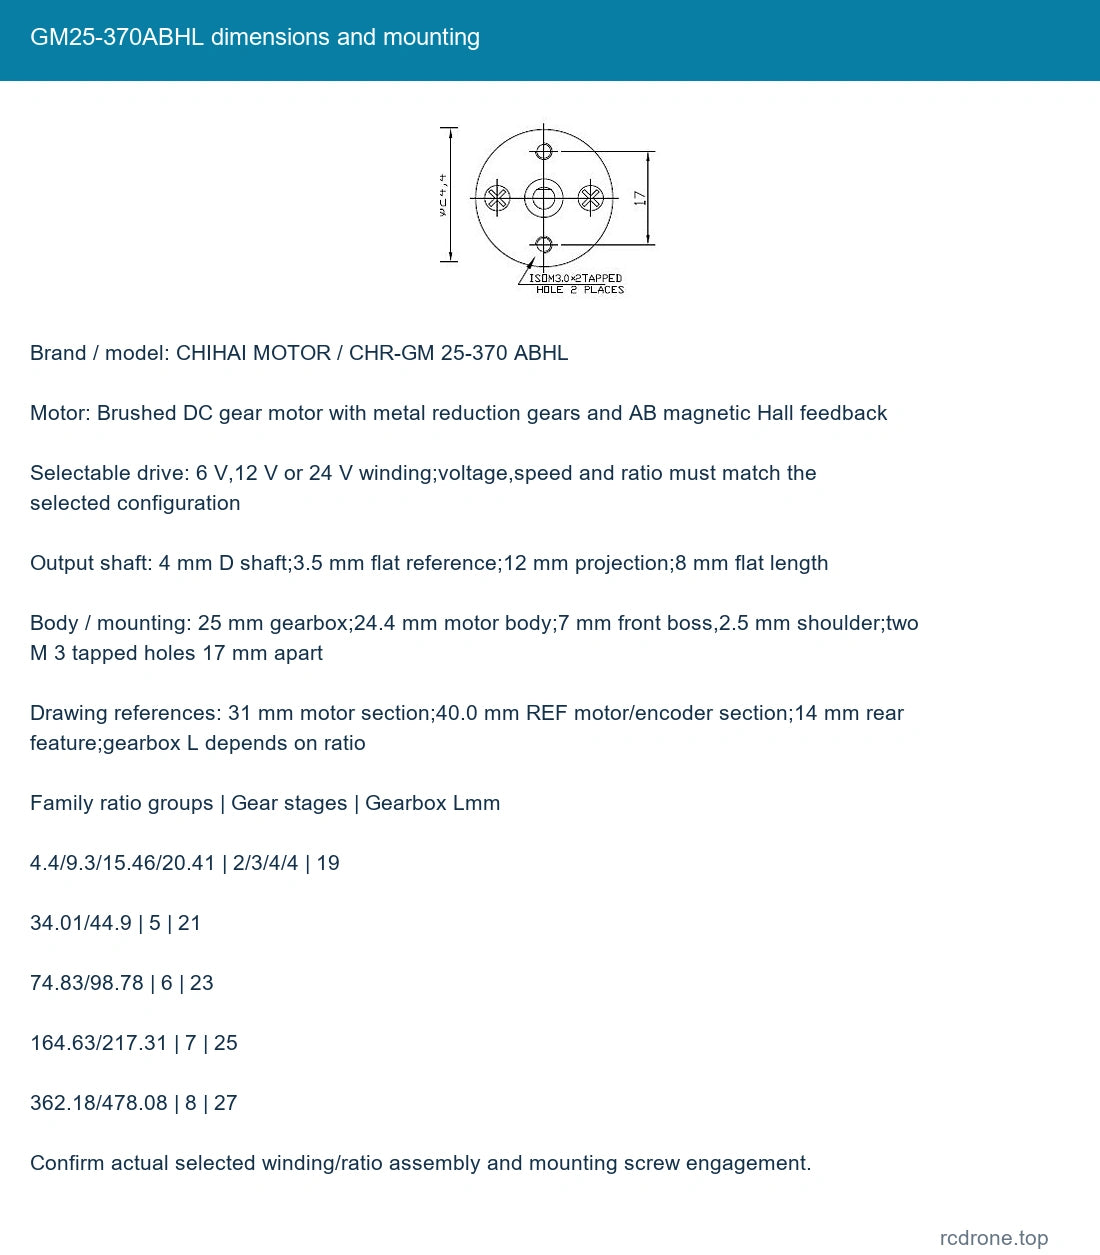
| 本体 / 取り付け | 25 mmギアボックス; 24.4 mmモーター本体; 7 mm前面ボス、2.5 mmショルダー; 2つのM 3タップ穴は17 mm離れています |
| 図面参照 | 31 mmモーターセクション; 40.0 mm REF モーター/エンコーダーセクション; 14 mm 後部機能; ギアボックス L は比率に依存します |
| エンコーダー | モーターシャフトでの11PPR、AB四分波方形波; 22 磁極/11極ペア |
| エンコーダー供給/応答 | 分離された3.3 Vまたは5 V DCロジック; 100kHzリファレンス; オンボードプルアップ/整形抵抗器 |
| 接続 | PH 2.0 六位置接続と一致するリード; マークされた基板の向きを従ってください |
| 質量参照 | 比率/パッケージに応じて約100–200 g; 送料は異なります |
電圧特有の性能
以下のファミリー動作列は、無負荷速度、定格速度およびトルクを区別します。電圧、比率および無負荷速度を合わせてください; 同じ比率ラベルは同じ巻線を識別しません。選択できない動作ポイントは、追加購入可能な組み合わせではなく、ファミリーレファレンスとして残ります。
6 V巻線リファレンス
| 比率 : 1 | 無負荷rpm | 無負荷mA | 定格 kgf.cm | 定格 N.m | 定格rpm | 定格A | スタールA | スタール kgf.cm | ホール出力リファレンス | ギアボックスLmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
12 V ワインディング参照
| 比率 : 1 | 無負荷 rpm | 無負荷 mA | 定格 kgf.cm | 定格 N.m | 定格 rpm | 定格 A | スタール A | スタール kgf.cm | ホール出力参照 | ギアボックス Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
24 V ワインディング参照
| 比率 : 1 | 無負荷 rpm | 無負荷 mA | 定格 kgf.cm | 定格 N.m | 定格 rpm | 定格 A | スタール A | スタール kgf.cm | ホール出力参照 | ギアボックス Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(参照; 180 rpmを確認) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
24 V 180 rpmの選択は34:1のラベルを保持していますが、その動作参照列は24:1を示しています。比率依存の設計や出力カウント計算の前に、実際のアセンブリ減速を確認してください。電圧/速度の選択は保持されており、修正された比率は仮定されていません。スタール値は連続定格ではなく、過負荷やスタール運転を避けてください。
ホール出力参照は、モーターの回転ごとに11の基本パルスに実際の減速を掛けたものに等しいです。名目上のセレクタ比率とデコーダカウントの慣習は異なる場合があります。パルスカウントだけからクローズドループ位置決め精度を推測しないでください。
エンコーダーとモーター配線
| 図の順序 / マークされた信号 | 機能 |
|---|---|
| M 1 | モーター端子 1 |
| GND | エンコーダーロジックグラウンド |
| C 1 | エンコーダー A 出力 |
| C 2 | エンコーダー B 出力 |
| VCC | エンコーダーロジック 3.3 V / 5 V |
| M 2 | モーター端子 2 |
マークされたボードの視点からコネクタを読み取ってください。他のモデルからワイヤーの色を推測しないでください。エンコーダー VCC に 3.3 V または 5 V を供給し、正しい GND 極性を保持してください。モーター電圧は M 1/M 2 のみで使用されます。モーターの方向を逆転させるために停止した後、M 1/M 2を逆転させてください。エンコーダーロジックの電源は逆転させないでください。モータードライバー、MCU、フィードバックプロセッサ、電源は別々です。
機械的フィットとアクセサリー
| 正確なファミリー比率 : 1 | ギアステージの参照 | ギアボックス Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
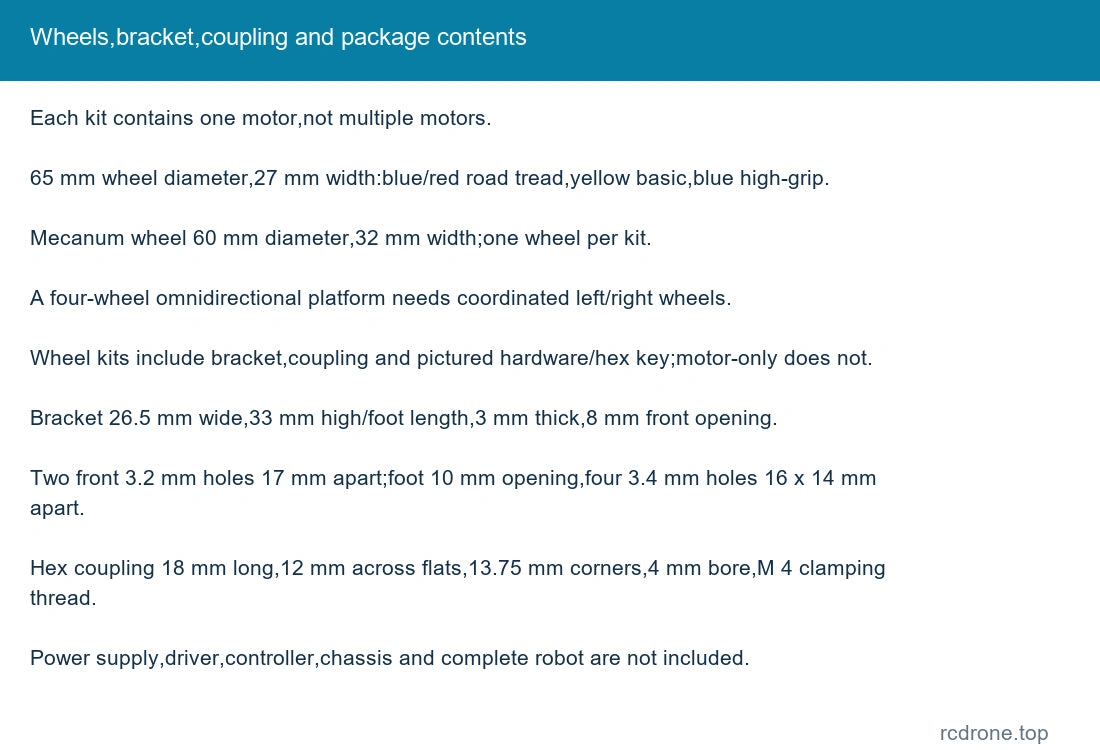
実際に選択された巻き線/比率アセンブリ、シャフトのフィット、ネジの深さ、後部エンコーダーのクリアランスを確認してください。ファミリーの長さは小売の選択肢を超えています。マウントブラケットの幅は26.5 mm、高さ/足の長さは33 mm、厚さは3 mm、前面開口部は8 mm、前面の穴は2つで3.2 mm、17 mm間隔、足の開口部は10 mm、16x 14 mmの間隔で4つの3.4 mmの足の穴があります。六角カップリングの長さは18 mm、フラット間は12 mm、コーナー間は13.75 mm、シャフトのボアは4 mm、横方向のM 4クランプスレッドです。
4つの従来のホイールキットは、直径65 mm x 幅27 mmのホイールを使用しています。メカナムホイールは直径60 mm x 幅32 mmです。全方向プラットフォームの場合、適切な左右の手に合わせた4ホイールセットを調整してください。リストされた各メカナムパッケージにはホイールが1つしか含まれておらず、手の向きはここでは別のセレクターではありません。
含まれるもの
- エンコーダーモーターのみ:選択されたモーター1つ、ホールフィードバックおよび対応するリード付き。
- 各65mmキット:選択されたモーター/リード1つ、選択されたホイール1つ、ブラケット1つ、六角カップリング1つ、及び写真に示されたネジ、セットスクリュー、六角レンチ。
- 60mmメカナムキット:選択されたモーター/リード1つ、メカナムホイール1つ、ブラケット、カップリング、及び写真に示された取り付けハードウェア/六角レンチ。
パッケージの写真は代替構成を示しており、マルチモーターのバンドルではありません。完全な車両、シャーシ、ドライバー、コントローラー、電源は含まれていません。
用途
小型ロボットドライブ、ラインフォロイングおよびバランスビークルの開発、スマートホームメカニズム、モーター駆動の器具、選択された負荷、速度、シャフトおよびフィードバックインターフェースが設計に適合するコンパクトカメラの動き。プリンター、クリーニングロボット、ロック、産業機器の例が可能な用途を示しています。完全な機械およびソフトウェアは提供されません。
設置と操作
選択したモーター電圧を使用してください。たとえば、12 Vの巻線は24 Vの巻線ではありません。運転前に配線と機械的クリアランスを確認し、ネジがギアに接触しないようにし、過負荷や長時間のスタールを避けてください。ギアの騒音と利用可能なトルクは、速度と負荷によって異なります。
よくある質問
同じ電圧の34:1構成は互換性がありますか?
いいえ。巻線と速度/負荷のポイントが異なる場合があります。選択した無負荷速度と電圧特有の表を正確に一致させてください。
Mecanumキットには4つの車輪が含まれていますか?
いいえ。1つの車輪と1つのモーターが含まれています。完全な全方向車輪セットには、左右の車輪の調整が必要です。
エンコーダはモーター電圧から動作しますか?
いいえ。そのロジック供給は3.3 Vまたは5 Vであり、選択した6 V/12 V/24 Vのモーター巻線とは独立しています。
視覚的詳細