CHIHAI CHR-GM37-3429 光学エンコーダ DCギアモーター、12V / 24V
CHIHAI CHR-GM37-3429 光学エンコーダ DCギアモーター、12V / 24V
CHIHAI MOTOR
受け取り可能状況を読み込めませんでした


概要
CHIHAI MOTOR CHR-GM37-3429 DCギアモーターは、37 mmの金属減速ギアボックスとABインクリメンタル光エンコーダを組み合わせています。パッケージ、12 Vまたは24 Vモーター巻線、出力速度/比を実際の利用可能な組み合わせから独立して選択できます。
特徴
- 全金属製減速ギア、銅巻線、可逆DC動作。
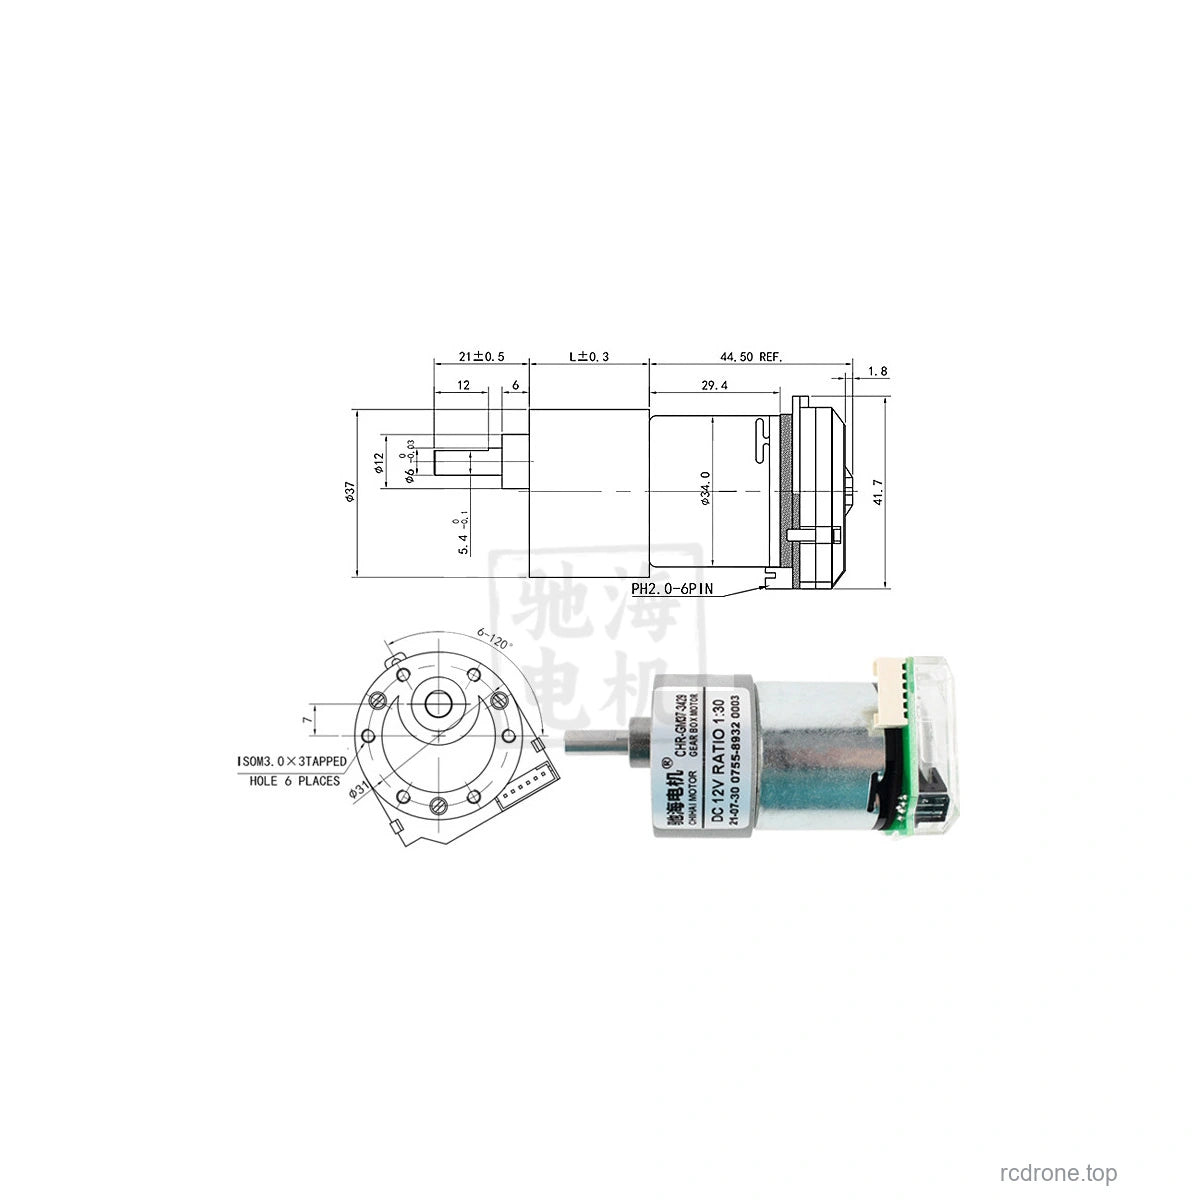
- 21 mmの突出部と12 mmの平面長を持つ6 mm D型出力シャフト。
- 速度と位置フィードバックのためのデュアルチャネル光エンコーダ。
- 5つのパッケージレベル:モーター、ブラケット、フランジカプラー、65 mmホイールキットまたは80 mmホイールキット。
含まれるもの
| パッケージ | 内容物 |
|---|---|
| 光学エンコーダモーター | 光学エンコーダと接続リード付きのギアモーター1個 |
| モーターとブラケット | モーターアセンブリとマウントブラケット |
| モーターブラケットとフランジカプラー | モーターアセンブリ、ブラケット、フランジカップリング |
| 65 mmまたは80 mmホイールキット | モーターアセンブリ、ブラケット、六角カップリング、選択した直径のホイール、及び画像の取り付けハードウェア |
ホイールキットは六角カップリングを使用します; 別のフランジカップリングはそれに置き換えられません。ホイールの色とトレッドは独立して選択できるオプションではありません。パッケージには1つのモーターが含まれています; 比較画像はマルチモーターセットを示していません。コントローラーと電源は含まれていません。
モーター仕様
12 Vおよび24 Vは別々に選択された巻線です。それぞれの選択された電圧における定格無負荷回転数は同じです。12 Vの巻線を24 Vで動作させないでください。ファミリーリファレンスの最大出力は11 Wです。ギアボックスの最大許容負荷は30 kgf·cm(約3.0 N·m)です。スタール運転は連続定格ではありません。
| 選択比 / 正確なリファレンス比 | 無負荷rpm, 12または24 V | 定格トルク kgf·cm | 定格rpm | ギアボックスの長さ mm |
|---|---|---|---|---|
| 6:1 / 6.3:1 | 1550 | 1 | 950 | 19 |
| 10:1 / 10:1 | 1000 | 1.6 | 600 | 19 |
| 18:1 / 18.8:1 | 530 | 3 | 320 | 21.5 |
| 30:1 / 30:1 | 330 | 4.8 | 200 | 21.5 |
| 50:1 / 50:1 | 200 | 8 | 120 | 24 |
| 90:1 / 90:1 | 110 | 14 | 65 | 24 |
| 150:1 / 150:1 | 65 | 24 | 40 | 26.5 |
| 270:1 / 270:1 | 36 | 30 | 27 | 26.5 |
| 450:1 / 450:1 | 22 | 30 | 16 | 29 |
| 電気的参照 | 12 V巻き線 | 24 V巻き線 |
|---|---|---|
| 無負荷電流 | ≤300 mA | ≤150 mA |
| 定格電流、比率6.3/10/18.8/30/50/90/150/270/450 | ≤2.3/2.3/2.3/2.3/2.3/2.3/2.1/1.9/1.7 A | すべての比率で≤1.8 A |
| スタール電流 | ≤7.0 A | ≤4.5 A |
| スタールトルク、比率6.3/10/18.8/30/50 | ≥2.5/4.0/7.5/12/20 kgf·cm | ≥2.5/4.0/7.5/12/20 kgf·cm |
| 高い比率 | 30 kgf·cmのギアボックス負荷制限を観察し、計算されたスタール値を超えて使用しないでください | |
参考質量はモーターアセンブリの約200 gで、ギアボックス比によって異なります。寸法と質量はすべてのパッケージで同一ではありません。
光エンコーダーと配線
別のDC3.3 Vまたは5.0 Vエンコーダー電源を使用してください。エンコーダーはAB二相インクリメンタル光学設計で、448 CPRの基準マークと25–60 kHzの応答周波数を持ち、0–85°Cで動作します。ギアボックスの回転ごとの出力カウントは、選択した比率とデコーディング方式に依存します。位置を測定値として使用する前に、カウント実装をキャリブレーションしてください。
| ワイヤーの色 | 信号 |
|---|---|
| 赤 | エンコーダB出力 |
| 黒 | エンコーダA出力 |
| 緑 | エンコーダGND |
| 青 | エンコーダVCC,3.3/5.0 V |
| 黄 | モーター正 |
| 白 | モーター負 |
エンコーダコネクタはPH2.0-6PINです。接続リードはDupontまたはXH2.54スタイルのコネクタで終端される場合があります。接続前に実際のピンラベルを確認してください。上記のワイヤーの色は、図示された光学アセンブリに適用されます。モーター12/24 V電源をエンコーダVCCに接続したり、エンコーダVCC/GNDを逆にしたり、5 Vを超えないでください。マイクロコントローラーを使用し、STM32のような適切なハードウェアの四分位エンコーダ入力を使用してください。この構成ガイダンスでは、Arduino/8051のデコーディングはサポートされていません。
6 Vシリーズリファレンス
以下の低電圧シリーズ表は参考用であり、選択可能な12/24 Vオプションに6 V巻線を追加するものではありません。リファレンス最大出力は2.6 W、無負荷電流≤200 mA、定格電流≤1.4 A、スタル電流≤3.5 Aです。
| 比 | 無負荷rpm at 6 V | 定格 kgf·cm | 定格 rpm |
|---|---|---|---|
| 6.3:1 | 775 | 0.5 | 470 |
| 10:1 | 500 | 0.8 | 300 |
| 18.8:1 | 265 | 1.5 | 160 |
| 30:1 | 165 | 2.4 | 100 |
| 50:1 | 100 | 4 | 60 |
| 90:1 | 55 | 7 | 32 |
| 150:1 | 32 | 12 | 20 |
| 270:1 | 18 | 21 | 11 |
| 450:1 | 11 | 30 | 6.5 |
At6 V、スタートルクの比率6.3/10/18.8/30/50/90の基準は≥1.2/2.0/3.7/6.0/10/18 kgf·cmです。より高い比率の場合は、30 kgf·cmのギアボックス制限を確認してください。
アプリケーションとインストール
適切に設計された自立バランス車両、追跡ロボット、小型モバイルプラットフォーム、スマート家電、ロボット機構、パン/チルト機構および電動モデルアセンブリに適しています。組み立て前にシャフト、マウントパターン、ホイールカップリングおよびトルク要件を一致させてください。配線を変更する前に電源を切り、連続的なスタール、過負荷および支持されていないラジアル荷重を避けてください。
FAQ
これはホールエンコーダーモーターですか?
これらの選択可能なパッケージはABインクリメンタル光学エンコーダーを使用しています。上記の光学エンコーダー供給および配線表を使用してください。
なぜ比率リストはw6: 1で、参照表は6.3:1ですか?
短い選択は名目比率ラベルを使用し、性能表はこれらの2つのエントリに対してより正確な6.3:1および18.8:1の参照を保持しています。
視覚的詳細