CHIHAI GW12T-N20ABHL ワームDCギアモーター(7 PPRホールエンコーダー付き)
CHIHAI GW12T-N20ABHL ワームDCギアモーター(7 PPRホールエンコーダー付き)
CHIHAI MOTOR
受け取り可能状況を読み込めませんでした


概要
CHIHAI MOTOR CHF-GW 12T-N 20ABHL は、ミニチュアDCギアモーター で、ワーム減速機とAB磁気ホールエンコーダーを備えています。物理的なリードレイアウト、減速比、電圧/巻線を選択してください。実際のオプションには、エンコーダー装備のモーターと対応する6線コネクタリードが含まれています; このリストは完全なロボットシャーシまたはコントローラーキットではありません。
特徴
- コンパクトなフレーム内の金属ワームおよび減速ギアトレイン。
- 8 mmの突出参照を持つ3 mm D型出力シャフト。
- 相対速度と回転測定のための7 PPRモーターシャフトABフィードバック。
- A 35およびB 45モーター巻線は、電圧特有のデータを別々に持っています。
仕様
| ブランド / モデル | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; ファミリー画像もGW 12T-N 20VAを示しています |
| 構造 | ABホールエンコーダー付きのミニチュアブラシ付きDCワームギアモーター |
| 巻線の選択肢 | 12 V A 35, 6 V A 35, 6 V B 45 または 3 V B 45 の実際の在庫組み合わせ |
| 比率の選択肢 | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; 在庫ゼロ時はスチールプレート1030のソース組み合わせは除外されます |
| リードレイアウト | 画像の通り、同側または対側のはんだ付けレイアウト; 指定された回転方向ではありません |
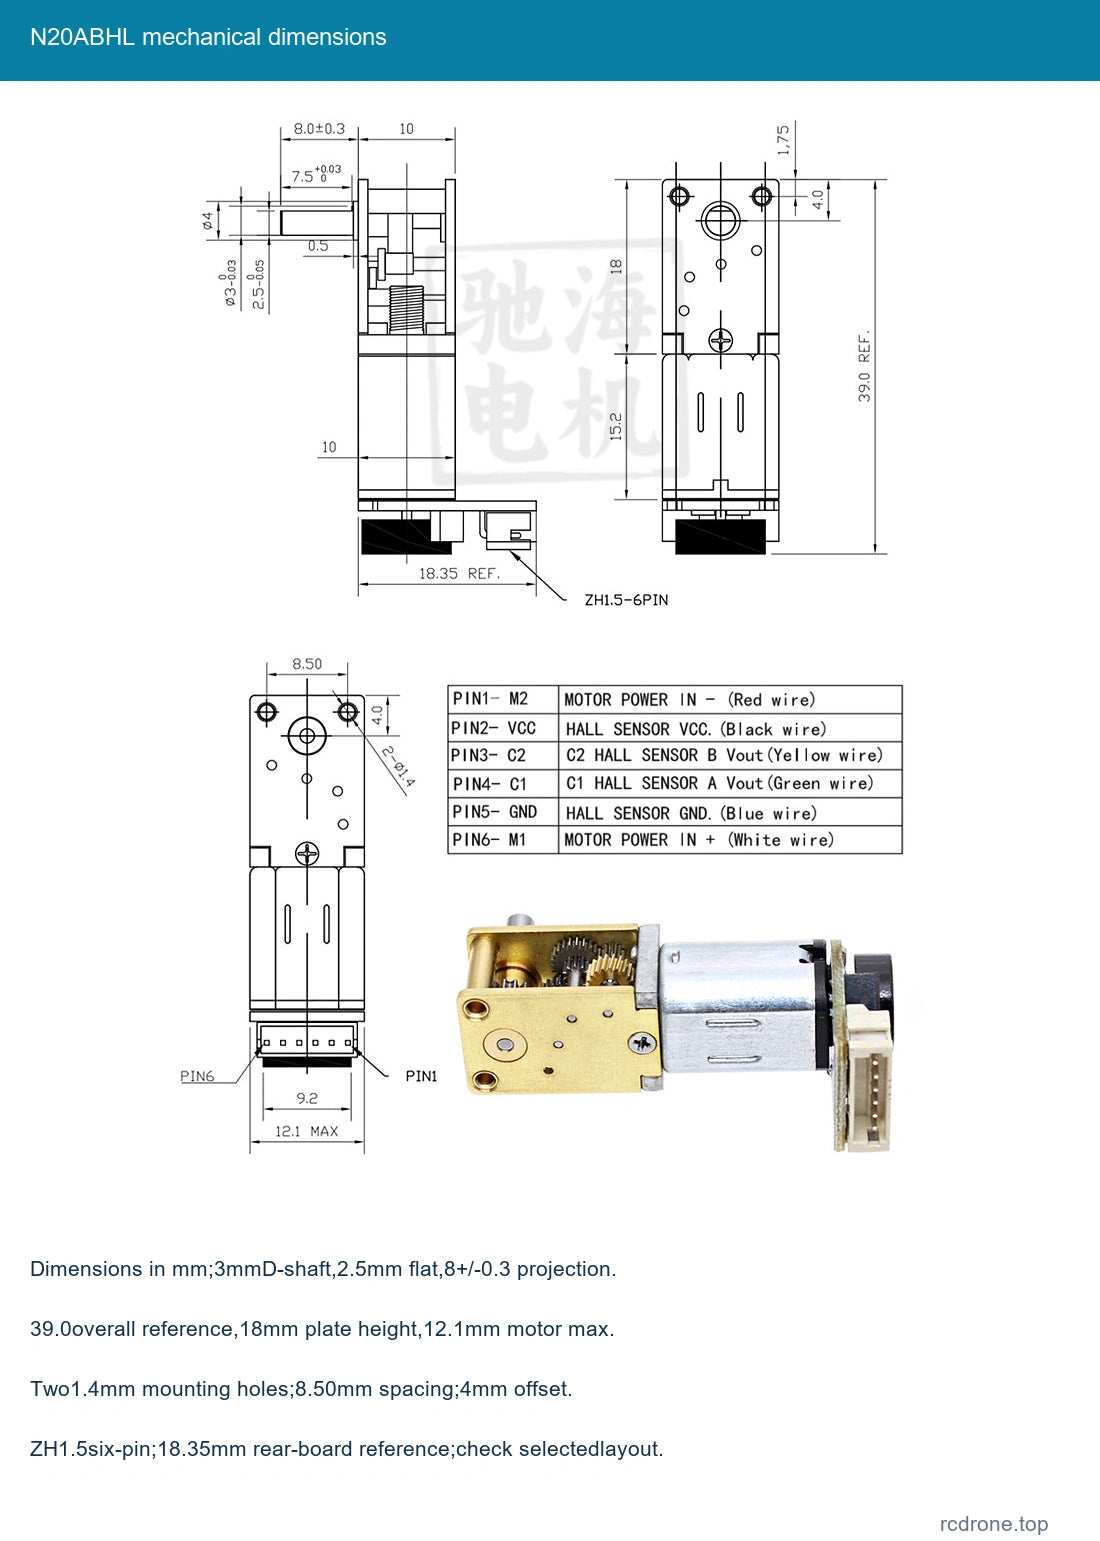
| シャフト | 3 mm D型出力, 2.5 mm フラット幅, 8±0.3 mm 突起 |
| シャフトの詳細 | 7.5 mm コラーレファレンス,+0.03/0; 0.5 mm ショルダーフィーチャー |
| 機械図 | 全体参照39.0 mm; ギアプレートの高さ18 mm; ギアセクション10 mmおよびモーター参照15.2 mm |
| 取り付け | 2つの1.4 mm ホール; 8.50 mm スペーシング; 4.0 mm 参照オフセット; 1.75 mm エッジ参照 |
| モーター / エンコーダーエンベロープ | 最大12.1 mm モーター; 18.35 mm リアボード参照; ZH 1.5 六ピンコネクタ |
| 参照ネット質量 | 約15 g; 送料は別 |
| ホールフィードバック | AB インクリメンタルマグネティックホール, 7 PPR モーターシャフト, 14 ポール/7 ポールペア |
| ホール供給 / 出力 | 3.3 V または 5 V の独立供給; AB 矩形波、オンボードプルアップ/信号整形抵抗 |
| 応答 / リード | 100 kHz 参照; 一致するZH 1.5-6PIN リードが含まれています |
| 保持動作 | ワームドライブの逆駆動に対する抵抗は比率と負荷に依存します; 安全評価されたブレーキではありません |
巻線特有の性能
実際の巻線と比率のための行を使用してください。 定格トルクとスタールトルクは異なる条件です。 スタールトルクの数値は上限参照であり、連続負荷定格ではありません。 電力ラベルは、各巻線の参照を説明し、すべての動作点での出力電力を保証するものではありません。
12 V A 35
0.2 W 参照。
| 比率 | 無負荷 mA | 無負荷 rpm | 定格 kgf·cm | 定格 rpm | 定格 A | スタール A | スタール kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W 参考。
| 比率 | 無負荷 mA | 無負荷 rpm | 定格 kgf·cm | 定格 rpm | 定格 A | スタール A | スタール kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W 参考。
| 比率 | 無負荷 mA | 無負荷 rpm | 定格 kgf·cm | 定格 rpm | 定格 A | スタール A | スタール kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W 参考。
| 比率 | 無負荷 mA | 無負荷 rpm | 定格 kgf·cm | 定格 rpm | 定格 A | スタール A | スタール kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
ホールエンコーダ接続
| ピン | ワイヤーの色 | 信号 | 機能 |
|---|---|---|---|
| 1 | 赤 | M 2 | モーター負極 |
| 2 | 黒 | VCC | ホール供給正極 3.3/5V |
| 3 | 黄色 | C 2 / B | ホール位相B出力 |
| 4 | 緑 | C 1 / A | ホール位相A出力 |
| 5 | 青 | GND | ホール供給グラウンド |
| 6 | 白 | M 1 | モーター正極 |
ピンの順序は機械コネクタの図面に従います。接続前に実際のマーキングとコネクタの向きを一致させてください。ホールVCCまたは信号入力にモーター供給を決して適用しないでください。ホールボードには3.3 Vまたは5 Vで互換性のある受信ロジックで別途供給してください。モーターリードの極性を変更すると回転が逆転しますが、ホール電源の極性は固定されたままです。
7 PPRはモーターシャフトの基準です。出力パルス参照スケールは、実際の減少比率と受信機エッジカウントモードに基づいています。詳細なチャートは、294、826.469、1652.931、2112.082、4224.164、および7212.8パルスをその6つの比率列に示しています。これらは名目セレクタラベルの背後にある実際の減少を使用しています。これらの小数を、丸められた名目比率のみに基づく正確な主張で置き換えないでください。増分フィードバックは相対的であり、絶対的なスタートアップ位置を提供しません。
選択と取り付け
同側および対側リードレイアウトは、出力シャフトに対して示されたはんだ付け/コネクタ配置を指し、時計回り/反時計回りのコマンドではありません。組み立て前に、選択したレイアウト、シャフトの適合、取り付けネジ、およびエンコーダのクリアランスを確認してください。スチールプレート1030の組み合わせにはソース在庫がなく、選択できません。
スタートアップ電流マージンと保護機能を備えた適切なモータードライバを使用してください。露出したギアとエンコーダーにゴミが入らないようにし、負荷の下でのスタールや急な逆転を避け、ワームホールディング動作を安全ブレーキとして使用しないでください。連続運転または認定されたペイロード定格は提供されていません。
アプリケーション
コンパクトなロボットメカニズム、小型のモーションプロジェクト、ギア付き回転と相対エンコーダーフィードバックを必要とするミニチュアパン・チルトまたは調整アセンブリ。フィードバック制御には互換性のある外部マイクロコントローラーとモータードライバーが必要です。
同梱物
選択されたホールエンコーダーN20ワームギアモーターと一致する6線リード。シャーシ、ホイール、バッテリー、電源、マイクロコントローラー、モータードライバー、完全なロボットは含まれていません。内部構造の写真は、1つのモーター内部の部品を示しています。
FAQ
すべてのオプションにエンコーダーは含まれていますか?
はい。これらの実際のオプションはABHLフィードバックバージョンです。
同側と反対側は回転を制御しますか?
いいえ。物理的なリードレイアウトを特定します。回転はモーター駆動の極性に依存します。
ホール電源にモーター電圧を使用できますか?
別の3.3 Vまたは5 Vのホール電源を使用し、選択したモーター巻線を独立して一致させてください。
ロボットシャーシは含まれていますか?
いいえ。パッケージには1つのモーターとその対応するリードが含まれています。
視覚的詳細