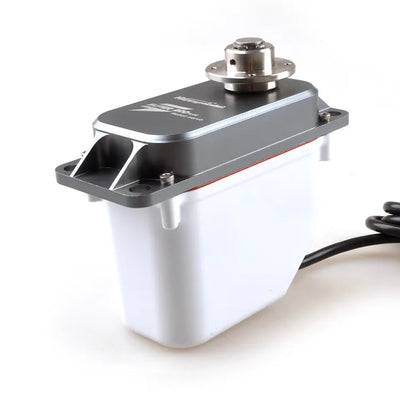
DSpower DS-W005A PWMメタルギアサーボ、ロボティクス用定格トルク45 kgf·cm
DSpower DS-W005A PWMメタルギアサーボ、ロボティクス用定格トルク45 kgf·cm
DSpower
通常価格
$1,153.00 USD
通常価格
販売価格
$1,153.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
このDSpower DS-W005Aは、PWM金属ギアサーボ で、ロボティクス および自動化プロジェクトにおいて、14.8 Vで45 kgf·cmの定格トルクを必要とします。11.1–14.8 V DCで動作し、180°の動作角度を提供し、≥180 kgf·cmのロックトルクを指定しています。適用シナリオには、ヒューマノイドおよび四足歩行ロボット、ロボットアーム、外骨格、AGV車両、ARUロボット、水中ロボット、UAVアプリケーション、機械的爪、産業用自動化が含まれます。
特徴
- PWM通信方式。
- 金属ギア構造。
- 安定性と長寿命のために説明された鉄心モーター。
- 取り付けが簡単で安全な四角いハウジング。
- 耐圧シェルと高信頼性の特徴を主張。
- 「MILITARY GRADE」とマークされたハウジング。
- 定格負荷寿命:≥150 h。
- 低温に関する声明:−20 °C環境;「最大−40 °C。”
- カスタマイズは異なるシナリオについて説明されています。
仕様
| パラメータ | 値 |
|---|---|
| 動作電圧 | 11.1–14.8 V DC |
| 定格電圧 | 14.8 V |
| 定格トルク | 45 kgf·cm |
| 静止電流 | ≤25 mA |
| 無負荷電流 | ≤380 mA |
| 無負荷速度 | ≤0.21 s/60° |
| ロックローター電流 | ≤6.0 A |
| ロッキングトルク | ≥180 kgf·cm |
| 動作角度 | 180° |
| 機械的仮想位置 | ≤1° |
| 通信方法 | PWM |
| ギア材料 | 金属ギア |
| 重量 | 340 g |
用途
- ヒューマノイドロボット、四足歩行ロボット、外骨格: PWMサーボ アクチュエーションは、関節型ロボットメカニズムに対応します。
- ロボットアームと機械的爪: 記載されたトルクと180°の動作角度は、動力関節またはグリッパーメカニズムをサポートします。
- AGV車両、ARUロボット、産業自動化: PWM制御の自動化メカニズム用。
- 水中ロボットとUAVアプリケーション: DS-W005Aのためのアプリケーションシナリオをリストアップ。
ドキュメント
DS W005A 1 DSpowerサーボモーターDRAW — Draw (PDF)
ビジュアル詳細
特徴とデザイン