EYOU PH11 インターナルロータートルクモーター、24–36V、ヒューマノイドロボット用
EYOU PH11 インターナルロータートルクモーター、24–36V、ヒューマノイドロボット用
EYOU
通常価格
$759.00 USD
通常価格
販売価格
$759.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
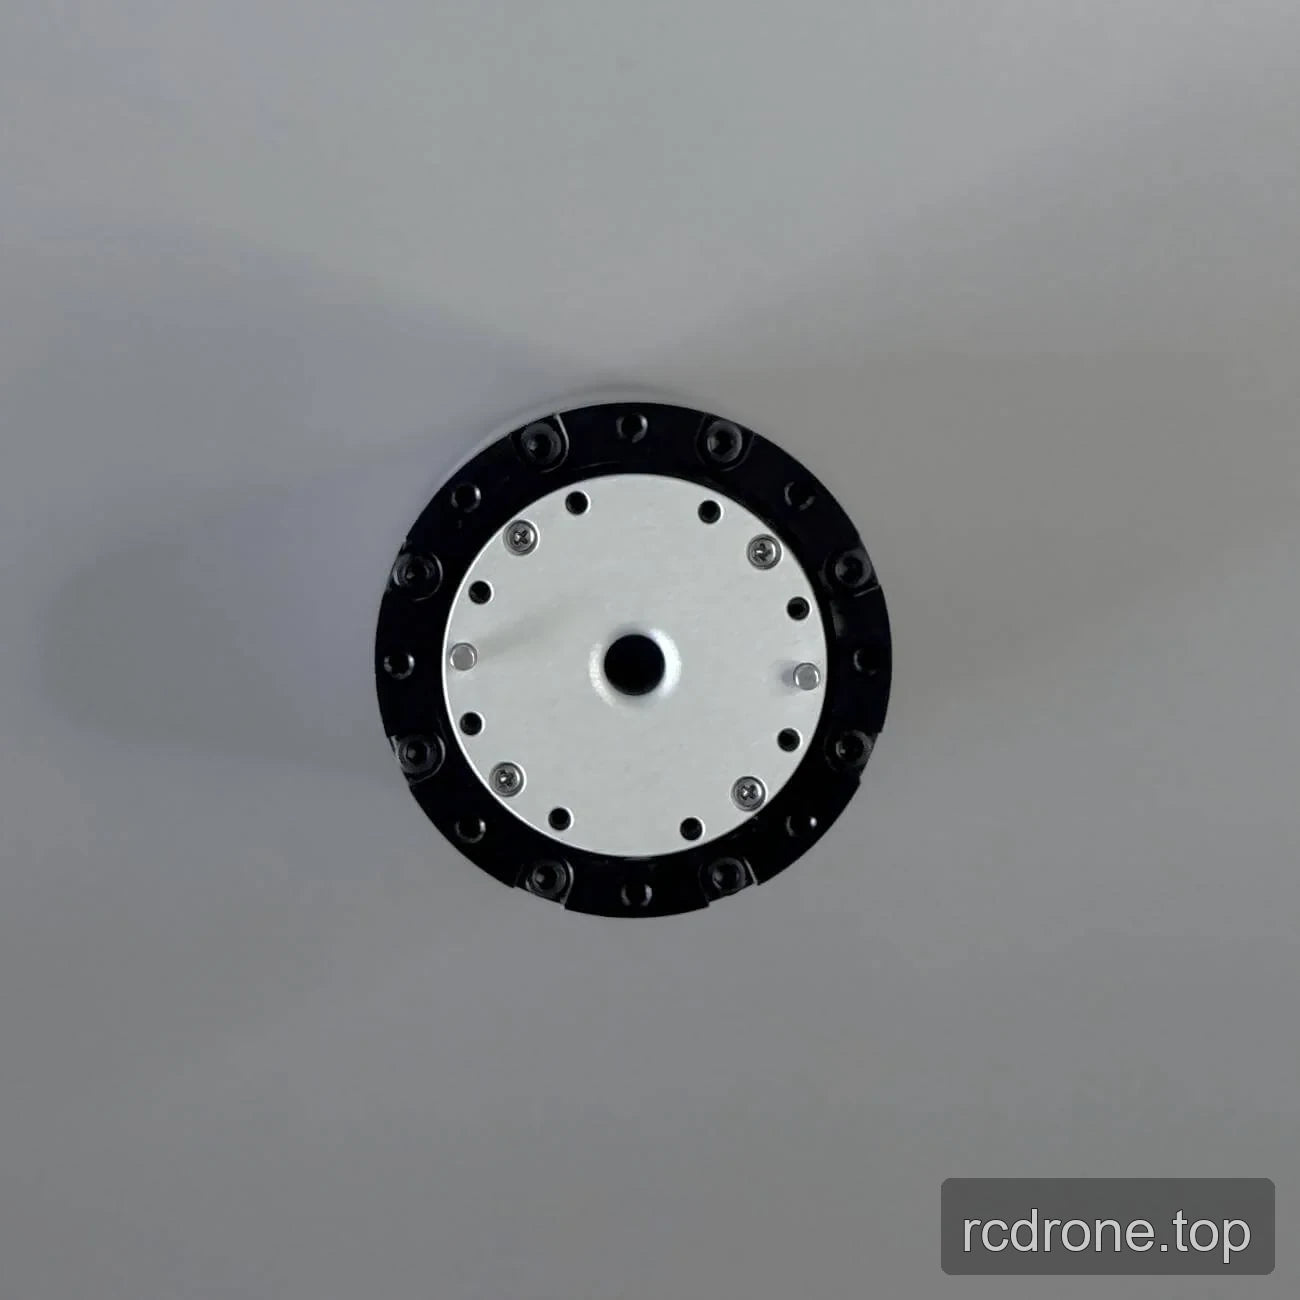
このEYOU PH11は、ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、およびARUロボット用の内部ロータートルクモーター です。24–36 Vで動作し、ブレーキ付きのPH11BまたはブレーキなしのPH11Nとして提供され、51または101のギア比選択があります。ギア比の選択は、モーターを必要な動作プロファイルに合わせるための異なる定格速度とトルク値を提供します。
特徴
- 内部ロータートルク モーター 設計
- デュアルマグネティックエンコーダー(19ビットエンコーダー精度)
- 6 mm スルーボア
- 15 アーク秒バックラッシュ
- ノイズ: <70 dB
- 動作温度範囲: −20 から 80 °C
仕様
| パラメータ | ギア比 51 | ギア比 101 |
|---|---|---|
| モデル | PH11 | PH11 |
| モータータイプ | 内部ロータートルクモーター | 内部ロータートルクモーター |
| 直径 | 52 mm | 52 mm |
| スルーボア ID | 6 mm | 6 mm |
| 重量(ブレーキあり / ブレーキなし) | 495 / 434 g | 495 / 434 g |
| バックラッシュ | 15 アーク秒 | 15 アーク秒 |
| ノイズ | <70 dB | <70 dB |
| 温度範囲 | −20 から 80 °C | −20 から 80 °C |
| 動作電圧 | 24–36 V | 24–36 V |
| 定格出力 | 120 W | 120 W |
| ギア比 | 51 | 101 |
| 定格速度 | 60 rpm | 30 rpm |
| 定格トルク | 3.5 N·m | 6.8 N·m |
| ピークトルク | 6.8 N·m | 13 N·m |
| エンコーダ精度 | 19ビット | 19ビット |
| エンコーダタイプ | デュアルマグネティックエンコーダ | デュアルマグネティックエンコーダ |
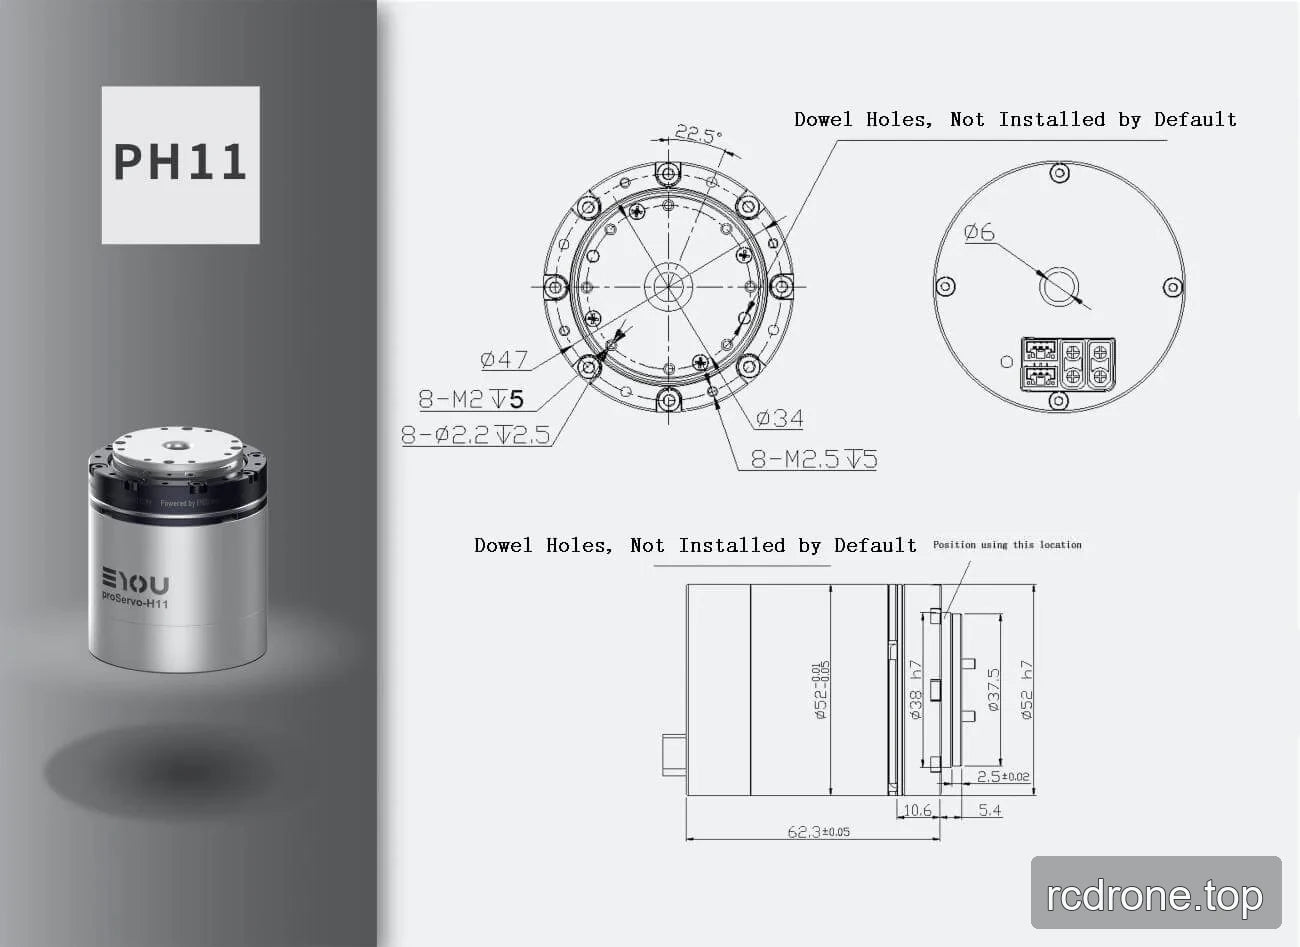
設置図面の詳細
| 図面項目 | 指定値 |
|---|---|
| 全長 | 62.3 ±0.05 |
| ハウジング直径 | Ø58 ±0.2 |
| 取り付け円の寸法 | Ø47 |
| 寸法 | Ø34 |
| 中央の特徴 | Ø6 |
| 特徴 | Ø38 H7 |
| 特徴 | Ø52 H7 |
| 寸法 | 23.7 |
| 寸法 | 2.5 ±0.02 |
| 寸法 | 10.6 と 5.4 |
| ねじ穴 | 8 × M2, 深さ 5 |
| 穴 | 8 × Ø2.2, 深さ 2.5 |
| ねじ穴 | 8 × M2.5, 深さ 5 |
| 取り付け穴パターン間隔 | 22。5° |
| ダウエル穴 | デフォルトではインストールされていません |
アプリケーション
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
技術文書
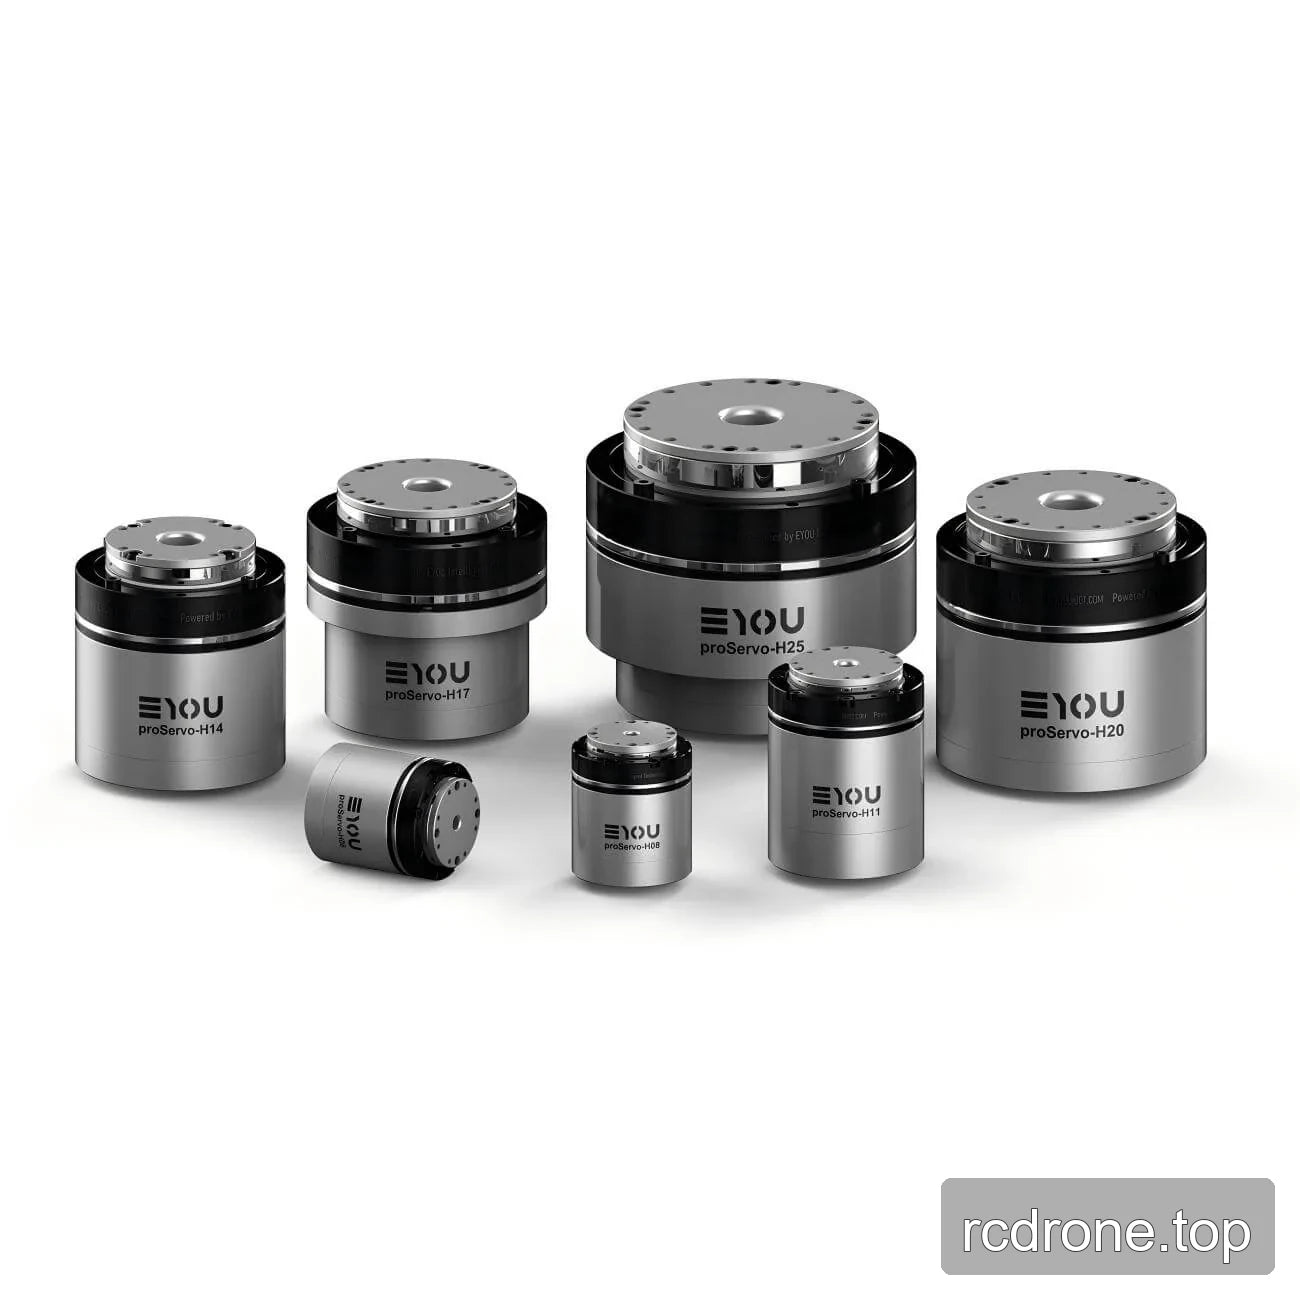
ビジュアル詳細
追加製品詳細
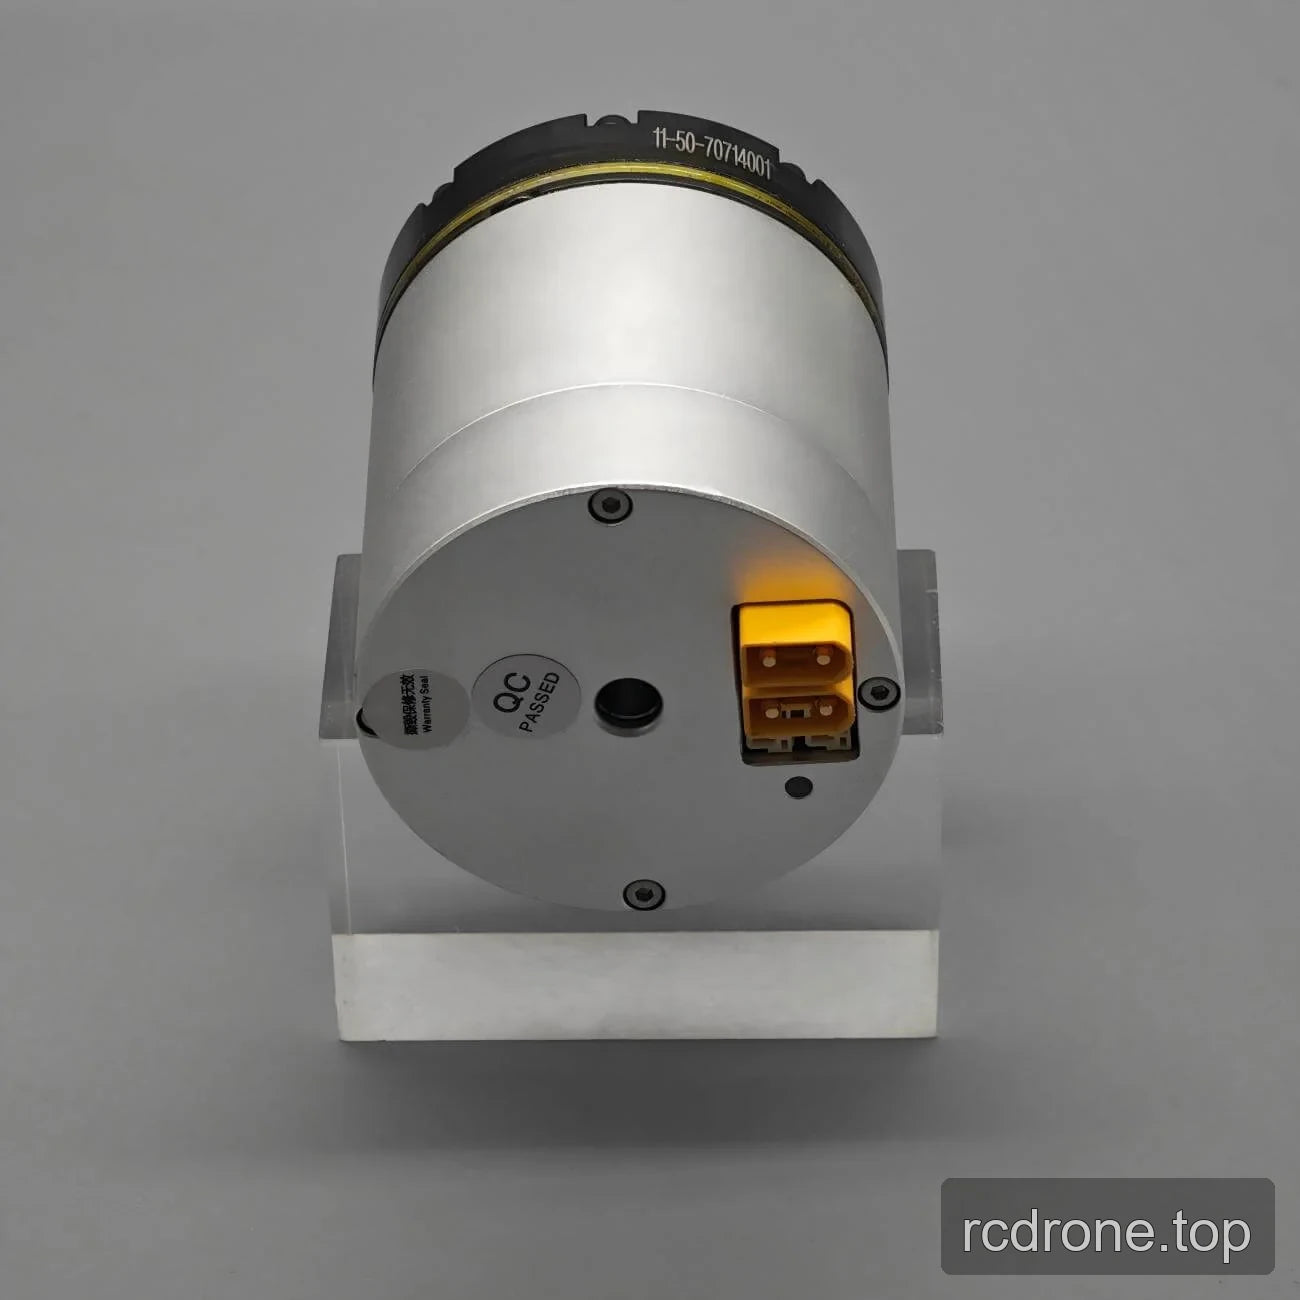
インターフェースと接続
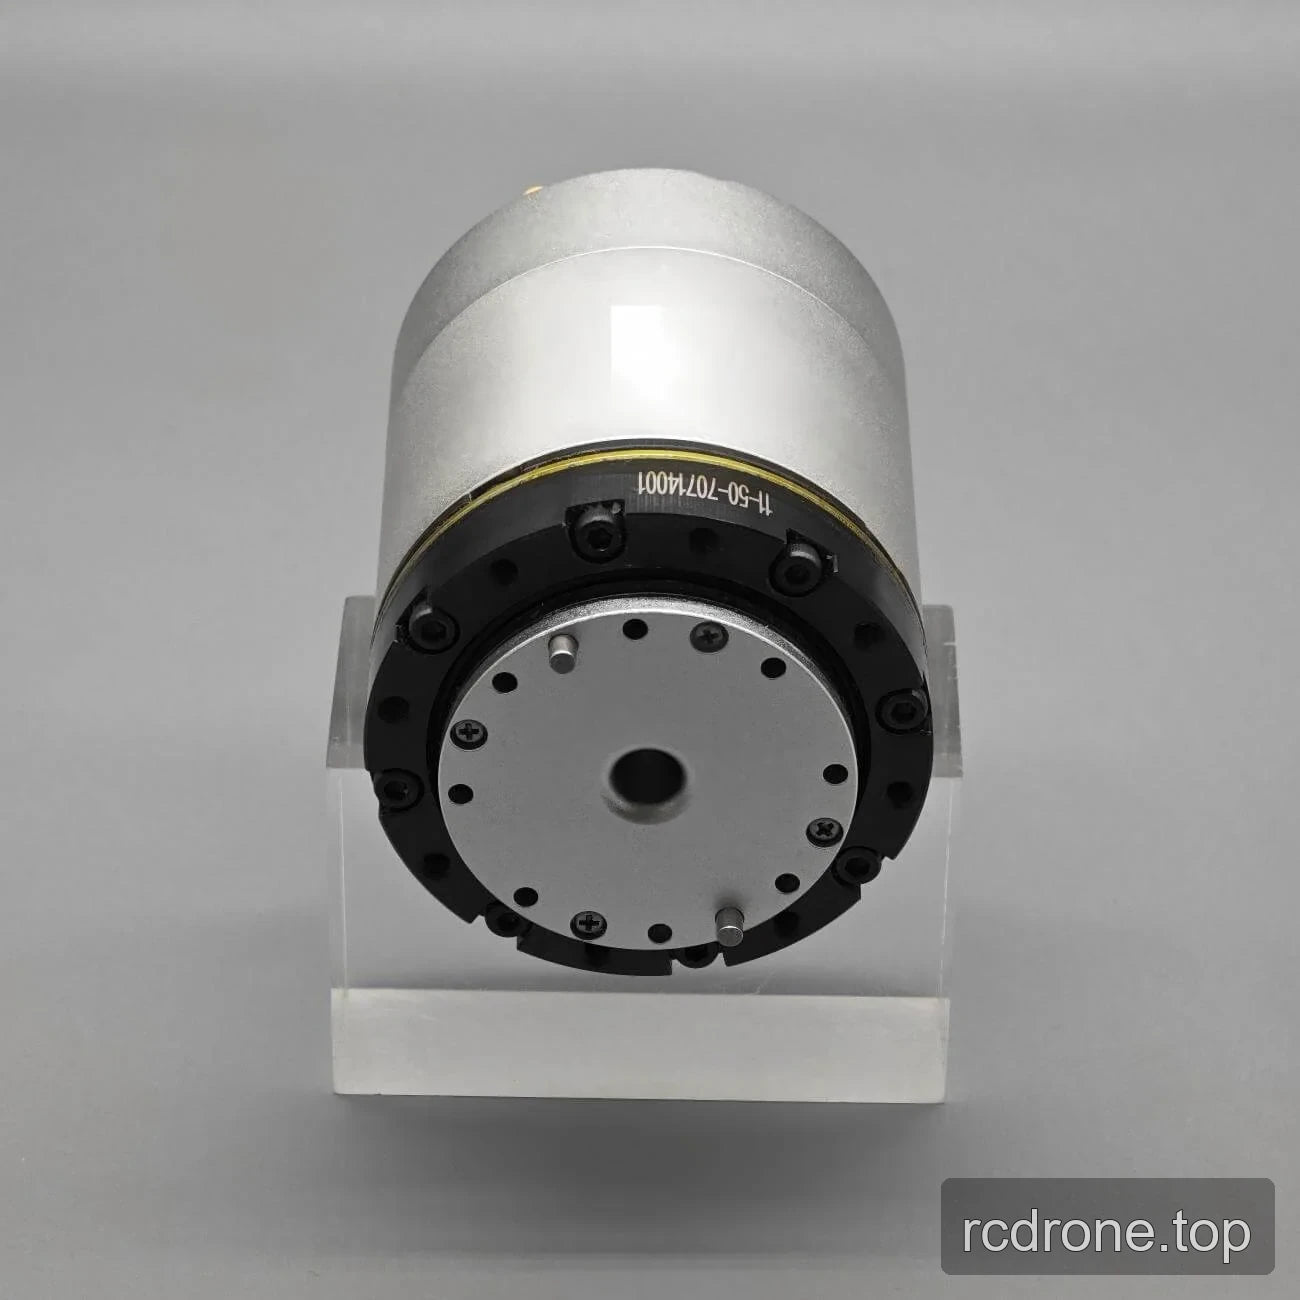
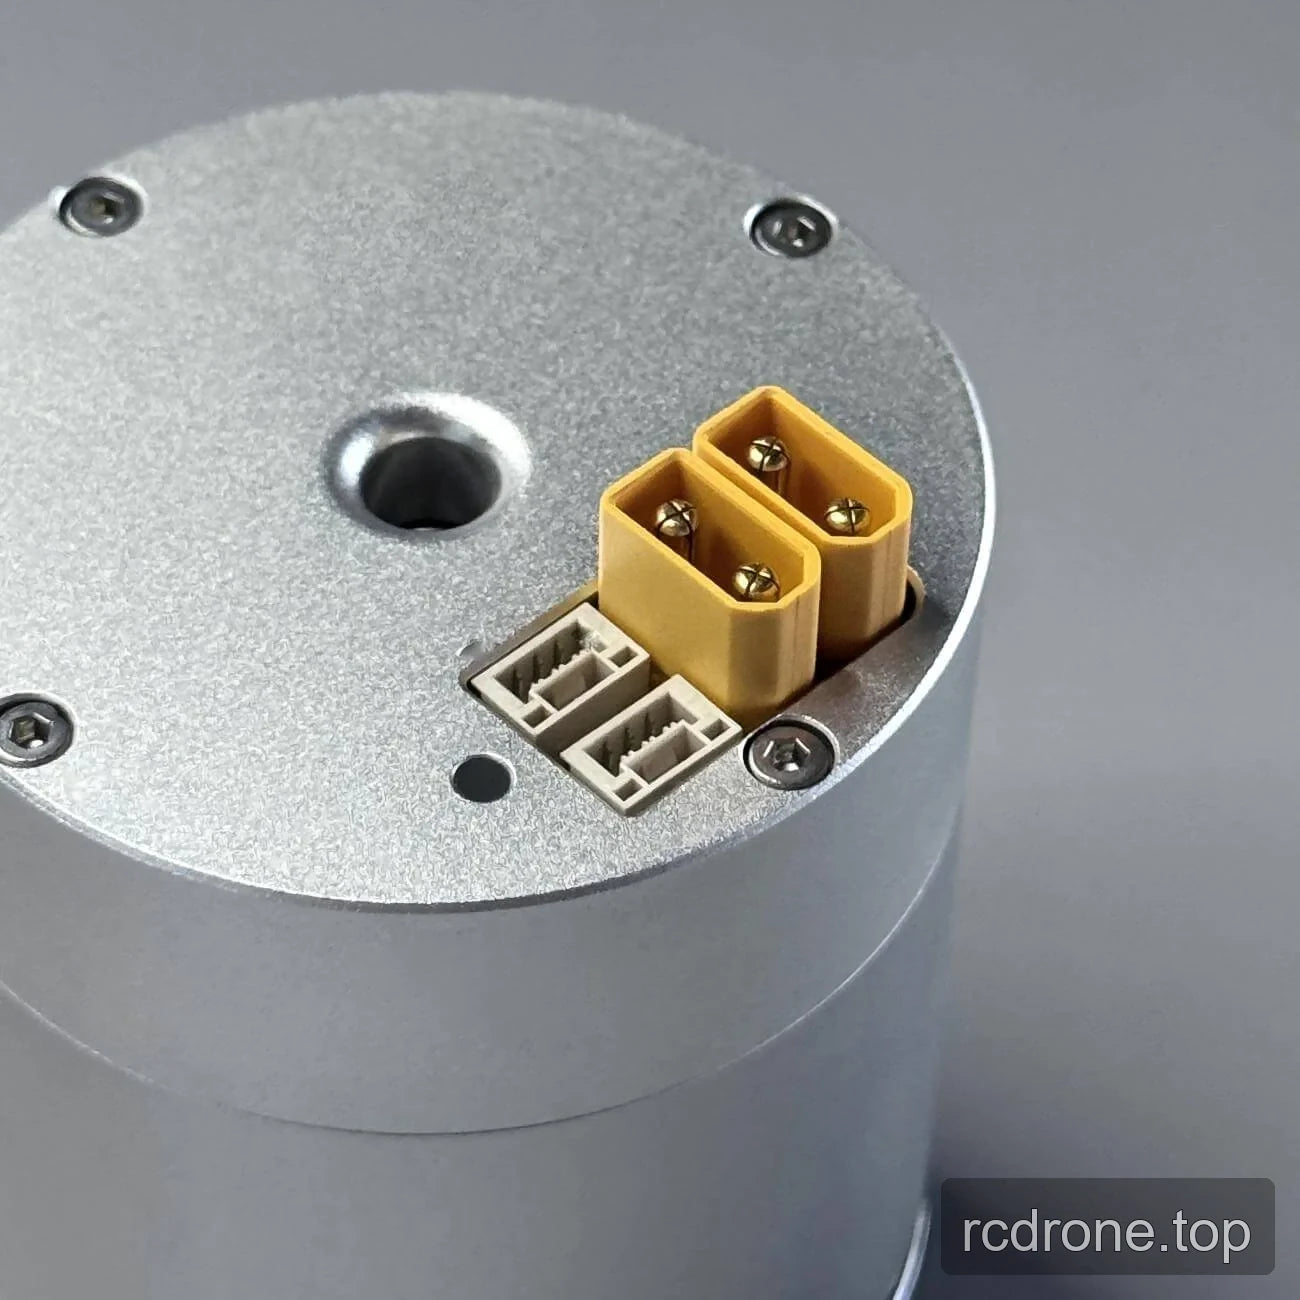
製品ビュー
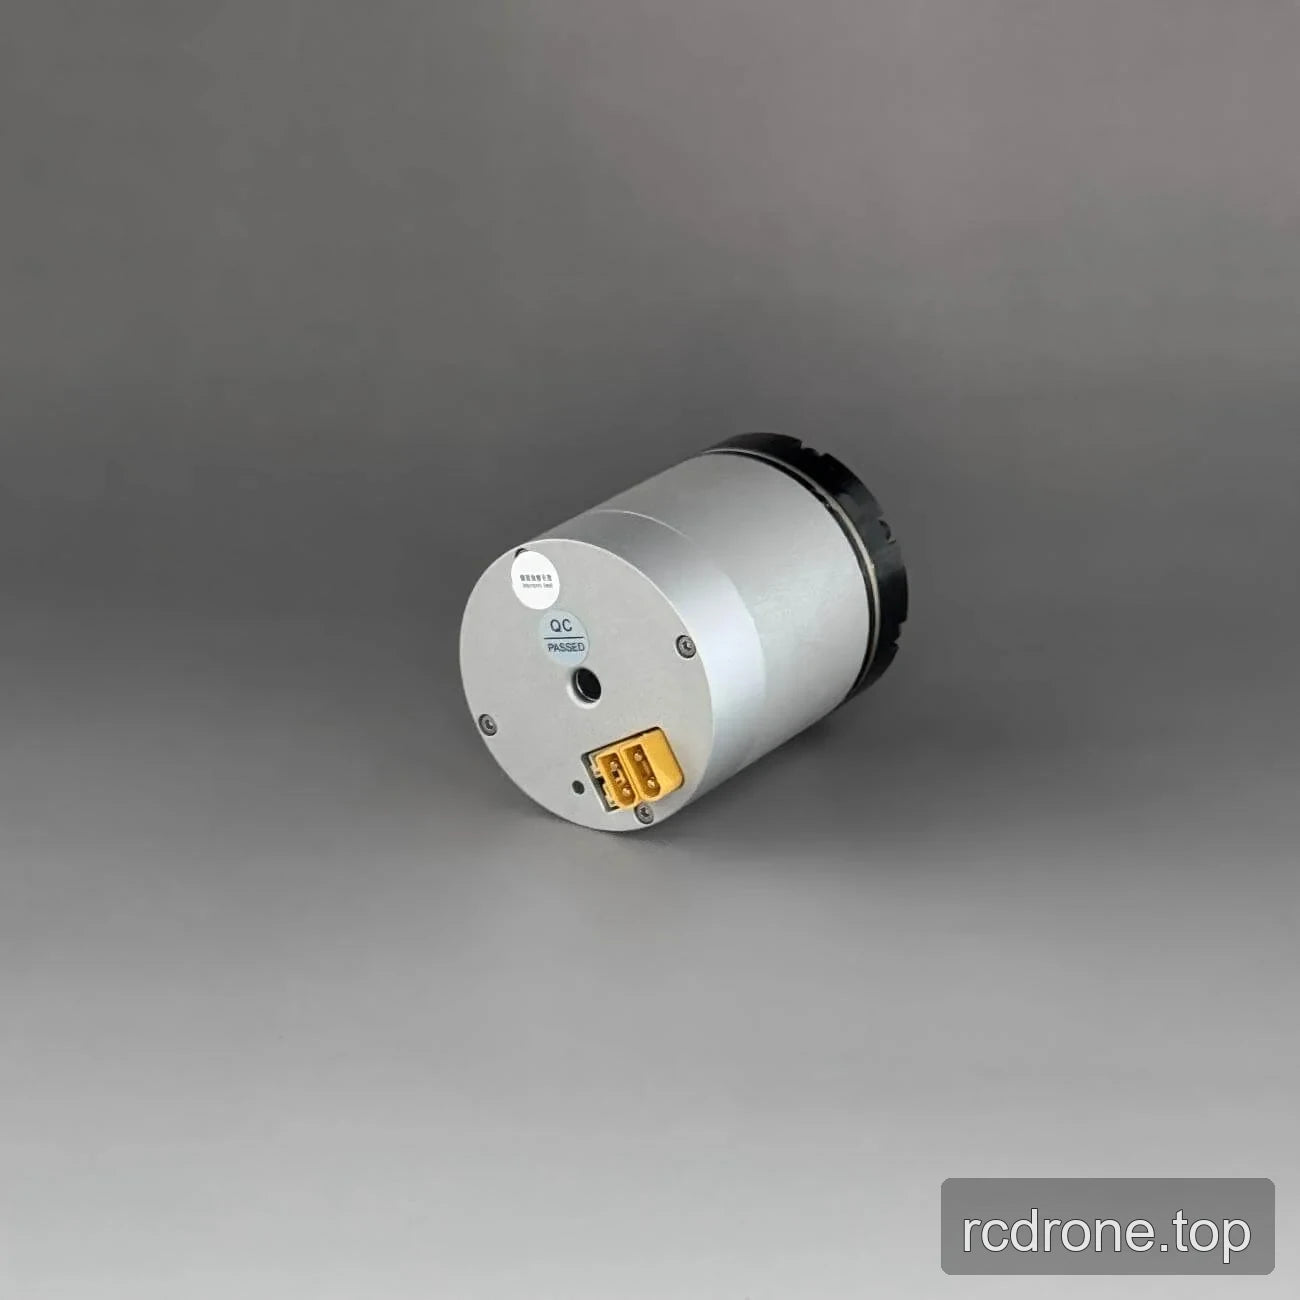
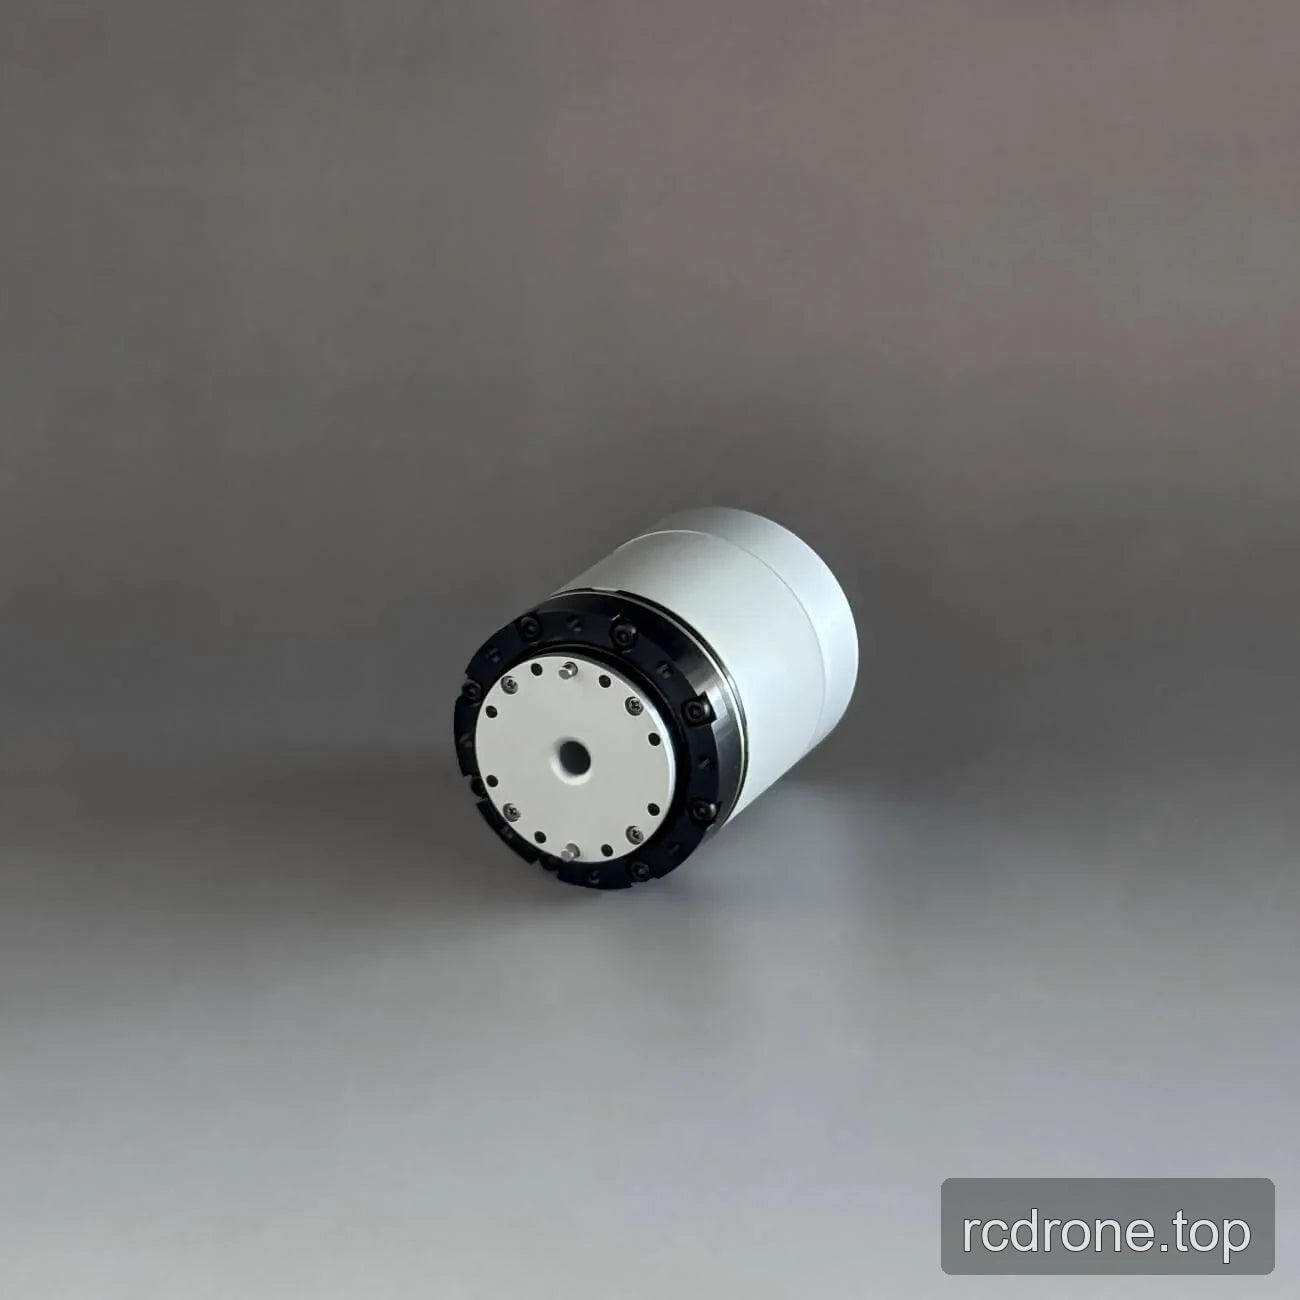
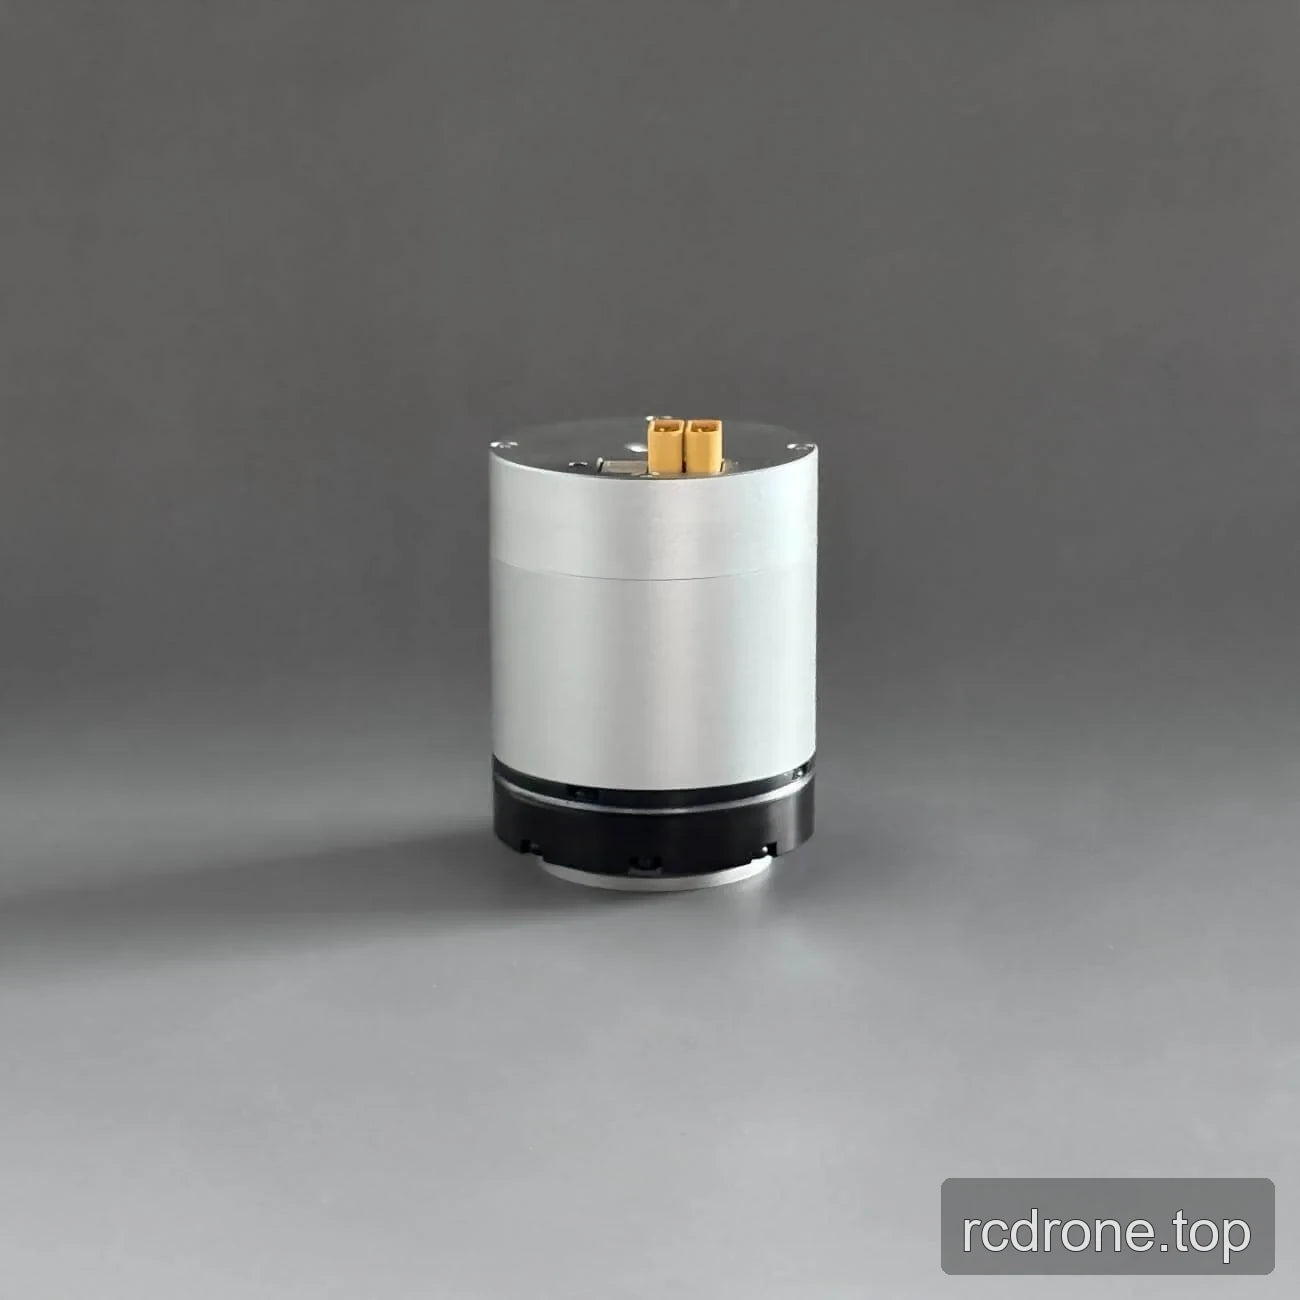
寸法と構造