EYOU PH17 ロボット関節モーター、80mmインナーローター トルクモーター、51/101比
EYOU PH17 ロボット関節モーター、80mmインナーローター トルクモーター、51/101比
EYOU
通常価格
$873.00 USD
通常価格
販売価格
$873.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
このEYOU PH17 ロボットジョイントモーター は、ロボットジョイント用の内部ロータートルクモーター で、直径80 mmの円筒形ハウジング、14 mmの貫通穴、デュアルマグネティックエンコーダ、選択可能な51または101のギア比を備えています。
ブレーキ付きのPH17BバージョンまたはブレーキなしのPH17Nバージョンを選択し、次に51または101のギア比を選択してください。51のギア比は、60 rpmの定格速度と22 N·mの定格トルクを提供し、101のギア比は30 rpmと38 N·mを提供します。
特徴
- 円筒形ハウジングと円形出力フランジを持つ内部ロータートルクモーター 設計。
- 14 mmの貫通穴と80 mmの公称直径。
- 19ビットエンコーダ精度のデュアルマグネティックエンコーダ。
- ブレーキ付きのPH17BバージョンまたはブレーキなしのPH17Nバージョンを選択可能。
- 51および101の選択可能なギア比。
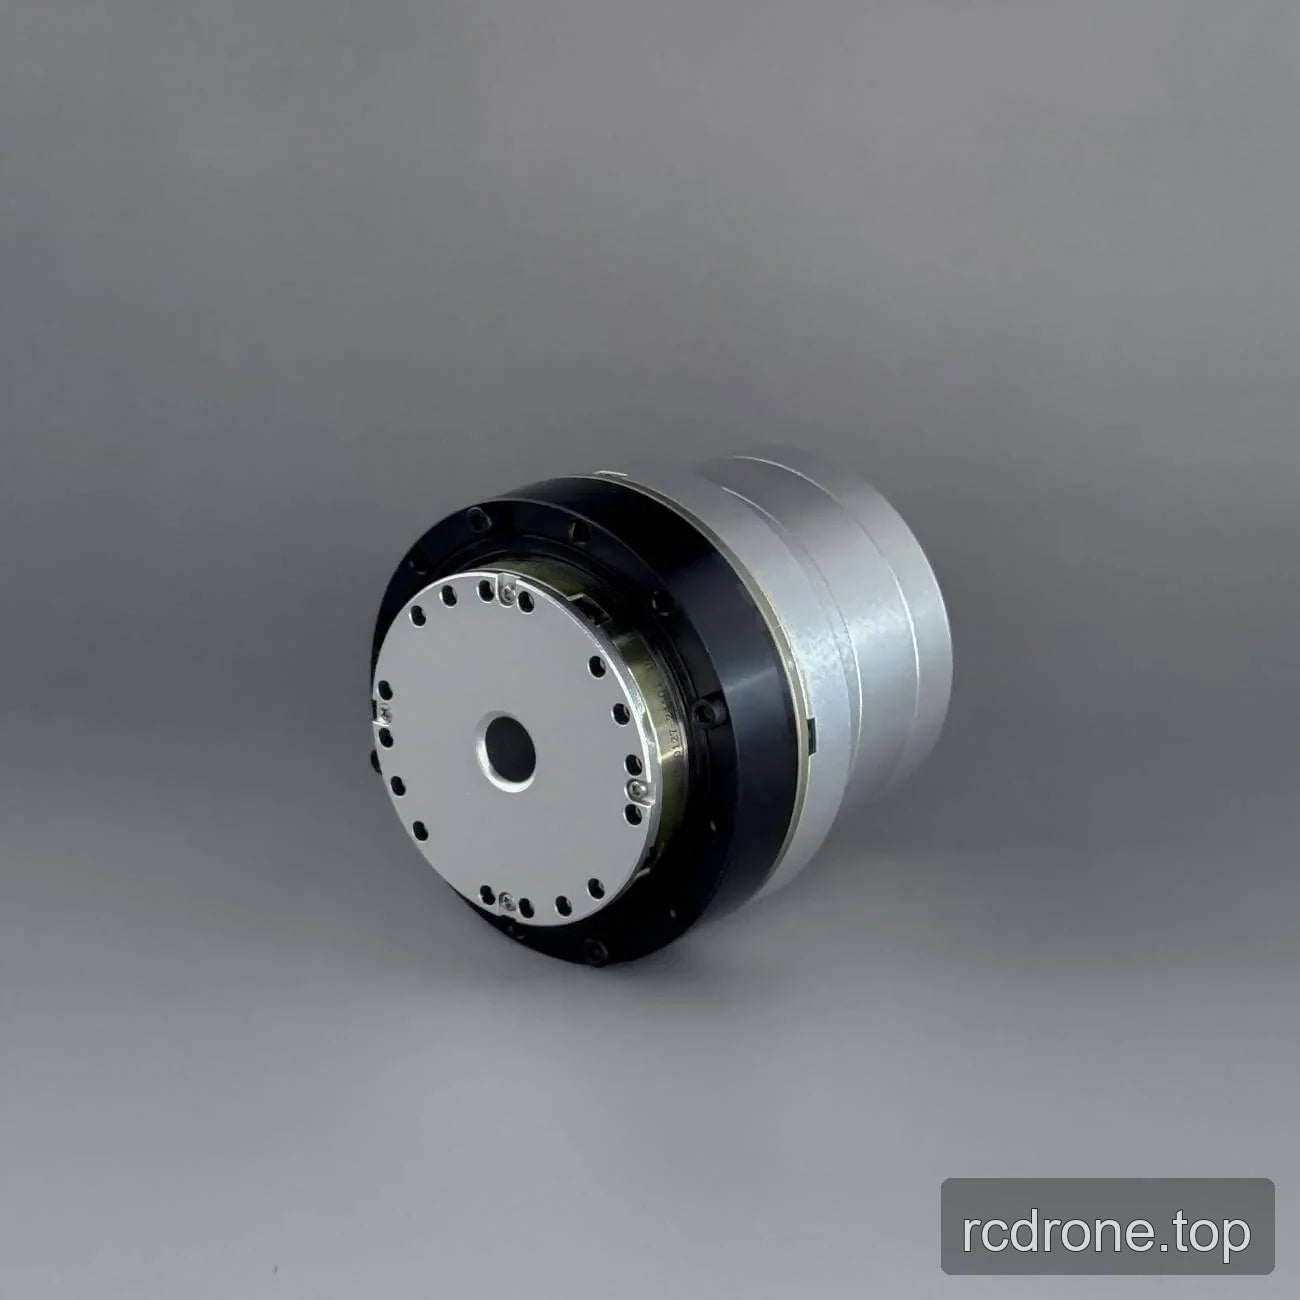
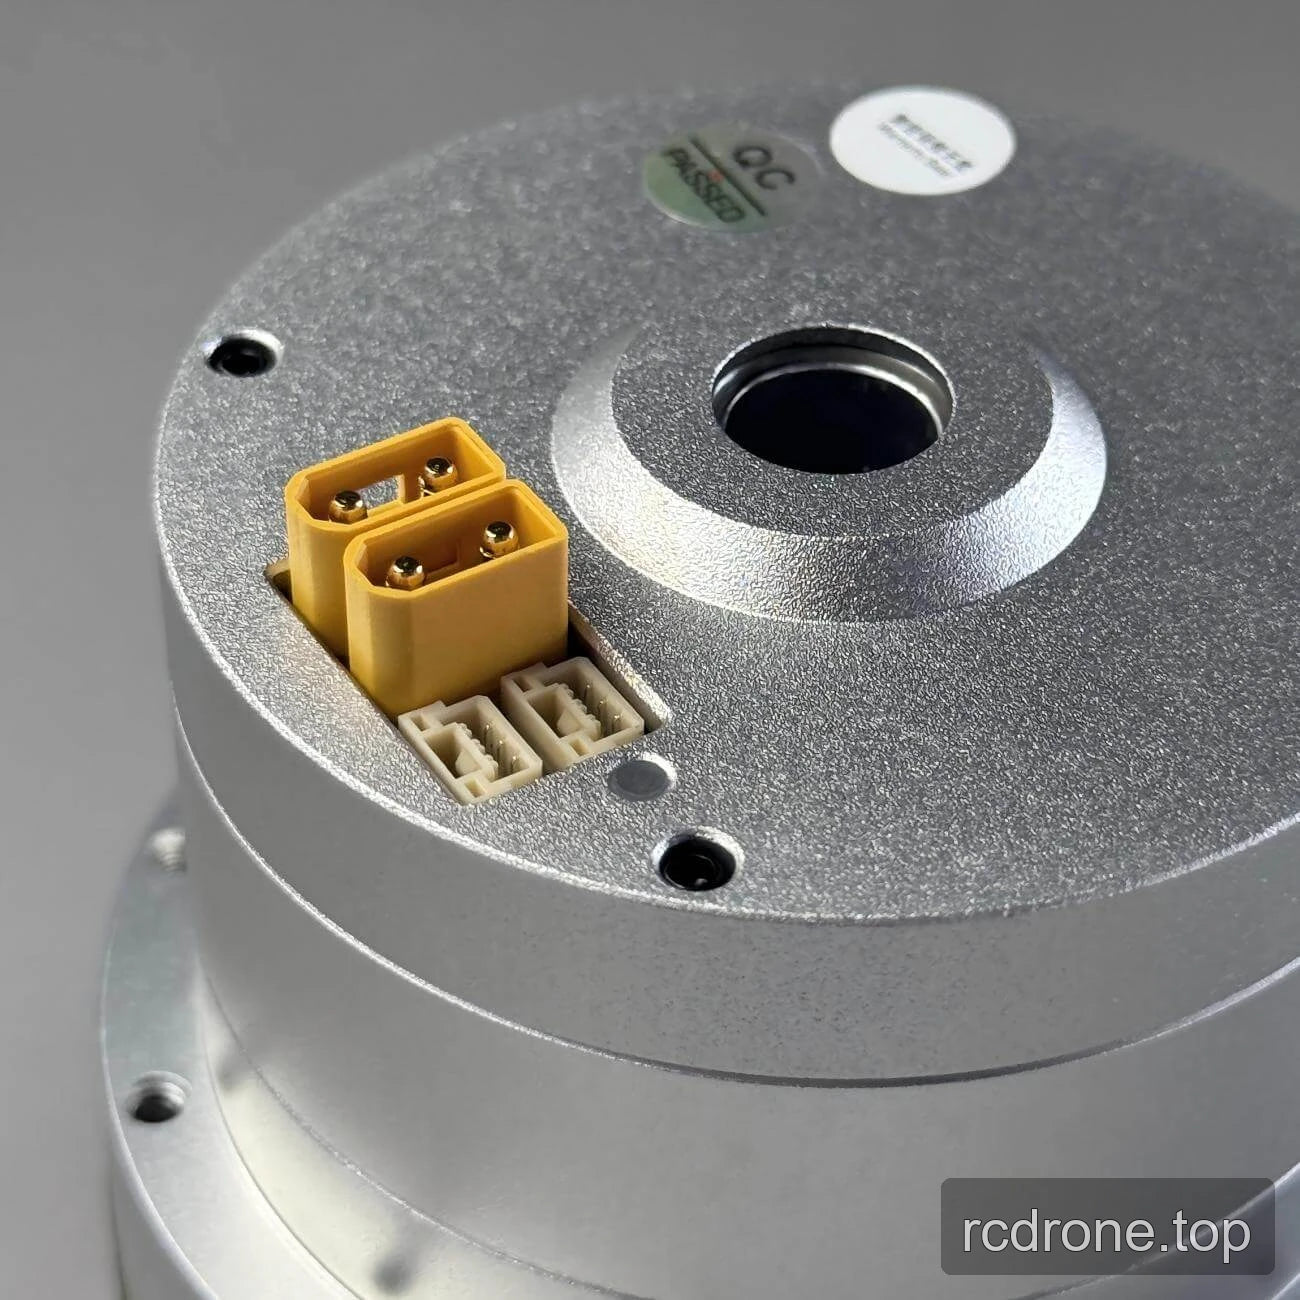
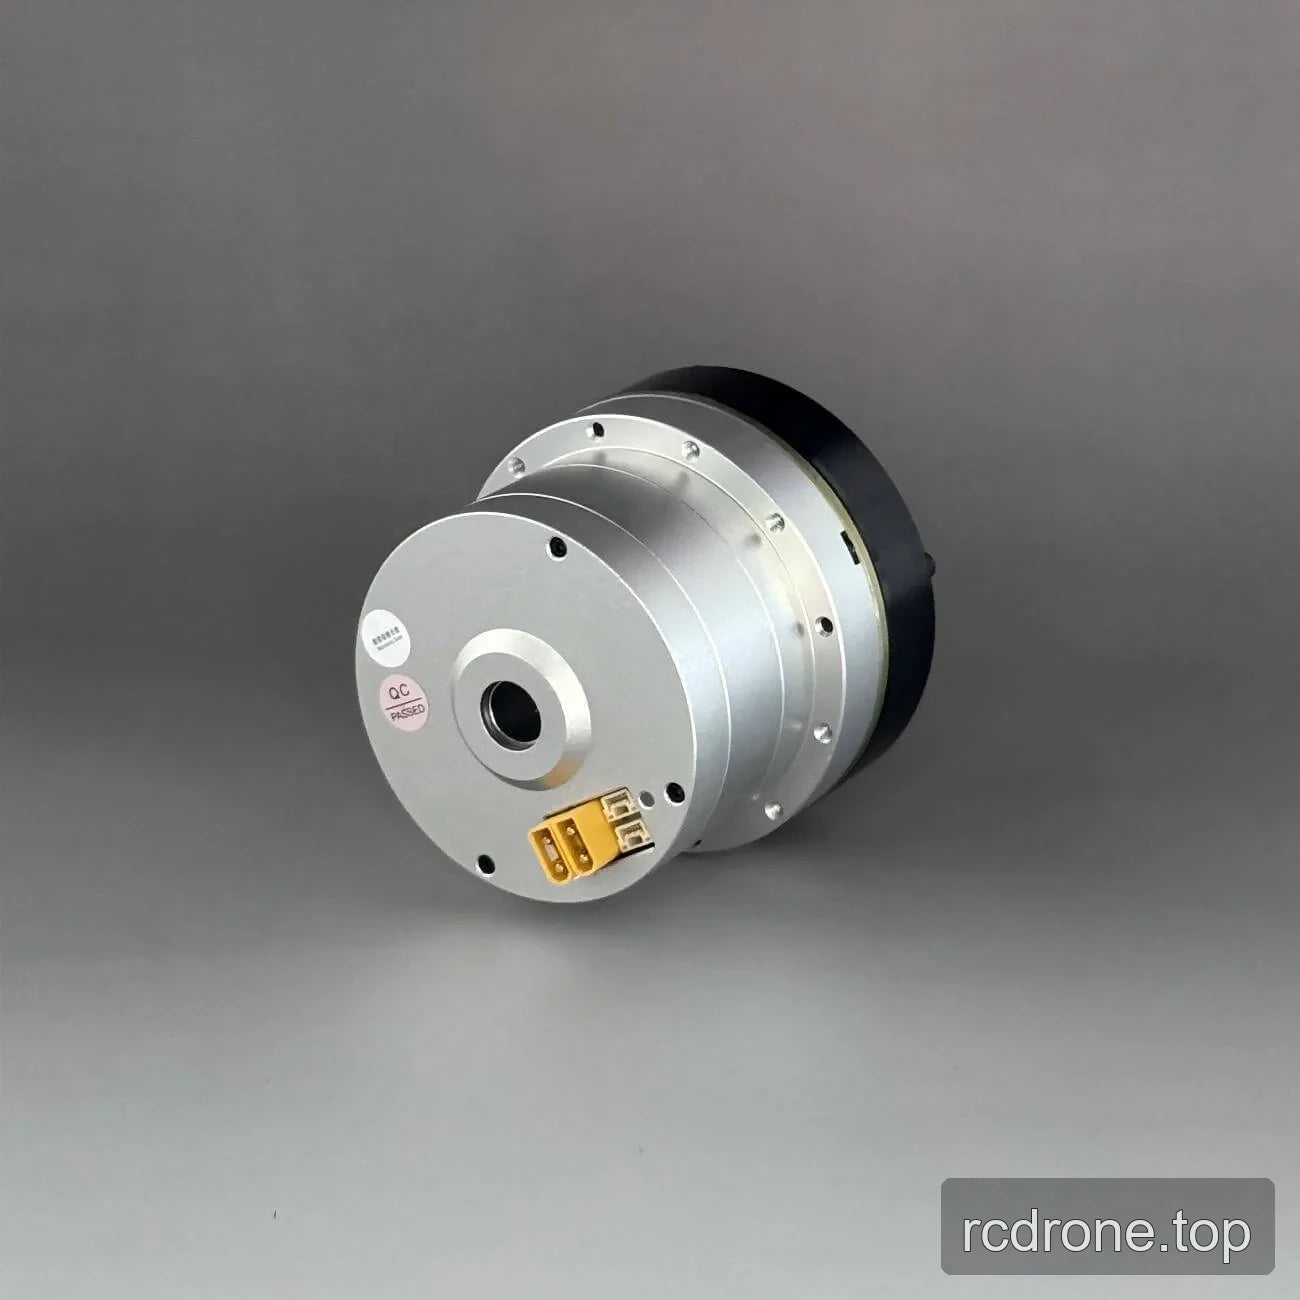
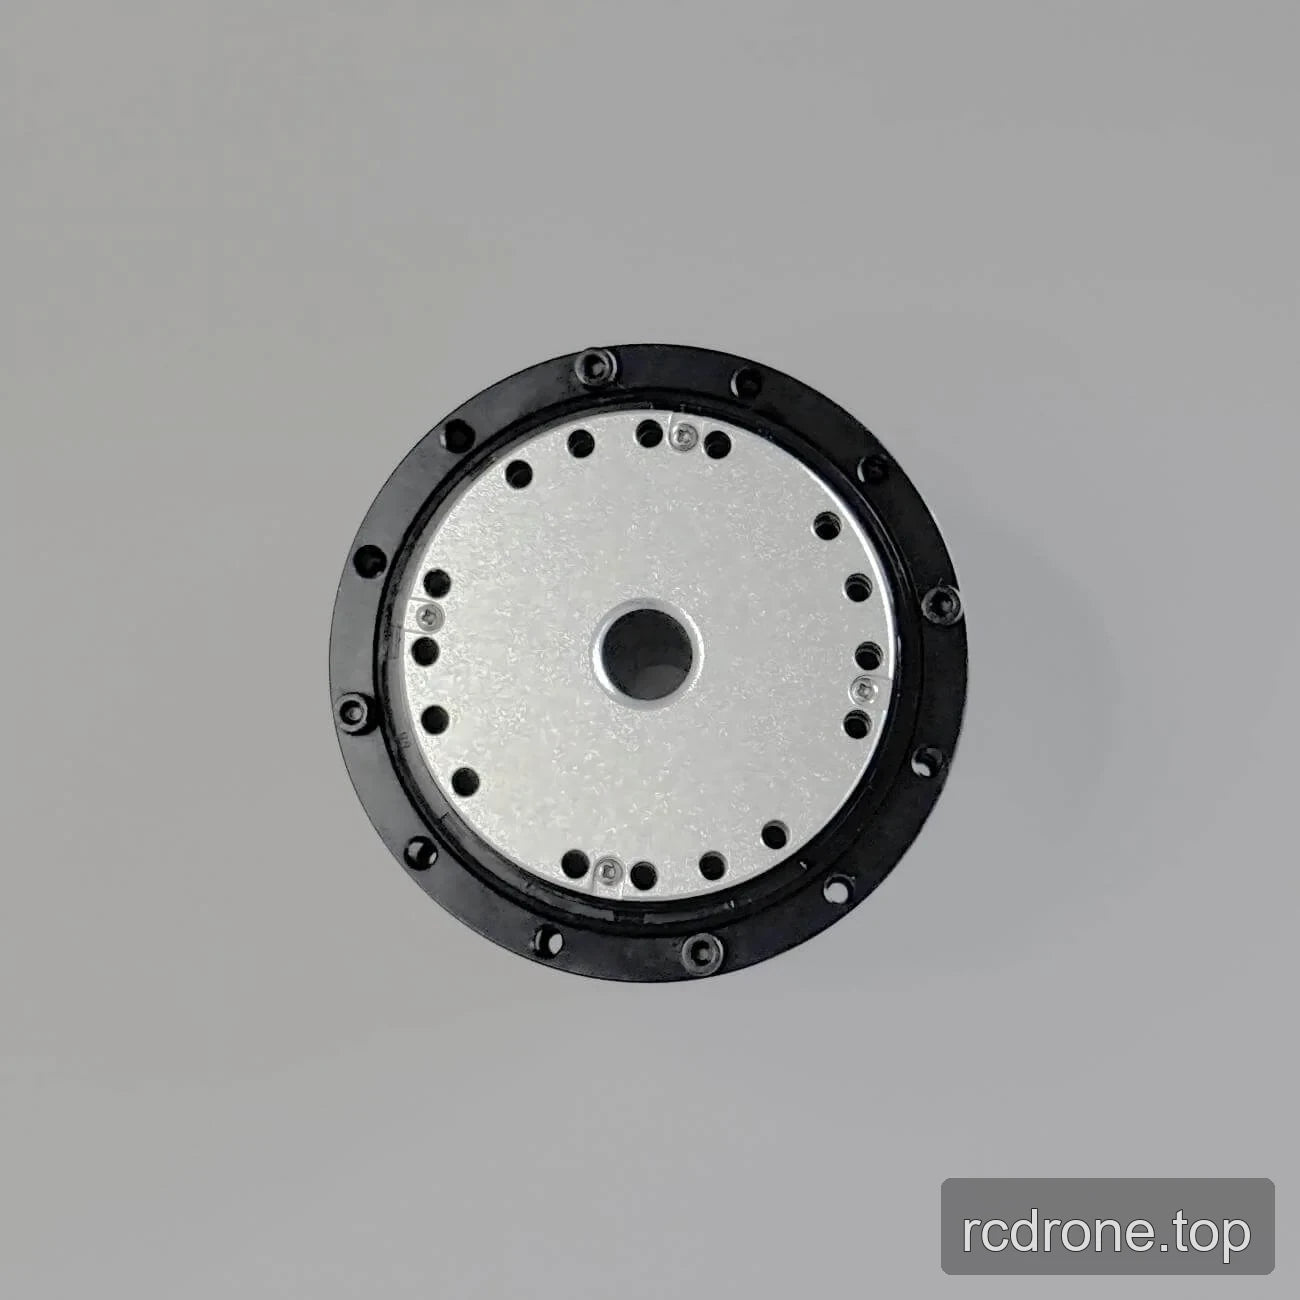
- 製品のビューには、円形の取り付けフランジ、放射状の穴パターン、および複数の電気コネクタハウジングが含まれています。
仕様
| パラメータ | PH17、ギア比 51 | PH17、ギア比 101 |
|---|---|---|
| モデル | PH17 | PH17 |
| モータータイプ | 内部ローター トルクモーター | 内部ローター トルクモーター |
| 直径 | 80 mm | 80 mm |
| 貫通穴内径 | 14 mm | 14 mm |
| 重量 | 1,350 g(ブレーキあり) / 1,223 g(ブレーキなし) | 1,350 g(ブレーキあり) / 1,223 g(ブレーキなし) |
| バックラッシュ | 15 arcsec | 15 arcsec |
| ノイズ | <70 dB | <70 dB |
| 温度範囲 | -20 ~ 80 °C | -20 ~ 80 °C |
| 動作電圧 | 24 ~ 48 V | 24 ~ 48 V |
| 定格出力 | 200 W | 200 W |
| ギア比 | 51 | 101 |
| 定格速度 | 60 rpm | 30 rpm |
| 定格トルク | 22 N·m | 38 N·m |
| ピークトルク | 52 N·m | 66 N·m |
| エンコーダ精度 | 19 ビット | 19 ビット |
| エンコーダタイプ | デュアルマグネティックエンコーダ | デュアルマグネティックエンコーダ |
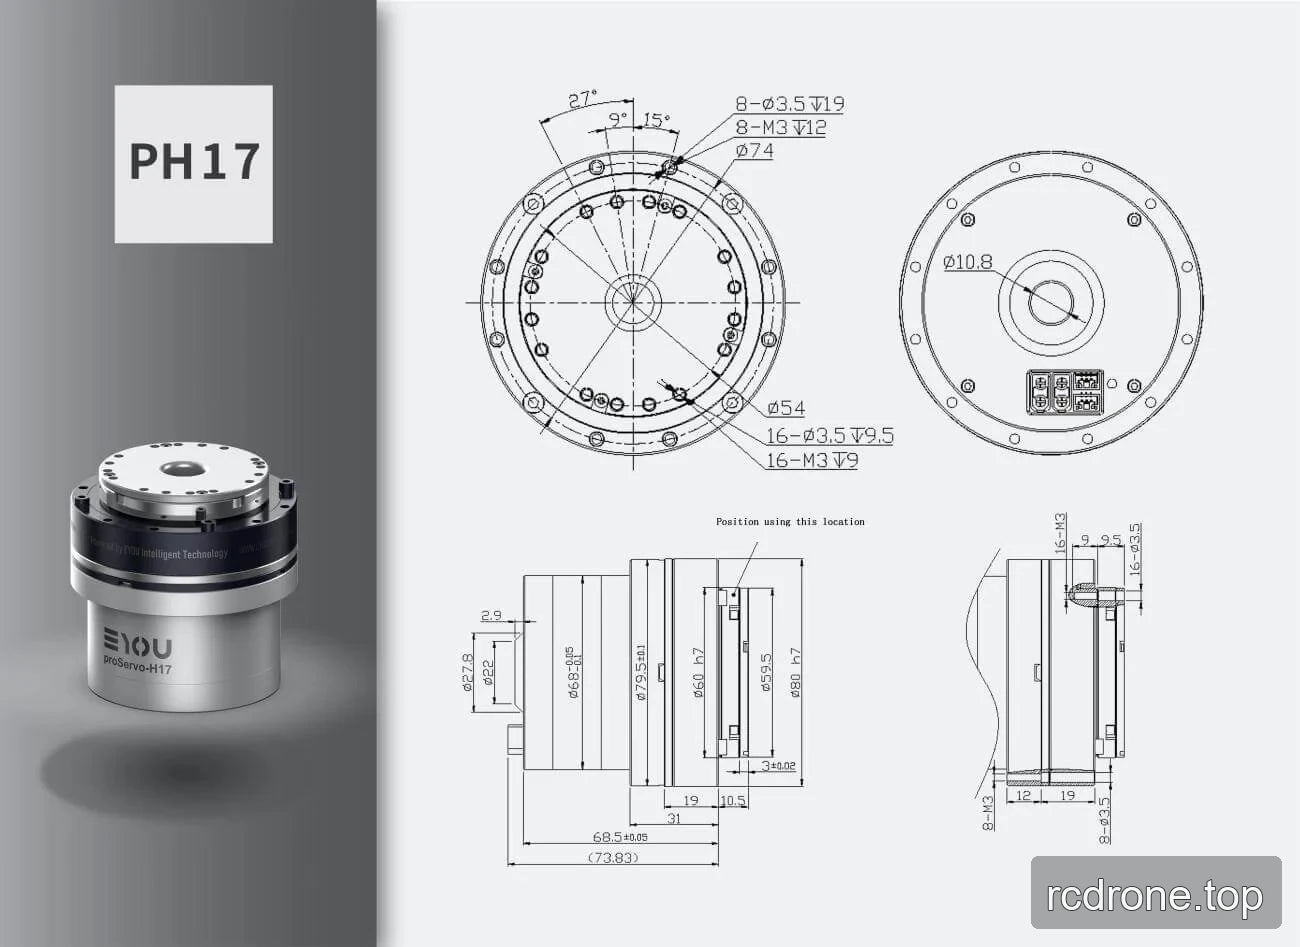
PH17 図面寸法および取り付け詳細
| 図面機能 | サポートされる詳細 |
|---|---|
| 前面取り付けパターン | 8穴、3。5 mmの直径、19 mmの深さ;8つのM3ネジ穴、深さ12 mm |
| 前面の円形寸法 | Ø74 mmおよびØ54 mm |
| 第二の取り付けパターン | 16個の穴、直径3.5 mm、深さ9.5 mm;16のM3ネジ穴、深さ9 mm |
| 側面プロファイルの直径 | Ø27.8 mm、Ø22 mm、Ø68 mm(±0.1の公差)、Ø79.5 mm(±0.1の公差)、Ø60 h7、Ø58.5 mm、Ø80 h7 |
| 側面プロファイルの軸方向寸法 | 2.9 mm;68.5 mm(±0.05の公差);73.83 mmの基準寸法;31 mm;19 mm;10.5 mm;および3 mm(±0.02の公差) |
| 裏面の取り付け詳細 | 16のM3ネジ穴、9 mmの寸法、3.5 mmの直径の穴が16個;8つのM3ネジ穴と8つの穴が3。5 mmの直径 |
| 裏側の軸方向寸法 | 12 mmおよび19 mm |
用途
- ヒューマノイドロボット
- ロボットアーム
- 外骨格
- 四足歩行ロボット
- AGV車両
- ARUロボット
視覚的詳細
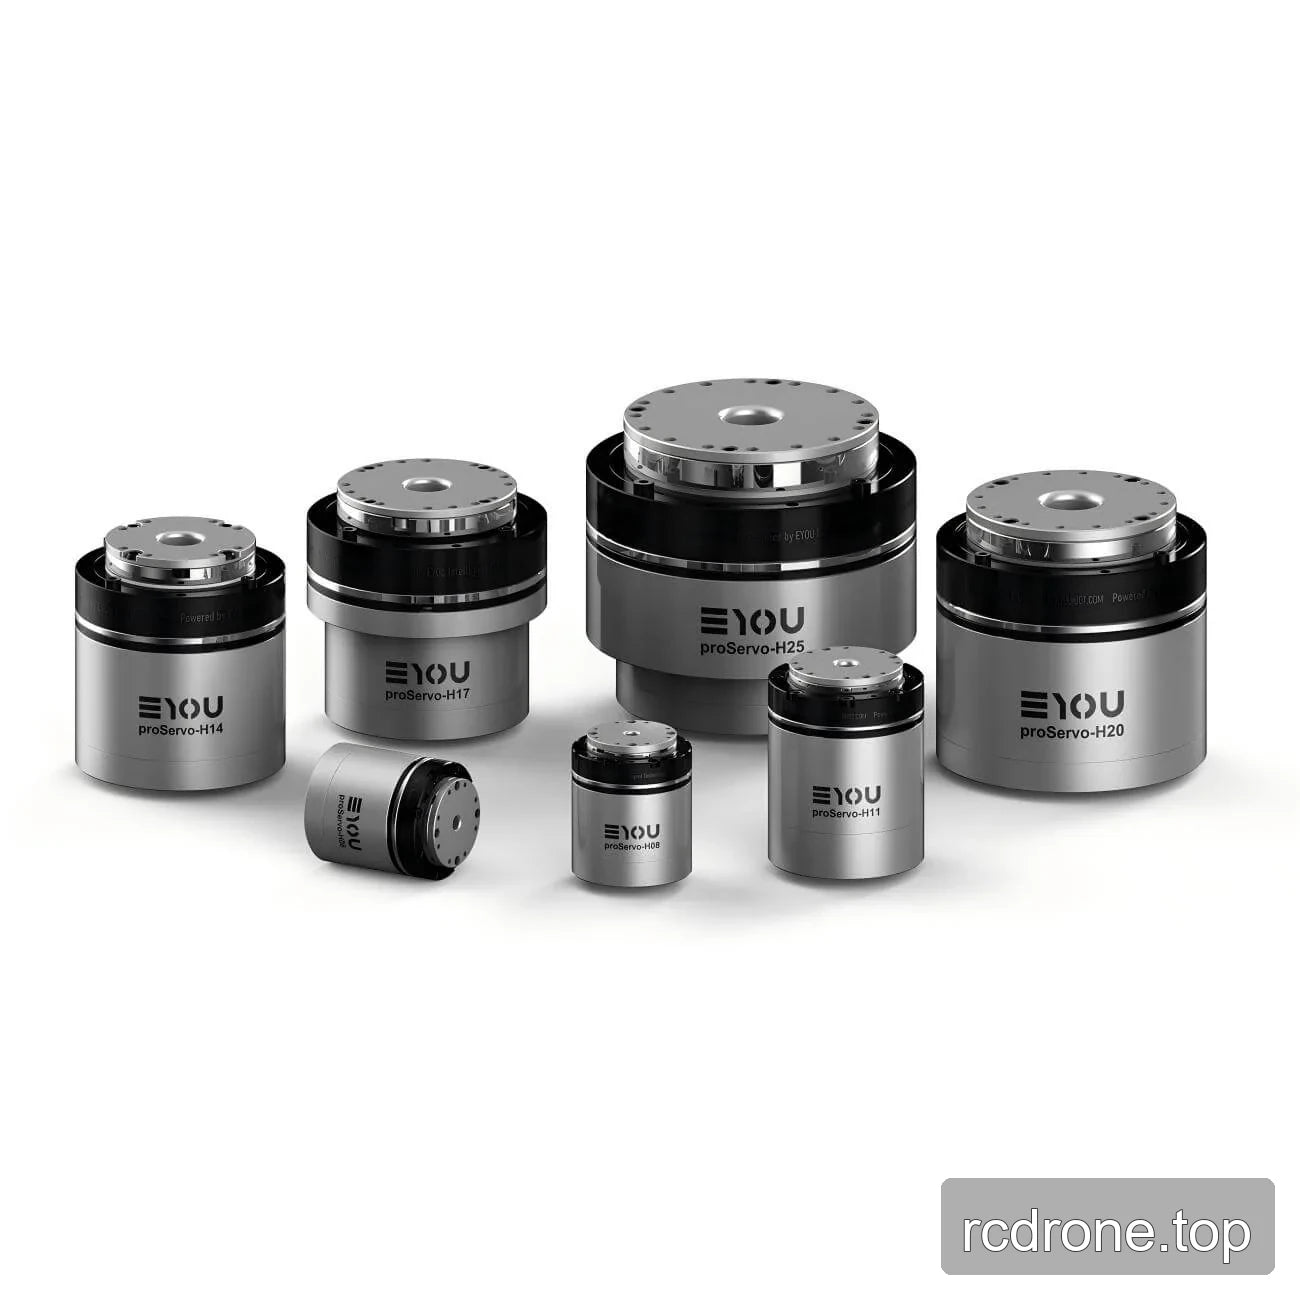
製品ビュー
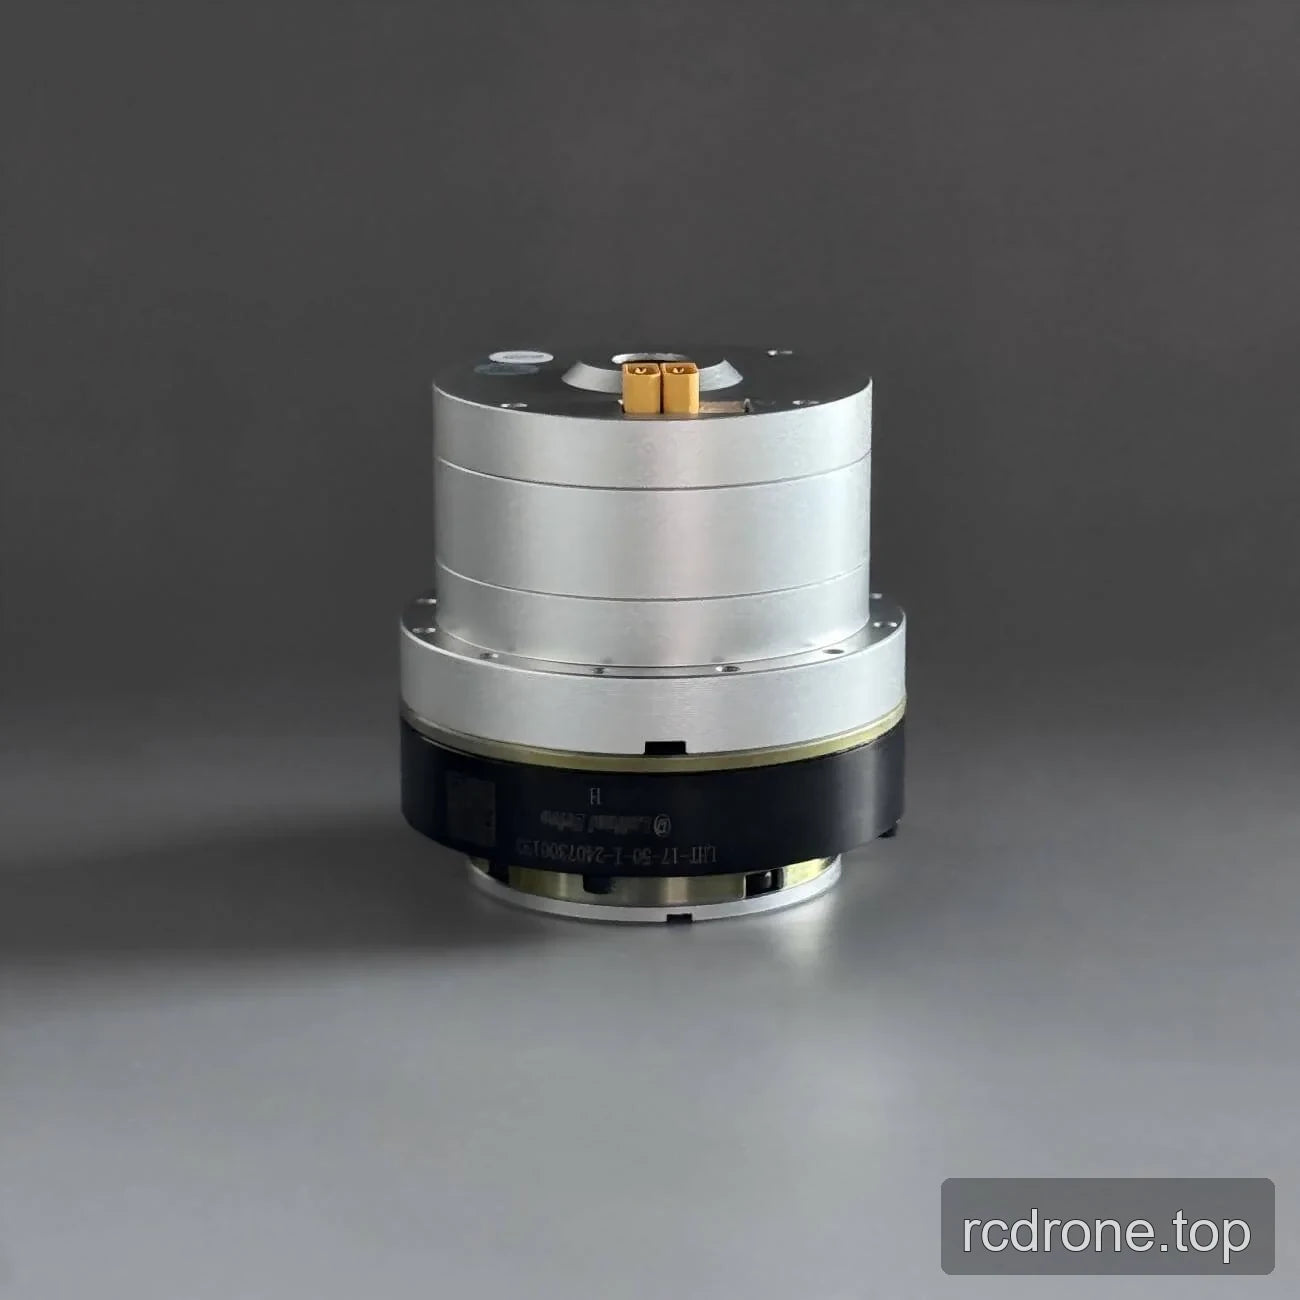
インターフェースと接続
寸法と構造