EYOU PHA11H-101-C ハーモニックドライブ ロボット関節アクチュエータ、101減速、CANopen、ヒューマノイドロボット用
EYOU PHA11H-101-C ハーモニックドライブ ロボット関節アクチュエータ、101減速、CANopen、ヒューマノイドロボット用
EYOU
通常価格
$991.00 USD
通常価格
販売価格
$991.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
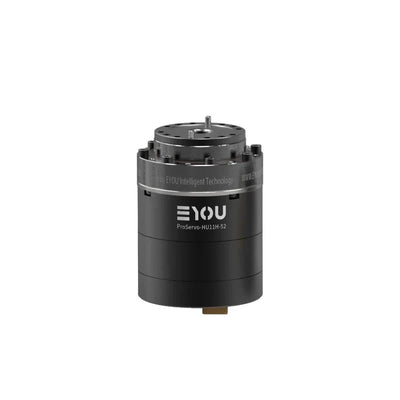
このEYOU PHA11H-101-Cは、101の減速比を持つハーモニックドライブロボットジョイントアクチュエーター で、内蔵ドライバーとCANopen通信を備えています。24–48 VDCで動作し、モーター と減速機の両側にデュアル絶対16ビットエンコーダを使用しています。52 × 55.5 mmのフォームファクター、0.375 kgの重量、6 mmの中空直径は、ヒューマノイドロボット、ロボットアーム、外骨格、四足歩行ロボット、AGV車両、ARUロボットへの統合をサポートします。
特徴
- 101の減速比を持つハーモニックリデューサー。
- CANFD入出力およびCANopen通信を備えた内蔵ドライバー。
- デュアル絶対エンコーダ:16ビットモーター側および16ビット減速機側。
- プロファイル位置(PP)、プロファイル速度(PV)、プロファイルトルク(PT)、サイクリック同期位置(CSP)、サイクリック同期速度(CSV)などの制御モードをサポート。
- マットブラックのアルマイト処理されたハウジングと黒くなったリデューサー外リング。
仕様
| パラメータ | 値 |
|---|---|
| モジュールモデル | PHA11 |
| リデューサータイプ | ハーモニック |
| モーター定格出力 | 37.7 W |
| モーター定格トルク | 0.12 N·m |
| モーター最大トルク | 0.36 N·m |
| 減速比 | 101 |
| ジョイント定格出力 — 寿命制約 | 10 W |
| 2000 rpm入力時の定格トルク | 5 N·m |
| 出力時の平均負荷トルク | 8。9 N·m |
| 出力時のピークトルク | 11 N·m |
| 出力時の最大許容外部トルク(瞬時) | 25 N·m |
| バックラッシュ | ≤30 arcsec |
| 出力時の定格速度 — 寿命制約 | 20 rpm |
| 出力時のピーク速度 | 36 rpm |
| ブレーキ(B/N) | N |
| 寸法(外径 × 軸方向) | Φ52 × 55.5 mm |
| 重量 | 0.375 kg |
| ホローダイアメーター | 6 mm |
| ハウジング外観(プロセスカラー) | マットブラックアノダイズド |
| リデューサー外観(プロセスカラー) | 外リングブラック |
| 出力におけるラジアル(動的/静的)許容荷重 | 130 N |
| 出力における軸方向(動的/静的)許容荷重 | 130 N |
| 出力曲げモーメント | 16 N·m |
| リデューサーのねじり剛性 | 2430 N·m/rad |
| リデューサー入力慣性 | 11 kg·mm² |
| 等価ジョイント出力慣性 | 112211 kg·mm² |
| 定格動作電圧 | 48 VDC |
| 動作電圧範囲 | 24–48 VDC |
| ドライバー | 内蔵 |
| エンコーダ/ビット | デュアル絶対 / モーター側16ビット & リデューサー側16ビット |
| ドライバーインターフェース(端子モデルの説明を参照) | 電源(DC入力、DC出力)、CANFD(入力、出力) |
| 通信プロトコル(通信説明を参照) | CANopen |
| 制御モード | プロファイル位置(PP)、プロファイル速度(PV)、プロファイルトルク(PT)、周期的同期位置(CSP)、周期的同期速度(CSV)など。 |
| 動作環境温度 | -20–60 °C |
| ハウジング温度上昇 | ≤60 °C |
| 騒音 | ≤60 dB |
| 寿命 | >8000 h |
用途
- ヒューマノイドロボット
- ロボットアーム
- 外骨格
- 四足ロボット
- AGV車両
- ARUロボット
リソース
- EYOU CANable — ユーザーマニュアル (PDF)
- EYOU PHA11 — 3Dモデル (STP)
- EYOU PHA11H 101 C1 図面 — 図面 (PDF)
- EYOU ロボットジョイントカタログ — ロボットジョイント製品カタログ (PDF)
- EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
- EYOU UARTデバッグモジュール — ユーザーマニュアル (PDF)
ビジュアル詳細
製品ビュー

特徴とデザイン


アプリケーション例
追加製品詳細