EYOU PHA17H-101-C ハーモニックドライブロボット関節モーター、101減速比、CANopenロボティクス
EYOU PHA17H-101-C ハーモニックドライブロボット関節モーター、101減速比、CANopenロボティクス
EYOU
通常価格
$1,199.00 USD
通常価格
販売価格
$1,199.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
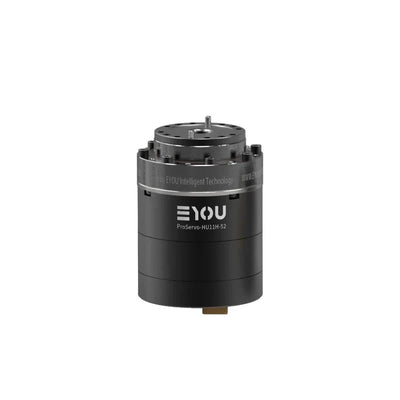
このEYOU PHA17H-101-Cは、統合ドライバーを備えたハーモニックリデューサーロボットジョイントモーター で、101の減速比、CANopen通信、CANFD入出力インターフェースを持っています。24–48 VDCで動作し、ロボティクス アプリケーション、ヒューマノイドロボット、ロボットアーム、エクソスケルトン、四足歩行ロボット、AGV車両、ARUロボットに指定されています。出力定格、Φ80 × 68 mmのフォームファクター、10.8 mmの中空直径は、ジョイントレベルの選択をサポートします。
特徴
- 内蔵ドライバーには、電源(DC入力/DC出力)およびCANFD(入出力)インターフェースがあります。
- デュアル絶対エンコーダー:モーター 側16ビットおよびリデューサー側16ビット。
- CANopen通信プロトコル。
- 制御モード:プロファイル位置(PP)、プロファイル速度(PV)、プロファイルトルク(PT)、サイクリック同期位置(CSP)、サイクリック同期速度(CSV)など。
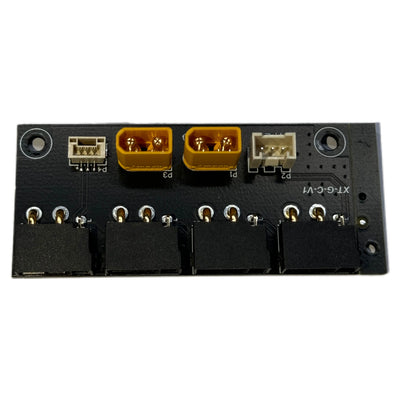
- コネクタの端には、2つの黄色いコネクタと2つの小さな白いポートが含まれています。
仕様
| パラメータ | 値 |
|---|---|
| モジュールモデル | PHA17 |
| 減速機の種類 | ハーモニック |
| モーター定格出力 | 188 W |
| モーター定格トルク | 0.45 N·m |
| モーター最大トルク | 1.35 N·m |
| 減速比 | 101 |
| ジョイント定格出力 - 寿命制約 | 63 W |
| 2000 rpm入力時の定格トルク | 30 N·m |
| 出力時の平均負荷トルク | 49 N·m |
| 出力時のピークトルク | 66 N·m |
| 出力時の最大許容外部トルク(瞬時) | 134 N·m |
| バックラッシュ | ≤20 アーク秒 |
| 出力時の定格速度 - 寿命制約 | 20 rpm |
| 出力時のピーク速度 | 33 rpm |
| ブレーキ (B/N) | N |
| 寸法(外径 × 軸方向) | Φ80 × 68 mm |
| 重量 | 0.9 kg |
| 中空直径 | 10。8 mm |
| ハウジング外観(プロセスカラー) | マットブラックアノダイズド |
| リデューサー外観(プロセスカラー) | 外リングブラック |
| 出力におけるラジアル(動的/静的)許容荷重 | 400 N |
| 出力における軸方向(動的/静的)許容荷重 | 400 N |
| 出力曲げモーメント | 72 N·m |
| リデューサーのねじり剛性 | 13000 N·m/rad |
| リデューサー入力慣性 | 49 kg·mm² |
| 等価ジョイント出力慣性 | 502909 kg·mm² |
| 定格動作電圧 | 48 VDC |
| 動作電圧範囲 | 24–48 VDC |
| ドライバー | 内蔵 |
| エンコーダ/ビット | デュアル絶対 / モーター側 16ビット & リデューサー側 16ビット |
| ドライバーインターフェース(端子モデルの説明を参照) | 電源(DC入力 DC出力)、CANFD(入出力) |
| 通信プロトコル(通信説明を参照) | CANopen |
| 制御モード | プロファイル位置(PP)、プロファイル速度(PV)、プロファイルトルク(PT)、周期的同期位置(CSP)、周期的同期速度(CSV)など。 |
| 動作環境温度 | -20–60 °C |
| ハウジング温度上昇 | ≤60 °C |
| ノイズ | ≤60 dB |
| 寿命 | >10000 h |
用途
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足ロボット
- AGV車両
- ARUロボット
ダウンロード
- EYOU CANable — ユーザーマニュアル (PDF)
- EYOU PHA17 — 3Dモデル (STP)
- EYOU PHA17H 101 C 図面 — 図面 (PDF)
- EYOU ロボットジョイントカタログ — ロボットジョイント製品カタログ (PDF)
- EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
- EYOU UARTデバッグモジュール — ユーザーマニュアル (PDF)
ビジュアル詳細
製品ビュー

特徴とデザイン



追加製品詳細