EYOU PP05 24V CAN ブラシレス トルクモーター 6:1減速機付き(ロボット関節用)
EYOU PP05 24V CAN ブラシレス トルクモーター 6:1減速機付き(ロボット関節用)
EYOU
通常価格
$211.00 USD
通常価格
販売価格
$211.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした

概要
このEYOU PP05は、6:1の減速比、絶対エンコーダ、CAN通信プロトコルを備えた24 Vブラシレストルクモーター です。直径32 mm、長さ33.4 mm、重さ86 gのコンパクトな設計は、ロボット関節システムへの統合をサポートします。定格速度50 rpm、定格トルク0.2 N·m、ピークトルク0.48 N·mは、バイザーがヒューマノイドロボット、ロボットアーム、外骨格、四足歩行ロボット、AGV車両、ARUロボットの評価に役立ちます。
特徴
- 惑星ギア統合関節プレゼンテーションとFOC駆動ソリューションを備えたブラシレストルクモーター 設計。
- 絶対エンコーダ;製品プレゼンテーションでは、デュアルエンコーダ精度データフィードバックも特定されています。
- CAN通信プロトコル;製品プレゼンテーションでは、CAN 2.0バス通信が特定されています。
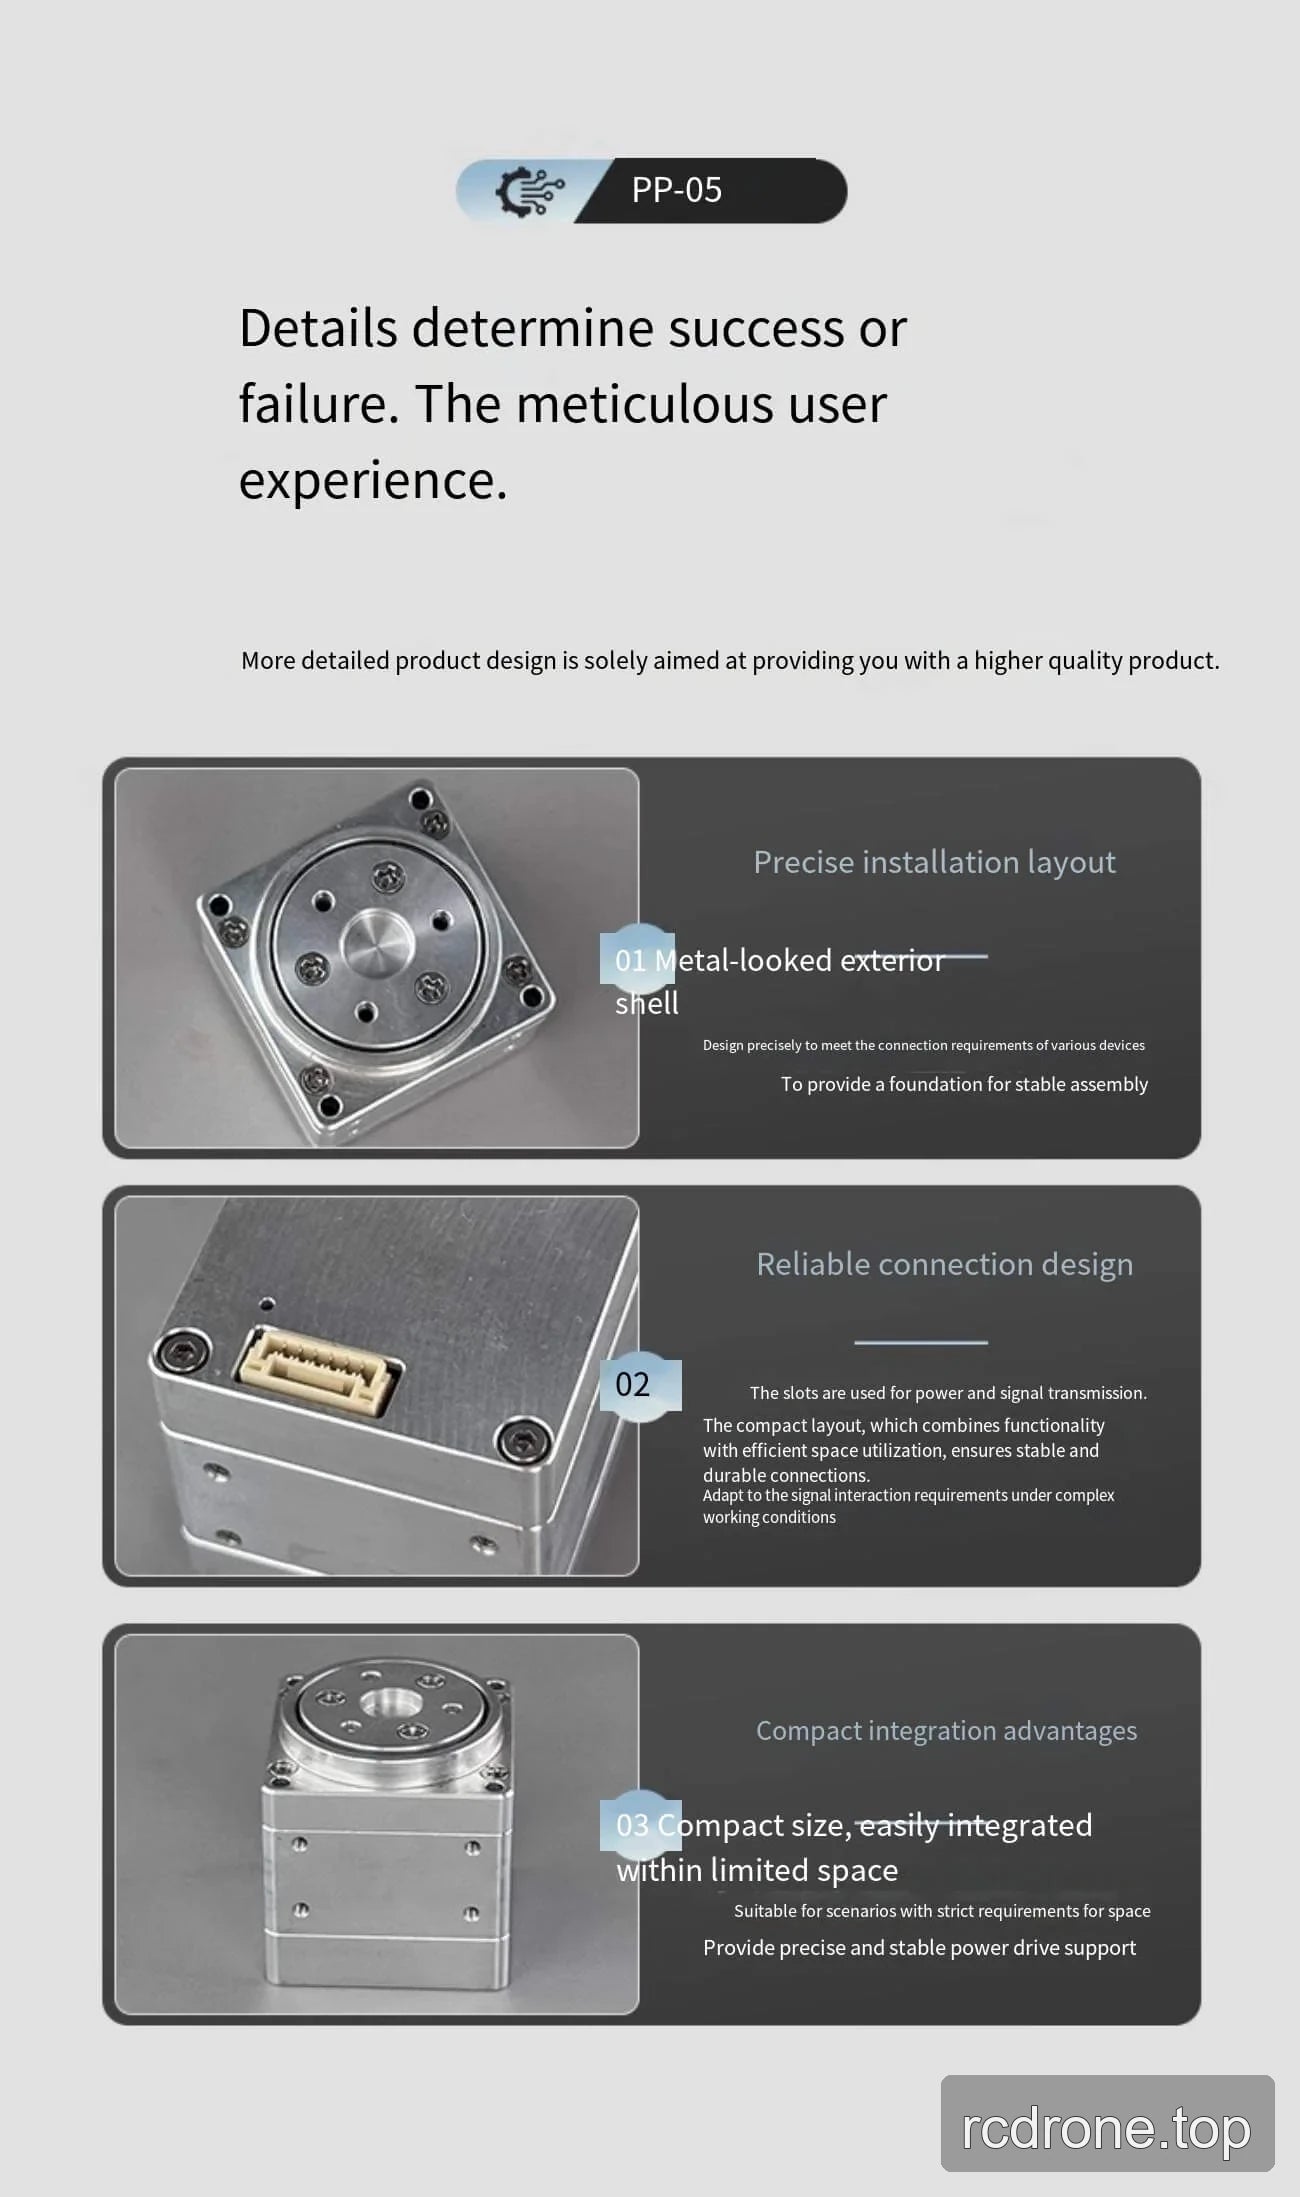
- 電力と信号伝送スロット、および設置レイアウトが製品プレゼンテーションで特定されています。
- 保護等級: IP54。
仕様
| パラメータ | 値 |
|---|---|
| モデル | PP05 |
| モータータイプ | ブラシレストルクモーター |
| エンコーダタイプ | 絶対エンコーダ |
| 直径 | 32 mm |
| 長さ | 33。4 mm |
| 重量 | 86 g |
| 減速比 | 6:1 |
| バックラッシュ | 12 arcmin |
| ノイズ | <60 dB |
| 温度範囲 | -20 to 80 °C |
| 動作電圧 | 24 V |
| 最大出力 | 35 W |
| 定格速度 | 50 rpm |
| 定格トルク | 0.2 N·m |
| ピークトルク | 0.48 N·m |
| 保護等級 | IP54 |
| 通信プロトコル | CAN |
EYOU PP05 モーター取り付け — 取り付け図 (PDF)
用途
- ヒューマノイドロボット
- ロボットアーム
- エクソスケルトン
- 四足歩行ロボット
- AGV車両
- ARUロボット
視覚的詳細
製品ビデオ
特徴とデザイン
インターフェースと接続