EYOU RHU14L-52 48V ハーモニックドライブロボット関節アクチュエータ、ヒューマノイドロボット用 50/80/100 比
EYOU RHU14L-52 48V ハーモニックドライブロボット関節アクチュエータ、ヒューマノイドロボット用 50/80/100 比
EYOU
通常価格
$495.00 USD
通常価格
販売価格
$495.00 USD
単価
あたり
税金が含まれています。
配送 チェックアウト時に計算されます。
受け取り可能状況を読み込めませんでした


概要
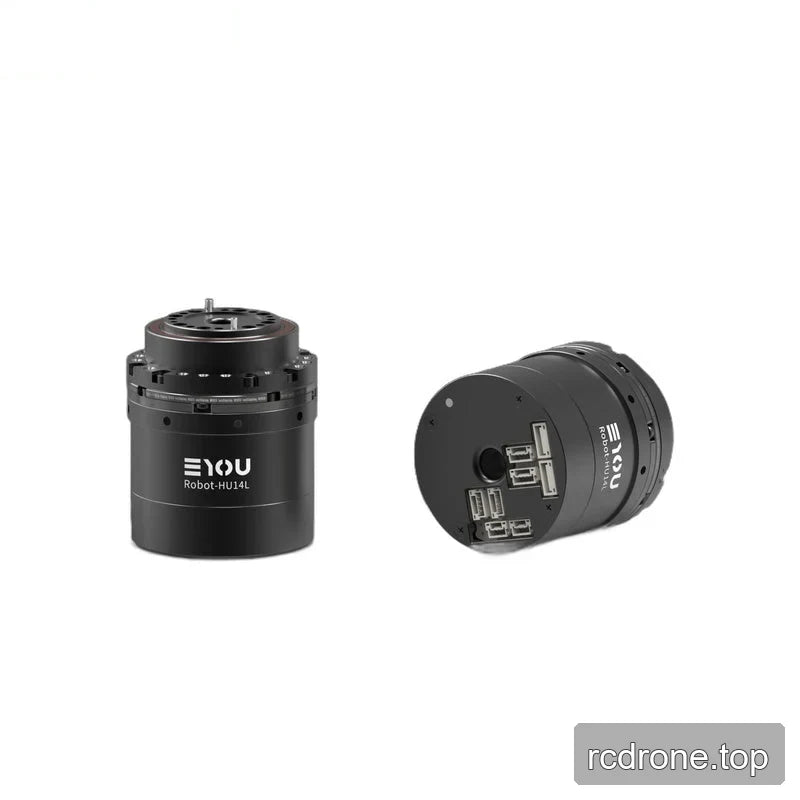
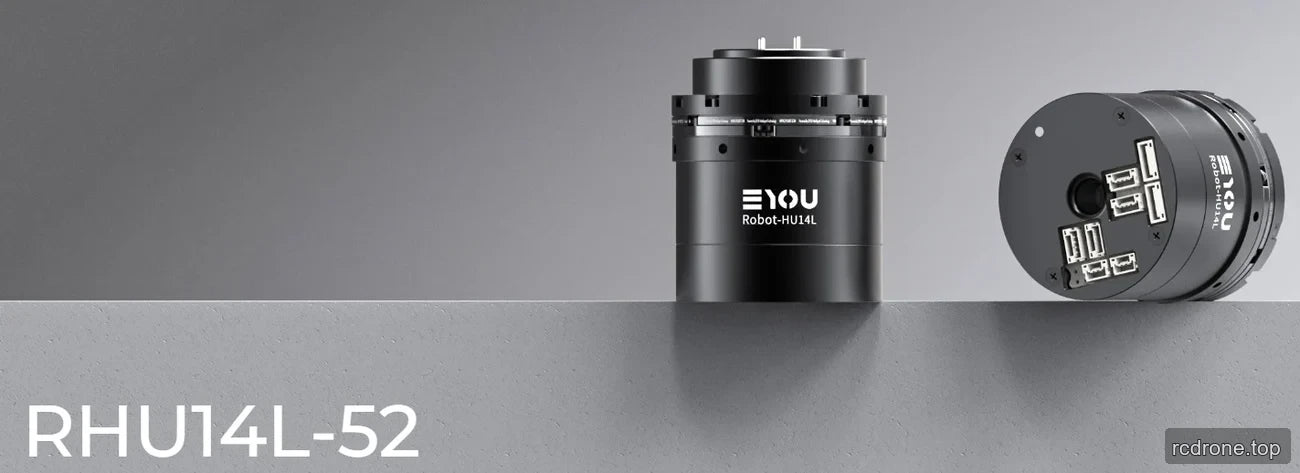
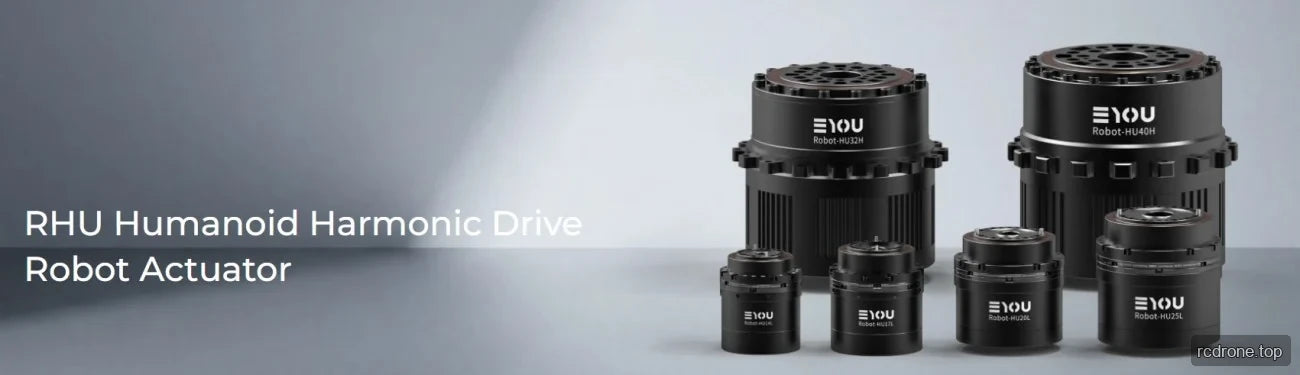
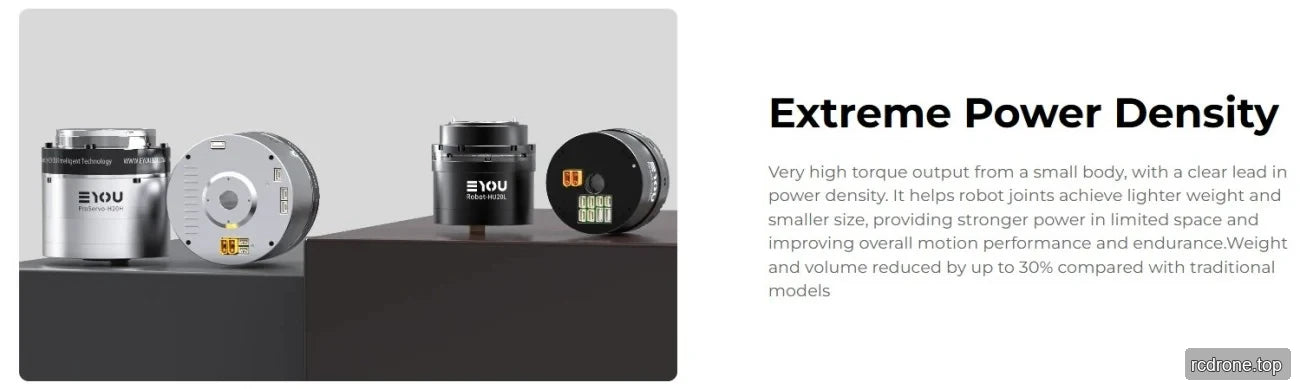
このEYOU RHU14L-52は、ヒューマノイドロボットの関節用の48 Vハーモニックドライブロボットジョイントアクチュエーター です。ハーモニックリデューサー、内蔵ドライバー、デュアル絶対エンコーダーを組み合わせており、50、80、または100の減速比オプションとブレーキありまたはなしの選択肢があります。EtherCATおよびCANopen通信、複数の制御モード、コンパクトな52 × 65 mmの寸法がロボットジョイント設計への統合をサポートします。
特徴
- 内蔵ドライバー付きハーモニックリデューサー。
- デュアル絶対エンコーダー:モーター 側17ビットおよびリデューサー側19ビット。
- 48 VDC定格動作電圧;24–48 VDC動作電圧範囲。
- EtherCATおよびCANopen通信プロトコル。
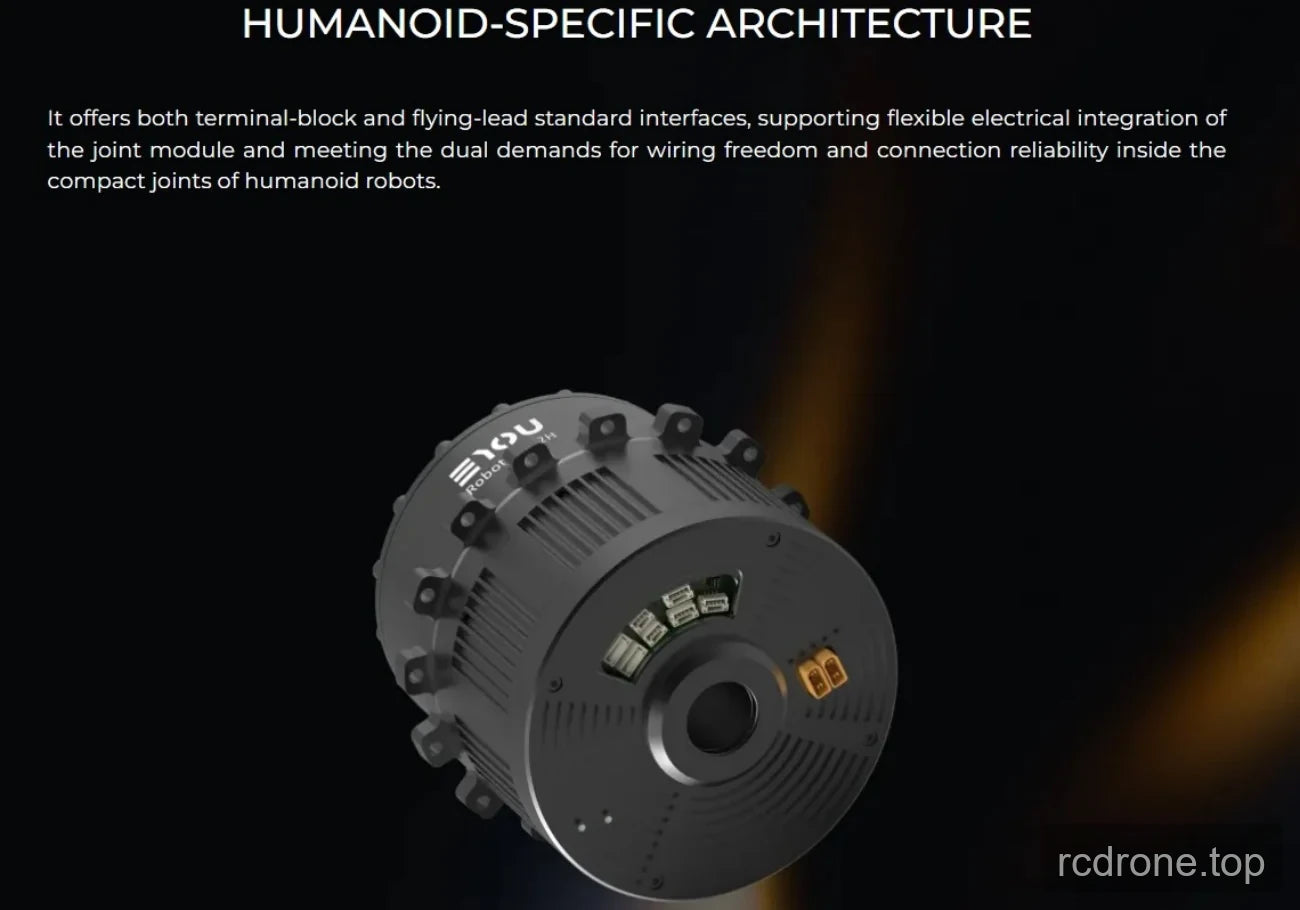
- 電源(DC in/DC out)、CAN FD(In/Out)、EtherCAT(In/Out)、およびSTO(1, 2)ドライバーインターフェース;端子モデルの説明を参照してください。
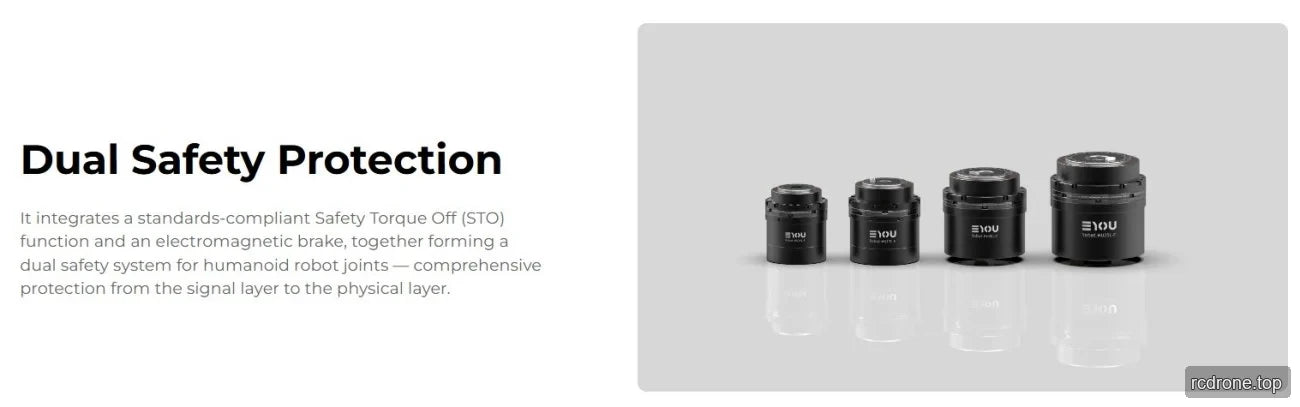
- 選択可能な50、80、100の減速比、ブレーキありおよびなしのオプション。
- 制御モード: プロファイル位置 (PP)、プロファイル速度 (PV)、プロファイルトルク (PT)、周期同期位置 (CSP)、周期同期速度 (CSV) など。
仕様
モジュールとモーター
| パラメータ | 値 |
|---|---|
| モジュールモデル | RHU14L-52 |
| 減速機タイプ | ハーモニック |
| モーター定格出力 | 46 W |
| モーター定格トルク | 0.11 N·m |
| モーター最大トルク | 0.33 N·m |
| 減速比オプション | 50 / 80 / 100 |
| ブレーキ (B/N) | B/N |
| 寸法 (外径 × 軸方向) | Φ52 × 65 mm |
| 重量 (B/N) | 0.397 / 0.382 kg |
| 中空直径 | 8 mm |
| ハウジング外観(加工色) | 黒陽極酸化(非サンドブラスト) |
| リデューサー外観(加工色) | 外リング黒化 |
比率依存性能
| パラメータ | 比率 50 | 比率 80 | 比率 100 |
|---|---|---|---|
| ジョイント定格出力(寿命制約) | 15 W | 14 W | 11 W |
| 2000 rpm入力時の定格トルク | 3.7 N·m | 5.4 N·m | 5.4 N·m |
| 出力時の平均負荷トルク | 4.8 N·m | 7.7 N·m | 7.7 N·m |
| 出力のピークトルク | 12 N·m | 16 N·m | 19 N·m |
| 出力における最大許容外部トルク(瞬時) | 24 N·m | 35 N·m | 35 N·m |
| バックラッシュ | ≤20 arcsec | ≤20 arcsec | ≤20 arcsec |
| 出力の定格速度(寿命制約) | 40 rpm | 25 rpm | 20 rpm |
| 出力のピーク速度 | 99 rpm | 62.5 rpm | 50 rpm |
| 減速機入力慣性 (B) | 7.71 kg·mm² | 7.71 kg·mm² | 7.71 kg·mm² |
| 等価ジョイント出力慣性 (B) | 19,275 kg·mm² | 49,344 kg·mm² | 77,100 kg·mm² |
機械的、電気的、環境的
| パラメータ | 値 |
|---|---|
| 出力における半径方向 (動的/静的) 許容荷重 | 180 N |
| 出力における軸方向 (動的/静的) 許容荷重 | 180 N |
| 出力曲げモーメント | 12 N·m |
| 減速機のねじり剛性 | 5000 N·m/rad |
| 定格動作電圧 | 48 VDC |
| 動作電圧範囲 | 24–48 VDC |
| ドライバー | 内蔵 |
| エンコーダ/ビット | デュアル絶対 / モーター側 17ビット & 減速機側 19ビット |
| ドライバーインターフェース (端子モデルの説明を参照) | 電源 (DC in/DC out)、CAN FD (In/Out)、EtherCAT (In/Out)、STO (1, 2) |
| 通信プロトコル (通信の説明を参照) | EtherCAT / CANopen |
| 制御モード | プロファイル位置 (PP)、プロファイル速度 (PV)、プロファイルトルク (PT)、周期的同期位置 (CSP)、周期的同期速度 (CSV) など。 |
| 動作環境温度 | -20–60 °C |
| ハウジング温度上昇 | ≤60 °C |
| 騒音 | ≤60 dB |
| 寿命 | >10,000 時間 |
用途
- ヒューマノイドロボット
- ロボットアーム
- 外骨格
- 四足ロボット
- AGV車両
- ARUロボット
ドキュメント
- EYOU CANable — ユーザーマニュアル (PDF)
- EYOU RHU 14L 52 図面 — 14 図面 (PDF)
- EYOU PHU RHUシリーズジョイント CANopen EtherCAT通信 — マニュアル (PDF)
- EYOU ロボットジョイントカタログ — ロボットジョイント製品カタログ (PDF)
- EYOU RPシリーズ EN V1.0 20260608 — ユーザーマニュアル (PDF)
- EYOU UARTデバッグモジュール — ユーザーマニュアル (PDF)
ビジュアル詳細
製品ビュー
アプリケーション例
インターフェースと接続
特徴とデザイン
追加製品詳細